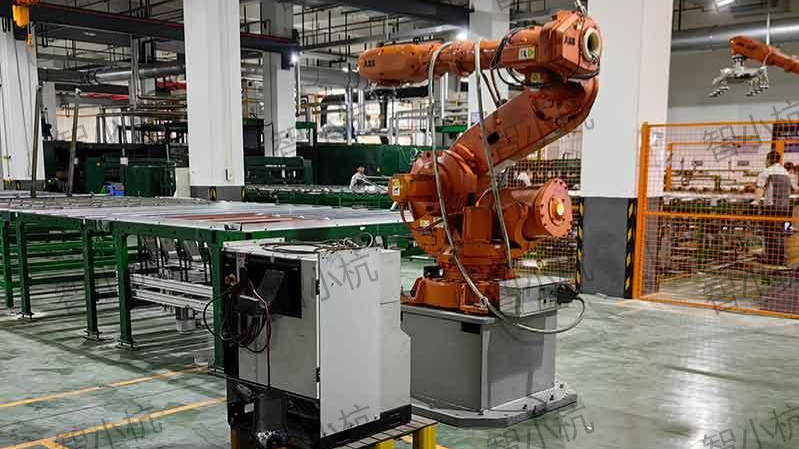
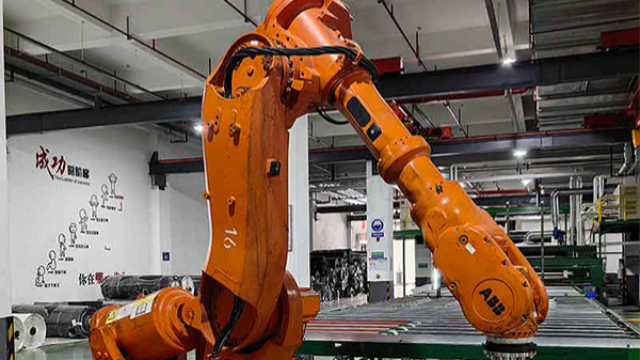
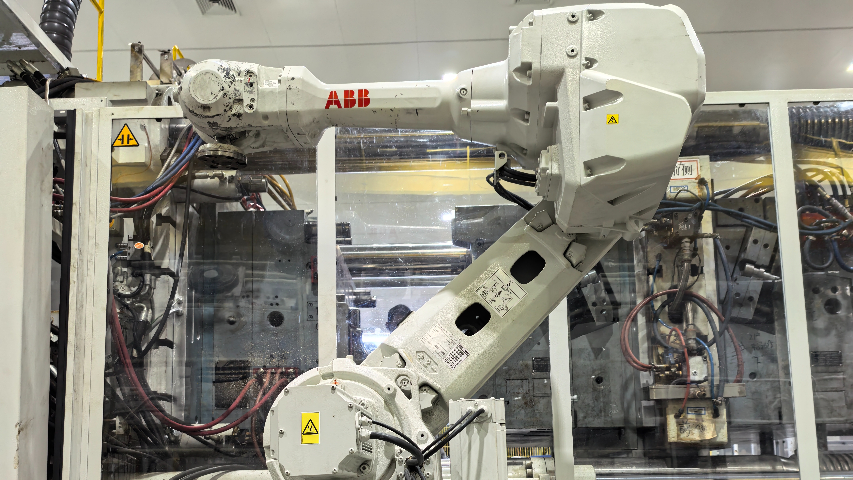
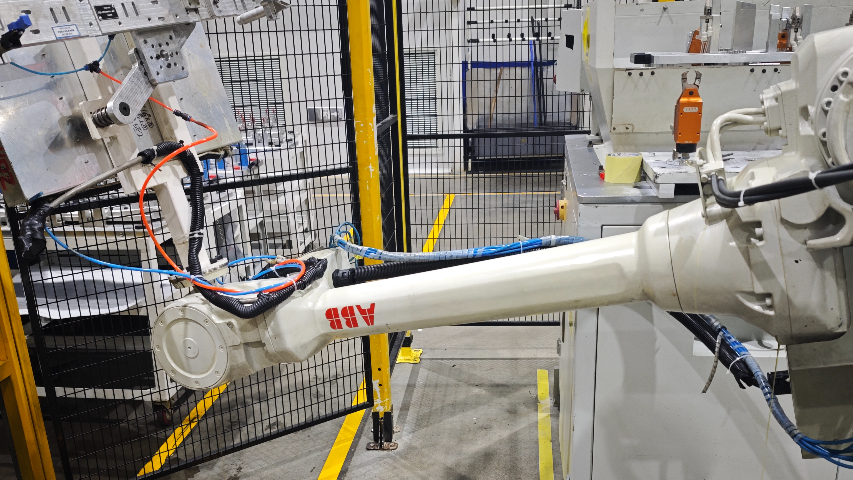
在工业机器人使用过程中,关节轴承磨损是导致定位误差的首要因素。保养时需采用激光跟踪仪进行重复定位精度检测,当六轴机器人腕部偏差超过±0.05mm时,应立即更换交叉滚子轴承并重新进行TCP标定。某光伏板搬运机器人的跟踪数据显示,每2000小时进行导轨清洁与油脂更换,可使XY平面重复精度稳定在0.02mm内,较未保养设备提升40%。谐波减速器的油脂劣化是导致传动精度下降的主因。根据机器人维护手册,每4000工作小时需更换专门锂基润滑脂,清洁时须使用挥发性溶剂彻底清洁旧脂残留。某3C行业SCARA机器人的跟踪数据显示,严格执行2000小时预紧力检测的减速器,其反向间隙可控制在0.008弧分以内,较未养护设备提升定位稳定性52%。特别在高速搬运场景中,减速器温度监控应纳入日常点检,当温升超过45℃时需立即停机检查密封件状态。清理机械臂的冷却风扇,避免因积尘导致散热不佳,浙江展杭清洁维护,保障设备低温运行。温州市ABB工业机械臂维护保养
电子元器件码垛生产线,小型精密码垛机械臂以高速、高精度完成芯片托盘、电路板的码垛作业,直线模组和真空吸盘易出现磨损和漏气。某电子厂的码垛机械臂运行 18 个月后,出现码垛位置偏移、吸盘吸力不足问题。智小航维护人员使用激光干涉仪校准直线模组精度,更换高耐磨导轨滑块,对真空系统进行氦质谱检漏,更换全氟橡胶密封圈。优化真空发生器控制逻辑,实现吸盘压力动态调节。维护后,机械臂使用寿命从 3 年延长至 5 年,码垛精度提升至 ±0.1mm。宁波ABB4600工业机械臂维护保养对机械臂的示教器进行维护,可确保操作灵敏,浙江展杭维修调试,方便操作人员使用。

ABBIRB910INV倒装型机械臂作为工业机械臂精度0.01mm,其±定位精度通过三项**技术实现:机械结构优化采用碳纤维增强臂体,热膨胀系数<μm/℃谐波减速器+直驱电机组合,传动背隙<°环境控制系统气浮隔振底座消除地面振动(隔振频率>50Hz)恒温油冷循环系统维持关节温度波动±℃闭环反馈体系激光干涉仪实时校准(采样率1kHz)六维力传感器补偿装配接触力(分辨率)典型应用案例:光刻机透镜组装∎通过纳米级运动轨迹规划,实现透镜组间距误差<10nm∎配合白光干涉仪进行在线检测,良率提升至MEMS传感器封装∎压电陶瓷驱动轴实现μm步进分辨率∎视觉-力觉混合控制完成5μm焊球精细植球该机型在半导体领域实测显示:■晶圆搬运碎片率从■MEMS器件贴装周期缩短40%。
建材行业的水泥袋码垛生产线,机械臂在粉尘浓度超标的环境下作业,减速机、气缸和电气控制系统易受粉尘侵入。某水泥厂的码垛机械臂运行 3 年后,出现气缸漏气、PLC 控制异常等故障。智小航维护人员为机械臂加装三级防尘过滤装置,定期清理减速机内部积尘,更换磨损的密封圈和活塞环。对电气控制柜进行密封性改造,安装粉尘浓度监测传感器,当数值超标时自动启动吹扫程序。经过维护,机械臂使用寿命从 4 年延长至 7 年,设备停机时间减少 70%。检测机械臂的防护罩完整性,防止因破损失去防护作用,有问题找浙江展杭,及时修复更换。
陶瓷制品上下料生产线的机械臂,在搬运过程中需要频繁调整姿态,其关节部位的轴承和传动齿轮易磨损。某陶瓷企业的上下料机械臂运行 3 年后,出现关节异响、动作不流畅的情况。智小航维护团队使用超声波探伤仪检测轴承内部损伤,更换磨损的轴承和齿轮。对关节部位进行重新润滑,采用耐磨涂层技术对传动部件进行表面处理。同时,对机械臂的控制系统进行升级,优化运动控制算法。经过维护,机械臂使用寿命从 5 年延长至 8 年,生产效率提升 25%。浙江展杭提供库卡机械臂减速机润滑,专业油品延长寿命。温州市ABB工业机械臂维护保养
清理机械臂的电路板灰尘,防止因短路导致设备故障,有问题找浙江展杭,除尘维护保安全。温州市ABB工业机械臂维护保养
精密模具打磨机械臂要求纳米级精度,微小的机械磨损和热变形都会导致模具报废。某模具厂的打磨机械臂运行 2 年后,出现模具表面光洁度不达标的问题。智小航维护团队使用原子力显微镜检测表面微观形貌,发现导轨存在纳米级磨损。团队采用离子束抛光技术修复导轨表面,对电机进行热稳定性优化,加装水冷散热装置。建立模具加工误差补偿模型,根据实时检测数据自动修正加工路径。经过维护,机械臂使用寿命从 4 年延长至 6 年,模具废品率降低 70%。温州市ABB工业机械臂维护保养
1.浙江展杭自动化科技具有多品牌服务,我们拥有经验丰富的机器人维护团队,熟悉各类机器人品牌和系统...
【详情】橡胶制品的硫化成型工序,工业机械臂在高温高压环境下完成橡胶模具的开合和制品取出,对设备的耐高温、耐磨...
【详情】在汽车涂装线的严苛环境中,喷涂机械臂面临着多湿度、高化学腐蚀的双重挑战,维持恒压供漆与雾化均匀度成为...
【详情】在食品饮料码垛生产线,工业机械臂需频繁抓取包装瓶、纸箱等产品,日均完成超 2 万次码垛动作,机械臂关...
【详情】家具制造的雕刻工序,工业机械臂需要在木材、金属等不同材质上雕刻出复杂精美的图案,对刀具寿命和路径规划...
【详情】ABBIRB910INV倒装型机械臂作为工业机械臂精度0.01mm,其±定位精度通过三项**技术...
【详情】浙江展杭提供多品牌机器人维护保养升级改造等服务ABB机器人型号:IRB120、IRB140、IRB1...
【详情】在工业机器人使用过程中,关节轴承磨损是导致定位误差的首要因素。保养时需采用激光跟踪仪进行重复定位精度...
【详情】食品加工上下料生产线的机械臂,需要在潮湿、酸碱环境下搬运食品原料和成品,其机械结构易被腐蚀,密封部件...
【详情】精密模具打磨机械臂要求纳米级精度,微小的机械磨损和热变形都会导致模具报废。某模具厂的打磨机械臂运行 ...
【详情】在新能源电池制造的注液工序中,工业机械臂以 ±0.01ml 的超高精度完成电解液注入。由于电解液具有...
【详情】家具木材打磨生产线,机械臂需对各类木质材料进行表面处理,木屑容易堵塞打磨工具和通风系统,同时机械部件...
【详情】