主要应用:从实验室走向产业主战场(一)自动驾驶:重构环境感知体系超声波传感器作为ADAS系统的"近距离感知利器",与AI的结合彻底改变了辅助驾驶体验。问界M6搭载12个超声波雷达,配合华为乾坤ADS4.1系统,通过多传感器融合AI算法,实现窄路通行、异形障碍物避让等复杂场景的无感处理——即使面对牛群...
超声波传感器基本参数
- 品牌
- LORDDOM,罗舸
- 型号
- 齐全
- 是否定制
- 是
超声波传感器企业商机
2个直射式红外光电传感器分布如图2中2个I,Ⅱ所示以180°间隔水平安置在机器人小车车身两侧边的中点连接线上。转盘与转臂连接在同心圆上,如图中外圆所示,1,3刻线间相隔27°;2,1刻线相隔180°,其中1刻线与超声波传感器的中心保持在同一水平线上。I单独导通作为基准坐标,I,Ⅱ同时导通用来判断旋转方向,Ⅱ单通作为机器人沿墙回归时的导航基准。通过步进电机带动一体式超声波传感器转动,以传感器中轴垂直于机器人车体的方向作为其自身姿态调整的坐标基准,步进电机采用4相4拍步距角为°,每转1步,超声波传感器检测1次,将测量值通过串口送上位机。探测系统硬件设计探测系统硬件主要由超声波发生电路、超声波接收电路,步进电机调速模块等组成。如图3所示,系统的**为单片机89S51,主要完成信号的发射和接收、控制步进电机、并传送数据给机器人上位机进行处理。超声波的发射电路采用单片机ATM89S51的P11口输出发射脉冲,由74HC04作为驱动来连接超声波传感器,74HC04是为了增强其输出电流的能力,提高超声波传感器的发射距离。超声波接收处理电路采用集成电路CX20106。CX20106为红外接收**集成电路,在此利用CX20106作为超声波传感器接收信号的放大检波装置。超声波传感器可以用于测量距离,例如测量物体与传感器之间的距离。江西检测玻璃超声波传感器
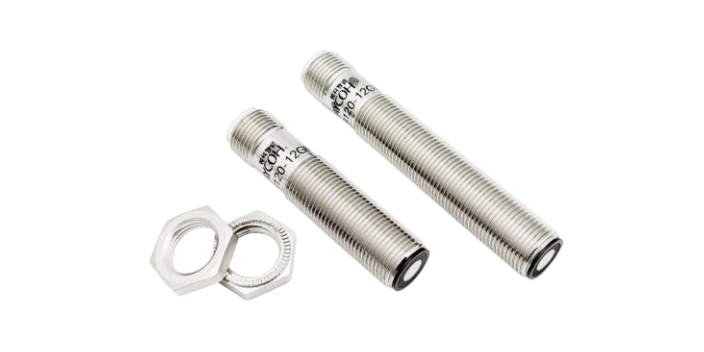
在工业制造领域,紧凑型超声波传感器部署于智能产线、机器人工作站。针对高温震动、哑光深色工件、复杂物料等传统光学传感器难以胜任的工况,超声波传感器稳定完成工件有无判断、位置检测、液位料位监测,配合机械臂完成拾料、分拣、物料转运,助力工厂自动化降本增效。在化工、水处理行业,依托非接触测量优势,实现储罐液位、粉料料位实时监测,完成高低位预警,规避生产安全隐患。医疗领域的超声传感创新同样亮点纷呈。科研团队研发出芝麻大小可注射生物可降解超声传感器,器件植入人体后无需二次手术取出,依靠外部超声设备即可无线采集颅内压力、温度等生理数据,为微创监测开辟全新路径。高频微型超声换能器不断取得突破,血管内超声、便携手持超声设备快速发展,让超声检测摆脱大型设备束缚,向着小型化、便携式方向发展。科研端也不断突破原有技术瓶颈。国内科研团队提出空腔鼓膜式膜片新型结构光纤超声传感器,打破长久以来“灵敏度与频率响应互相制约”的技术难题,器件兼具高灵敏度与高频响应能力,抗电磁干扰,可用于高压设备放电监测、精密无损检测等场景。无锡MA矿用超声波传感器想要优化仓储管理?超声波传感器,实时监测库存货物的位置和数量,实现智能化仓储管理!
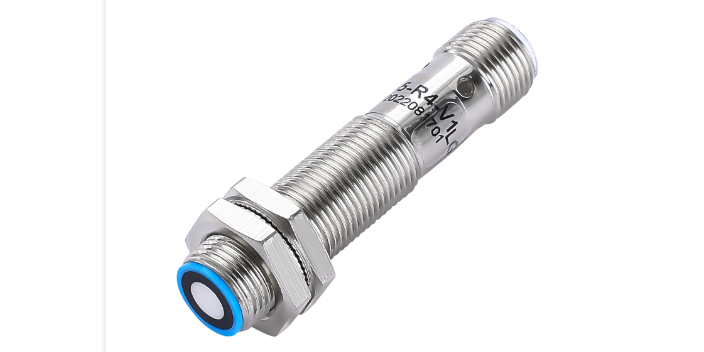
控制部分主要对发送器发出的脉冲链频率、占空比及稀疏调制和计数及探测距离等进行控制。工作程式若对发送传感器内谐振频率为40KHz的压电陶瓷片(双晶振子)施加40KHz高频电压,则压电陶瓷片就根据所加高频电压极性伸长与缩短,于是发送40KHz频率的超声波,其超声波以疏密形式传播(疏密程度可由控制电路调制),并传给波接收器。接收器是利用压力传感器所采用的压电效应的原理,即在压电元件上施加压力,使压电元件发生应变,则产生一面为“+”极,另一面为“-”极的40KHz正弦电压。因该高频电压幅值较小,故必须进行放大。超声波传感器使得驾驶员可以安全地倒车,其原理是利用探测倒车路径上或附近存在的任何障碍物,并及时发出警告。所设计的检测系统可以同时提供声光并茂的听觉和视觉警告,其警告表示是探测到了在盲区内障碍物的距离和方向。这样,在狭窄的地方不管是泊车还是开车,借助倒车障碍报警检测系统,驾驶员心理压力就会减少,并可以游刃有余地采取必要的动作。系统构成由发送传感器(或称波发送器)、接收传感器(或称波接收器)、控制部分与电源部分组成。发送器传感器由发送器与使用直径为15mm左右的陶瓷振子换能器组成。
因而一种方法就是利用这2个临界点,来找寻其波束与墙垂直的角度(即与墙距离**近点),步进电机带动超声波旋转找寻这2个临界点。当连续检测到两相邻的值低于2mm时,认为已进入稳定区,则前后出现变化的点设为临界点,在这临界点内的所有点都记下来,然后求取中点,中点位置即是墙面与超声波传感器的**近点。如图6所示为其中一组所测数据,在72°~108°内,是距离测量的稳定区域,而在这之外,所测距离的相邻偏差超过8mm,而且随着角度的旋向两边时将进一步拉大。在50cm与200cm内改变一体式超声波传感器与墙面距离进行实验,其结果与墙面垂直角度所测误差限制在2个步距角内。探测系统应用于机器人沿墙导航自主式移动机器人是在运动过程中探测当前环境的信息。每次探测的距离信息都以当前机器人的运动姿态为前提来测量。而在沿墙直线行走过程中,机器人是通过测距和自身姿态的共同感知保证运行轨迹的准确性。超声波测距已被***运用,在试验超声波探测角度与测距的关系后,则可以根据计算**近点的方法用超声波传感器来测量车身的方位角(确定自身姿态)。所测**近点是机器人实际与墙面的距离,通过简易编码器上的直射红外传感器1来确定机器人的基准坐标。通过发射高频声波并测量其返回时间,超声波传感器能够准确计算出与目标之间的距离。
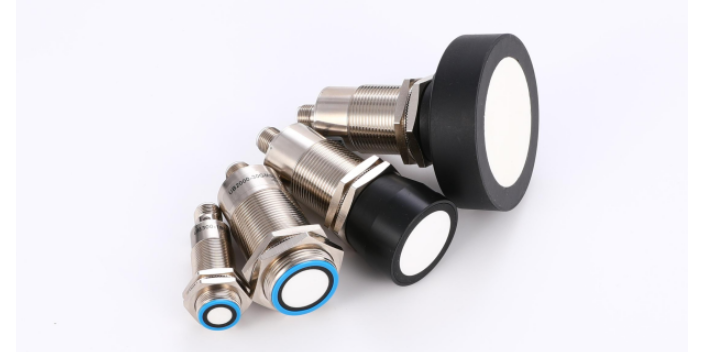
超声波传感器的工作原理是利用超声波在空气中的传播和反射来检测目标物体的距离和位置。当传感器发射超声波脉冲后,它会等待接收到反射回来的超声波信号。通过测量超声波的传播时间和速度,传感器可以计算出目标物体与传感器之间的距离。超声波传感器具有广泛的应用领域。在工业领域,它们常用于测量物体的距离、检测物体的存在、控制机器人的运动等。在汽车领域,超声波传感器被用于倒车雷达系统,可以帮助驾驶员避免碰撞。此外,超声波传感器还可以用于医疗设备、安防系统、智能家居等领域。寻找非接触式检测方案?超声波传感器,无需接触,即可准确检测,避免对被测物造成损伤!山东超声波传感器厂家现货
超声波传感器可以用于测量压力,例如在气体或液体压力传感器中。江西检测玻璃超声波传感器
但如果油污溅到光电传感器的发射接收面上,光电就不能工作了)当然,超声波传感器也不是***的,有些因素会对超声波的使用产生很大的影响。因为超声波传感器判断距离的根本原理是利用声波在空气中传播的速度及时间来判断的,而声波在空气中传播的速度受到以下因素影响比较大:温度——温度过高或过低都会使测量结果出现很大偏差。(比如测量热金属时……)压力——当声波所处环境中压强与大气压不同时,结果影响也很大。(比如在压力容器中测量液位或物位时……)空气流动——当空气流动较强时,有些声波会被“吹走”(比如我们处于上风口和下风口两种不同位置听人讲话时感觉清晰度明显不同……)超声波工作时发射出的其实是一个声波的波面,(从立体角度上来说是一个锥体,所以不能测量细小的物体。(这个时候只能求助于光斑较小的激光传感器了)还要注意的一方面是:因为超声波传感器受到的影响因素比较多,所以其精度普遍不高,如果对测量精度要求非常高的场合,就不用考虑超声波了。以上就是对超声波传感器的一些总结,希望对各位设计选型的时候有所帮助。感谢您的阅读。江西检测玻璃超声波传感器
与超声波传感器相关的文章
柳州检测玻璃超声波传感器
- 广西背景抑制超声波传感器 2026-10-19
- 闵行区专业超声波传感器 2026-10-19
- 湖州光幕超声波传感器 2026-10-19
- 陕西质量好超声波传感器 2026-10-19
- 舟山漫反射超声波传感器 2026-10-19
- 河池抗光干扰超声波传感器 2026-10-19
- 苏州背景抑制超声波传感器 2026-10-19
- 台州耐高温超声波传感器 2026-10-19
- 江西耐高温超声波传感器 2026-10-19
- 无锡专业超声波传感器 2026-10-19
- 聊城超声波传感器 2026-10-19
- 南京检测液位超声波传感器 2026-10-19
与超声波传感器相关的产品
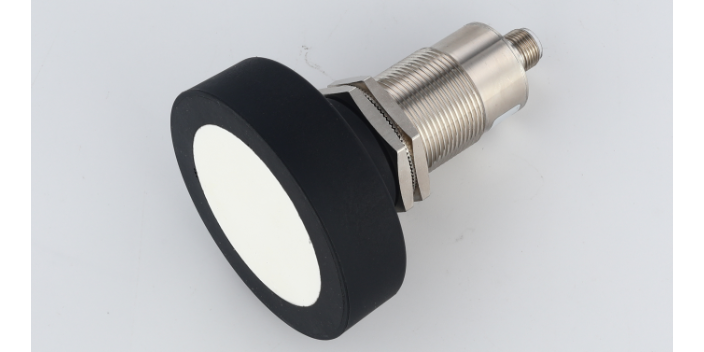
与超声波传感器相关的新闻
-
江西检测玻璃超声波传感器 2026-10-09 13:02:102个直射式红外光电传感器分布如图2中2个I,Ⅱ所示以180°间隔水平安置在机器人小车车身两侧边的中点连接线上。转盘与转臂连接在同心圆上,如图中外圆所示,1,3刻线间相隔27°;2,1刻线相隔180°,其中1刻线与超声波传感器的中心保持在同一水平线上。I单独导通作为基准坐标,I,Ⅱ同时导通用来判断旋转...
-
盐城镜面反射超声波传感器 2026-10-09 00:12:53在工业制造领域,紧凑型超声波传感器部署于智能产线、机器人工作站。针对高温震动、哑光深色工件、复杂物料等传统光学传感器难以胜任的工况,超声波传感器稳定完成工件有无判断、位置检测、液位料位监测,配合机械臂完成拾料、分拣、物料转运,助力工厂自动化降本增效。在化工、水处理行业,依托非接触测量优势,实现储罐液...
-
阳泉光电超声波传感器 2026-10-09 17:01:53超声波传感器和反射式光电传感器都是非接触测量的仪表,那么,超声波传感器和反射式光电传感器有哪些区别呢?一般来说,超声波传感器和反射式光电传感器的区别主要表现在以下几个方面:一、工作原理1、超声波传感器:是将超声波信号转换成其他能量信号(通常是电信号)的传感器。超声波是振动频率高于20kHz的机械波。...
-
杨浦区耐高温超声波传感器 2026-10-09 19:02:14超声波距离检测:同样,超声波传感器还可以通过检测汽车前后的汽车或其他物体何时危险地靠近来防止碰撞。例如,在停车时,传感器可以监视汽车与墙壁或其他车辆的距离,并提醒你停车。这同样适用于交通状况,因为即使两个物体都在运动中,这些传感器也可以正常工作。超声波直径检测:超声波传感器远离道路进入工厂,可以帮助...
与超声波传感器相关的问题
新闻资讯
产品推荐
-
上海医疗器械光电开关厂家价格
2026-11-06 -
广东光电开关
2026-11-06 -

河南对射型光电开关厂家
2026-11-06 -
四川自动化控制光电开关
2026-11-06 -

浙江医疗器械光电开关源头厂家
2026-11-06 -
福建光电开关品牌
2026-11-06 -
山东物流仓储光电开关源头厂家
2026-11-06 -
广西感应光电开关批发价格
2026-11-05 -
山东红外线光电开关批发
2026-11-05