主要应用:从实验室走向产业主战场(一)自动驾驶:重构环境感知体系超声波传感器作为ADAS系统的"近距离感知利器",与AI的结合彻底改变了辅助驾驶体验。问界M6搭载12个超声波雷达,配合华为乾坤ADS4.1系统,通过多传感器融合AI算法,实现窄路通行、异形障碍物避让等复杂场景的无感处理——即使面对牛群...
超声波传感器基本参数
- 品牌
- LORDDOM,罗舸
- 型号
- 齐全
- 是否定制
- 是
超声波传感器企业商机
超声波传感器和反射式光电传感器都是非接触测量的仪表,那么,超声波传感器和反射式光电传感器有哪些区别呢?一般来说,超声波传感器和反射式光电传感器的区别主要表现在以下几个方面:一、工作原理1、超声波传感器:是将超声波信号转换成其他能量信号(通常是电信号)的传感器。超声波是振动频率高于20kHz的机械波。2、反射式光电传感器:是把发射器和接收器装入同一个装置内,在其前方装一块反光板,利用反射原理完成光电控制作用的光电传感器。可以用来检测地面明暗和颜色的变化,也可以探测有无接近的物体。二、产品特点1、超声波传感器:它具有频率高、波长短、绕射现象小,特别是方向性好、能够成为射线而定向传播等特点。超声波对液体、固体的穿透本领很大,尤其是在阳光不透明的固体中。超声波碰到杂质或分界面会产生反射形成反射回波,碰到活动物体能产生多普勒效应。2、反射式光电传感器其具有安装接线简便、安装使用时便于光路对齐、不受被检物的形状、颜色和材质影响、相对于对射式光电传感器,节省安装使用空间。三、产品应用1、超声波传感器:广泛应用在工业、生物医学等方面。超声波传感器具有高精度的测量能力,可以实现微米级别的测量精度,适用于对产品距离等参数的精确测量。宁波激光超声波传感器
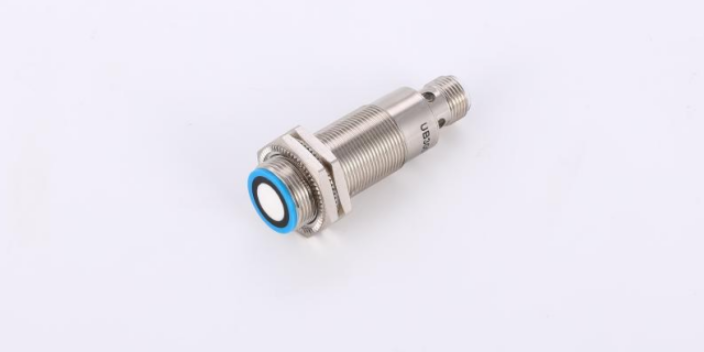
可***应用于行人检测、车辆检测、高度计、机器人防跌落等领域但如果*使用激光雷达作为***的一种避障传感器,是无法在一些复杂场所胜任避障工作的,必须要为机器人配备其它的传感器作为补充,比如:超声波传感器,它的成本非常低,实施简单,可识别透明物体,缺点是检测距离近,三维轮廓识别精度不好,所以对桌腿等复杂轮廓的物体识别不好,但是它可以识别玻璃、镜面等物体。例如工采网提供的MaxBotix超声波人体检测传感器-MB1004便是一款专门有高低电平报警信号输出的接近传感器,可测范围可达213cm,适用于行人检测、停车检测等。当行人进入检测范围内,MB1004就会输出由低电平变成高电平的报警信号。同时它也具备输出目标具体距离的功能,通过RS232输出距离数据。MB1004是一款非常低成本的人体检测超声波传感器。同时也是接近区域探测、行人检测、展台/信息亭、机器人自动导航、自主导航、多传感器阵列、近距离检测等领域的比较好解决方案。超声波传感器和激光雷达传感器之间的区别目前较为常见的组合是采用激光雷达、深度相机外加超声波等传感器的方式来进行融合避障导航:但,是不是机器人产品上安装的传感器越多,就越能有效检测障碍物并规避呢?理论上。贵州超声波传感器定制想要一款反应迅速的检测设备?超声波传感器,快速响应,瞬间感知目标物,高效助力生产!
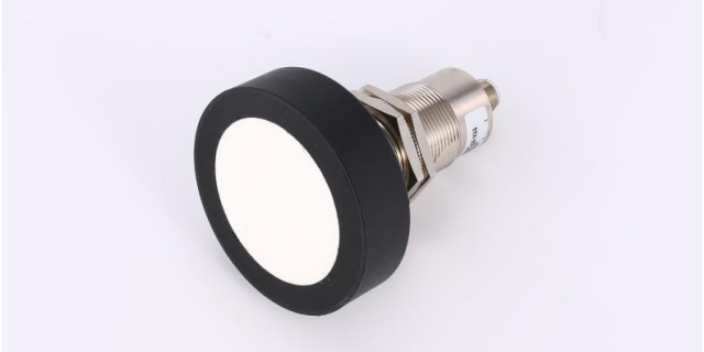
一种是基于单片机或者嵌入式设备的超声波测距系统,一种是基于CPLD(ComplexProgrammableLogicDevice)的超声波测距系统。如图1所示,实验采用第一种方案,利用嵌入式设备编程产生频率为40KHz的方波,经过发射驱动电路放大,使超声波传感器发射端震荡,发射超声波。超声波经发射物反射回来,由传感器接收端接收,再经过接收电路放大、整形。以嵌入式微**的超声波测距系统通过嵌入式设备记录超声波发射的时间和反射波的时间。当收到超声波的反射波时,接收电路输出端产生一个跳变。通过定时器计数,计算时间差,就可以计算出相应的距离。图1超声波测距原理超声波测距的原理是利用超声波在空气中的传播速度为已知,测量声波在发射后遇到障碍物反射回来的时间,根据发射和接收的时间差计算出发射点到障碍物的实际距离。首先,超声波发射器向某一方向发射超声波,在发射时刻的同时开始计时,超声波在空气中传播,途中碰到障碍物就立即返回来,超声波接收器收到反射波就立即停止计时。超声波在空气中的传播速度为C=340m/s,根据计时器记录的时间T秒,就可以计算出发射点距障碍物的距离L,即:L=C×T/2。这就是所谓的时间差测距法。由于超声波也是一种声波,其声速C与温度有关。
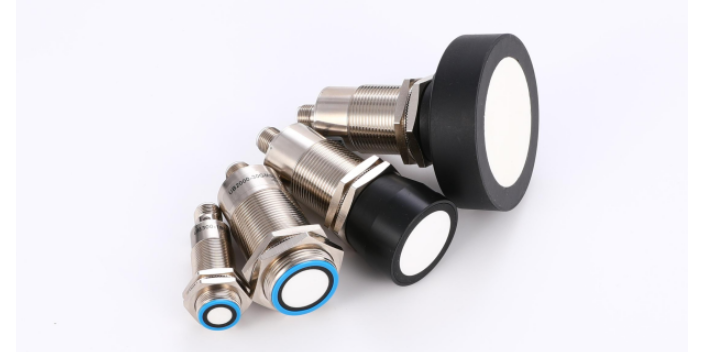
超声波在空气中的传播速度较慢,这就使得超声波传感器的使用变得简单。超声波传感器是利用超声波的特性研制而成的传感器。超声波是一种振动频率高于声波的机械波,由换能晶片在电压的激励下发生振动产生的,它具有频率高、波长短、绕射现象小,特别是方向性好、能够成为射线而定向传播等特点。超声波对液体、固体的穿透本领很大,尤其是在阳光不透明的固体中,它可穿透几十米的深度。超声波碰到杂质或分界面会产生反射形成反射成回波,碰到活动物体能产生多普勒效应。寻找节能环保的检测方案?超声波传感器,能耗低,在高效检测的同时,降低能源消耗!
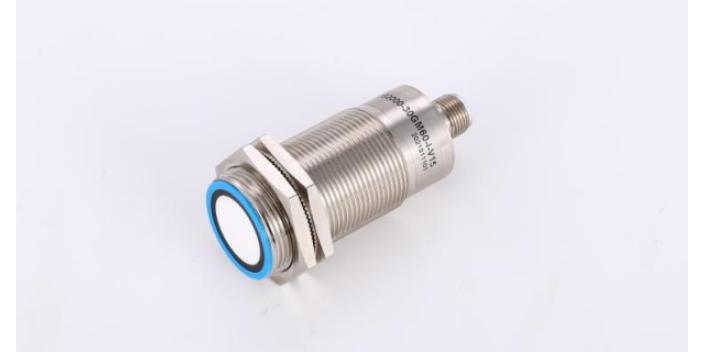
3)斜探头。有时为使超声波能倾斜入射到被测介质中,可选用斜探头。压电晶片粘贴在与底面成一定角度的有机玻璃斜楔块上。当斜楔块与不同材料被测介质接触时,超声波产生一定角度的折射,倾斜入射到试件中去,折射角可通过计算求得。6.超声波传感器的应用超声波传感器应用在生产实践的不同方面,而医学应用是其**主要的应用之一。超声波在医学上的应用主要是诊断疾病,它已经成为临床医学中不可缺少的诊断方法。超声波诊断的优点是:对受检者无痛苦、无损害,方法简便,显像清晰,诊断的准确率高,等等,因而受到医务工作者和患者的欢迎。超声波诊断是利用超声波的反射原理,当超声波在人体组织中传播遇到两层声阻抗不同的介质界面时,在该界面就产生反射回声。每遇到一个反射面时,回声在示波器的屏幕上显示出来,而两个界面的阻抗差值也决定了回声振幅的高低。在工业方面,超声波的典型应用是对金属的无损探伤、超声波测厚和测量液位等。过去,许多技术因为无法探测到物体组织内部而受到阻碍,超声波传感器的出现改变了这种状况。超声波探测既可检测材料表面的缺陷,又可检测材料内部几米深的缺陷。当然更多的超声波传感器是固定地安装在不同的装置上。超声波传感器采用先进的技术和材料,具有高可靠性和稳定性,可以长时间稳定工作,减少维护和更换的频率。淮安光电超声波传感器
超声波传感器可以用于测量温度,例如在温度传感器中。宁波激光超声波传感器
因而一种方法就是利用这2个临界点,来找寻其波束与墙垂直的角度(即与墙距离**近点),步进电机带动超声波旋转找寻这2个临界点。当连续检测到两相邻的值低于2mm时,认为已进入稳定区,则前后出现变化的点设为临界点,在这临界点内的所有点都记下来,然后求取中点,中点位置即是墙面与超声波传感器的**近点。如图6所示为其中一组所测数据,在72°~108°内,是距离测量的稳定区域,而在这之外,所测距离的相邻偏差超过8mm,而且随着角度的旋向两边时将进一步拉大。在50cm与200cm内改变一体式超声波传感器与墙面距离进行实验,其结果与墙面垂直角度所测误差限制在2个步距角内。探测系统应用于机器人沿墙导航自主式移动机器人是在运动过程中探测当前环境的信息。每次探测的距离信息都以当前机器人的运动姿态为前提来测量。而在沿墙直线行走过程中,机器人是通过测距和自身姿态的共同感知保证运行轨迹的准确性。超声波测距已被***运用,在试验超声波探测角度与测距的关系后,则可以根据计算**近点的方法用超声波传感器来测量车身的方位角(确定自身姿态)。所测**近点是机器人实际与墙面的距离,通过简易编码器上的直射红外传感器1来确定机器人的基准坐标。宁波激光超声波传感器
与超声波传感器相关的文章
柳州检测玻璃超声波传感器
- 广西背景抑制超声波传感器 2026-10-19
- 闵行区专业超声波传感器 2026-10-19
- 湖州光幕超声波传感器 2026-10-19
- 陕西质量好超声波传感器 2026-10-19
- 舟山漫反射超声波传感器 2026-10-19
- 河池抗光干扰超声波传感器 2026-10-19
- 苏州背景抑制超声波传感器 2026-10-19
- 台州耐高温超声波传感器 2026-10-19
- 江西耐高温超声波传感器 2026-10-19
- 无锡专业超声波传感器 2026-10-19
- 聊城超声波传感器 2026-10-19
- 南京检测液位超声波传感器 2026-10-19
与超声波传感器相关的产品
与超声波传感器相关的新闻
-
江西检测玻璃超声波传感器 2026-10-09 13:02:102个直射式红外光电传感器分布如图2中2个I,Ⅱ所示以180°间隔水平安置在机器人小车车身两侧边的中点连接线上。转盘与转臂连接在同心圆上,如图中外圆所示,1,3刻线间相隔27°;2,1刻线相隔180°,其中1刻线与超声波传感器的中心保持在同一水平线上。I单独导通作为基准坐标,I,Ⅱ同时导通用来判断旋转...
-
盐城镜面反射超声波传感器 2026-10-09 00:12:53在工业制造领域,紧凑型超声波传感器部署于智能产线、机器人工作站。针对高温震动、哑光深色工件、复杂物料等传统光学传感器难以胜任的工况,超声波传感器稳定完成工件有无判断、位置检测、液位料位监测,配合机械臂完成拾料、分拣、物料转运,助力工厂自动化降本增效。在化工、水处理行业,依托非接触测量优势,实现储罐液...
-
阳泉光电超声波传感器 2026-10-09 17:01:53超声波传感器和反射式光电传感器都是非接触测量的仪表,那么,超声波传感器和反射式光电传感器有哪些区别呢?一般来说,超声波传感器和反射式光电传感器的区别主要表现在以下几个方面:一、工作原理1、超声波传感器:是将超声波信号转换成其他能量信号(通常是电信号)的传感器。超声波是振动频率高于20kHz的机械波。...
-
杨浦区耐高温超声波传感器 2026-10-09 19:02:14超声波距离检测:同样,超声波传感器还可以通过检测汽车前后的汽车或其他物体何时危险地靠近来防止碰撞。例如,在停车时,传感器可以监视汽车与墙壁或其他车辆的距离,并提醒你停车。这同样适用于交通状况,因为即使两个物体都在运动中,这些传感器也可以正常工作。超声波直径检测:超声波传感器远离道路进入工厂,可以帮助...
与超声波传感器相关的问题
新闻资讯
产品推荐
-
广东小型反射式光电开关
2026-11-06 -
上海医疗器械光电开关厂家价格
2026-11-06 -
广东光电开关
2026-11-06 -

河南对射型光电开关厂家
2026-11-06 -
四川自动化控制光电开关
2026-11-06 -

浙江医疗器械光电开关源头厂家
2026-11-06 -
福建光电开关品牌
2026-11-06 -
山东物流仓储光电开关源头厂家
2026-11-06 -
广西感应光电开关批发价格
2026-11-05