我们通常会从四个**参数入手帮助客户明确需求。第一步是负载,需要遵循“留有余量”的原则——实际负载不应超过额定负载的80%。例如,需要抓取5kg的工件并加上夹具,我们建议选择6kg以上的机器人。第二步是臂展,我们工程师会实地测量工作**远点到安装底座的距离,确保选型臂展大于这一数值。第三步是精度,需要区分定位精度和重复定位精度——实际生产中更关注重复定位精度,即机器人多次走到同一点的误差范围。国产机器人通常为±0.5mm,进口品牌可达±0.05mm,客户可根据工艺要求选择。第四步是轴数,六轴机器人**为灵活,适合复杂曲面作业;四轴机器人成本更低,适用于码垛、搬运等平面作业。我们会在现场与客户逐一确认这些参数,避免因选型不当造成的投资浪费。SCARA机器人具有水平顺滑的关节运动,特别适用于电路板插件和高速分拣等平面作业场景。浙江如何挑选机械手减少人工成本
工业机器人是一种通过自身动力和控制能力实现自动化操作的机器。其机械结构通常由机座、大臂、小臂、腕部和手部构成多自由度系统,常见为六轴设计,以实现灵活的运动轨迹。驱动系统是机器人的动力来源,当前以电动驱动为主流,采用伺服电机和精密减速器,确保控制灵活性和精度。控制系统作为“大脑”,负责轨迹规划、姿态控制和时序管理,具备友好的人机交互界面。感知系统则通过内部传感器监测自身状态,外部传感器(如视觉和力觉)感知环境信息,末端执行器则直接执行焊接、抓取、装配等具体任务。这六大系统共同构成了工业机器人的完整技术体系。江苏林格科技机械手项目设备巡检机器人携带热成像仪和声音传感器,定时检查工厂配电柜与管道状态。
我们深知客户购买设备买的不*是设备本身,更是可以长期稳定运行。因此,我们构建了覆盖项目全周期的服务体系,让客户买得放心、用得安心。在售前阶段,我们的技术工程师深入客户现场,详细了解工艺需求、节拍要求、现场布局和人员情况,提供专业的机器人选型建议和布局方案,并借助离线仿真软件模拟机器人运动轨迹和节拍,确保方案可行后再进入实施。在售中阶段,我们负责机器人的安装调试、**设备集成、程序编写和试运行验证,确保系统按计划顺利交付投产。我们还为客户的操作人员提供系统的培训服务,包括基础操作、编程技巧、日常维护和故障排查等内容,帮助客户快速掌握设备使用。在售后阶段,我们提供备件供应、远程技术支持、定期巡检和快速响应服务,确保设备出现问题时能***时间得到处理。正是这种“售前、售中、售后”一体化的服务模式,让我们的老客户推荐率和复购率始终保持在较高水平。
工业机械手具备24小时不间断运行能力,彻底解决了人工在长工时、高节拍作业中必然出现的体力下降和反应迟钝问题。在汽车焊装、铸件打磨、大重量物料搬运等体力消耗巨大的岗位上,工人通常在连续工作两小时后效率开始明显下降,动作变形甚至引发夹伤、砸伤等安全事故。机械手依靠伺服电机和减速机构提供稳定的力矩输出,搬运50公斤以上的工件时仍能保持准确的动作轨迹,且不会出现腰痛、手臂酸胀等职业劳损。同时,机械手配备安全级碰撞检测与急停回路,在异常阻力出现时可快速停止,从本质上消除了人员安全事故隐患。机器人自动导引车与机械臂联动,实现物料从立体仓库到各工位的柔性配送。
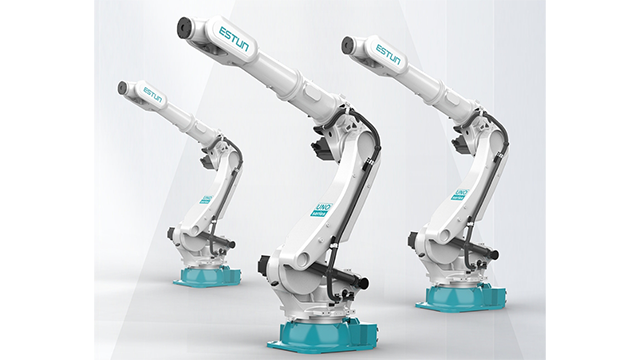
工业机器人是自动化制造领域的**装备,广泛应用于焊接、搬运、装配、喷涂、打磨等多种工序。它由机械臂、控制系统、驱动系统和传感系统组成,具备高精度、高速度和高重复性的特点。与传统人工操作相比,工业机器人能够***提升生产效率和产品一致性,同时减少因疲劳或人为失误导致的质量问题。在现代智能工厂中,工业机器人已成为连接各道工序、实现自动化流水作业的关键设备,是推动制造业向数字化、网络化、智能化转型的重要技术力量。部件包括伺服电机、减速机与控制器,它们共同机器人的dinwei精度与动态响应性能。安徽UNO系列机械手案例
工业机器人通常按照负载能力划分,从3公斤到上千公斤不等,适用不同作业场景。浙江如何挑选机械手减少人工成本
桁架机械手基于X、Y、Z三轴直角坐标系统,采用高刚性钢架结构和精密齿轮齿条传动,最大承载能力可达数吨,定位精度仍能保持在±0.1mm以内。相比关节机器人,桁架结构在重载工况下变形小、刚性足,特别适合长距离大行程的直线搬运。控制系统支持多轴插补联动,可编程存储上百种工件轨迹,换产一键调用。在铸造和金属加工车间,过去重型毛坯和半成品的转运严重依赖天车工和地面搬运工协同作业,不*需要持证上岗,而且高空吊运存在坠落风险。一台桁架机械手可以24小时不间断作业,替代至少2名天车工和3名地面搬运工,彻底消除吊运过程中的安全隐患。某汽车零部件客户导入后,不*节省了5个岗位的倒班人力,还将转运节拍从人工的8分钟压缩到机械手的2分钟,产线瓶颈彻底打通。浙江如何挑选机械手减少人工成本