成功的AGV项目不*关乎设备本身,更依赖于科学的实施。关键步骤包括:1)需求分析与流程设计,这是基础,需明确所有物料流转节点与逻辑。2)现场勘测与方案仿真,验证路径可行性并进行虚拟测试。3)基础设施准备,如地面处理、网络覆盖、充电站设置等。4)AGV部署、路径地图绘制与系统调试。5)与上层系统(WMS/MES)的深度集成开发与测试。6)用户培训与试运行,逐步切换流程。主要风险包括:流程设计不合理导致AGV“水土不服”、现场环境条件(如地面、电磁干扰)不达标、系统集成困难、新旧模式并行期管理混乱以及后期维护保障不足。因此,选择有经验的集成商并组建内部跨部门项目团队至关重要。广泛应用于汽车制造、电子装配及智能物流领域。上海标准AGV与机械手如何协同
凭借在多个行业的深度积累,我们深知不同领域客户的生产流程与物流痛点。在汽车制造业,我们提供与生产线节拍精细同步的序列化配送解决方案;在家电行业,我们擅长处理多品类、大批量的成品入库与出库调度;在医药食品行业,我们提供符合洁净或卫生要求的定制化AGV车型。我们的专业服务团队会在项目前期进行详细的现场调研与流程诊断,为客户量身设计**经济、高效的AGV系统实施方案。从方案设计、模拟仿真、现场部署、系统集成到人员培训,我们提供全流程的“交钥匙”工程服务。我们相信,***的AGV项目不*是技术的成功部署,更是对客户业务流程的深度理解与优化。我们的目标是成为客户的长期合作伙伴,伴随其业务增长,持续提供扩展与升级服务。江苏AGV集成应用于仓储物流中的货到人拣选、生产线上的物料准时配送,以及柔性装配线的同步移动。
当前AGV技术面临诸多挑战,包括:复杂动态环境下的高精度导航与避障(如人机混场)、多车大规模集群调度的效率优化、与现有生产系统和设备的无缝集成、总体拥有成本(TCO)的平衡以及快速部署与维护的便捷性。未来发展趋势主要体现在:一是导航技术的“去标识化”,以SLAM为**的自然导航成为主流,降低部署成本与复杂度。二是智能化与协同化,通过5G、边缘计算提升通信与决策实时性,实现车-路-云的***协同。三是模块化与标准化,缩短定制周期,降低成本。四是功能多样化,如开发具有机械臂的复合型AGV(AMR),实现“移动+操作”一体化。五是向更***的商业与服务场景渗透,形态更加多样化。
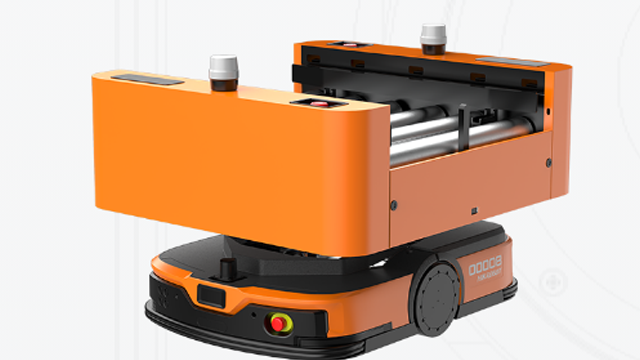
针对 CNC 加工中心上下料、SMT 线体接驳、清洗设备对接等精密场景,该系列AGV在定位精度上实现了技术突破。通过融合激光雷达数据与编码器里程计信息,并辅以视觉二次定位或激光定点修正,车辆在**终停靠点的重复定位精度可稳定控制在±10毫米以内,特定机型经调试可达±5毫米。当AGV驶入目标工位时,其搭载的定制化上装机构(如滚筒线、升降台、牵引钩)可与产线进行无缝衔接,无论是顶升旋转、辊道对接还是潜入式牵引,均能保证货物平稳转移,有效解决传统人工驾驶叉车难以精细对位、容易碰撞货架的痛点,为自动化产线的连续稳定运行提供可靠保障。惯性导航依靠陀螺仪推算轨迹,适合复杂的路径规划场景。
自动导引运输车(Automated Guided Vehicle, AGV)是一种装备有自动导引装置(如激光、视觉、磁条或惯性导航),能够沿预定路径行驶,并具有安全保护、移载等功能的无人驾驶搬运车辆。在智能工厂的框架下,AGV已从单一的搬运工具演变为连接生产、仓储、物流各环节的关键“柔性纽带”。它通过无线网络与上层制造执行系统(MES)、仓储管理系统(WMS)乃至企业资源计划(ERP)系统实时通信,接收并执行搬运指令。其**价值在于实现了物料、半成品和成品的“准时化”与“精细化”配送,将“人找货”的传统模式彻底转变为“货到人”或“货到工位”的先进模式。这不*大幅降低了人工依赖和劳动强度,更通过精确的数字化调度,使整个生产流程的节拍更加可控、透明,是构建柔性自动化生产线和智能物流体系不可或缺的基础设施。配备多重安全传感器,遇障碍物立即停止运行。上海智能AGV技术原理
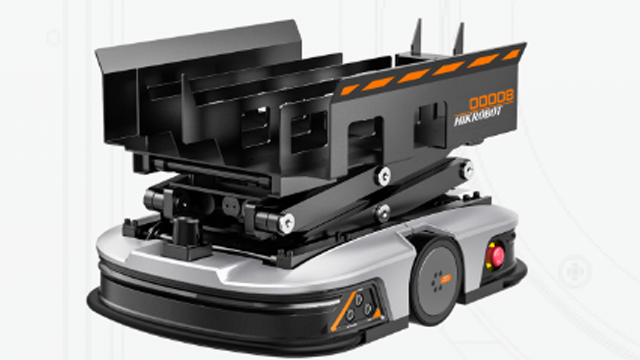
潜伏机器人是以举升方式为特点的潜伏移动机器人产品。上海标准AGV与机械手如何协同
AGV的导引技术经历了从固定路径向自由路径的演进过程。早期主要采用电磁导引(埋线导引)或磁带导引,需预先铺设物理引导线,路径固定且改造复杂。随着技术进步,激光导引(通过反射板定位)、视觉导引(基于图像识别)、SLAM(即时定位与地图构建)及惯性导引等技术逐渐成熟。其中,基于激光与视觉的SLAM技术使AGV无需依赖固定基础设施即可实现自主导航与动态路径规划,成为当前技术发展的主流方向,极大提升了系统的灵活性与部署效率。AGV的导引技术经历了从固定路径向自由路径的演进过程。早期主要采用电磁导引(埋线导引)或磁带导引,需预先铺设物理引导线,路径固定且改造复杂。随着技术进步,激光导引(通过反射板定位)、视觉导引(基于图像识别)、SLAM(即时定位与地图构建)及惯性导引等技术逐渐成熟。其中,基于激光与视觉的SLAM技术使AGV无需依赖固定基础设施即可实现自主导航与动态路径规划,成为当前技术发展的主流方向,极大提升了系统的灵活性与部署效率。上海标准AGV与机械手如何协同