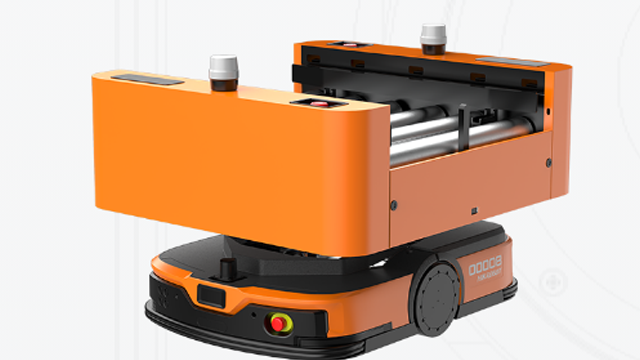
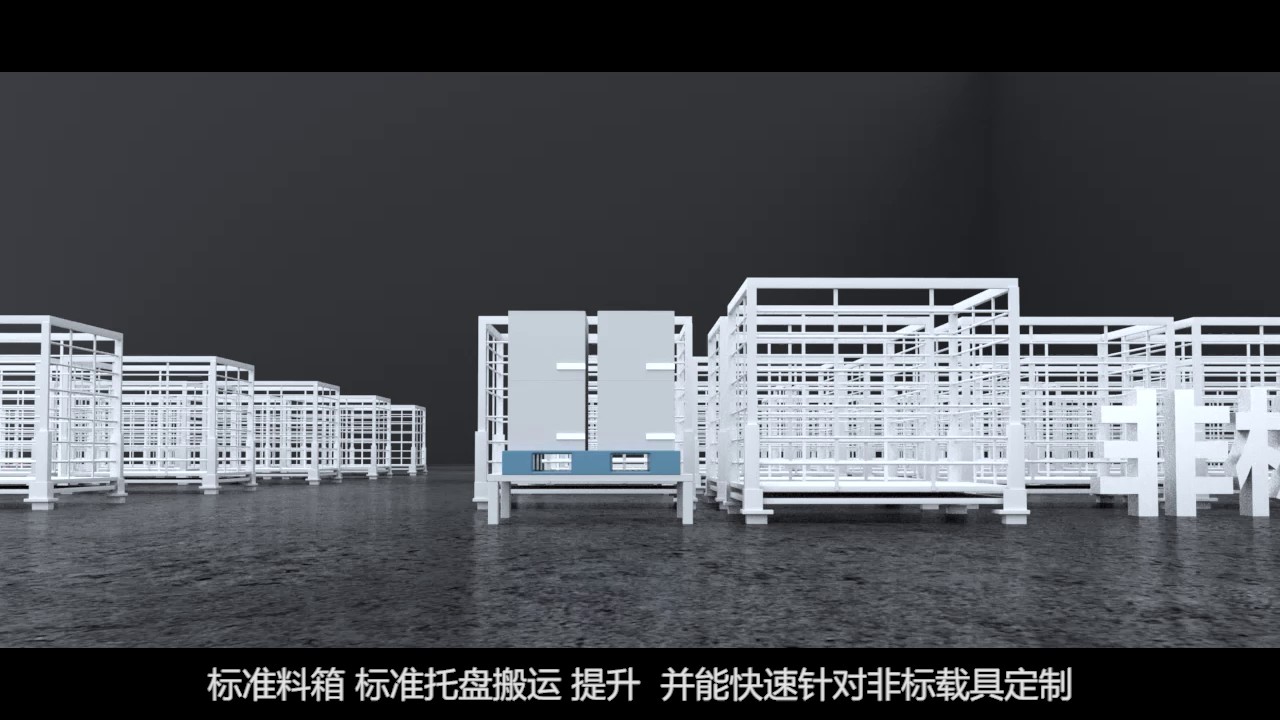
安全是工业生产的底线,也是我们AGV产品研发的**考量。我们的每一台AGV智能搬运机器人,都构建了“远距离预警、中距离响应、近距离保护”的三级避障体系,***守护生产环境安全。远距离预警阶段,16通道激光雷达实时扫描,构建动态安全缓冲区,算法自动识别叉车、行人等移动物体,提前规划绕行路径;中距离响应阶段,视觉识别系统搭载AI算法,0.2秒内区分静态货架与动态障碍物,差分驱动底盘实现±0.1m/s速度微调,避免急刹导致货物倾倒;近距离保护阶段,超声波传感器阵列检测死角区域,精度达±2cm,接触式防撞条触发时,0.1秒内紧急制动,冲击力<50N。在某电商亚洲一号仓库(日均处理10万件包裹)的实战应用中,我们的AGV集群与人共融效率突出,避开拣货员的响应时间<0.5秒,通行效率比人工叉车高3倍,在80cm宽通道内可实现双向错车,对异形物体的识别准确率达99.2%,彻底杜绝搬运环节的安全隐患。用于工业和仓储物流应用中,提高生产效率和降低物流成本。上海林格科技AGV定制
AGV的导航技术是其实现自主运行的基础,主要分为以下几类:一是传统导引方式,如电磁导引(在地面埋设导线,AGV通过感应电磁信号循迹)、磁带/色带导引(地面粘贴磁带,光学传感器识别),其路径固定、成本低但变更困难。二是激光反射板导航(通过车顶激光扫描器测量与环境中预设反射板的距离和角度进行三角定位),精度高、路径变更相对灵活,是目前主流方案之一。三是视觉导航(通过摄像头识别地面纹理或预设标识),无需改造环境,智能化程度高。四是自然导航(又称SLAM导航,通过激光雷达或视觉传感器实时构建环境地图并定位),路径设置极其灵活,**了未来发展方向。此外,还有惯性导航、二维码导航等混合导航方式。上海林格科技AGV集成AGV系统能与企业的MES、WMS无缝对接。
一种装备有电磁、光学或视觉等自动导引装置,能够沿预设路径行驶,并具有安全保护、移载功能的无人驾驶搬运车辆。其**在于“自动”与“导引”,意味着它无需人工直接驾驶,而是通过内置的控制系统和外部导航基础设施,实现自主导航、路径规划与任务执行。AGV通常由车体、驱动系统、导航系统、控制系统、通信系统、安全系统和供电系统(如蓄电池)组成。作为柔性制造系统和智能物流体系的关键节点,AGV将物料搬运从固定、僵化的传送带模式,转变为动态、可编程的离散移动模式,极大地提升了生产与仓储环节的空间利用率和流程灵活性。
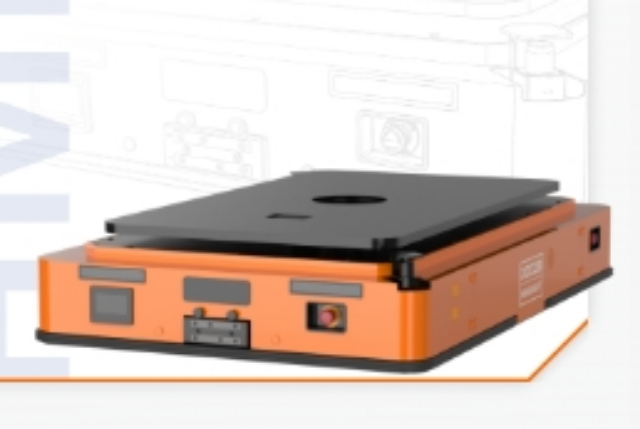
贴合不同层级客户痛点,匹配高性价比优势:不同规模、不同发展阶段的企业,在物料搬运环节的痛点和采购需求存在***差异,我们针对性推出不同层级的AGV产品,精细匹配客户痛点,凸显高性价比优势。针对预算有限、生产场景固定、无专业运维团队的初创型企业,这类客户的**痛点是成本敏感,担心设备采购成本高、后期运维复杂且投入大,同时希望设备能快速落地见效,不影响现有生产进度,我们的***代磁导航AGV恰好契合这类需求,**优势就是低成本、易部署、免复杂运维,无需专业技术人员操作,简单培训即可上手,部署周期短,能快速投入使用,以比较低的成本帮客户解决人工搬运的基础痛点。减少了物料搬运中的人为错误。
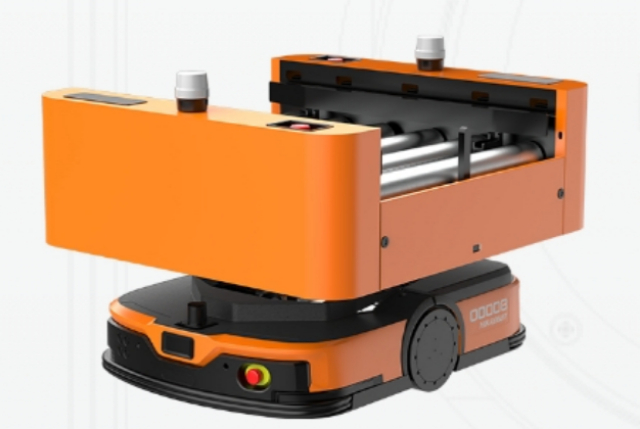
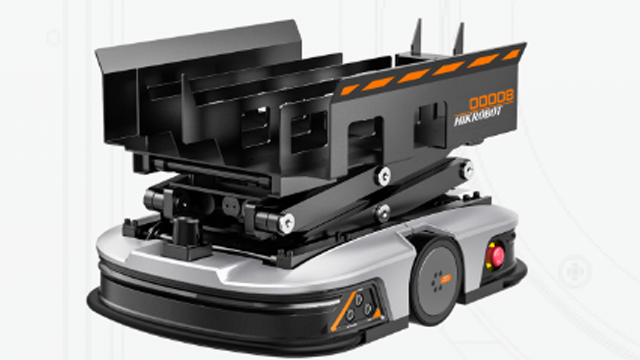
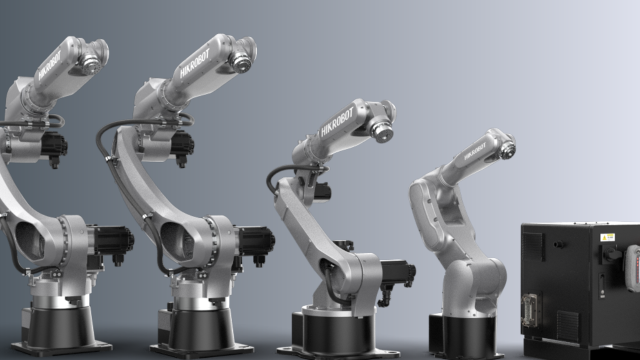
成功的AGV项目不*关乎设备本身,更依赖于科学的实施。关键步骤包括:1)需求分析与流程设计,这是基础,需明确所有物料流转节点与逻辑。2)现场勘测与方案仿真,验证路径可行性并进行虚拟测试。3)基础设施准备,如地面处理、网络覆盖、充电站设置等。4)AGV部署、路径地图绘制与系统调试。5)与上层系统(WMS/MES)的深度集成开发与测试。6)用户培训与试运行,逐步切换流程。主要风险包括:流程设计不合理导致AGV“水土不服”、现场环境条件(如地面、电磁干扰)不达标、系统集成困难、新旧模式并行期管理混乱以及后期维护保障不足。因此,选择有经验的集成商并组建内部跨部门项目团队至关重要。解决了潜伏车背负托盘需要额外选配单层货架的痛点。如何AGV与机械手如何协同
在仓库里,AGV实现了货物的自动分拣。上海林格科技AGV定制
AGV的智能化程度首先体现在其导航方式上。早期主要依赖电磁、磁条和二维码等物理路径技术,虽成本较低但灵活性差,路径变更需重新铺设。现代智能工厂普遍采用无固定路径的自主导航技术。其中,激光SLAM导航通过车载激光雷达扫描环境特征建立地图并实时定位,无需任何地面改造,路径调整通过软件即可完成,精度高、柔性好,是目前**应用的主流。视觉SLAM导航则利用摄像头采集图像信息进行定位,成本更具优势,但对光照和环境动态变化更敏感。惯性导航通常作为辅助,与其它技术结合以提升精度。此外,5G通信技术的引入为AGV带来了超高可靠低时延通信(URLLC)能力,使其能够实时处理海量环境数据,支持更复杂的多车协同和动态路径规划。选择何种导航方式,需综合考量工厂环境的复杂度、投资预算、柔性需求以及长期升级的潜力。上海林格科技AGV定制