在现代智能工厂的框架下,工业机器人已不再是孤立运行的单元,而是作为一个重要的数据节点,是实现工业4.0和智能制造的**要素。机器人控制系统能够实时采集并上传大量运行数据,如运行周期、扭矩、电流、故障代码、工艺参数等。这些数据通过物联网平台汇聚到制造执行系统(MES)或企业资源计划(ERP)中,使得管理人员能够对生产状态进行实时监控、分析与优化,实现预测性维护,避免非计划停机。更进一步,通过与数字孪生技术结合,可以在虚拟环境中对机器人的动作和整个生产流程进行仿真与调试,极大缩短了现场调试时间。因此,工业机器人是构建透明化、数字化、智能化工厂的物理基础,它驱动着生产模式从经验驱动向数据驱动转变,为**终实现自适应、自决策的“黑灯工厂”提供了关键的技术支撑。末端执行器专机化设计保证工艺实施质量。江苏国产机械手租赁成本
在工业领域,机械手是自动化产线的关键设备,完成焊接、喷涂、码垛等重复性作业。汽车制造业中,六轴机械手可实现车身的高精度焊接,误差小于0.1mm;电子行业则依赖SCARA机械手进行芯片贴装和电路板检测。医疗领域,手术机械手(如达芬奇系统)通过显微操作辅助医生完成微创手术,减少患者创伤。物流行业应用并联机械手(Delta型)进行高速分拣,效率可达每分钟数百次。此外,在核电站维护、深海勘探等危险环境中,特种机械手可替代人工执行任务。服务机器人领域,仿生机械手结合触觉反馈已能实现餐具整理、老人护理等复杂操作,未来市场空间广阔。
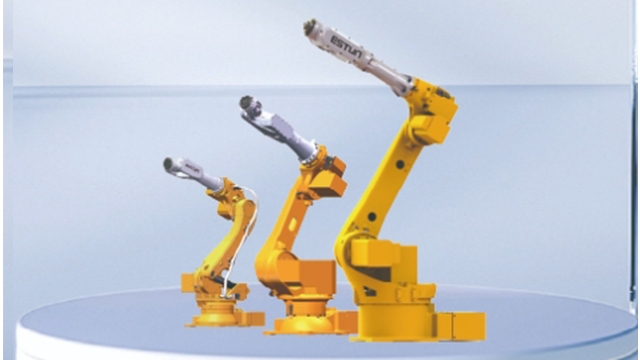
工业机器人系统远非一个**的机械臂那么简单,它是一个高度复杂的集成体系,由多个精密子系统协同构成。其**是机器人本体,即我们通常所见的多关节机械臂,它决定了机器人的运动范围、速度和负载能力。其次是机器人“大脑”——控制系统,它负责解读编程指令、进行运动轨迹规划和实时伺服控制,确保每一个动作的精细与协调。第三是感知系统,包括视觉相机、力/力矩传感器、激光扫描仪等,它们赋予机器人“看”和“感觉”的能力,使其能适应非结构化环境,实现精细的装配、打磨等复杂作业。***是末端执行器,即焊枪、夹爪、喷枪等工具,它们直接与工件交互,定义了机器人的具体应用功能。
工业机器人系统集成涉及多个关键技术领域。首先是工装夹具设计,需要根据作业对象的特点设计**末端执行器,如真空吸盘、机械夹爪、**焊枪等。其次是传感系统集成,包括视觉定位、力觉反馈、距离检测等多种传感器,为机器人提供环境感知能力。第三是控制系统开发,需要集成PLC、运动控制卡等硬件,并开发**控制软件。通信接口整合也至关重要,包括与MES系统的数据交换、与其他设备的协同控制等。安全系统设计必须符合安全标准,配置安全围栏、光栅、急停装置等多重保护。此外,离线编程与仿真技术的应用,允许在虚拟环境中进行方案验证和程序生成,大幅缩短现场调试时间。这些技术的有机整合,决定了整个机器人系统的工作性能和应用效果。未来工业机器人将向更轻量化、柔性化和人机融合方向发展,进一步推动制造业转型升级。

虽然工业机器人的初期投资相对较高,但从全生命周期来看,它能为企业带来***的长期成本节约和资源优化。**直接的是劳动力成本的降低,机器人替代了重复性、**度的生产岗位,减少了企业在薪资、福利、培训和管理上的支出。此外,通过提升产品一致性和降低废品率,机器人节约了大量的原材料成本。在维护方面,现代工业机器人具有很长的使用寿命和稳定的可靠性,其维护成本通常低于持续的人力成本和因人为失误导致的设备停机损失。企业因此能够将宝贵的人力资源重新配置到更具创造性和价值的岗位上,如工艺优化、设备维护、质量监控和研发创新,实现了从“劳动密集型”向“技术密集型”的转型,优化了整体人力资源结构,为企业带来了更深层次的战略价值。主要由机器人本体、伺服驱动系统、高精度减速器、控制器及末端执行器(手爪、焊枪等)五大关键部分构成。安徽机械手减少人工成本
机器人集成物联网技术,实现运行状态远程监控与预测维护。江苏国产机械手租赁成本
工业机器人是一种在工业环境中***使用的、拥有三个轴或更多轴的可编程自动化装置,它能够通过预先编写的程序或人工智能技术来操纵物体、执行工具完成各种复杂任务。一个完整的工业机器人系统通常由四大**部分构成:机械结构本体(即机器人手臂,负责运动)、控制器(相当于机器人的“大脑”,负责处理数据和发布指令)、伺服驱动系统(相当于“肌肉”,根据指令驱动机器人关节运动)以及末端执行器(即工具,如焊枪、夹爪、喷枪等,负责直接执行任务)。其**特点在于高程度的自动化、可编程性、高重复定位精度以及能够承受恶劣环境的能力,这使其成为现代制造业中不可或缺的基础装备。江苏国产机械手租赁成本