适应多样化生产需求的柔性制造能力现代工业机器人具备出色的柔性制造特性,能够快速适应多品种、小批量的生产需求。通过更换末端执行器和重新编程,同一台机器人可以完成焊接、搬运、装配等多种作业任务。例如,在3C行业,经过快速换装的协作机器人可以在同一条产线上交替完成手机外壳打磨、电路板装配等不同工序。相比**自动化设备,机器人工作站的投资回报周期更短,特别适合产品迭代快的行业。***的智能机器人还具备离线编程和自主学习能力,新产品导入时只需导入3D模型即可自动生成加工程序,将换型时间从传统的一天缩短至一小时以内。这种柔性生产能力正成为制造业应对市场变化的**竞争力。协作机器人能与工人安全共线作业,提升人机协作效率。浙江协作系列机械手技术原理
而协作机器人的出现,彻底打破了这一格局,**了工业机器人发展的一个**性方向。与传统机器人不同,协作机器人被设计为能够在共享的工作空间中与人类进行直接交互和协同作业。其**特征包括:通过力反馈传感器实现碰撞检测与安全停机,一旦与人类发生意外接触,会立即停止运动以很大程度降低伤害风险;采用轻量化设计和圆滑的外形,并通常限制其运行速度和功率,从物理设计上保障安全;具备直观的拖拽示教编程功能,使不具备专业编程知识的普通工人也能轻松快速地调整机器人的任务。这使得机器人从取代人力的替代者,转变为增强人类能力的助手。例如,工人负责需要灵活性和判断力的复杂装配,而协作机器人则在一旁担任物料递送、部件固定或重复性拧螺丝的辅助角色。这种人机协作模式极大地提升了生产线的柔性,能够快速适应小批量、多品种的生产需求,同时将人类从枯燥、劳累的重复性劳动中解放出来,专注于更具创造性和决策性的工作。上海智能仓储机械手提高生产效率离线编程系统通过虚拟仿真优化轨迹规划。

在现代智能工厂的框架下,工业机器人已不再是孤立运行的单元,而是作为一个重要的数据节点,是实现工业4.0和智能制造的**要素。机器人控制系统能够实时采集并上传大量运行数据,如运行周期、扭矩、电流、故障代码、工艺参数等。这些数据通过物联网平台汇聚到制造执行系统(MES)或企业资源计划(ERP)中,使得管理人员能够对生产状态进行实时监控、分析与优化,实现预测性维护,避免非计划停机。更进一步,通过与数字孪生技术结合,可以在虚拟环境中对机器人的动作和整个生产流程进行仿真与调试,极大缩短了现场调试时间。因此,工业机器人是构建透明化、数字化、智能化工厂的物理基础,它驱动着生产模式从经验驱动向数据驱动转变,为**终实现自适应、自决策的“黑灯工厂”提供了关键的技术支撑。
工业机器人在推广应用过程中面临诸多挑战。技术层面,传统机器人缺乏环境适应能力,难以应对小批量、多品种的生产模式。成本方面,初期投资较大,中小企业承受困难。人才短缺问题突出,同时熟悉机器人技术和工艺应用的工程师严重不足。安全性问题也不容忽视,特别是在人机协作场景下需要确保***安全。针对这些挑战,业界正在采取相应对策:开发更智能的感知和决策算法,提升机器人自适应能力;推出租赁共享等创新商业模式,降低使用门槛;建立人才培养体系,加强产学研合作;制定安全标准,开发新型安全防护技术。此外,模块化设计和标准化接口的推广,将有助于降低系统集成复杂度。这些措施将共同推动工业机器人在更***领域的应用,促进制造业的智能化转型。其主要应用领域涵盖汽车制造中的焊接喷涂、电子行业的精密装配与搬运。
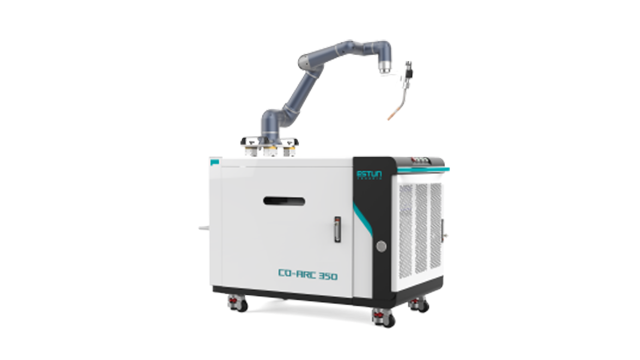
高效生产与自动化集成机械手的另一大优势是其高效的生产能力,能够***缩短作业周期,提升整体生产效率。与传统人工操作相比,机械手可以24小时不间断工作,且运行速度远超人类。例如,在汽车焊接生产线上,机械手每分钟可完成数十个焊点的精细焊接,效率是人工的3-5倍。同时,机械手能够轻松集成到自动化生产线中,与PLC、视觉系统和其他设备协同工作,实现全流程无人化生产。这种高度集成的特性特别适合大规模制造企业,能够快速响应市场需求变化,灵活调整生产节奏。此外,机械手还可通过编程实现多任务切换,一机多用,进一步优化资源利用率。通过力控技术,机器人可完成精密装配与柔性打磨作业。浙江协作系列机械手技术原理
通过编程kongzhi,机器人能适应多种复杂工艺流程。浙江协作系列机械手技术原理
灵活性与可编程性机械手的灵活性是其区别于传统**设备的重要优势。通过更换末端执行器(如夹爪、吸盘、焊枪等)和调整程序,同一台机械手可以执行多种任务,大幅降低了设备投入成本。例如,在食品行业中,机械手可以快速切换包装、分拣、码垛等功能,适应不同产品的生产需求。此外,现代机械手通常配备用户友好的编程界面,支持离线仿真和示教功能,即使非专业人员也能快速上手。这种可编程性使得企业能够根据市场需求灵活调整生产策略,无需频繁更换硬件设备,***提升了生产线的适应性和竞争力。浙江协作系列机械手技术原理