工业机器人在推广中仍面临诸多挑战:传统机器人适应性不足,难以应对小批量多品种生产;高昂的初始投资与集成成本阻碍中小企业应用;复合型人才短缺问题突出;人机协作的安全性要求较高。针对这些问题,业界通过技术创新与模式创新寻求突破:开发更智能的感知算法和柔性夹具提升适应性;推出机器人租赁与共享服务降低使用门槛;建立产学研合作体系培养跨领域人才;采用新型力控技术与安全传感器确保人机协作安全。此外,模块化设计与开源生态(如ROS-Industrial)正推动机器人系统向低成本、易部署方向发展。协作机器人配备力矩感知与人机安全交互。江苏国产机械手定制
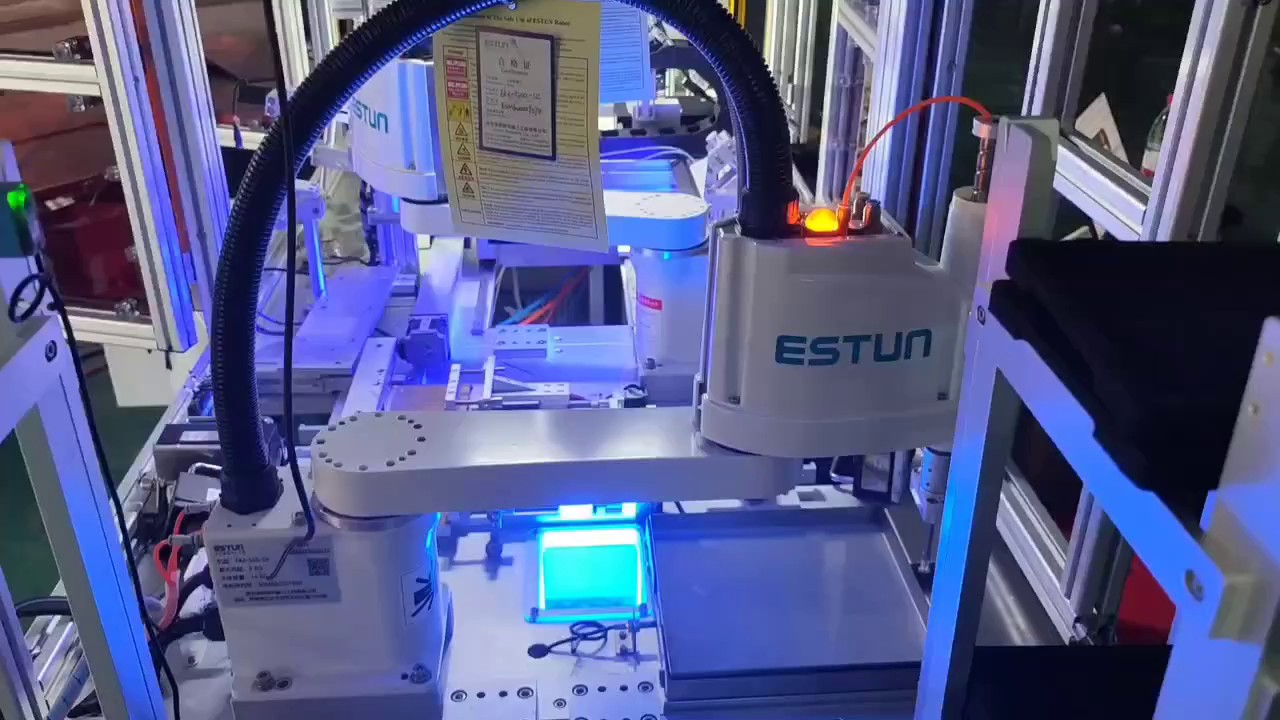
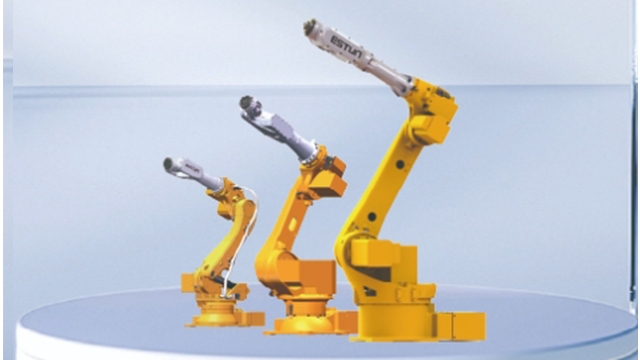
工业机器人按结构可分为多关节型、SCARA型、直角坐标型、并联型(Delta)和协作型五大类。六轴多关节机器人凭借其6自由度灵活性,广泛应用于焊接、搬运、喷涂等场景;SCARA机器人具有高速平面运动特性,适用于精密装配与分拣;并联机器人以高速度和高精度见长,常用于食品、药品包装;协作机器人则通过力控与安全设计实现人机协同作业。现代工业机器人普遍具备±0.1mm以内的重复定位精度、负载范围从数百克到数吨不等,并支持离线编程、数字孪生等智能化功能,成为柔性制造的**装备。江苏国产机械手定制基于视觉传感的位姿检测提升作业智能化水平。
汽车制造业是工业机器人应用**早、**成熟的领域,涵盖了冲压、焊装、涂装、总装四大工艺环节。在焊装车间,机器人焊接工作站完成车身90%以上的焊点,六轴机器人配合焊枪,实现复杂空间轨迹的精确焊接。涂装环节采用防爆型喷涂机器人,确保漆膜均匀性和作业安全性。总装线上,协作机器人协助工人完成仪表盘、座椅等部件的安装作业。值得一提的是,近年来新能源汽车制造推动机器人应用创新,电池包组装、电机生产线等新应用场景不断涌现。某大型汽车厂焊装车间采用200余台机器人,自动化率超过95%,生产节拍提升至每分钟一辆车。机器人的大规模应用不*提高了生产效率和产品质量,更实现了生产数据的实时采集与分析,为智能制造奠定基础。
在现代制造业应对小批量、多品种的市场需求时,工业机器人的柔性化生产能力构成了其关键优势。与传统专机设备一旦定型便难以更改不同,工业机器人通过更换不同的末端执行器(如夹爪、焊枪、喷头)并重新调用或下载新的程序,就能迅速切换到另一种产品的生产线上。这种“一机多用”的特性极大地缩短了产品换线时间,赋予了生产线高度的灵活性。例如,一条由机器人主导的汽车焊接生产线,可以通过程序切换来适应不同车型的混线生产。这种柔性使得企业能够快速响应市场变化,实现个性化定制和按订单生产,减少了库存压力,提升了市场竞争力。随着视觉引导和力控等技术的普及,机器人更能适应零部件的微小差异,进一步增强了其在非结构化环境中的适应能力。通过编程kongzhi,机器人能适应多种复杂工艺流程。

第一阶段是可编程示教再现机器人,操作员通过手持示教器引导机器人完成一遍动作,机器人则精确记录并重复执行,此阶段机器人没有外部感知能力,适用于结构化环境下的重复任务。第二阶段是感知型机器人,随着传感器技术的进步,机器人开始装备视觉、力觉等系统,使其能够对环境进行一定程度的感知和反馈,例如根据视觉定位补偿工件位置偏差,或根据力控实现精细装配。当前,我们正处在第三阶段——智能机器人的发展初期,其**特征是深度融合人工智能、大数据和云计算技术,机器人能够通过深度学习进行自主决策、路径规划和故障诊断,从单纯的执行者向具备一定学习与适应能力的“合作伙伴”演进。未来发展趋势聚焦于人机深度协作、人工智能融合以及柔性化生产模式。江苏智能仓储机械手维护成本
控制器相当于机器人的大脑,负责决策。江苏国产机械手定制
工业机器人在推广应用过程中面临诸多挑战。技术层面,传统机器人缺乏环境适应能力,难以应对小批量、多品种的生产模式。成本方面,初期投资较大,中小企业承受困难。人才短缺问题突出,同时熟悉机器人技术和工艺应用的工程师严重不足。安全性问题也不容忽视,特别是在人机协作场景下需要确保***安全。针对这些挑战,业界正在采取相应对策:开发更智能的感知和决策算法,提升机器人自适应能力;推出租赁共享等创新商业模式,降低使用门槛;建立人才培养体系,加强产学研合作;制定安全标准,开发新型安全防护技术。此外,模块化设计和标准化接口的推广,将有助于降低系统集成复杂度。这些措施将共同推动工业机器人在更***领域的应用,促进制造业的智能化转型。江苏国产机械手定制