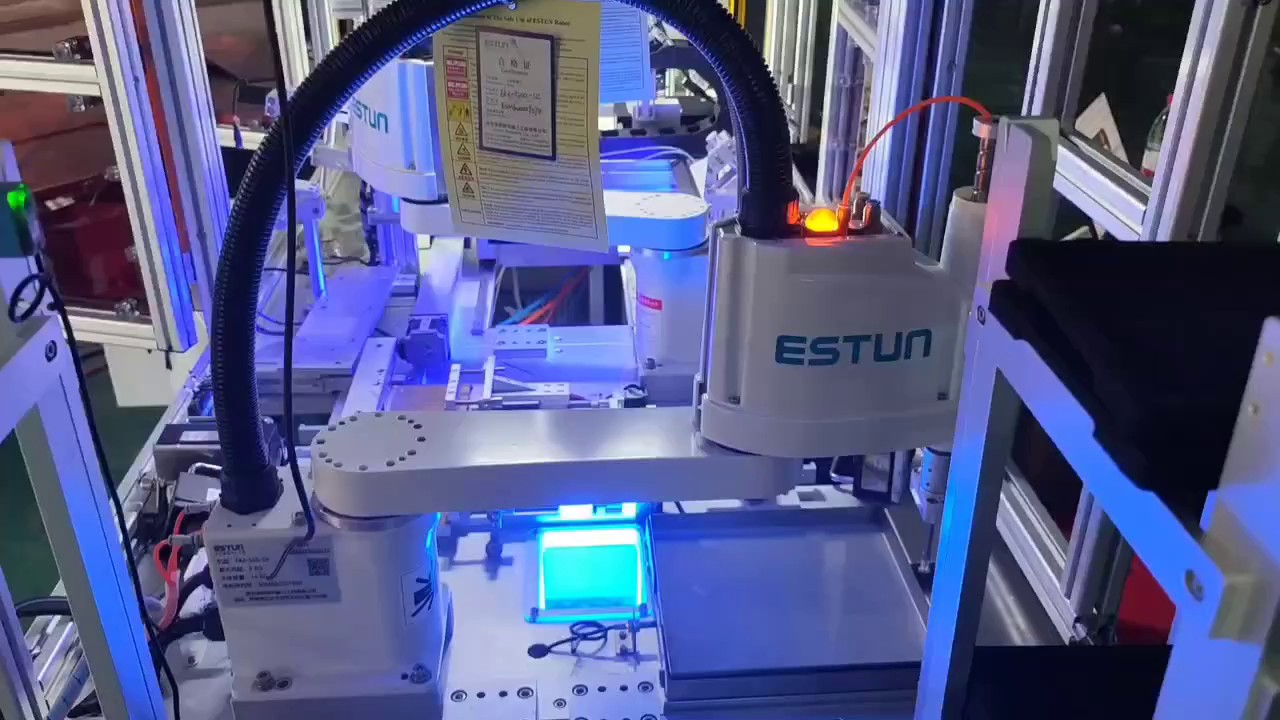
而协作机器人的出现,彻底打破了这一格局,**了工业机器人发展的一个**性方向。与传统机器人不同,协作机器人被设计为能够在共享的工作空间中与人类进行直接交互和协同作业。其**特征包括:通过力反馈传感器实现碰撞检测与安全停机,一旦与人类发生意外接触,会立即停止运动以很大程度降低伤害风险;采用轻量化设计和圆滑的外形,并通常限制其运行速度和功率,从物理设计上保障安全;具备直观的拖拽示教编程功能,使不具备专业编程知识的普通工人也能轻松快速地调整机器人的任务。这使得机器人从取代人力的替代者,转变为增强人类能力的助手。例如,工人负责需要灵活性和判断力的复杂装配,而协作机器人则在一旁担任物料递送、部件固定或重复性拧螺丝的辅助角色。这种人机协作模式极大地提升了生产线的柔性,能够快速适应小批量、多品种的生产需求,同时将人类从枯燥、劳累的重复性劳动中解放出来,专注于更具创造性和决策性的工作。交付的不是标准化机器人,而是针对客户特定工艺痛点(如上料、检测、组装)量身定制的自动化解决方案。上海ER系列机械手集成
适应多样化生产需求的柔性制造能力现代工业机器人具备出色的柔性制造特性,能够快速适应多品种、小批量的生产需求。通过更换末端执行器和重新编程,同一台机器人可以完成焊接、搬运、装配等多种作业任务。例如,在3C行业,经过快速换装的协作机器人可以在同一条产线上交替完成手机外壳打磨、电路板装配等不同工序。相比**自动化设备,机器人工作站的投资回报周期更短,特别适合产品迭代快的行业。***的智能机器人还具备离线编程和自主学习能力,新产品导入时只需导入3D模型即可自动生成加工程序,将换型时间从传统的一天缩短至一小时以内。这种柔性生产能力正成为制造业应对市场变化的**竞争力。安徽协作系列机械手减少人工成本协作机器人能与工人安全共线作业,提升人机协作效率。

在现代智能工厂的框架下,工业机器人已不再是孤立运行的单元,而是作为一个重要的数据节点,是实现工业4.0和智能制造的**要素。机器人控制系统能够实时采集并上传大量运行数据,如运行周期、扭矩、电流、故障代码、工艺参数等。这些数据通过物联网平台汇聚到制造执行系统(MES)或企业资源计划(ERP)中,使得管理人员能够对生产状态进行实时监控、分析与优化,实现预测性维护,避免非计划停机。更进一步,通过与数字孪生技术结合,可以在虚拟环境中对机器人的动作和整个生产流程进行仿真与调试,极大缩短了现场调试时间。因此,工业机器人是构建透明化、数字化、智能化工厂的物理基础,它驱动着生产模式从经验驱动向数据驱动转变,为**终实现自适应、自决策的“黑灯工厂”提供了关键的技术支撑。
在现代制造业应对小批量、多品种的市场需求时,工业机器人的柔性化生产能力构成了其关键优势。与传统专机设备一旦定型便难以更改不同,工业机器人通过更换不同的末端执行器(如夹爪、焊枪、喷头)并重新调用或下载新的程序,就能迅速切换到另一种产品的生产线上。这种“一机多用”的特性极大地缩短了产品换线时间,赋予了生产线高度的灵活性。例如,一条由机器人主导的汽车焊接生产线,可以通过程序切换来适应不同车型的混线生产。这种柔性使得企业能够快速响应市场变化,实现个性化定制和按订单生产,减少了库存压力,提升了市场竞争力。随着视觉引导和力控等技术的普及,机器人更能适应零部件的微小差异,进一步增强了其在非结构化环境中的适应能力。模块化集成设计满足柔性制造系统配置需求。
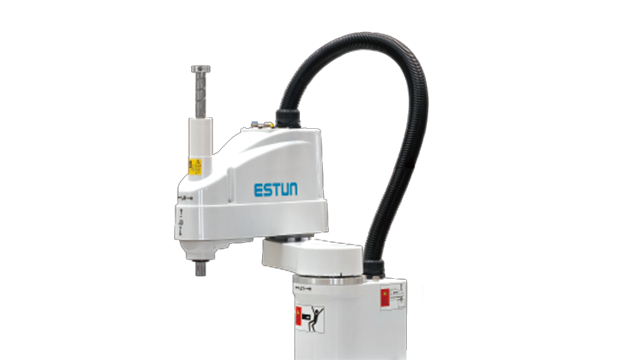
虽然工业机器人的初期投资相对较高,但从全生命周期来看,它能为企业带来***的长期成本节约和资源优化。**直接的是劳动力成本的降低,机器人替代了重复性、**度的生产岗位,减少了企业在薪资、福利、培训和管理上的支出。此外,通过提升产品一致性和降低废品率,机器人节约了大量的原材料成本。在维护方面,现代工业机器人具有很长的使用寿命和稳定的可靠性,其维护成本通常低于持续的人力成本和因人为失误导致的设备停机损失。企业因此能够将宝贵的人力资源重新配置到更具创造性和价值的岗位上,如工艺优化、设备维护、质量监控和研发创新,实现了从“劳动密集型”向“技术密集型”的转型,优化了整体人力资源结构,为企业带来了更深层次的战略价值。通过物联网技术,工业机器人可实现远程监控与数据分析,助力企业构建智能化生产体系。ER系列机械手项目
模块化设计与开放控制平台使得机器人更易于集成和二次开发,满足个性化生产需求。上海ER系列机械手集成
工业机器人系统集成涉及多个关键技术领域。首先是工装夹具设计,需要根据作业对象的特点设计**末端执行器,如真空吸盘、机械夹爪、**焊枪等。其次是传感系统集成,包括视觉定位、力觉反馈、距离检测等多种传感器,为机器人提供环境感知能力。第三是控制系统开发,需要集成PLC、运动控制卡等硬件,并开发**控制软件。通信接口整合也至关重要,包括与MES系统的数据交换、与其他设备的协同控制等。安全系统设计必须符合安全标准,配置安全围栏、光栅、急停装置等多重保护。此外,离线编程与仿真技术的应用,允许在虚拟环境中进行方案验证和程序生成,大幅缩短现场调试时间。这些技术的有机整合,决定了整个机器人系统的工作性能和应用效果。上海ER系列机械手集成