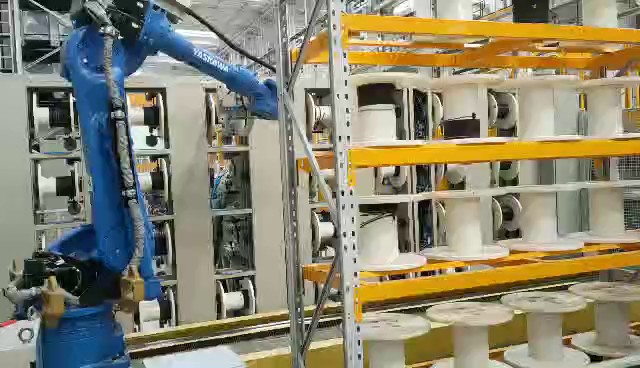
机器人系统集成涉及多领域技术整合:末端执行器需根据任务定制,如真空吸盘、柔性夹爪、**焊枪等;传感系统集成视觉定位、力觉反馈和距离检测等功能,为机器人提供环境感知能力;控制系统需兼容PLC、运动控制卡及上层MES/ERP系统,实现数据互通;安全设计必须符合ISO 10218标准,配置安全围栏、光栅、急停装置等防护措施。离线编程与仿真软件(如RoboDK、Visual Components)允许在虚拟环境中验证方案,减少现场调试时间。这些技术的协同作用直接决定了系统可靠性与应用效果。动力学前馈补偿抑制高速运动时振动。安徽智能仓储机械手技术原理
工业机器人是一种在工业环境中***使用的,通过编程或示教方式自动执行操作或移动任务的,具有三轴或更多可编程轴的机电一体化设备。其**特征在于高度的自动化、精确性、可重复性和柔性。它并非简单的机器,而是一个集成了机械结构、伺服驱动、精密传感器和智能控制系统于一体的复杂系统。自1959年***台尤尼梅特(Unimate)机器人诞生以来,工业机器人技术经历了迅猛发展:从**初只能执行简单重复的点位操作(如取放),到如今能够基于视觉和力觉反馈完成复杂精密的装配任务;从被安全围栏隔离在固定工位,发展到如今能够与人紧密协作的协作机器人(Cobot)。这一演进历程使其从替代人力的自动化工具,逐步进化为提升智能制造水平的**基础设施,是现代工业自动化不可或缺的基石。上海智能机械手集成在汽车制造业中,工业机器人已成为生产线上的设备,大幅提升生产效率和产品一致性。

在工业领域,机械手是自动化产线的关键设备,完成焊接、喷涂、码垛等重复性作业。汽车制造业中,六轴机械手可实现车身的高精度焊接,误差小于0.1mm;电子行业则依赖SCARA机械手进行芯片贴装和电路板检测。医疗领域,手术机械手(如达芬奇系统)通过显微操作辅助医生完成微创手术,减少患者创伤。物流行业应用并联机械手(Delta型)进行高速分拣,效率可达每分钟数百次。此外,在核电站维护、深海勘探等危险环境中,特种机械手可替代人工执行任务。服务机器人领域,仿生机械手结合触觉反馈已能实现餐具整理、老人护理等复杂操作,未来市场空间广阔。
工业机器人系统远非一个**的机械臂那么简单,它是一个高度复杂的集成体系,由多个精密子系统协同构成。其**是机器人本体,即我们通常所见的多关节机械臂,它决定了机器人的运动范围、速度和负载能力。其次是机器人“大脑”——控制系统,它负责解读编程指令、进行运动轨迹规划和实时伺服控制,确保每一个动作的精细与协调。第三是感知系统,包括视觉相机、力/力矩传感器、激光扫描仪等,它们赋予机器人“看”和“感觉”的能力,使其能适应非结构化环境,实现精细的装配、打磨等复杂作业。***是末端执行器,即焊枪、夹爪、喷枪等工具,它们直接与工件交互,定义了机器人的具体应用功能。高重复定位精度生产质量的稳定与可靠。
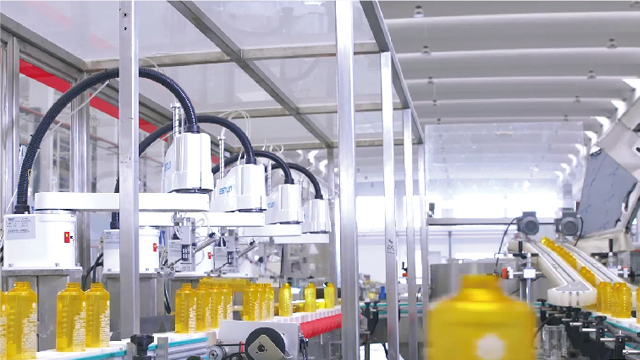
在工业4.0的框架下,工业机器人系统已演变为工业互联网体系中的关键数据节点和物理执行终端。现代机器人控制器内置丰富的传感器和数据接口,能够持续不断地产生和上传海量运行数据,包括关节扭矩、电机温度、振动频谱、能耗信息以及维护日志等。这些数据汇入工业互联网平台后,通过大数据分析,可以实现对机器人健康的预测性维护,在其发生故障前预警,提前安排维修,避免非计划停机带来的巨大损失。更进一步,机器人的数字孪生模型——一个与其物理实体完全同步的虚拟镜像,可以在虚拟空间中对生产流程、机器人动作乃至整个产线布局进行仿真、测试与优化。协作机器人能与工人安全共线作业,提升人机协作效率。国产机械手
其主要应用领域涵盖汽车制造中的焊接喷涂、电子行业的精密装配与搬运。安徽智能仓储机械手技术原理
企业引入工业机器人旨在获得多方面的**竞争优势。首要优势是***提升生产效率与一致性,机器人可以不间断地24/7运行,工作节拍稳定,大幅缩短生产周期,且其操作精度远超人眼人手,能确保每件产品都具有近乎完全相同的高质量,减少废品率。其次是***降低综合成本,虽然初期投资较高,但机器人替代了重复性岗位,长期来看节约了巨大的人工成本、培训管理和福利支出,并能优化物料利用率。第三是增强生产柔性,通过重新编程和更换末端执行器(EOAT),同一条机器人产线可以快速适应不同产品的生产,满足小批量、多品种的定制化市场需求。***是改善工作环境与保障安全,机器人能够代替人类在危险、枯燥、有害健康的环境中工作,如处理有毒化学品、进行重型搬运或在极端温度下作业,极大地降低了工伤事故风险,将人力解放到更具创造性的岗位上。安徽智能仓储机械手技术原理