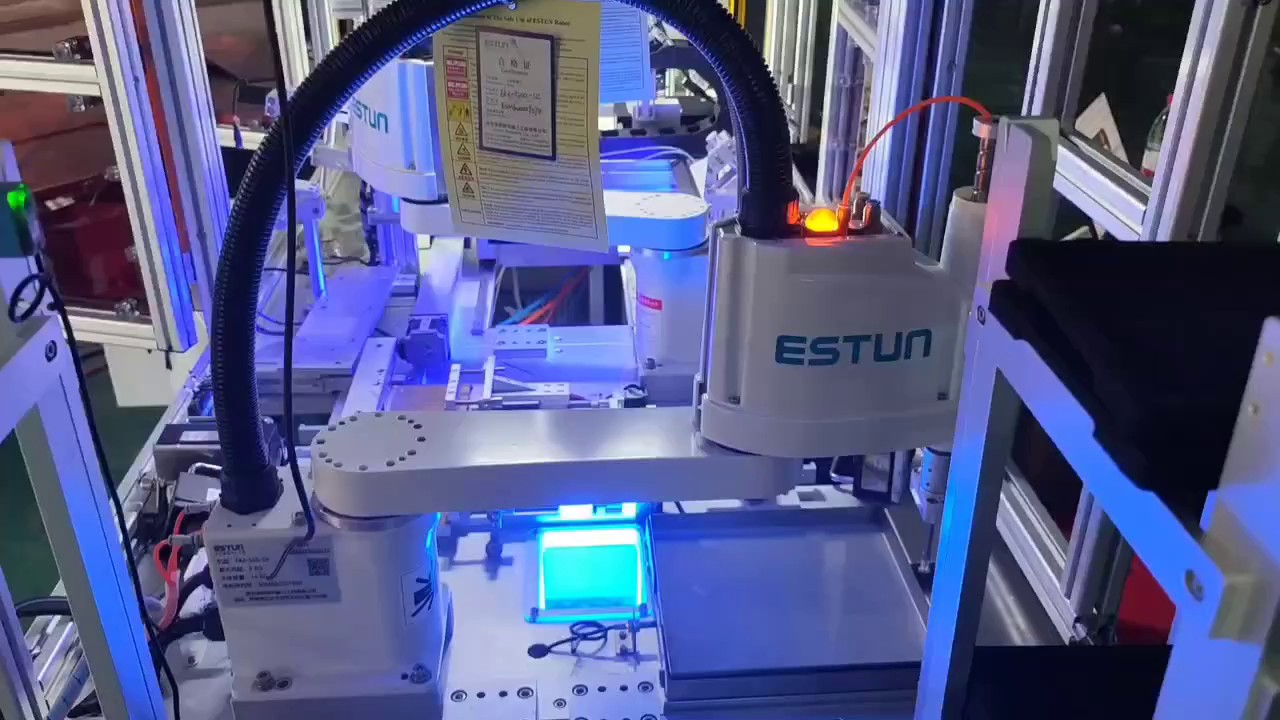
埃斯顿工业机器人在结构设计上采用高刚性铝合金材质和优化力学布局,使其在同等规格下具备更强的负载能力。其ER210-2750型号最大负载可达210kg,工作半径2750mm,在重载搬运领域表现出色。通过有限元分析优化的机械臂结构,使得机器人在满载运行时仍能保持出色的稳定性,关节刚性提升30%以上。在铸造行业应用中,这种高刚性设计使机器人能够稳定完成高温铸件的取件作业,即使在恶劣工况下也能保证长期可靠运行。同时,机器人采用模块化设计,用户可根据需求选配不同规格的末端执行器,实现一机多用。通过力控技术,机器人可完成精密装配与柔性打磨作业。如何挑选机械手技术原理
适应多样化生产需求的柔性制造能力现代工业机器人具备出色的柔性制造特性,能够快速适应多品种、小批量的生产需求。通过更换末端执行器和重新编程,同一台机器人可以完成焊接、搬运、装配等多种作业任务。例如,在3C行业,经过快速换装的协作机器人可以在同一条产线上交替完成手机外壳打磨、电路板装配等不同工序。相比**自动化设备,机器人工作站的投资回报周期更短,特别适合产品迭代快的行业。***的智能机器人还具备离线编程和自主学习能力,新产品导入时只需导入3D模型即可自动生成加工程序,将换型时间从传统的一天缩短至一小时以内。这种柔性生产能力正成为制造业应对市场变化的**竞争力。上海协作系列机械手减少人工成本交付的不是标准化机器人,而是针对客户特定工艺痛点(如上料、检测、组装)量身定制的自动化解决方案。

在现代智能工厂的框架下,工业机器人已不再是孤立运行的单元,而是作为一个重要的数据节点,是实现工业4.0和智能制造的**要素。机器人控制系统能够实时采集并上传大量运行数据,如运行周期、扭矩、电流、故障代码、工艺参数等。这些数据通过物联网平台汇聚到制造执行系统(MES)或企业资源计划(ERP)中,使得管理人员能够对生产状态进行实时监控、分析与优化,实现预测性维护,避免非计划停机。更进一步,通过与数字孪生技术结合,可以在虚拟环境中对机器人的动作和整个生产流程进行仿真与调试,极大缩短了现场调试时间。因此,工业机器人是构建透明化、数字化、智能化工厂的物理基础,它驱动着生产模式从经验驱动向数据驱动转变,为**终实现自适应、自决策的“黑灯工厂”提供了关键的技术支撑。
工业机器人作为现代制造业的**装备,根据机械结构可分为多关节机器人、直角坐标机器人、SCARA机器人、并联机器人和协作机器人等主要类型。六轴多关节机器人凭借其灵活的六自由度运动能力,成为应用*****的类型,适用于焊接、喷涂、搬运等多种场景。SCARA机器人具有高速高精度的平面运动特性,特别适合精密装配作业。并联机器人(Delta机器人)以其***的速度性能,在分拣、包装领域表现突出。协作机器人则是近年来的技术热点,通过力控技术和安全设计,实现了人机协同作业。各类工业机器人的共同特点包括:高重复定位精度(通常可达±0.1mm以内)、强大的负载能力(从几公斤到数吨)、可靠稳定性和可编程性。这些技术特点使工业机器人成为柔性制造系统的关键组成部分。离线编程系统通过虚拟仿真优化轨迹规划。

工业机器人技术正朝着智能化、柔性化、协作化的方向快速发展。人工智能与机器视觉的深度融合使机器人具备深度学习能力,能够适应不确定环境下的作业任务。力控技术的进步让机器人实现真正的柔顺控制,完成精密装配、抛光等对力控要求较高的工作。数字孪生技术通过建立机器人的虚拟映射,实现远程监控、预测性维护和离线编程。5G技术的应用解决了传统有线通信的束缚,支持多机器人集群协同作业。模块化设计成为新趋势,通过标准化接口实现快速部署和功能切换。人机协作方面,新型协作机器人采用轻量化设计、碰撞检测和安全力矩控制,确保人机共融环境的安全性。这些技术发展不*提升了机器人的性能,更拓展了应用边界,使机器人能够适应小批量、多品种的柔性制造需求。现代工业机器人通常采用多关节机械臂结构,具备高精度、高重复性的运动控制能力。埃斯顿机械手减少人工成本
采用高刚性结构设计,确保机器人在高速运动中保持稳定。如何挑选机械手技术原理
工业机器人系统集成涉及多个关键技术领域。首先是工装夹具设计,需要根据作业对象的特点设计**末端执行器,如真空吸盘、机械夹爪、**焊枪等。其次是传感系统集成,包括视觉定位、力觉反馈、距离检测等多种传感器,为机器人提供环境感知能力。第三是控制系统开发,需要集成PLC、运动控制卡等硬件,并开发**控制软件。通信接口整合也至关重要,包括与MES系统的数据交换、与其他设备的协同控制等。安全系统设计必须符合安全标准,配置安全围栏、光栅、急停装置等多重保护。此外,离线编程与仿真技术的应用,允许在虚拟环境中进行方案验证和程序生成,大幅缩短现场调试时间。这些技术的有机整合,决定了整个机器人系统的工作性能和应用效果。如何挑选机械手技术原理