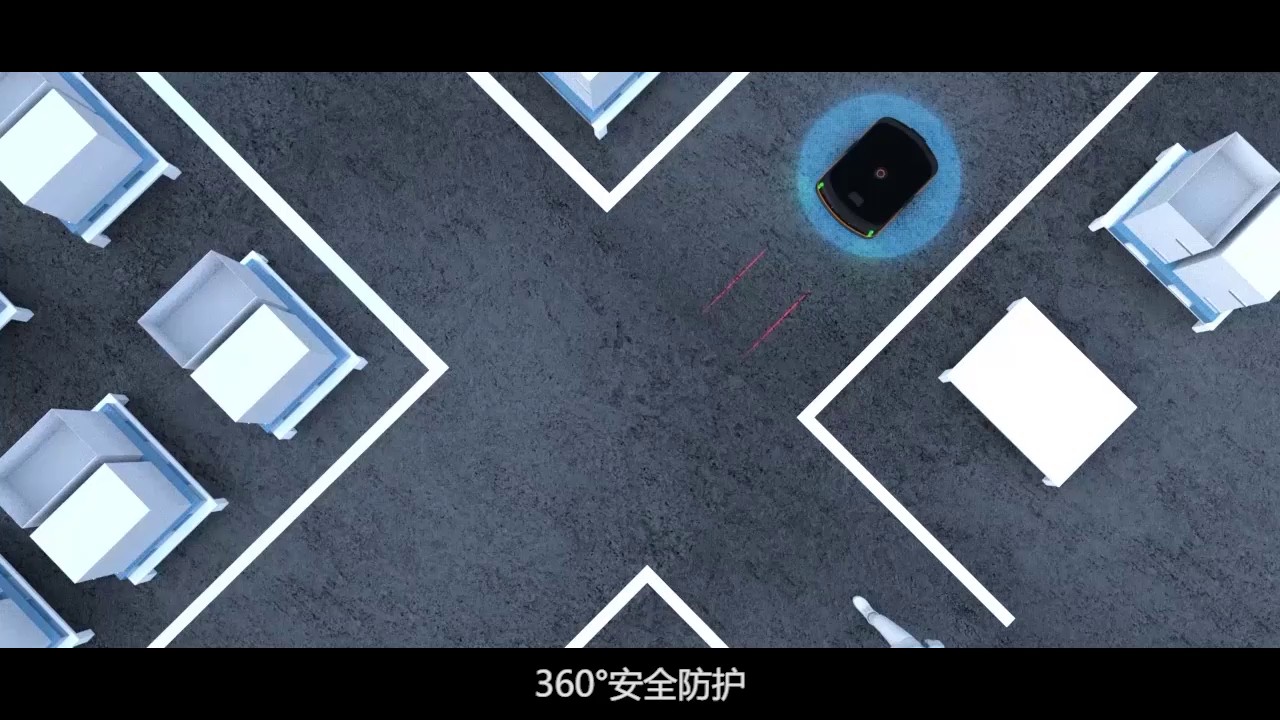
AGV技术经历了从简单到复杂、从单一到多元的演进过程。***代AGV采用埋线电磁导引,只能在固定路径上运行;第二代基于磁条导航,路径变更相对灵活但仍需物理标记;第三代激光导航AGV摆脱了地面标记依赖,通过环境特征实现定位;当前第四代AGV则采用多传感器融合和人工智能技术,具备环境感知和自主决策能力。技术演进主要体现在三个方面:导航方式从有线到无线,从依赖标记到自然导航;控制系统从集中式到分布式,再到如今的云端协同;应用场景从简单重复的搬运作业到复杂动态环境下的柔性作业。这种演进不*反映了技术进步,更体现了制造业和物流业对自动化设备需求的升级。高精度激光导航,ding位误差小于毫米级,运行稳定可靠。江苏智能AGV项目
灵活部署与强适应性AGV具有模块化设计,可根据不同场景需求进行定制,如潜伏式、叉车式或牵引式,适应多种载重和搬运需求。其柔性路径规划能力使其能在复杂环境中灵活调整路线,无需固定轨道,便于工厂布局优化。同时,AGV采用智能充电技术,支持自动充电或换电模式,确保长时间连续作业。结合5G和物联网技术,AGV还能实现远程监控和数据分析,进一步提升智能化管理水平,满足现代智能制造和智慧物流的发展趋势。灵活部署与强适应性AGV具有模块化设计,可根据不同场景需求进行定制,如潜伏式、叉车式或牵引式,适应多种载重和搬运需求。其柔性路径规划能力使其能在复杂环境中灵活调整路线,无需固定轨道,便于工厂布局优化。同时,AGV采用智能充电技术,支持自动充电或换电模式,确保长时间连续作业。结合5G和物联网技术,AGV还能实现远程监控和数据分析,进一步提升智能化管理水平,满足现代智能制造和智慧物流的发展趋势。上海林格科技AGV技术原理沿着预设的磁条或激光路径,平稳地将零部件从仓库运送到生产线,实现了物料运输的自动化,提升了生产效率。
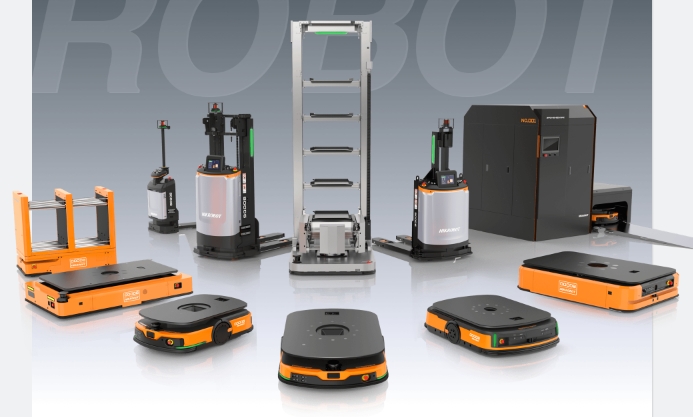
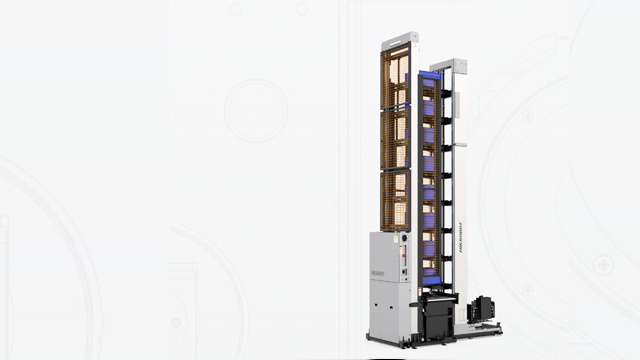
AGV,特别是潜伏牵引式或叉车式AGV,能够充分利用垂直空间,实现高密度存储,并直接在狭窄的通道中运行,从而大幅优化了工厂的空间利用率。它们无需为人工操作预留宽阔的通道和转弯半径,使得厂房布局更加紧凑,在相同的占地面积下可以规划更多的生产单元或仓储货位。更重要的是,AGV是实现“货到人”拣选与配送模式的**。在这种模式下,AGV将货架或物料箱直接运送到固定工作站的操作人员面前,使人无需移动即可完成作业。这极大地减少了作业人员的行走距离和搜寻时间,将拣选效率提升数倍,同时降低了劳动强度。这种作业模式的革新,不*提升了仓储和线边物流的效能,也重新定义了人机协作的边界。
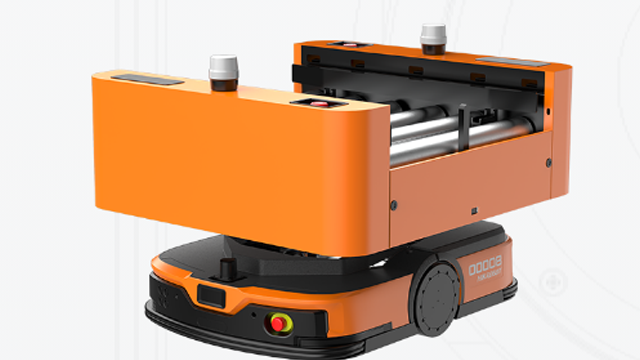
AGV****的优势在于它彻底改变了传统生产环境中物料搬运的作业模式,实现了从“人找料”到“料找人”的根本性转变。通过预设的路径或自主导航,AGV能够7x24小时不间断地在仓库、产线、工作站等不同节点之间自动完成原材料、半成品及成品的运输任务。这种自动化流转并非孤立运行,而是通过上层调度系统(如MES、WMS)与生产节拍深度集成,确保物料能够在正确的时间、以正确的数量精细送达所需工位,实现了与生产线、装配线乃至立库系统的无缝衔接。这不*消除了因人工配送不及时导致的生产线等待或中断,还使得整个生产流程变得极其流畅与协同,形成了高度连贯的“生产流”,为构建“无人化”车间奠定了坚实基础,极大提升了整体系统的运行效率。可适应多种上层拓展需求,例如滚筒、小型机械臂、巡检相机、环境检测设备等,具有丰富的二次开发拓展能力。
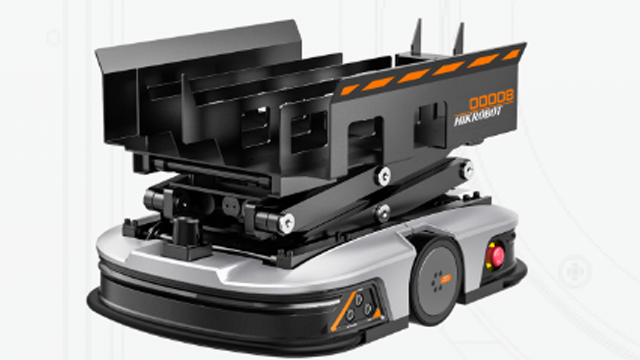
AGV系统的集成复杂度随着应用规模的扩大而增加。现代AGV控制系统采用分布式架构,包括任务管理、交通调度、充电管理等模块。**的调度算法需要解决多目标优化问题:既要**小化任务完成时间,又要优化路径避免***,还要考虑能源消耗。基于人工智能的调度算法能够实时学习环境变化,动态调整策略。数字孪生技术的应用,允许在虚拟环境中测试和优化调度方案。系统还需要与WMS、MES等上层管理系统深度集成,实现数据实时同步。某汽车工厂的AGV系统成功集成200余台AGV,通过智能调度算法,实现了99.5%的任务准时完成率,同时将能源消耗降低了25%。举升型机器人是一种能够实现自主载货、升降、运输的自动化物流设备。浙江搬运AGV项目
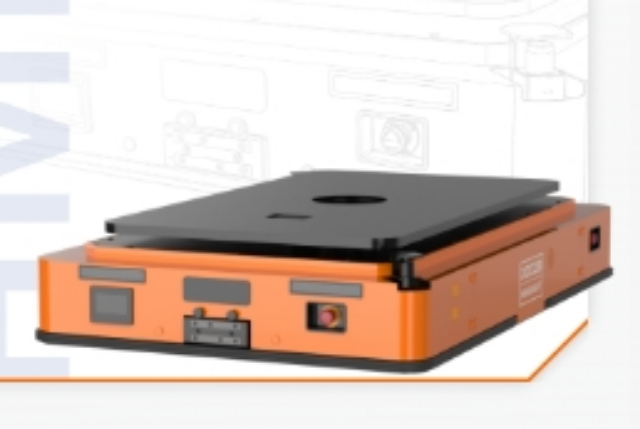
为台面自带上层安装孔位,并且集成有接口板供上层机构获取硬件接口。江苏智能AGV项目
AGV的导航技术是其智能化的基石,决定了其应用柔性、精度和成本,主要经历了从依赖固定设施到自主感知环境的演进。电磁导航是早期**成熟的技术,通过在地下埋设电缆并通以低频电流形成导引磁场,其优点是抗干扰性强、运行稳定可靠,但致命缺点是路径更改极其困难,需开挖地面,柔性极差,适用于传统大型产线的固定路径场景。激光导航是目前中**应用的主流,通过在车顶安装旋转激光扫描器,扫描粘贴在周围环境(墙壁、立柱)上的高反射板,通过三角几何定位法计算自身坐标,路径可通过软件灵活设定和更改,精度高,但初始安装需布设反射板,成本较高。惯性导航则通过陀螺仪和编码器累计计算位移和角度,其优点是完全无需地面或外部标识,自由度比较高,但存在累积误差,需定期校准。当前**前沿的是自然轮廓导航(SLAM),它利用激光雷达或深度摄像头实时扫描周围环境特征(如墙体、设备轮廓)并同步构建地图与进行自我定位,真正实现了“无标识”导航,柔性化程度达到顶峰,非常适合动态变化、人车混流的复杂环境,**了未来的技术方向。江苏智能AGV项目