而协作机器人的出现,彻底打破了这一格局,**了工业机器人发展的一个**性方向。与传统机器人不同,协作机器人被设计为能够在共享的工作空间中与人类进行直接交互和协同作业。其**特征包括:通过力反馈传感器实现碰撞检测与安全停机,一旦与人类发生意外接触,会立即停止运动以很大程度降低伤害风险;采用轻量化设计和圆滑的外形,并通常限制其运行速度和功率,从物理设计上保障安全;具备直观的拖拽示教编程功能,使不具备专业编程知识的普通工人也能轻松快速地调整机器人的任务。这使得机器人从取代人力的替代者,转变为增强人类能力的助手。例如,工人负责需要灵活性和判断力的复杂装配,而协作机器人则在一旁担任物料递送、部件固定或重复性拧螺丝的辅助角色。这种人机协作模式极大地提升了生产线的柔性,能够快速适应小批量、多品种的生产需求,同时将人类从枯燥、劳累的重复性劳动中解放出来,专注于更具创造性和决策性的工作。林格科技代理的协作机器人负载涵盖3kg-20kg,适用于不同场景的轻量化需求。江苏国产机械手项目
灵活性与可编程性机械手的灵活性是其区别于传统**设备的重要优势。通过更换末端执行器(如夹爪、吸盘、焊枪等)和调整程序,同一台机械手可以执行多种任务,大幅降低了设备投入成本。例如,在食品行业中,机械手可以快速切换包装、分拣、码垛等功能,适应不同产品的生产需求。此外,现代机械手通常配备用户友好的编程界面,支持离线仿真和示教功能,即使非专业人员也能快速上手。这种可编程性使得企业能够根据市场需求灵活调整生产策略,无需频繁更换硬件设备,***提升了生产线的适应性和竞争力。上海常见机械手项目林格科技代理的食品饮料行业设计卫生级机器人,满足清洁安全的生产要求。
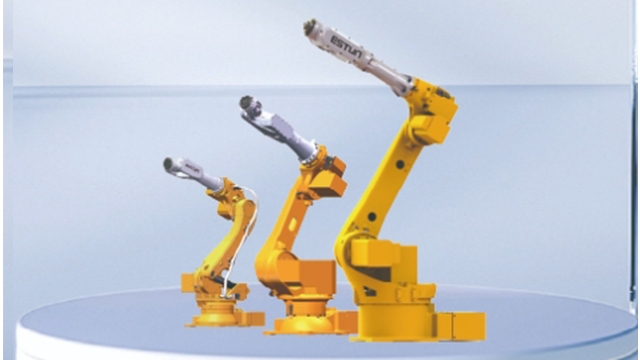
工业机器人作为现代制造业的**装备,根据机械结构可分为多关节机器人、直角坐标机器人、SCARA机器人、并联机器人和协作机器人等主要类型。六轴多关节机器人凭借其灵活的六自由度运动能力,成为应用*****的类型,适用于焊接、喷涂、搬运等多种场景。SCARA机器人具有高速高精度的平面运动特性,特别适合精密装配作业。并联机器人(Delta机器人)以其***的速度性能,在分拣、包装领域表现突出。协作机器人则是近年来的技术热点,通过力控技术和安全设计,实现了人机协同作业。各类工业机器人的共同特点包括:高重复定位精度(通常可达±0.1mm以内)、强大的负载能力(从几公斤到数吨)、可靠稳定性和可编程性。这些技术特点使工业机器人成为柔性制造系统的关键组成部分。
工业机器人的应用已渗透到制造业的方方面面。在汽车制造行业,它们是不可或缺的主力,承担着点焊、弧焊、喷涂、零部件装配和总装等繁重、精密的工作。在电子电气行业,SCARA和协作机器人执行着电路板贴装、芯片检测、手机零部件组装等对精度要求较高的微操作。金属加工和机械制造领域,机器人用于机床上下料、铸造、打磨和去毛刺,将工人从危险、肮脏的劳动中解放出来。此外,在食品、医药和化工行业,机器人完成包装、码垛、分拣等任务,不*提升了效率,其洁净室设计更能满足严格的卫生标准。近年来,它们在物流仓储中的自动分拣和搬运作用也日益凸显。运动控制方案:覆盖伺服驱动、PLC、HMI,提供从单机到产线的智能化升级服务。

工业机器人系统远非一个**的机械臂那么简单,它是一个高度复杂的集成体系,由多个精密子系统协同构成。其**是机器人本体,即我们通常所见的多关节机械臂,它决定了机器人的运动范围、速度和负载能力。其次是机器人“大脑”——控制系统,它负责解读编程指令、进行运动轨迹规划和实时伺服控制,确保每一个动作的精细与协调。第三是感知系统,包括视觉相机、力/力矩传感器、激光扫描仪等,它们赋予机器人“看”和“感觉”的能力,使其能适应非结构化环境,实现精细的装配、打磨等复杂作业。***是末端执行器,即焊枪、夹爪、喷枪等工具,它们直接与工件交互,定义了机器人的具体应用功能。林格科技代理SCARA机器人广泛应用于3C行业,实现高速高精度的贴装、分拣作业。上海UNO系列机械手项目
林格科技代理的埃斯顿机器人是中国的运动控制与工业机器人企业。江苏国产机械手项目
在工业4.0的框架下,工业机器人系统已演变为工业互联网体系中的关键数据节点和物理执行终端。现代机器人控制器内置丰富的传感器和数据接口,能够持续不断地产生和上传海量运行数据,包括关节扭矩、电机温度、振动频谱、能耗信息以及维护日志等。这些数据汇入工业互联网平台后,通过大数据分析,可以实现对机器人健康的预测性维护,在其发生故障前预警,提前安排维修,避免非计划停机带来的巨大损失。更进一步,机器人的数字孪生模型——一个与其物理实体完全同步的虚拟镜像,可以在虚拟空间中对生产流程、机器人动作乃至整个产线布局进行仿真、测试与优化。江苏国产机械手项目