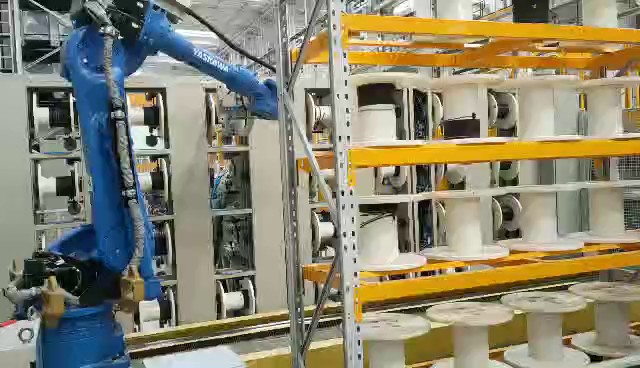
第一阶段是可编程示教再现机器人,操作员通过手持示教器引导机器人完成一遍动作,机器人则精确记录并重复执行,此阶段机器人没有外部感知能力,适用于结构化环境下的重复任务。第二阶段是感知型机器人,随着传感器技术的进步,机器人开始装备视觉、力觉等系统,使其能够对环境进行一定程度的感知和反馈,例如根据视觉定位补偿工件位置偏差,或根据力控实现精细装配。当前,我们正处在第三阶段——智能机器人的发展初期,其**特征是深度融合人工智能、大数据和云计算技术,机器人能够通过深度学习进行自主决策、路径规划和故障诊断,从单纯的执行者向具备一定学习与适应能力的“合作伙伴”演进。运动控制方案:覆盖伺服驱动、PLC、HMI,提供从单机到产线的智能化升级服务。标准机械手项目
埃斯顿工业机器人在结构设计上采用高刚性铝合金材质和优化力学布局,使其在同等规格下具备更强的负载能力。其ER210-2750型号最大负载可达210kg,工作半径2750mm,在重载搬运领域表现出色。通过有限元分析优化的机械臂结构,使得机器人在满载运行时仍能保持出色的稳定性,关节刚性提升30%以上。在铸造行业应用中,这种高刚性设计使机器人能够稳定完成高温铸件的取件作业,即使在恶劣工况下也能保证长期可靠运行。同时,机器人采用模块化设计,用户可根据需求选配不同规格的末端执行器,实现一机多用。上海如何机械手个性化定制需求林格科技代理的埃斯顿机器人是中国的运动控制与工业机器人企业。
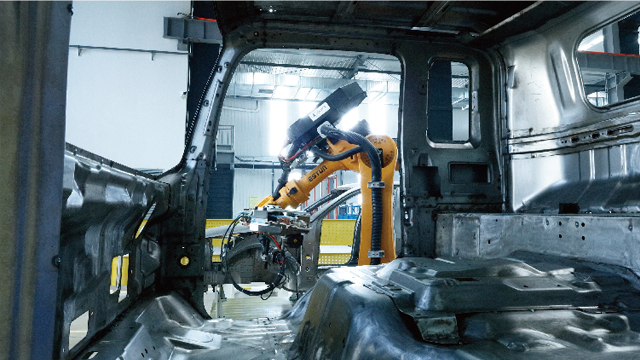
在现代制造业应对小批量、多品种的市场需求时,工业机器人的柔性化生产能力构成了其关键优势。与传统专机设备一旦定型便难以更改不同,工业机器人通过更换不同的末端执行器(如夹爪、焊枪、喷头)并重新调用或下载新的程序,就能迅速切换到另一种产品的生产线上。这种“一机多用”的特性极大地缩短了产品换线时间,赋予了生产线高度的灵活性。例如,一条由机器人主导的汽车焊接生产线,可以通过程序切换来适应不同车型的混线生产。这种柔性使得企业能够快速响应市场变化,实现个性化定制和按订单生产,减少了库存压力,提升了市场竞争力。随着视觉引导和力控等技术的普及,机器人更能适应零部件的微小差异,进一步增强了其在非结构化环境中的适应能力。
工业机器人作为现代制造业的**装备,根据机械结构可分为多关节机器人、直角坐标机器人、SCARA机器人、并联机器人和协作机器人等主要类型。六轴多关节机器人凭借其灵活的六自由度运动能力,成为应用*****的类型,适用于焊接、喷涂、搬运等多种场景。SCARA机器人具有高速高精度的平面运动特性,特别适合精密装配作业。并联机器人(Delta机器人)以其***的速度性能,在分拣、包装领域表现突出。协作机器人则是近年来的技术热点,通过力控技术和安全设计,实现了人机协同作业。各类工业机器人的共同特点包括:高重复定位精度(通常可达±0.1mm以内)、强大的负载能力(从几公斤到数吨)、可靠稳定性和可编程性。这些技术特点使工业机器人成为柔性制造系统的关键组成部分。林格科技代理的协作机器人负载涵盖3kg-20kg,适用于不同场景的轻量化需求。

工业机器人的应用已渗透到现代制造业的方方面面,极大地提升了生产效率和产品质量。在汽车制造业,它们是***的主力,高效完成点焊、弧焊、喷涂、玻璃安装、总装等繁重、危险或高精度作业。在电子电气行业,SCARA和桌面六轴机器人凭借其高速度和精度,完美胜任电路板(PCB)的锡膏喷涂、元件贴装、芯片封装、测试等微细作业。在金属加工与塑料行业,机器人常用于机床上下料、铸件打磨抛光、去毛刺、注塑成型件的取件与修边。此外,在食品包装领域,机器人负责高速分拣、装箱和码垛;在医药领域,则执行无菌环境下的试剂分装、实验室自动化等任务。近年来,协作机器人(Cobot) 的兴起更是打破了传统围栏的限制,能够安全地与人类在同一空间内并肩工作,为中小企业的自动化升级提供了更灵活、易部署的解决方案。ET170B-2650-F:负载170kg,大臂展2650mm,专为重型搬运与冲压应用优化。浙江林格科技机械手价格对比
MIN系列机器人:负载5-100kg,适用于搬运、焊接等高精度作业。标准机械手项目
现代机械手的**竞争力在于其可编程特性。飞创直线模组通过总线分布式控制,*需修改软件参数即可适应直径5mm-300mm工件的抓取。在个性化需求强烈的家电行业,某企业通过机械手快速切换夹具,实现同一产线生产7种型号空调面板,设备复用率达90%。更值得关注的是协作型机械手,通过力控传感器实现人机混线作业,在航天器精密装配中误差控制在±0.02mm内。这种灵活性使中小企业也能分批次投入自动化,单台机械手平均2.3年即可收回投资。标准机械手项目