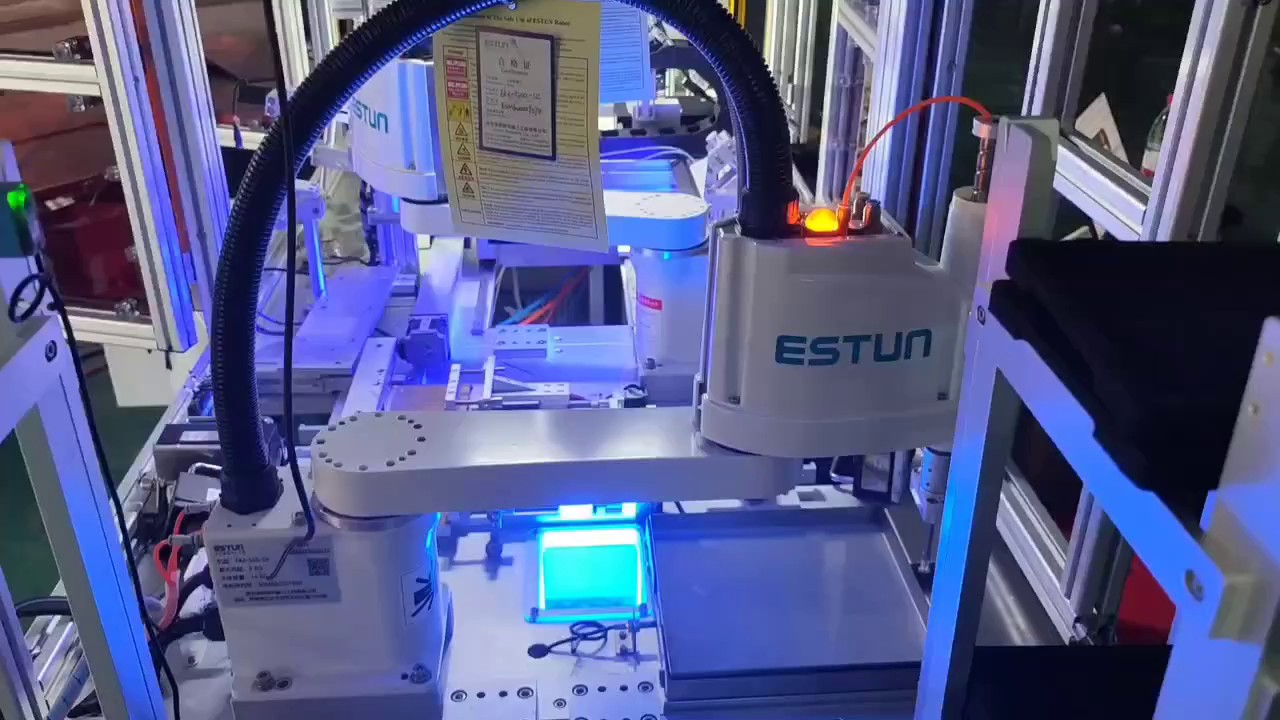
高精度与重复定位能力机械手在现代工业中的**优势之一是其***的高精度和重复定位能力。通过先进的伺服控制系统和精密的传动机构,机械手能够实现微米级的定位精度,适用于对精度要求较高的场景,如半导体封装、精密装配和医疗设备生产。例如,在电子制造业中,机械手可以准确地将微型元件贴装到电路板上,误差控制在±0.02mm以内,大幅提升了产品的一致性和良品率。此外,机械手的重复定位精度较高,即使连续运行数万次,其动作轨迹依然稳定,避免了人工操作中因疲劳或注意力分散导致的误差。这种能力不*提高了生产效率,还降低了废品率,为企业节省了可观的成本。埃斯顿为金属加工行业提供自动化上下料及切割解决方案,提升加工一致性。江苏哪里机械手集成
首要趋势是智能化与自主化的深化,AI技术的赋能将使机器人从“感知”提升到“认知”。通过深度学习和强化学习,机器人能够从海量数据中自我优化操作工艺,并应对不确定的、非结构化的环境,实现真正的自主决策。其次,仿生结构与灵巧操作是前沿热点,借鉴人手结构的仿生灵巧末端执行器正在被开发,使机器人能够像人一样完成穿线、包装等极度精细和复杂的操作任务。第三,与前沿技术的深度融合将开辟新场景,机器人技术与5G(实现低延迟远程控制)、数字孪生(在虚拟空间中模拟和优化机器人行为)、边缘计算(实现本地实时智能决策)的结合,将构建起更强大的“云-边-端”机器人系统。***,人机共融将是长期愿景,未来的机器人将不再是冷冰冰的钢铁设备,而是能够理解人类意图、自然交互并自适应人类工作节奏的智能伙伴,**终构建一个人类与机器人在制造环境中各展所长、和谐共事的新生态。品牌机械手项目林格科技代理埃斯顿与高校及科研机构合作,推动产学研结合,加速技术突破。
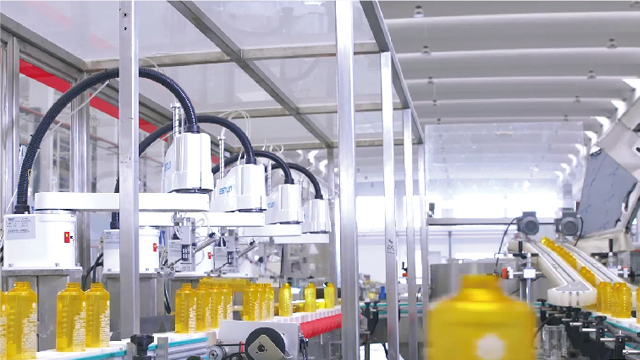
汽车制造业是工业机器人应用**早、**成熟的领域,涵盖了冲压、焊装、涂装、总装四大工艺环节。在焊装车间,机器人焊接工作站完成车身90%以上的焊点,六轴机器人配合焊枪,实现复杂空间轨迹的精确焊接。涂装环节采用防爆型喷涂机器人,确保漆膜均匀性和作业安全性。总装线上,协作机器人协助工人完成仪表盘、座椅等部件的安装作业。值得一提的是,近年来新能源汽车制造推动机器人应用创新,电池包组装、电机生产线等新应用场景不断涌现。某大型汽车厂焊装车间采用200余台机器人,自动化率超过95%,生产节拍提升至每分钟一辆车。机器人的大规模应用不*提高了生产效率和产品质量,更实现了生产数据的实时采集与分析,为智能制造奠定基础。
工业机器人是一种面向工业领域的、通过编程或自动控制来执行制造任务的多关节机械臂或多自由度的机器装置。它远非简单的机械工具,而是一个高度集成和智能化的机电一体化系统。一个完整的工业机器人系统通常由四大**部分构成:机械结构本体、伺服驱动系统、高精度传感系统以及智能控制系统。机械结构本体即机器人的“身体”,决定了其运动范围和负载能力,常见的有关节型、SCARA型、Delta并联型等。伺服驱动系统如同机器人的“肌肉”,负责提供动力,精细地驱动每个关节运动。传感系统则是机器人的“感官”,包括视觉传感器、力觉传感器、位置传感器等,使其能够感知自身状态和外部环境。***,智能控制系统是机器人的“大脑”,通过内置的算法和程序,处理传感器信息,并指挥驱动系统完成既定的复杂轨迹和动作。国际机器人联合会(IFR)将其定义为“一种可自动控制、可重复编程、多用途的操作机”,这精细地概括了其自动化、柔性和通用性的**特征,使其成为智能制造的基石。ERS电柜:内外双循环散热设计,结构稳定,支持高分辨率运动控制,维护便捷。
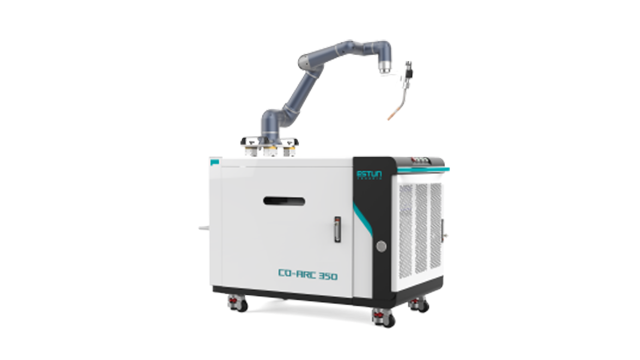
工业机器人在推广中仍面临诸多挑战:传统机器人适应性不足,难以应对小批量多品种生产;高昂的初始投资与集成成本阻碍中小企业应用;复合型人才短缺问题突出;人机协作的安全性要求较高。针对这些问题,业界通过技术创新与模式创新寻求突破:开发更智能的感知算法和柔性夹具提升适应性;推出机器人租赁与共享服务降低使用门槛;建立产学研合作体系培养跨领域人才;采用新型力控技术与安全传感器确保人机协作安全。此外,模块化设计与开源生态(如ROS-Industrial)正推动机器人系统向低成本、易部署方向发展。ET170B-2650-F:负载170kg,大臂展2650mm,专为重型搬运与冲压应用优化。哪里机械手价格多少
智能单元解决方案:以TRIO控制器为重点,集成机器人、视觉系统,实现多设备协同控制。江苏哪里机械手集成
一个完整的工业机器人系统通常由三大**部分构成:首先是机械本体,即机器人的“身体”,包括基座、臂部、腕部和末端执行器(即手部,如焊枪、夹爪、喷枪等),其结构决定了机器人的运动空间和灵活性;其次是控制系统,相当于机器人的“大脑与神经”,负责处理编程指令、进行运动轨迹规划和伺服控制,并向各关节发出动作信号;***是伺服驱动系统,如同“肌肉”,根据控制系统的指令,驱动电机和减速器,精确地带动机械本体完成预定动作。根据几何结构,工业机器人主要可分为关节型、SCARA型、直角坐标型、并联型(如Delta机器人)和圆柱坐标型等,每种类型都有其独特的运动特点和优势应用领域。江苏哪里机械手集成