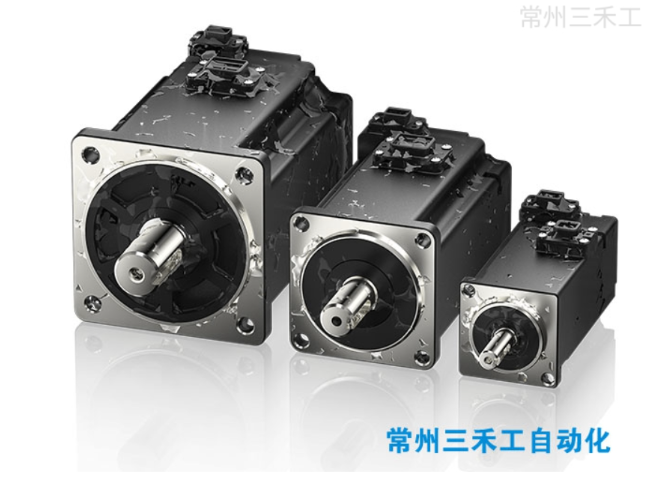
不同惯量电机尺寸差异:MS6 系列中,中惯量的 MS6G 系列相比高惯量的 MS6H 系列,机身长度约缩短 10% - 25% 。如在紧凑型设备场景中,像一些对空间要求较高的小型自动化检测设备,MS6G 系列超短机身设计可节省安装空间,便于设备内部布局,使结构更紧凑合理;而大型机械设备,若空间充裕,可根据负载特性优先考虑高惯量电机以满足运行稳定性需求。安装方式影响:电机的安装方式(如卧式、立式)也需结合设备空间与惯量选择。部分设备受结构限制,zhi 能采用特定安装方式,此时需确保所选惯量电机在该安装方式下能正常工作且便于维护。例如在纺织机械中,一些部件的安装位置决定了只能选择卧式安装的电机,若空间有限且需频繁启停控制纱线张力,可选择中惯量且适合卧式安装的 MS6 系列电机。常州三禾工自动化科技有限公司 2007 年成立,扎根工业自动化领域十七载,积累深厚行业经验。信捷MS6G-130CM15B(Z)2-41P5选型支持

制动电阻选型当伺服电机由发电机模式驱动时,电力回归至伺服放大器侧,这被称为再生电力。再生电力通过在伺服放大器的平滑电容器的充电来吸收。超出可以充电的能量后,再用制动电阻消耗再生电力。伺服产生再生电力的情况如下所示:减速运行时或减速停止期间;垂直轴向下运行时;外部负载拖动电机旋转
伺服驱动器型号制动电阻连接端子DS5C2-P-PTA1)使用内置制动电阻,短接P+和D端子、P+和C断开。2)7.5kW及以下有内置制动电阻的驱动器使用外置制动电阻时,将制动电阻接至P+和C端子、拆掉P+和D短接线,P0-25=功率值,P0-26=电阻值。3)15kW驱动器使用外置制动电阻时,将制动电阻接至P+和PB端子,P0-25=功率值,P0-26=电阻值。 信捷MS6H-130CM15B(Z)2-20P8选型支持例如 DS5K2 系列可适配 MS6 - B3/MS6G 系列电机,结合后可实现高动态响应、高效抑制振动等,提升伺服系统性能 。
工业现场电磁环境复杂多变,设备的抗干扰能力至关重要,直接关系到设备能否正常运行。信捷伺服系统的抗干扰能力强,在钢铁厂、变电站等电磁环境复杂的场所,也能稳定可靠运行。在钢铁生产设备中,即使周围存在强电磁干扰,伺服系统依然能控制电机运转,确保生产设备正常运行。企业使用该系统后,设备运行稳定性得到提高,减少了因电磁干扰导致的故障,保障了生产连续性,提高了生产效率。这为工业企业在复杂环境下稳定生产提供了可靠保障,使企业能够在恶劣的工业环境中持续生产,降低了因环境因素导致的生产风险,促进了工业生产的稳定发展。
说明:1)伺服关使能停机模式(P0-27)当P0-27=0时,若发生伺服OFF后,电机开始自由停车,无报警;当P0-27=1时,若发生伺服OFF后,电机开始自由停车,停止后保持DB状态;当P0-27=2时,若发生伺服OFF后,电机开始依靠减速停车,直到速度小于P5-03后转为自由停车,同时伺服会对自由停止阶段计时。在自由停止过程中如果计时时间已经大于P0-30,电机转速还没有降到P5-03以下,则报警E-262;当P0-27=3时,若发生伺服OFF后,电机开始依靠减速停车,直到速度小于50rpm后转为自由停车,同时伺服会对减速停止阶段计时。在减速停止过程中如果计时时间已经大于P0-30,电机转速还没有降到50rpm以下,则报警E-262;停止后保持DB状态;当P0-27=4时,若发生伺服OFF后,电机DB停车,停止后保持自由运行状态;当P0-27=5时,若发生伺服OFF后,电机DB停车,停止后保持DB状态。能适应高转速运行需求的工作场景。
信捷伺服系统的定位精度自动补偿功能,有效提升了设备的长期运行精度。系统通过内置的传感器实时监测机械传动部件的磨损情况和环境因素对精度的影响,并根据监测数据自动调整电机的运行参数,对定位误差进行补偿。在精密坐标磨床中,随着使用时间的增加,机床的丝杠和导轨会出现一定程度的磨损,导致加工精度下降。信捷伺服系统的定位精度自动补偿功能能够及时检测到这种变化,并通过调整电机的转角,使磨床的定位精度始终保持在±1um以内。经过长期使用跟踪发现,采用该功能后,磨床在连续工作1000小时后,其定位精度依然稳定,无需频繁进行人工校准,减少了设备维护工作量,提高了生产效率。不*美观,还提升了电机在实际使用中的散热性能。信捷MS6H-130CM15B(Z)2-20P8选型支持
三种控制方式,无缝切换:位置控制、速度控制、转矩控制。信捷MS6G-130CM15B(Z)2-41P5选型支持
软件参数设置对于带抱闸的伺服电机,需要将伺服驱动器的一个SO端子配置为抱闸输出/BK功能,并确定SO端子有效逻辑,即参数P5-44需要设置。参数设置状态伺服驱动状态信号/BK端子输出逻辑伺服电机状态P5-44=n.000□伺服bb无效抱闸电源断开,电机处于位置锁定状态伺服run有效抱闸电源接通,电机处于可旋转状态P5-44=n.001□伺服run无效抱闸电源断开,电机处于位置锁定状态伺服bb有效抱闸电源接通,电机处于可旋转状态当使用抱闸信号端子控制抱闸时,伺服使能ON、抱闸电源接通,电机处于可旋转状态;如果新机调试出现电机不能转动的情况,请确认抱闸是否打开。信捷MS6G-130CM15B(Z)2-41P5选型支持





