主要应用:从实验室走向产业主战场(一)自动驾驶:重构环境感知体系超声波传感器作为ADAS系统的"近距离感知利器",与AI的结合彻底改变了辅助驾驶体验。问界M6搭载12个超声波雷达,配合华为乾坤ADS4.1系统,通过多传感器融合AI算法,实现窄路通行、异形障碍物避让等复杂场景的无感处理——即使面对牛群...
超声波传感器基本参数
- 品牌
- LORDDOM,罗舸
- 型号
- 齐全
- 是否定制
- 是
超声波传感器企业商机
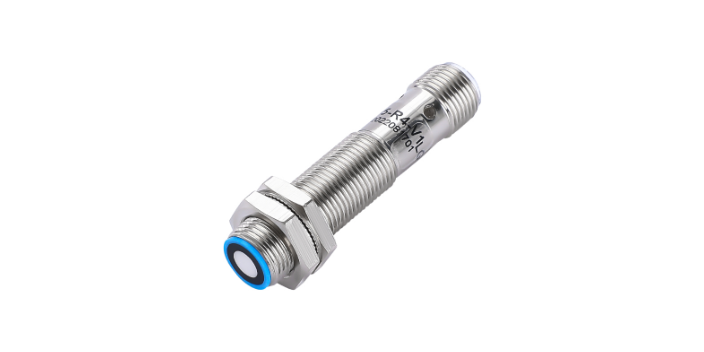
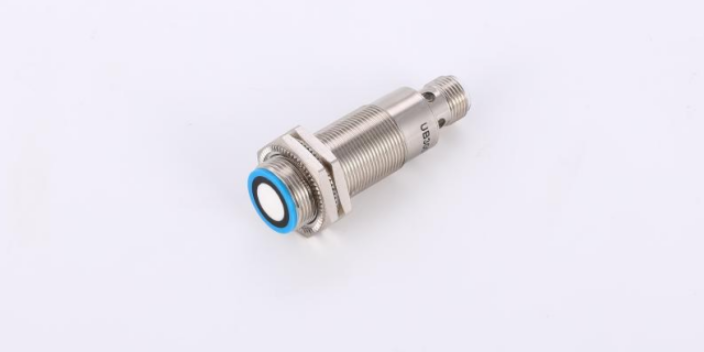
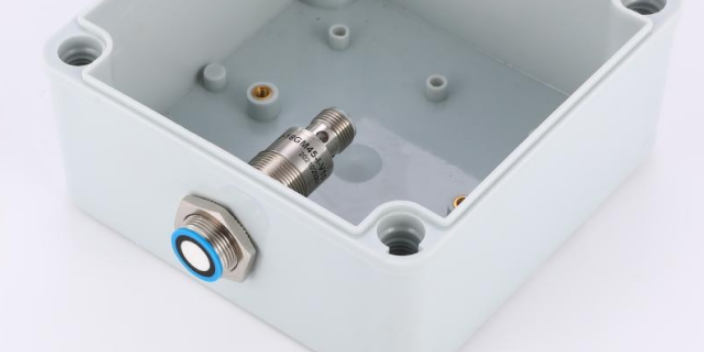
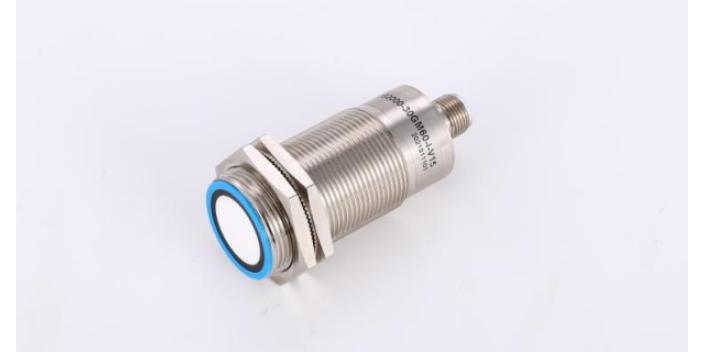
移动机器人要获得自主行为,其**重要的任务之一是获取关于环境的知识。这是用不同的传感器测量并从那些测量中提取有意义的信息而实现的。视觉、红外、激光、超声波等传感器都在移动机器人中得到实际应用。超声波传感器以其性价比高、硬件实现简单等优点,在移动机器人感知系统中得到了***的应用。但是超声波传感器也存在一定的局限性,主要是因为波束角大、方向性差、测距的不稳定性(在非垂直的反射下)等,因此往往采用多个超声波传感器或采用其他传感器来补偿。为了弥补超声波传感器本身的不足,又能提高其获取环境信息的能力,本文设计由一体式超声波传感器与步进电机组成的探测系统。1超声波传感器的探测原理及方法分析超声波传感器的基本原理是发送(超声)压力波包,并测量该波包发射和回到接收器所占用的时间。其中,L为目标距超声波传感器的距离;c为超声波波速(为了简化说明,本文以下讨论的测量距离时不考虑波速受温度的影响);t为发射到接收的时间间隔。由于用超声波测量距离并不是一个点测量。超声波传感器具有一定的扩散特性,发射的超声能量主要集中在主波瓣上,沿着主波轴两侧呈波浪型衰减,左右约30°的扩散角。事实上,式。超声波传感器,就选浙江罗舸智能科技有限公司,有需要可以联系我司哦!菏泽MA矿用超声波传感器
根据步进电机每一步走过时存储的信息来计算**近点。在基准坐标和**近点间,用步进电机所走过的角度确定机器人与墙面的偏角,然后偏角传达给车轮驱动控制系统以调整方位角。搜寻障碍物采用步进电机带动超声波传感器旋转的方式在功能上近似于多传感器检测。移动机器人通常采用周身围绕固定多个超声波传感器来获取更多的信息,从而增加搜索障碍物的范围,确定目标方向和边界信息。与之相比,采用旋转的方式的一个优点,就是可以根据障碍物的紧密程度自动调整检测的密度。采用增加传感器的数量是受自身条件限制的,而旋转方式的紧密只和步进电机的步距角相关。检测密度的增加可以**提高对角度的分辨力,从而加强对目标方向和边界信息的确定。4结语本系统是对超声波传感器功能上的一次延伸,是对移动机器人的现有探测系统的一个很好的补充。其在实验应用中得到充分的展示,他在障碍物探测和机器人位姿的调整上具有一定的实用性。但该方法在实时性、精确性上有待进一步提高。吉林超声波传感器咨询报价浙江罗舸智能科技有限公司为您提供 超声波传感器,欢迎您的来电!
2个直射式红外光电传感器分布如图2中2个I,Ⅱ所示以180°间隔水平安置在机器人小车车身两侧边的中点连接线上。转盘与转臂连接在同心圆上,如图中外圆所示,1,3刻线间相隔27°;2,1刻线相隔180°,其中1刻线与超声波传感器的中心保持在同一水平线上。I单独导通作为基准坐标,I,Ⅱ同时导通用来判断旋转方向,Ⅱ单通作为机器人沿墙回归时的导航基准。通过步进电机带动一体式超声波传感器转动,以传感器中轴垂直于机器人车体的方向作为其自身姿态调整的坐标基准,步进电机采用4相4拍步距角为°,每转1步,超声波传感器检测1次,将测量值通过串口送上位机。探测系统硬件设计探测系统硬件主要由超声波发生电路、超声波接收电路,步进电机调速模块等组成。如图3所示,系统的**为单片机89S51,主要完成信号的发射和接收、控制步进电机、并传送数据给机器人上位机进行处理。超声波的发射电路采用单片机ATM89S51的P11口输出发射脉冲,由74HC04作为驱动来连接超声波传感器,74HC04是为了增强其输出电流的能力,提高超声波传感器的发射距离。超声波接收处理电路采用集成电路CX20106。CX20106为红外接收**集成电路,在此利用CX20106作为超声波传感器接收信号的放大检波装置。
随着电子计算机、生产自动化、现代信息、junshi、交通、化学、环保、能源、海洋开发、遥感、宇航等科学技术的发展,对传感器的需求量与日俱增,其应用的领域已渗入到国民经济的各个部门以及人们的日常文化生活之中。在这些应用中选择传感器对任何项目都具有挑战性。系统的性能在很大程度上取决于传感器和应用程序其他组件的可靠性。下面一起了解一下超声波传感器与红外传感器哪个更好?为了确定适合项目应用的传感器,传感器选择需要考虑一些因素。1、准确度-读数与真实距离的接近程度。2、分辨率-可以报告的最小读数或读数变化。3、精度-可重复且可靠地读取的最小读数。超声波传感器与红外线传感器它们如何工作?1、超声波传感器的工作原理超声波传感器的工作原理是反射声波,用于测量距离。一个传感器可以检测到附近的其他人超声波传感器发出声波,如果前面有物体,它们会被反射回来。传感器检测这些波并测量发送和接收这些声波之间的时间。然后通过传感器和物体之间的时间间隔估算距离。超声波传感器在很大程度上对阻碍因素完全不敏感,例如:光、灰尘、抽烟、薄雾、汽、皮棉。在定义区域边缘时,超声波不如红外线好。超声波传感器用于液位测量,物体检测,距离测量。超声波传感器,就选浙江罗舸智能科技有限公司,用户的信赖之选,有想法可以来我司咨询!
1)计算度越时间的方式是基于超声波成功、垂直的反射名义下进行的。但对于移动机器人很难保证其自身运动姿态的稳定性,采用超声波传感器固定在移动机器人车身的探测方式,当移动机器人偏离平行墙面时,探测系统往往很难得到实际的距离。另外,超声波这种发散特性在应用于测量障碍物的时候,只能提供目标障碍物的距离信息,而不能提供目标的方向和边界信息。这些缺陷都**限制了超声波传感器的实际应用和推广。本文在通过理论的分析和不断地试验的基础上,采用四相步进电机带动单个一体式超声波传感器旋转的方式,组成一个动态的感测系统。2一体式超声波传感器与步进电机组成的探测系统结构设计实物照片如图1所示,超声波传感器焊在PCB板上,板子通过钢管树起,钢管另一端和步进电机轴相连,步进电机固定在机器人底盘下方。传感器控制信号与输出信号通过信号线和车身上的控制板相连。另外在超声波传感器的探头前加一泡沫材料制成的圆台形套筒,上口直径为22mm,下口直径为16mm,高20mm。这样发射波的波束角以及反射波被接收的角度都**受限制。为了机器人自我调整姿态,需要确定其自身的转动方向和基准位置。因而自制一片由直射式红外光电传感器和转盘组成的简易光电编码器。浙江罗舸智能科技有限公司超声波传感器值得放心。河池超声波传感器定制
浙江罗舸智能科技有限公司致力于提供超声波传感器,竭诚为您。菏泽MA矿用超声波传感器
可将多个传感器的“阻止输入”端与一个外部同步单元连接在一起55000001灵敏度调节两种模式可选**大感应距离在此工作模式,测量距离**大,接收灵敏度和减低测量速率低开关频率,Pin4或灰线接至正24Vdc**大测量速率**大测量速率被用于快速检测程序。在此模式声波发射角和接收灵敏度被减低。Pin4或灰线接至0Vdc。接线模拟输出附件24VDC电源同步单元插孔连接器声波折射板声波汇聚头FF-MADB24RB95044-001适用940-A4V-AD-1C---002供电电源我们强烈要求使用稳定的供电电源超声波精密接近传感器Honeywell预接电缆PNP940-A4Y-AD-001预接电缆NPN940-A4Y-AD-002连接器PNP940-A4V-AD-001传感器连接器NPN940-A4V-AD-002**大检测距离mm1200R/600M**小检测距离mm150声波发射角°10载波频率KHz220温度补偿有重复精度±1mm开关量输出1常开线性度2开关频率Hz10/20输出调节电位器输出电流集电级开路100mA端子M125-pin连接器/2米接线指示灯LED可调灵敏度接线端电路输入控制阻止/同步工作温度°C0~50储存温度°C0~70供电电压VDC19~30无负载时电流消耗mA30供电电源极性反向有供电电源和输出线脉冲电压有电路保护模拟输出短路保护有密封IP65外壳调节特性两种工作模式**大感应距离R/**大测量速率M。菏泽MA矿用超声波传感器
浙江罗舸智能科技有限公司位于浙江省温州市乐清市柳市镇东风工业区奋进路26号。浙江罗舸致力于为客户提供良好的防爆接近开关,防爆光电开关,超声波传感器,安全光幕,一切以用户需求为中心,深受广大客户的欢迎。公司秉持诚信为本的经营理念,在电工电气深耕多年,以技术为先导,以自主产品为重点,发挥人才优势,打造电工电气良好品牌。浙江罗舸凭借创新的产品、专业的服务、众多的成功案例积累起来的声誉和口碑,让企业发展再上新高。
与超声波传感器相关的文章
柳州检测玻璃超声波传感器
- 广西背景抑制超声波传感器 2026-10-19
- 闵行区专业超声波传感器 2026-10-19
- 湖州光幕超声波传感器 2026-10-19
- 陕西质量好超声波传感器 2026-10-19
- 舟山漫反射超声波传感器 2026-10-19
- 河池抗光干扰超声波传感器 2026-10-19
- 苏州背景抑制超声波传感器 2026-10-19
- 台州耐高温超声波传感器 2026-10-19
- 江西耐高温超声波传感器 2026-10-19
- 无锡专业超声波传感器 2026-10-19
- 聊城超声波传感器 2026-10-19
- 南京检测液位超声波传感器 2026-10-19
与超声波传感器相关的产品
与超声波传感器相关的新闻
-
江西检测玻璃超声波传感器 2026-10-09 13:02:102个直射式红外光电传感器分布如图2中2个I,Ⅱ所示以180°间隔水平安置在机器人小车车身两侧边的中点连接线上。转盘与转臂连接在同心圆上,如图中外圆所示,1,3刻线间相隔27°;2,1刻线相隔180°,其中1刻线与超声波传感器的中心保持在同一水平线上。I单独导通作为基准坐标,I,Ⅱ同时导通用来判断旋转...
-
盐城镜面反射超声波传感器 2026-10-09 00:12:53在工业制造领域,紧凑型超声波传感器部署于智能产线、机器人工作站。针对高温震动、哑光深色工件、复杂物料等传统光学传感器难以胜任的工况,超声波传感器稳定完成工件有无判断、位置检测、液位料位监测,配合机械臂完成拾料、分拣、物料转运,助力工厂自动化降本增效。在化工、水处理行业,依托非接触测量优势,实现储罐液...
-
阳泉光电超声波传感器 2026-10-09 17:01:53超声波传感器和反射式光电传感器都是非接触测量的仪表,那么,超声波传感器和反射式光电传感器有哪些区别呢?一般来说,超声波传感器和反射式光电传感器的区别主要表现在以下几个方面:一、工作原理1、超声波传感器:是将超声波信号转换成其他能量信号(通常是电信号)的传感器。超声波是振动频率高于20kHz的机械波。...
-
杨浦区耐高温超声波传感器 2026-10-09 19:02:14超声波距离检测:同样,超声波传感器还可以通过检测汽车前后的汽车或其他物体何时危险地靠近来防止碰撞。例如,在停车时,传感器可以监视汽车与墙壁或其他车辆的距离,并提醒你停车。这同样适用于交通状况,因为即使两个物体都在运动中,这些传感器也可以正常工作。超声波直径检测:超声波传感器远离道路进入工厂,可以帮助...
与超声波传感器相关的问题
新闻资讯
产品推荐
-
安徽电子设备光电开关厂家
2026-11-06 -
湖北漫反射光电开关厂家价格
2026-11-06 -
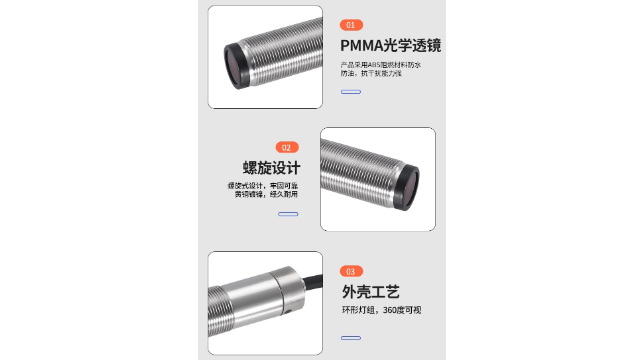
福建食品加工光电开关批发价格
2026-11-06 -
湖南食品加工光电开关源头厂家
2026-11-06 -
广东小型反射式光电开关
2026-11-06 -
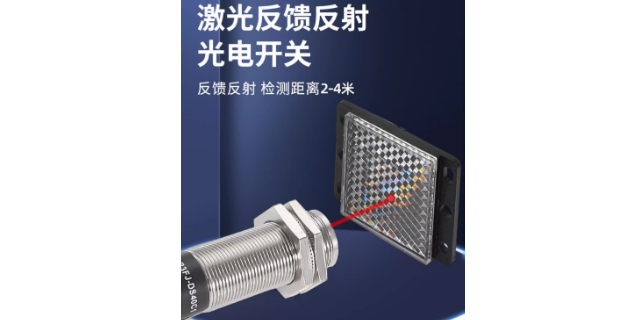
上海医疗器械光电开关厂家价格
2026-11-06 -
广东光电开关
2026-11-06 -

河南对射型光电开关厂家
2026-11-06 -
四川自动化控制光电开关
2026-11-06