(第2篇)技术实现专业视角:大型物体360全景影像集成系统「中心物体+四周全景」模式构建方案
二、核心技术实现步骤
多维度摄像头布局:模拟车载360的全域覆盖逻辑
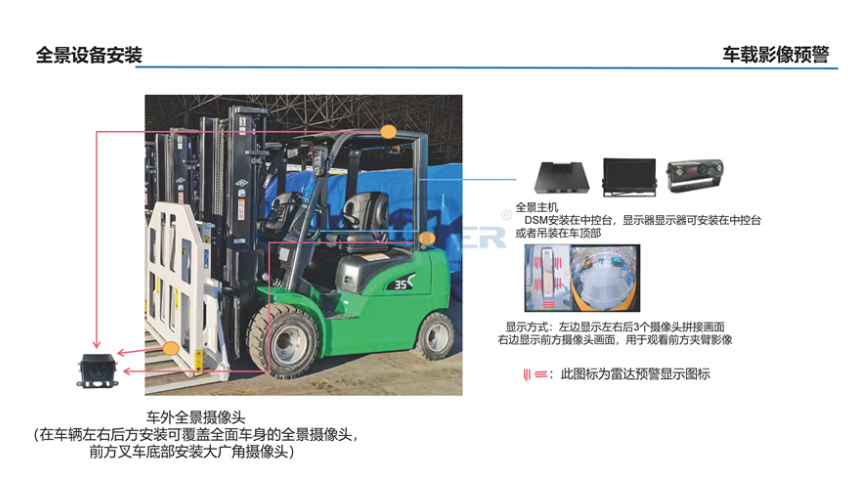
四向基础布局:在核X大型物体的东、南、西、北四个方位,各部署1台或多台鱼眼/广角摄像头,镜头同时朝向核X物体并兼顾四周场景,复刻车载360前后左右的摄像头布局逻辑,确保核X物体与四周场景的基础覆盖。
多向补充优化:针对圆形、不规则形状的监控场景,增加摄像头数量(如6台、8台),统一所有摄像头的安装高度与拍摄角度,保证画面拼接的空间一致性,消除场景死角。
图像预处理:统一视角与消除畸变鱼眼矫正算法:若采用鱼眼摄像头,通过软件算法对画面边缘的桶形畸变进行校正,还原真实场景的比例与形态,为后续拼接提供基础画面。
透S变换技术:将每个摄像头的斜向拍摄画面转换为俯视视角,统一所有画面的透S关系,如同车载360将四向视图转换成鸟瞰图,确保拼接后全景画面的视角一致性。
多摄像头联合标定:使用标定板对所有摄像头进行位置与参数标定,确定摄像头间的空间坐标关系,这是实现画面无缝拼接的核X前提。 多路视频分割屏幕可同时显示安防监控,导航地图及智能车联反馈,适配工程车,油罐车等复杂作业场景.河南叉车多路视频拼接系统厂家供应
(第1篇)多源信号采集实现AI360全景影像系统多路视频拼接的技术原理及应用场景分析
一、技术原理:AI360全景影像系统的多路视频拼接技术通过多源信号采集→预处理与校准→时空同步→图像融合拼接→智能分析与输出五大环节实现,具体原理如下:
1. 多源信号采集:硬件层的协同感知
多摄像头布局
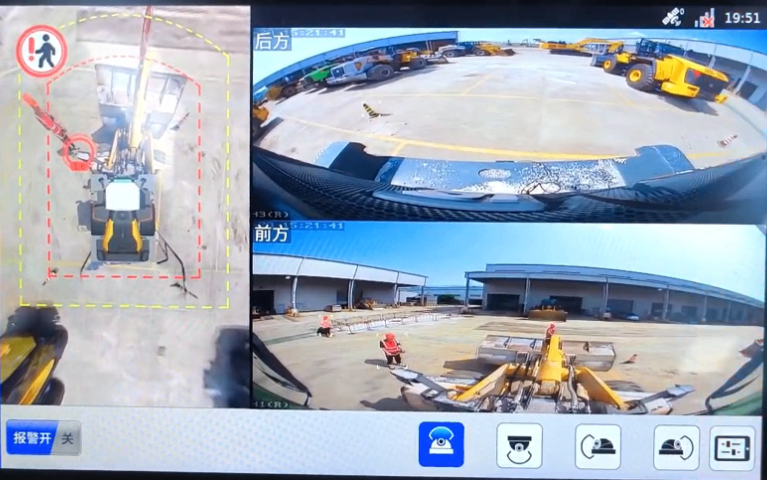
系统通过3-10路(如4路、8路)高清摄像头(鱼眼/广角镜头)实现360°无死角覆盖,典型安装于车辆前后左右或机械臂关键节点(如挖掘机、港口装载机),采集原始视频流(支持RTSP协议传输)。
硬件特性:采用车规级高性能图像处理芯片(如文档提及的“高性能处理器+大容量内存”),支持多路视频并行输入(如CVBS、HDMI、MIPI接口),适配宽电压输入(9-36V)及抗电磁干扰设计,满足重工机械、商用车等恶劣环境需求。
多传感器协同:除视频信号外,系统融合毫米波雷达、超声波传感器、GPS/北斗定位数据(如4G360系统支持JT808/GB28281协议),实现“视觉+距离+位置”多维度环境感知(知识库“4G360全景影像系统”)。
河南叉车多路视频拼接系统厂家供应多路视频拼接需考虑摄像头布局与选型,图像处理与传输,系统集成与调试,抗干扰与防护以及结构与安装工艺因素.
(第2篇)船舶视频监控四大应用型态差异化价值深度解析
3.核X优势成本可控:架构简单,硬件采购、部署及后期维护成本极低;可靠性强:单台摄像机故障JIN影响对应区域画面,不导致全局监控瘫痪;实时性优异:无算法处理环节,视频画面无延迟,实现实时查看。
二、终端拼接近距离360全景:近场作业盲区解决方案
1.技术架构
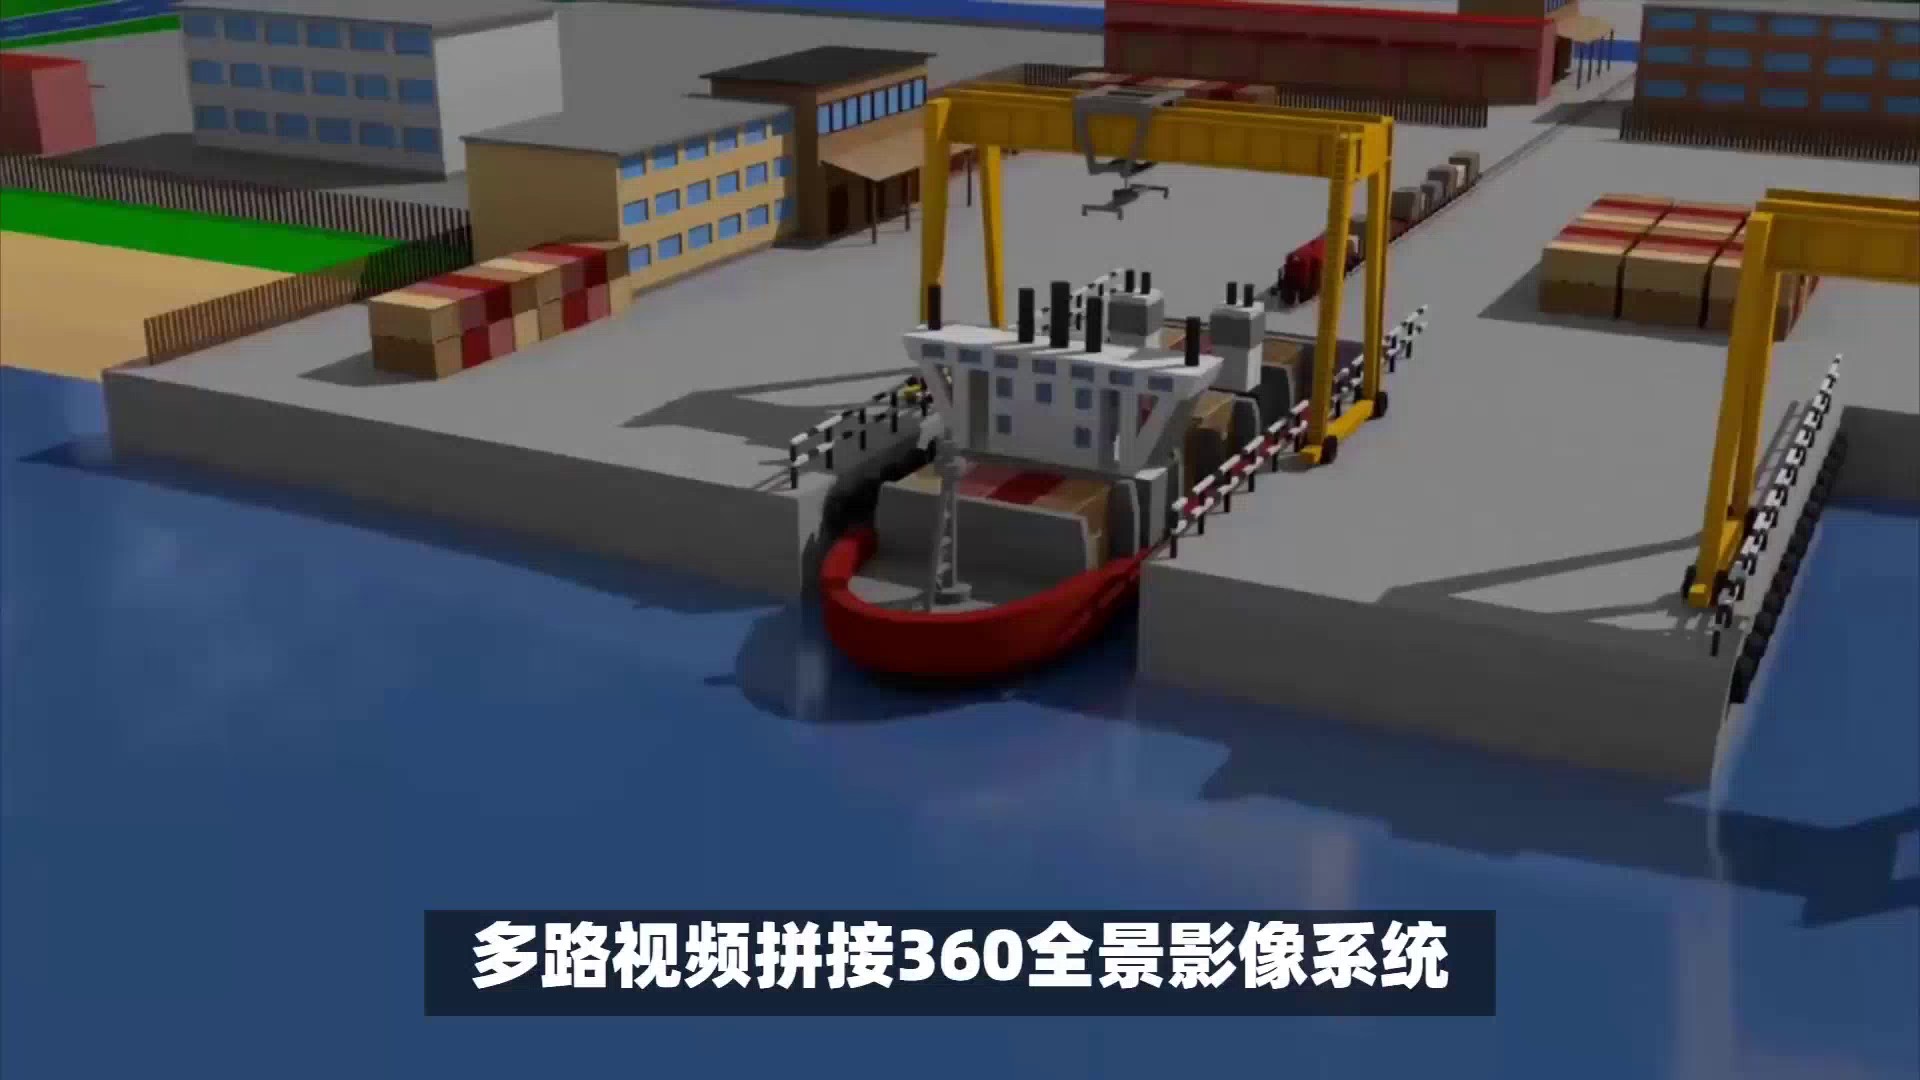
以船载终端为核X实现本地全景计算:在船周部署4-8个超广角摄像头,视频信号直接传输至船载终端,通过终端内置的畸变矫正、图像对齐、边缘融合算法,实时生成360°全景鸟瞰图,所有计算环节均在本地完成,无需依赖云端或服务器。
2.适用场景
近场精细化作业:船舶靠泊、码头装卸、狭窄航道航行等场景,消除船周视觉盲区;
中小型船舶:适配船长50米以内的中小型船舶,满足驾驶室本地辅助决策需求;
远海无网络场景:在无卫星或移动通信信号的远海区域,仍可正常运行。
3.核X优势
低延迟实时响应:本地计算延迟低于100ms,完全满足船舶近场操作的实时性要求;
网络独L性:不依赖外部网络,适配远海、信号盲区等复杂航行环境;
性价比突出:成本介于基础分割监控与高D全景系统之间,适合中小型船舶批量部署。
(第4篇)适用场景深度剖析:大型物体360全景影像集成系统「中心物体+四周全景」模式的落地价值
三、场景落地核X优势
直观沉浸:相比传统多画面分割监控,「中心物体+四周全景」模式符合人眼观察习惯,监控人员无需切换画面即可建立完整场景认知,大幅提升监控效率。
细节兼顾:核X大型物体清晰突出,四周全景无死角覆盖,既能重点监控核X区域的细节状态,又能兼顾全局场景的整体情况,实现"点面结合"的监控效果。
智能联动:融合AI目标识别与联动报警功能,可自动发现异常并快速定位,提升监控系统的主动响应能力,降低人工值守的压力。
收尾总结
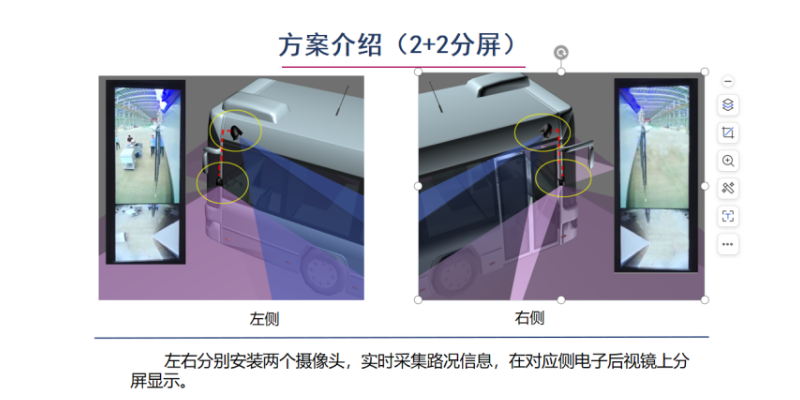
大型物体360全景影像集成系统的「中心物体+四周全景」模式,通过针对不同场景的定制化落地路径,成功解决了园区、仓库、十字路口等场景的监控痛点。该方案以核X大型物体为视觉锚点,实现了核X目标与全局场景的联动监控,不JIN提升了监控的直观性与效率,还为安防监控的场景化升级提供了可复制的实践路径,具备较高的行业推广价值与应用潜力。 系统通过在设备(如车辆,船舶,工程机械等)关键位置部署3-10路广角摄像头,实时采集不同角度的图像数据.
(第1篇)非对称全景拼接方案在船舶领域的实现及应用
一、多路视频拼接功能在船舶领域的实现路径
船舶领域的多路视频拼接以非对称全景拼接方案为核X,从硬件、算法、环境适配三个维度落地:
(一)定制化硬件架构适配船舶不规则结构
差异化镜头布局实现无死角覆盖 针对船舶船头、船尾、甲板等不同区域的监控需求,采用非对称的镜头配置:
船头/船尾关键区域:部署T5全景拼接主机,搭配水平视场角≥88°的超广角镜头+F1.0光圈,实现船头盲区<2米、船周比较大盲区<1米的高密度覆盖,解决靠泊时码头设施、小型船只的近距离监控难题。
甲板/舷侧过渡区域:使用多目全景拼接摄像机稀疏布局,规避桅杆、吊臂等设备的遮挡,避免画面断裂。多目芯片内拼技术保障低延迟传输 模组集成国内多路视觉拼接ASIC芯片,可将多路图像一次拼接成像并合并为单路视频传输,减少90%传输带宽占用,配合T5全景系统的拼接视频输入,确保人员穿越甲板等动态场景的监控流畅性。
(二)场景化算法优化实现精细监控
AI动态补偿与统一曝光解决环境干扰
精拓智能行业定制接口:兼容AHD与网口输出(ONVIF协议),满足近距离高画质(AHD)或长距离传输(IP网络)需求.山西物流车多路视频拼接系统开发平台
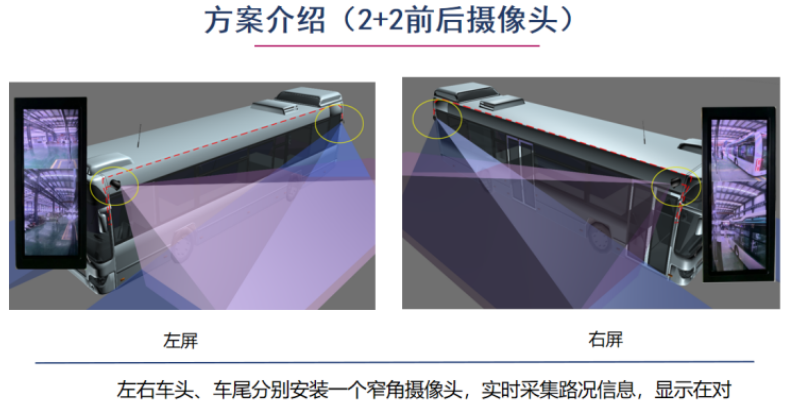
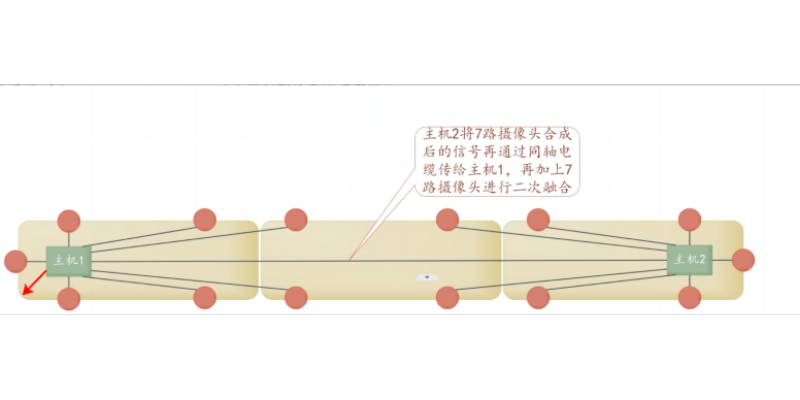
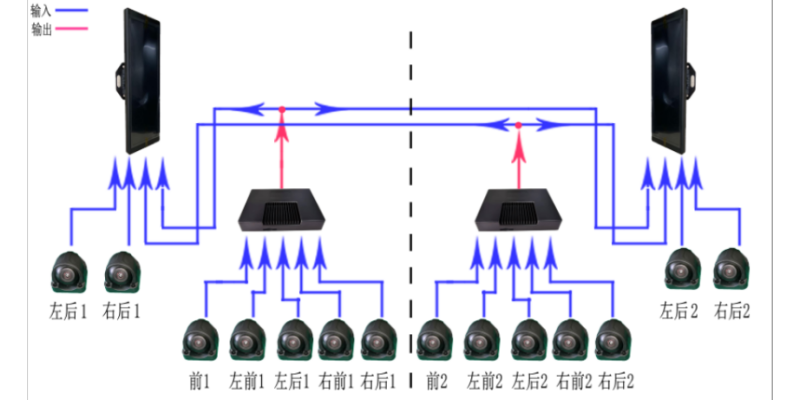
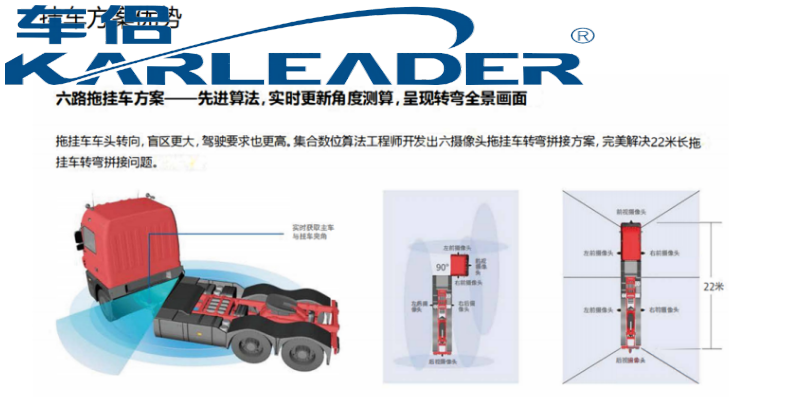
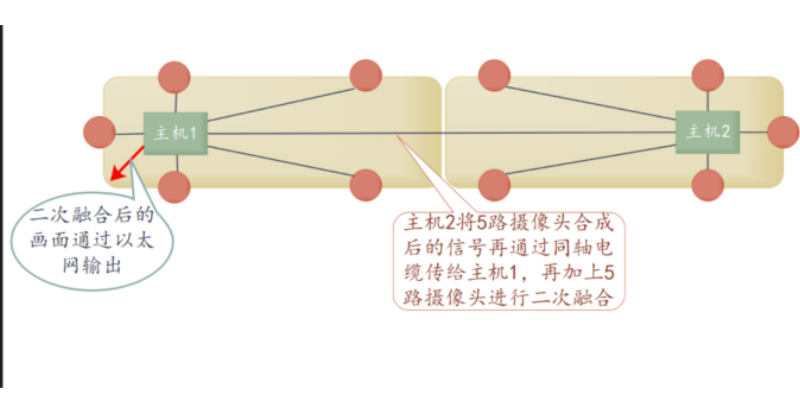
5+1拼接方案(车头5路+车尾1路独L显示)解决挂车拐弯时的“折线盲区”,适配矿用卡车,装载机等超长车场景.河南叉车多路视频拼接系统厂家供应
(第5篇)非对称全景拼接方案在船舶领域的实现及应用
三、环境防护等级:极端海洋适配VS常规陆地防护
船舶端:设备需通过IP69KZ高级防护认证,额外加装遮光罩、防水胶塞,能够在-40℃~85℃宽温环境下稳定运行,同时完全抵御盐雾、霉菌等海洋腐蚀环境的侵蚀。
陆地车辆端:设备一般满足IP67防护等级即可,主要适配陆地常温、灰尘、雨水等常规环境,无需应对极端高低温与海洋盐雾腐蚀。
四、功能拓展方向:海事监管对接VS陆地驾驶辅助
船舶端:功能重点对接海事监管平台,支持米级精度的航行轨迹记录、30天循环存储,兼容海事专属的JT808、GB28281协议,满足远程监管与合规运营需求。
陆地车辆端:功能主要对接车辆CAN总线,实现倒车影像联动、盲区声光报警、转向画面自动切换等陆地驾驶辅助功能,聚焦驾驶员的实时操作辅助。
五、盲区覆盖重点:航海专属盲区VS陆地常规盲区
船舶端:优先填补船首靠泊时的码头设施盲区、船周近距离漂浮物盲区,要求船首盲区<2米、船周比较大盲区<1米,聚焦航海作业的专属风险点。
陆地车辆端:重点覆盖车身四周的行人、非机动车盲区,比如工程车的右前轮盲区、油罐车的车尾倒车盲区,针对陆地交通的高频风险点设计。 河南叉车多路视频拼接系统厂家供应