(第2篇)多模态主动安全解决方案-疲劳驾驶预警集成AI360全景影像系统的核X功能及应用场景
监测到驾驶员面部离开监测区域时,发出预警声音提醒
驾驶员发现驾驶员疲劳驾驶状态预警的声音根据疲劳驾驶危险程度逐次加强
粗心驾驶行为提醒
实时持续监测驾驶员的头部运动,头部离开前视方位即发出提醒
监测到驾驶员头部持续偏离前方位时发出预警声音,提醒驾驶员注意路面
监测到驾驶员头部持续观看侧方时将会提示驾驶员注意路面
该功能可以帮助大部分驾驶员逐步改变粗心驾驶的习惯
驾驶员离岗提醒
实时持续监测驾驶员在岗状态,驾驶员头部离开驾驶位即离岗
监测到驾驶员头部持续离开驾驶位置时发出预警声音,提醒驾驶员注意安全
监测到驾驶员头部持续离开驾驶位置左侧蓝灯亮起,随即预警
该功能可以提醒驾驶员避免行车时弯腰捡拾落下物品造成的追尾事故
多传感器数据融合
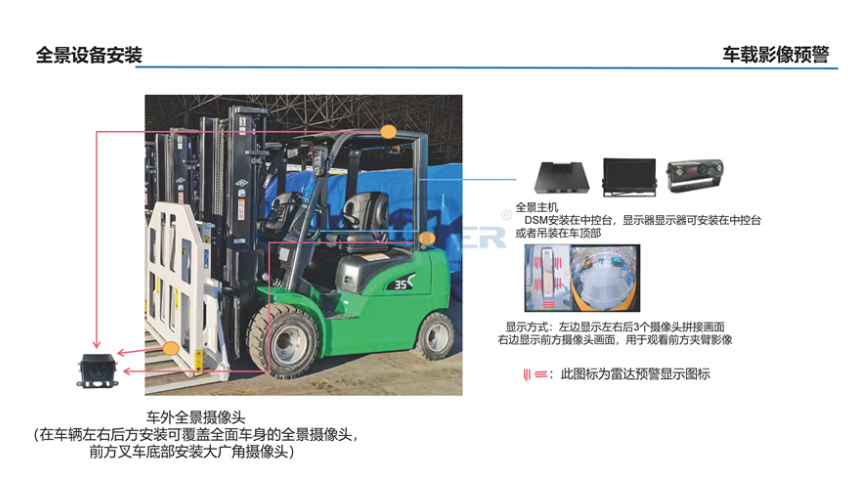
全景影像联动预警:当DSM检测到疲劳状态时,系统自动调取全景影像中车辆周边实时画面,辅助驾驶员判断风险。
盲区协同监测:与BSD盲区监测系统联动,若疲劳驾驶时盲区出现障碍物,触发叠加报警(如“疲劳+右侧盲区危险”)。 通过4G/5G网络将视频数据,疲劳检测结果和传感器数据上传至云平台,通过云平台查看实时视频,下载历史数据.浙江疲劳驾驶预警系统厂家
(第2篇)精拓智能CL-880-2疲劳驾驶预警系统:矿区无网环境下的安全保障方案
光学滤波技术:有效过滤矿区强光、粉尘、振动干扰,确保面部特征识别稳定性。
宽温与低功耗设计:工作温度-30℃~70℃,主机功耗JIN4.0瓦特,支持车载电池保护,适应矿区车辆长时间作业与极端气候。
GPS车速联动与本地化配置
内置GPS模块,可根据车速自动启停预警(如设定低于10km/h时关闭预警),减少低速作业误报。参数配置通过本地按键或车载终端完成,无需联网调试,适配矿区设备维护需求。
数据安全与管理效率提升
本地数据闭环:避免网络传输中的数据泄露风险,符合矿区数据安全管理规范。
离线报表生成:结合本地管理平台,可导出驾驶员疲劳行为统计报表,辅助矿区安全管理决策。
三、与传统系统对比:无网环境下的绝D优势
系统类型 网络依赖度 矿区适配性 核X局限性
CL-880-2(推荐) 完全独L 抗干扰+本地存储+宽温设计 无明显短板
以太网ONVIF协议系统 依赖局域网 需布线,维护复杂 矿区布线易损坏,断网即失效
4G传输型预警系统 强依赖 偏远矿区信号弱 无网络时无法实时上传数据
中国澳门标配司机行为检测预警系统精拓智能定制驾驶员状态监测仪解决方案通过独L式设备与集成式方案的组合,覆盖疲劳,分心,违规行为监测体系.

(第3篇)DSM疲劳驾驶预警设备对接部标平台W整流程
验证平台是否实时接收报警信息及关联视频编号。
三、功能验证:数据合规性与故障排查
1.数据完整性校验通过平台“数据日志”功能,核查上传数据的完整性,需包含以下核X字段:驾驶员状态数据:疲劳/分心判定结果;基础关联数据:报警时间、GPS坐标(误差<10米)、车速;设备状态数据:摄像头在线状态、设备运行状态等。
2. 常见故障排查与处理
故障类型:数据不上传 排查解决按优先级为: ① 检查4G信号强度,更换位置测试; ② 核对APN配置是否正确; ③ 确认SIM卡是否欠费或者流量耗尽。
故障类型:数据格式错误 排查解决按优先级为: ① 核对设备与平台的协议版本是否一致; ② 检查DSM字段与部标协议字段的映射是否匹配。
故障类型:通信中断 排查解决按优先级为: ① 检查RS-232/CAN线是否松动; ② 用万用表测量端子电压,确认信号传输正常。
3. 日志分析与问题定位 若故障无法通过常规排查解决,可进入设备“系统设置-日志管理”导出部标通信日志,通过错误码定位问题: 示例:错误码“0x02”表示协议版本不匹配,需重新切换设备或平台的协议版本。 完成以上所有步骤并通过平台数据校验后,即可签署对接验收文件。
(第2篇)精拓智能自带算法的驾驶员状态监测仪独L使用场景
小型工程机械车辆:如小型装载机、挖掘机等,作业时驾驶员易因专注操作出现分神或短暂疲劳,DSM设备的实时行为检测功能可识别低头、视线偏离等情况,同时系统自检功能可监测摄像头是否被泥土遮挡,保障设备正常运行,避免因驾驶员状态问题引发作业事故。
3. 临时安全监管场景
车辆短期租赁安全监测:针对租赁车辆,可临时安装DSM设备,无需改动车辆原有系统,通过设备的独L监测能力,为租赁方提供驾驶员状态数据,避免因承租方驾驶员疲劳或分神引发事故,同时报警数据可作为事故责任判定的参考依据。
驾校教练车辅助教学:在教练车上安装DSM设备,可监测学员驾驶时的分神、闭眼等行为,实时提醒学员纠正错误驾驶习惯,同时积累的驾驶行为数据可用于学员驾驶技能评估,辅助教练教学。
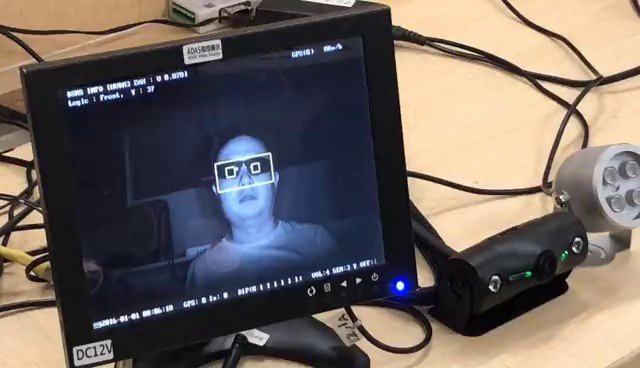
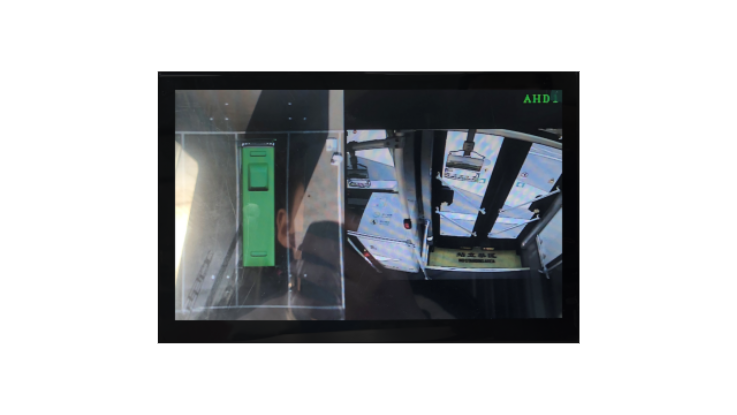
视频输出是疲劳驾驶预警系统的一种重要功能,用于显示驾驶员的实时视频画面,预警信息或系统状态等.

(第4篇)驾驶员状态监测预警集成到AI360全景影像系统的功能及应用场景
挑战:司机易疲劳、夜间视野受限、行人/非机动车穿行频繁
解决方案:
DSM系统实时监测闭眼、打哈欠行为,及时发出高分贝语音警告;
全景系统开启夜视模式(自动彩色转黑白),结合红外补光,清晰识别路边障碍物;
若检测到人员靠近车辆盲区,系统自动触发“人员靠近请注意安全”语音播报。
场景二:城市公交车辆进出站
挑战:上下客频繁、乘客靠近车身、存在视觉死角
解决方案:
车辆起步前,DSM确认驾驶员注意力集中;
360系统实时显示车侧及后方区域,BSD盲区预警模块探测动态目标;
场景三:渣土车/工程车倒车作业
挑战:施工现场复杂、地面人员流动大、驾驶员操作负担重
解决方案:
倒车时自动激H360全景界面,并叠加动态轨迹引导线;
若DSM发现驾驶员低头看手机或闭眼,立即启动双重报警;
雷达配合摄像头实现毫米波+视觉融合感知,提升障碍物识别精度。
场景四:企业车队远程监管与数据分析
挑战:缺乏对驾驶员行为的有效监督手段
解决方案:
所有预警事件(疲劳、打电话、抽烟等)通过4G网络实时上传至后台管理系统;
配合甲方专网部署中Y监控平台,实现:
车载疲劳驾驶预警系统集成MDVR实现云台管理,其核XIN在于疲劳检测算法,云台控制逻辑和MDVR的高效集成.北京小车司机行为检测预警系统
独L算法疲劳驾驶预警与AI360全景的BSD盲区预警,ADAS防碰撞功能联动,同步发出声光告警.浙江疲劳驾驶预警系统厂家
(第4篇)远测型驾驶员状态监测仪产品规格书
四、设备完整尺寸说明远测型驾驶员状态监测仪采用紧凑型外观设计,适配各类特殊设备安装空间,具体尺寸信息如下:
1.产品主体尺寸:长75mm、宽118.5mm、高66mm,小巧造型可灵活嵌入驾驶舱内,不会占用过多空间影响驾驶员操作。
2.包装尺寸:外包装盒长120mm、宽160mm、高60mm,兼具防护性与便携性,便于产品运输与存储。
3.重量参数:产品净重量为420克,整体轻量化设计降低安装承重压力;含包装总重量为750克,进一步提升运输便利性。
五、识别监测范围界定远测型驾驶员状态监测仪的监测范围经过精细调校,可覆盖驾驶员正常驾驶时的头部活动区域,具体界定如下:
1.镜头可视与有效监测范围:镜头水平可视角度达120°,但核X有效监测区为中间60°范围;垂直可视角度为60°,核X有效监测区为中间30°范围,确保重点聚焦驾驶员头部区域。
2.距离与位置范围:产品与驾驶员面部的Z大直线监测距离≤180cm,推荐使用距离为65cm~125cm;监测覆盖驾驶员正前方固定位置左右偏移<30cm的区域,适配不同体型驾驶员的头部活动空间。
浙江疲劳驾驶预警系统厂家