(第5篇)远测型驾驶员状态监测仪产品规格书
3.疲劳识别角度边界:当驾驶员低头、眯眼、闭眼持续3秒以上,或头部向左右方向偏头超过45°持续3秒以上时,产品将触发对应预警,明确界定危险驾驶行为的角度阈值。
六、规格参数
远测型驾驶员状态监测仪采用1/3“CMOS940nmIR视频感应器,有效像素对应CVBS700TVL黑白图像,PAL制式下分辨率为720×576,NTSC制式下为720×480。信号标准为视频电压1.0Vp-p,视频输入输出阻抗75Ω,默认采用PAL制式,NTSC制式可在出厂前定制。视频传输速率方面,PAL制为25帧/秒,NTSC制式为30帧/秒,Z低感光度默认Z高级为4500mV/Lux-Sec。
产品配备940nm远红外不可见补光光线,对人眼无伤害;音频预警设置丰富,车行时驾驶员闭眼超过3秒触发“叭”预警声,闭眼状态持续则转为“嘀嗒嘀嗒嘀嗒嘀嗒”;头部侧偏达到3秒触发“咚咚~~”预警声;头部离开监测区域超过3秒触发“啲咑~啲咑”预警声。
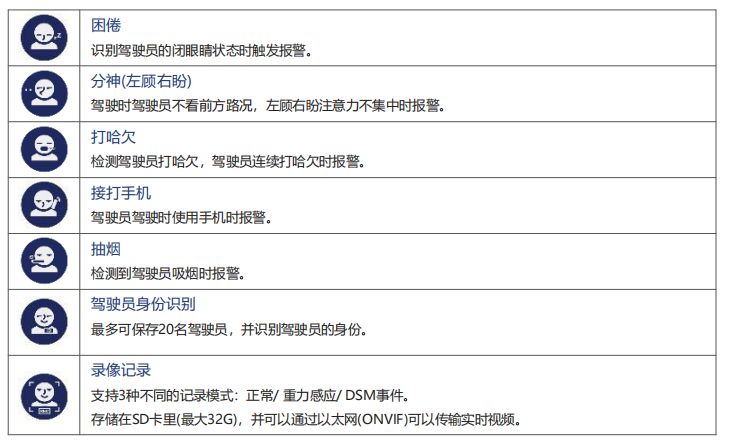
指示灯方面,绿色代B正常工作,红色代B危险驾驶行为预警或遮挡机器预警,蓝色代B头部侧偏3秒内、准备预警。电源采用DC 12V,具备停车电池保护功能,最大功率4.0瓦特。 采用CNN人脸关键点检测模型+LSTM时序行为预测模型,识别闭眼,打哈欠,低头,抽Y,打电话等10+种疲劳/分心行为.江苏司机行为检测预警系统联系方式
(第3篇)远测型驾驶员状态监测仪产品规格书
检测范围覆盖驾驶员正前方固定位置左右偏移<30cm。
(二)安装调试步骤
1.前期准备:确定安装位置后,清洁固定区域表面,移除可能遮挡监测的杂物;
2.支架固定:用内六角扳手卸下支架,选择3M胶或螺钉将支架固定在预定位置;
3.产品组装:将远测型驾驶员状态监测仪主体固定在支架上,调整角度直至镜头内出现正常坐姿的驾驶员倒影,紧固两侧内六角螺钉;
4.通电启动:接通电源后,驾驶员面对产品,5秒钟后若左侧红灯闪亮、听到“哒咚噹咚”声音,说明启动正常;
5.面部定位:产品初次识别并定位驾驶员面部成功后,左侧指示灯变绿常亮,同时发出“嘀咚”声音;
6.功能验证:驾驶员疲劳闭眼时,左侧红灯亮起,预警声为“叭~~”;闭眼状态持续时,左侧红灯保持亮起,预警声变为“嘀嗒嘀嗒嘀嗒嘀嗒”;驾驶员头部向侧面转动时蓝灯亮起,持续注视侧面时左侧红灯亮起并发出预警“咚咚”;车辆行驶时驾驶员头部离开监测区域,左侧红灯亮起并发出预警“啲咑~啲咑~”;
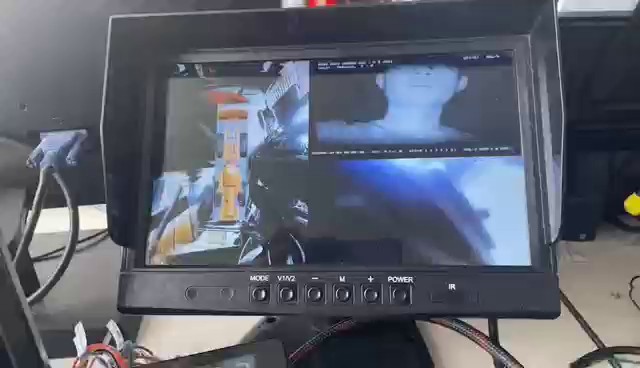
7.优化调整:条件许可时,建议将视频输出(CVBS信号)接入显示器,或通过AHD视频转换盒转为AHD720P视频接入高清显示设备,根据实时输出图像调整产品角度,调试更便捷。 上海传祺防疲劳驾驶预警系统利用大数据分析技术,MDVR平台对存储的数据进行深入挖掘和分析,生成疲劳驾驶统计报表,车辆行驶轨迹图等信息.
(第3篇)驾驶员状态监测仪的主要功能特征及应用场景
保险风控辅助:
记录驾驶行为数据,为UBI(Usage-BasedInsurance)保险模型提供驾驶风险评级依据。
3.特殊场景适配
夜间驾驶:
红外补光确保暗光环境监测精度,解决传统摄像头夜间失效问题。
强光环境作业:
抗光源干扰设计适用于沙漠、雪地等高反射率区域工程车辆。
三、安装与适配规范
安装位置:需安装在驾驶员正前方无遮挡区域,水平偏移应小于10厘米,垂直距离在65至125厘米之间(比较大为180厘米)。
调试流程:首先进行支架固定,接着通过CVBS输出校准进行角度调整,Z后在通电后5秒内完成面部识别,此时绿灯会亮起以确认状态正常。
环境限制:强光源可能对识别产生影响,因此需避免强光直射镜头;若镜头被持续遮挡达到或超过10秒,设备将触发“请勿遮挡”警报。
四、技术参数摘要
图像处理:1/3"CMOS传感器,PAL/NTSC双制式(25~30帧/秒)。
功耗:DC12V,待机≤4W。
结构:尺寸75×118.5×66mm,重量420g(紧凑型设计节省空间)。
报警延迟:行车模式下同类行为10秒内不重复报警,减少干扰。
(第2篇)远测型驾驶员状态监测仪产品规格书
二、功能特征
(一)驾驶员疲劳预警远测型驾驶员状态监测仪实时持续监测驾驶员面部、嘴巴及眼睛状态,捕捉疲劳特征:监测到疲劳状态时发出预警声音,提醒驾驶员停车休息;驾驶员面部离开监测区域时,立即发出预警声音提示;预警声音会根据疲劳驾驶危险程度逐次加强,提升警示效果。
(二)粗心驾驶行为提醒实时追踪驾驶员头部运动状态,纠正不良驾驶习惯:驾驶员头部离开前视方位时立即发出提醒;头部持续偏离前方位或持续观看侧方时,发出预警声音提示关注路面,帮助驾驶员逐步改正粗心驾驶习惯。(三)驾驶员离岗提醒实时监测驾驶员在岗状态,规避潜在风险:驾驶员头部离开驾驶位即判定为离岗,持续离开时发出预警声音提醒注意安全;头部持续离开驾驶位置时左侧蓝灯亮起,随即触发预警,可避免驾驶员行车时弯腰捡拾物品引发的追尾事故。
三、推荐安装位置及安装调试方法
(一)推荐安装位置远测型驾驶员状态监测仪的比较好安装位置为正前方仰视驾驶员、无遮挡的区域,需满足以下要求:不能被方向盘遮挡,且偏移驾驶员正面中Y<10cm;产品与驾驶员面部的Z大直线距离≤180cm,推荐合适距离为65cm~125cm, 适用于长途物流货车,公交大巴,危化品运输车辆等各类商用车,安装于仪表板上方,实现对驾驶员状态实时监测.

(第1篇)DSM驾驶员状态监测仪与AI360全景影像系统集成的定制解决方案具体应用
1. 商用车全场景安全管控应用
长途干线货运车辆
集成后,DSM的驾驶员状态数据与360全景影像的车辆周边环境数据、雷达的障碍物数据通过CAN总线汇聚至车规T5处理器的全景主机。当DSM检测到驾驶员闭眼超2秒触发报警时,360全景影像系统可自动切换至前方高清影像,同时雷达系统增强对前方障碍物的监测,多系统协同提醒驾驶员。若驾驶员未及时响应,车载智能终端可通过总线控制车辆进行轻微制动预警。
数据层面,全景主机将DSM的报警数据、全景影像的环境数据融合后,通过4G模块上传至云端管理平台,车队管理者可在平台同时查看驾驶员状态和车辆周边环境,实现远程全场景监控。
危化品运输车辆
硬件上,DSM系统与360全景影像、雷达系统深度互联,当DSM检测到驾驶员离岗、分神等高危状态时,360全景影像系统立即启动全方W录像,雷达系统实时监测车辆前后方动态,同时系统通过语音、屏幕报警,并将危险瞬间的DSM监测画面和360全景影像视频同步上传至云端。
符合JT/T794-2021等行业标准,云端平台可对危化品运输车辆的驾驶员状态和车辆环境进行实时监管,一旦出现异常,可远程下达预警指令,保障危化品运输安全。
DSM-7疲劳驾驶预警系统PCI盒子作为系统的一部分,通常用于连接外WEI设备和主机,实现数据的采集,处理和传输.山东商用车疲劳驾驶预警系统
疲劳驾驶预警系统的GPS(全球定位系统)通过接收卫星信号来确定车辆位置,并基于位置随时间的变化来计算车速.江苏司机行为检测预警系统联系方式
(第3篇)广州精拓智能的驾驶员状态监测仪是一款集成了独L算法的智能设备,具备高度精细的驾驶员状态监测能力。以下将从功能特点、安装应用注意事项以及七大预警方式的报警机制三个维度进行详细解析。
三、七大预警方式及报警机制说明:
-所有报警触发条件均基于车速大于30km/h;
-报警策略可能因软件版本不同而略有调整;
-测试模式下默认模拟车速为80km/h,用于调试和验证。
总结
广州精拓智能驾驶员状态监测仪凭借其高精度人脸识别算法、多模态预警系统和智能自适应调节能力,在商用车领域具备较高的实用价值。其安装需注意位置选择与角度调整,以确保监测精度。设备支持七大类型预警机制,通过声音、灯光及联动设备多维度提醒驾驶员,有效预防疲劳驾驶和危险行为,提升行车安全。 江苏司机行为检测预警系统联系方式