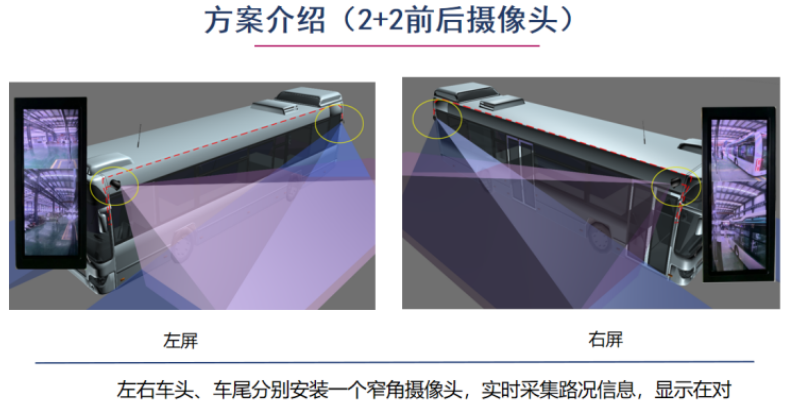
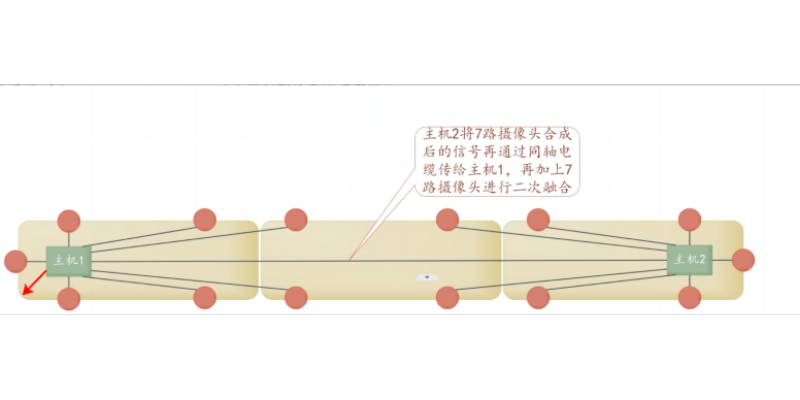
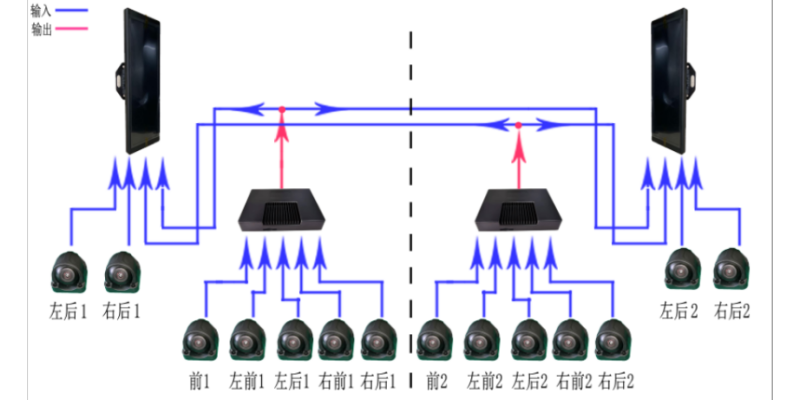
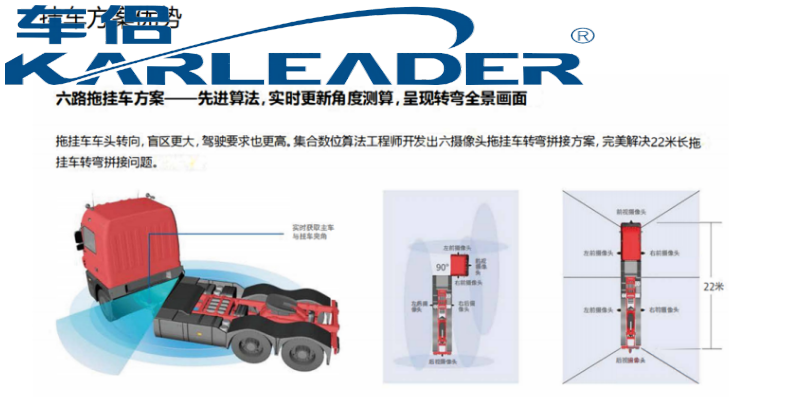
(第3篇)360全景影像系统多路视频拼接的应用原理是通过多技术融合实现全方W环境感知与可视化,具体包括以下核X环节:
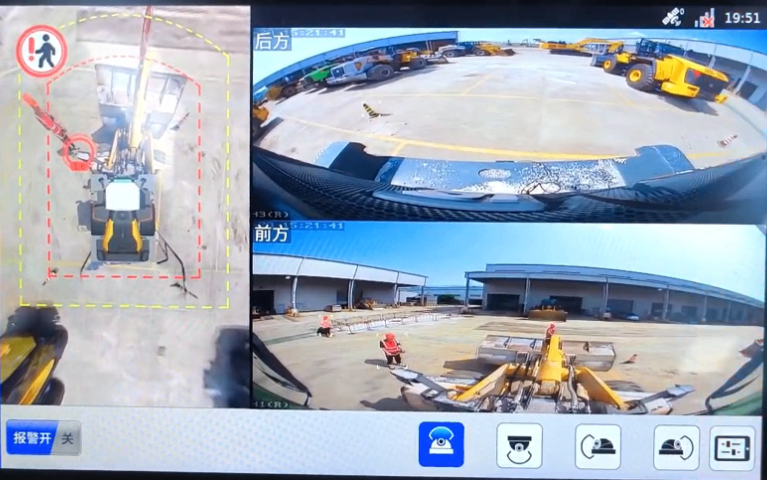
例如:-BSD盲点监测:结合摄像头与雷达数据,识别侧后方盲区车辆并实时预警;-智能分析:通过AI算法识别施工场景中的未佩戴安全帽人员、设备异常状态,触发声光报警。
2.远程传输与云平台管理集成4G/5G通信模块,将实时全景影像、报警数据上传至智慧云平台(如符合JT808、GB28281协议的精拓云平台),支持远程监控、历史数据回溯及多设备集群管理。例如,码头起重机的全景画面可实时传输至调度中心,辅助远程操作决策。
3.适配多场景需求系统支持硬件模块化扩展和软件协议定制,可应用于车载(乘用车、工程车)、智慧工地(塔吊、推土机)、港口码头(集装箱起重机)、机场安防等场景,通过调整摄像头布局(如增加顶部摄像头)和算法参数(如动态范围优化)适配不同环境。
四、典型应用场景与价值
-车载领域:消除驾驶盲区,辅助倒车、窄路会车,集成BSD、胎压监测等功能,降低事故率;
-工程与工业:如智慧工地塔吊监控,通过全景影像实时观察吊臂作业范围及周边人员,结合AI预警违规行为;
AI360全景影像系统的多路视频拼接技术通过“硬件协同采集-算法智能融合-场景化输出”的架构.湖北360全景多路视频拼接系统厂家供应
(第2篇)精拓智能的多屏显示定制方案聚焦于提升驾驶安全性与场景适应性,核X应用场景基于多屏互动系统与AI360全景影像技术的深度融合,具体覆盖以下五大场景:
三、船舶与特殊载具场景
-全景环视与停泊辅助
船舶360°全景影像系统通过4-8路广角摄像头拼接俯视图,在中控台屏幕显示周边障碍物方位与距离,帮助船长实现精细停泊。系统预留RS232、以太网等接口,适配不同触控显示屏,支持多协议对接(如JT808、GB28281)
-恶劣环境适应性
摄像头具备IP67防护等级,支持-30℃~+70℃工作温度,适应船舶、矿区等潮湿、振动环境,保障多屏显示信号稳定。
四、多传感器融合与定制化场景
-硬件模块化扩展
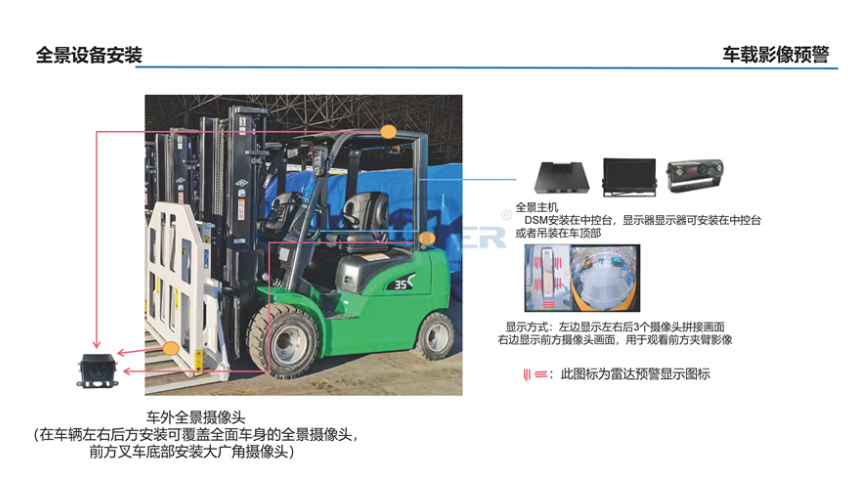
支持“视觉+雷达”双监测方案(如毫米波雷达+AI摄像头),适配装载机、叉车等工业车辆。例如,通过分屏显示雷达探测距离与视觉画面,实现低矮区域障碍物(如车辆下方、侧方近距离物体)的双重预警。
行业定制接口
兼容AHD与网口输出(ONVIF协议),满足近距离高画质(AHD)或长距离传输(IP网络)需求。例如,大型矿区可通过网口输出实现传感器数据远程传输至控制中心,港口物流车则依赖AHD低延迟特性保障实时性。 甘肃客车多路视频拼接系统方案商AI360全景影像系统通过360°全景影像+多传感器融合,实现全场景环境感知与风险管控.
(第4篇)AI 360°全景影像系统多路视频拼接技术原理与应用场景详解
特别设计:预留ADAS+DSMS延长线接口,便于后期扩展前向智能识别功能
三、系统性能保障:为何能在严苛环境中稳定运行?
1. 气候环境适应性(符合车规级标准)
低温存储测试条件为-40℃持续24小时,达标等级为A级;
低温运行测试在-30℃环境下持续24小时,达标等级为A级;
高温存储测试条件为95℃持续48小时,结果符合要求;
高温运行测试在85℃环境下持续96小时,可实现持续稳定工作;
振动测试依据GB/T 28046.3 - 2011标准,进行三轴各24小时测试,结果为通过。
适用于北方极寒地区、南方高温高湿、山区颠簸路况等恶劣环境
2. 电磁兼容性(EMC)达标
系统通过多项国际标准认证,确保在强电磁干扰环境下仍能可靠工作:
传导/辐射SAO扰测试(GB/T 18655-2018) → 不影响其他车载设备
静电放电防护(ISO 10605:2008) → 抗击人体静电
BCI抗扰度测试(ISO 11452-4) → 抵御无线电信号干扰
电源线/信号线抗扰度测试 → 防止电压波动导致死机
设计理念:满足整车厂OE配套的EMC准入门槛
四、典型应用场景分析:谁需要这套系统?
(第4篇)定制AI360全景影像集成雷达解决方案:功能应用与核X优势解析
三、典型应用场景
(1)港口作业:大型船舶靠泊时,系统实时显示船岸距离、周围船舶动态,避免碰撞码头或其他船只;
(2)工程车辆:矿用卡车/起重机作业中,通过360°影像+雷达预警,预防人员进入危险区域;
(3)特种运输:超长/超宽车辆行驶时,辅助驾驶员判断侧向距离,降低刮擦风险。
总结
定制AI360全景影像集成雷达解决方案通过“视觉+雷达+AI”技术融合,构建了“感知-决策-执行”闭环,既解决了传统监控盲区多、环境适应性差的痛点,又通过智能化功能降低人工依赖,为船舶、工程车辆等场景提供“安全兜底+效率提升”双重价值。未来随着算法迭代,系统还可拓展至自动避障、路径规划等高阶功能,推动行业向无人化作业升级。
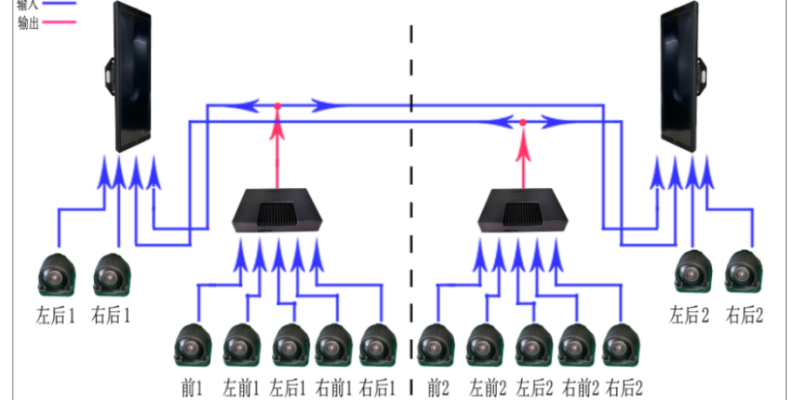
车侣提供360度无缝拼接解决方案,预留丰富接口,如RS232,RJ45,以太网,CAN等,便于集成多功能产品.
(第3篇)非对称全景拼接方案在船舶领域的实现及应用
合规化数据管理满足监管需求 支持DVR录像存储(米级精度轨迹记录)及30天循环存储,兼容JT808、GB28281等协议,可接入海事监管平台实现远程监控。
二、船舶与陆地车辆(油罐车、工程车、特种车)多路视频拼接的异同
(一)核X相同点
基础功能目标一致 均以消除视野盲区、实现360°全景监控为核X目标,辅助驾驶员/操作人员感知周边环境,降低碰撞风险。
安装调试流程框架相似 都遵循“安装前准备-硬件安装-系统调试标定-验收优化”的基本流程,硬件安装均需考虑摄像头固定、防水处理、线束布置,调试阶段均需完成上电检查、画面验证等基础环节。都需适配场景化环境 都需要根据自身应用场景的特殊环境做定制化调整:如油罐车需考虑易燃易爆环境的防护,船舶需考虑盐雾、颠簸环境的适配,本质都是为了保障设备稳定运行。
(二)关键差异点
1600万全景拼接红外半球摄像机设备使用单IP地址,呈现一个画面,类似一台网络摄像机,易于学习,管理和部署.湖北360全景多路视频拼接系统厂家供应
将摄像头,图像处理单元,显示设备等多个组件集成到一个系统中,需要确保各个组件之间的兼容性和稳定性.湖北360全景多路视频拼接系统厂家供应
(第4篇)非对称全景拼接方案在船舶领域的实现及应用
船舶与陆地车辆多路视频拼接的核X差异对比
一、硬件布局逻辑:非对称定制VS规则均匀分布
船舶端:完全围绕不规则船体结构采用非差异化布局,船头部署高密度摄像头组、船尾配置特写镜头、甲板与舷侧区域稀疏布置摄像机,针对性填补船首靠泊盲区、船周漂浮物监控盲区,适配船舶异形结构的监控需求。
陆地车辆端:基于规则的车身结构,采用4-6路摄像头均匀分布在车头、车尾、车身两侧的对称式布局,实现车身四周视野的无死角覆盖,适配陆地车辆方正、对称的车体特征。
二、核心算法需求:动态海况适配VS陆地场景校正
船舶端:算法重点聚焦船舶颠簸场景的动态补偿,可通过运动矢量计算实现拼接交界处障碍物的连续跟踪;同时解决海况下的强光、逆光色彩偏差问题,并集成DCPA/TCPA碰撞风险计算、AI航行动态预警等航海专属功能。
陆地车辆端:算法核X是校正陆地行驶中的画面拼接畸变,实现倒车、转向等场景的快速画面切换,重点针对行人、非机动车等陆地障碍物做近距离预警,适配复杂多变的城市或工地路况。
湖北360全景多路视频拼接系统厂家供应