(第3篇)驾驶员状态监测仪的主要功能特征及应用场景
保险风控辅助:
记录驾驶行为数据,为UBI(Usage-BasedInsurance)保险模型提供驾驶风险评级依据。
3.特殊场景适配
夜间驾驶:
红外补光确保暗光环境监测精度,解决传统摄像头夜间失效问题。
强光环境作业:
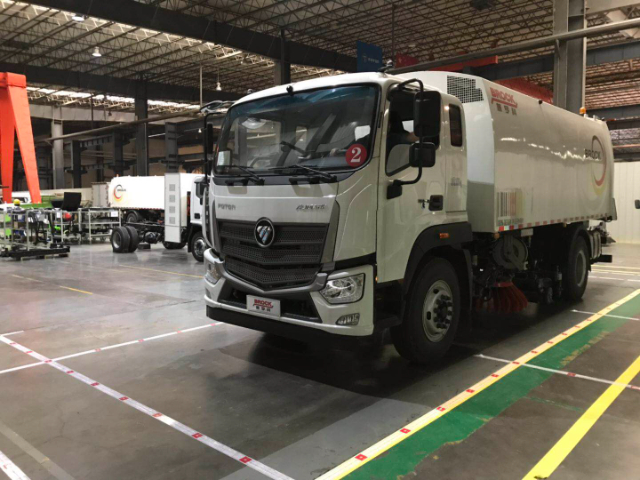
抗光源干扰设计适用于沙漠、雪地等高反射率区域工程车辆。
三、安装与适配规范
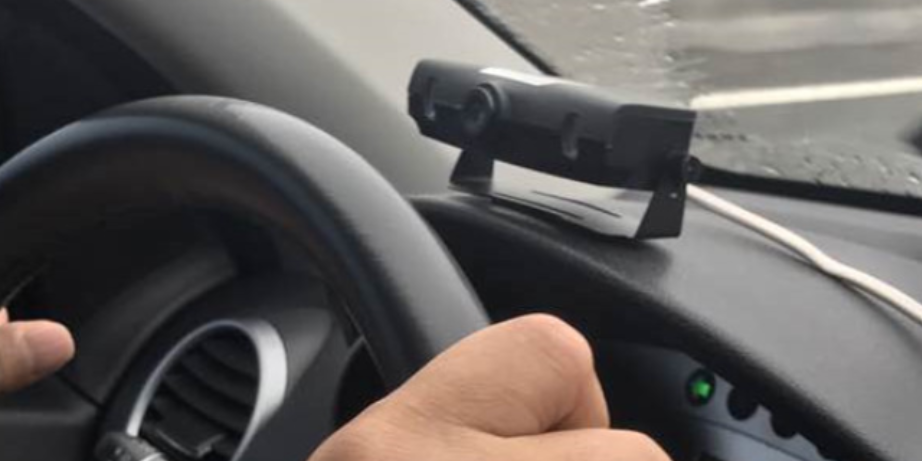
安装位置:需安装在驾驶员正前方无遮挡区域,水平偏移应小于10厘米,垂直距离在65至125厘米之间(比较大为180厘米)。
调试流程:首先进行支架固定,接着通过CVBS输出校准进行角度调整,Z后在通电后5秒内完成面部识别,此时绿灯会亮起以确认状态正常。
环境限制:强光源可能对识别产生影响,因此需避免强光直射镜头;若镜头被持续遮挡达到或超过10秒,设备将触发“请勿遮挡”警报。
四、技术参数摘要
图像处理:1/3"CMOS传感器,PAL/NTSC双制式(25~30帧/秒)。
功耗:DC12V,待机≤4W。
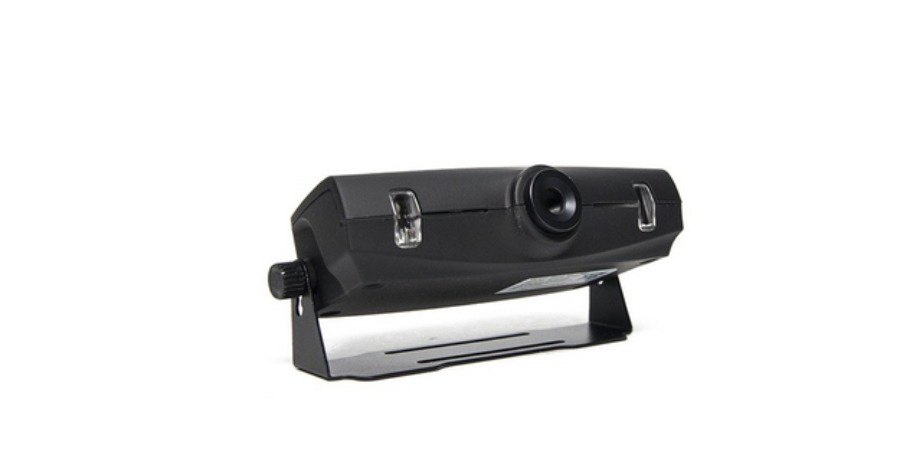
结构:尺寸75×118.5×66mm,重量420g(紧凑型设计节省空间)。
报警延迟:行车模式下同类行为10秒内不重复报警,减少干扰。
远测型驾驶员状态监测仪的Z佳安装位置为正前方仰视驾驶员,无遮挡的区域.安徽baws疲劳驾驶预警系统
(第3篇)DSM疲劳驾驶预警设备对接部标平台W整流程
验证平台是否实时接收报警信息及关联视频编号。
三、功能验证:数据合规性与故障排查
1.数据完整性校验通过平台“数据日志”功能,核查上传数据的完整性,需包含以下核X字段:驾驶员状态数据:疲劳/分心判定结果;基础关联数据:报警时间、GPS坐标(误差<10米)、车速;设备状态数据:摄像头在线状态、设备运行状态等。
2. 常见故障排查与处理
故障类型:数据不上传 排查解决按优先级为: ① 检查4G信号强度,更换位置测试; ② 核对APN配置是否正确; ③ 确认SIM卡是否欠费或者流量耗尽。
故障类型:数据格式错误 排查解决按优先级为: ① 核对设备与平台的协议版本是否一致; ② 检查DSM字段与部标协议字段的映射是否匹配。
故障类型:通信中断 排查解决按优先级为: ① 检查RS-232/CAN线是否松动; ② 用万用表测量端子电压,确认信号传输正常。
3. 日志分析与问题定位 若故障无法通过常规排查解决,可进入设备“系统设置-日志管理”导出部标通信日志,通过错误码定位问题: 示例:错误码“0x02”表示协议版本不匹配,需重新切换设备或平台的协议版本。 完成以上所有步骤并通过平台数据校验后,即可签署对接验收文件。 安徽baws疲劳驾驶预警系统DSM-7疲劳驾驶预警系统PCI盒子作为系统的一部分,通常用于连接外WEI设备和主机,实现数据的采集,处理和传输.
(第7篇)远测型驾驶员状态监测仪产品规格书
4.驾驶员离岗预警:行车及测试模式下,遮挡摄像头持续3s以上或未检测到人脸时触发,持续状态JIN报警1次,报警间隔10秒/次。
5.驾驶员打电话提醒:行车模式下,驾驶员手持电话放耳边持续7s以上触发;测试模式下持续3s以上触发,两类模式持续状态JIN报警1次,报警间隔10秒/次,提示语为“请勿打电话”。
6.驾驶员抽烟提醒:行车模式下,驾驶员点燃香Y放嘴上持续3s以上触发;测试模式下,检测到驾驶员嘴巴范围有小物体温度过高时触发,两类模式持续状态JIN报警1次,报警间隔10秒/次,提示语为“请勿吸烟”。
7.遮挡镜头提醒:行车及测试模式下,遮挡DSM摄像头持续10s以上时触发,持续状态JIN报警1次,报警间隔10秒/次,提示语为“请勿遮挡”。
八、注意事项
1.环境限制说明:产品基于图像特征识别技术,在强烈光线等特殊环境下可能出现告警不及时甚至误报情况,不可作为危险驾驶判断的唯Y依据;
2.版本差异提示:不同软件版本的报警策略可能存在差异,预警条件JIN供参考;
3.灯光影响说明:产品指示灯为微弱级别可见灯光,对驾驶员视觉影响极小,不会损害眼睛。
(第4篇)驾驶员状态监测仪(DMS)功能特征及其在AI360全景影像系统中的集成应用
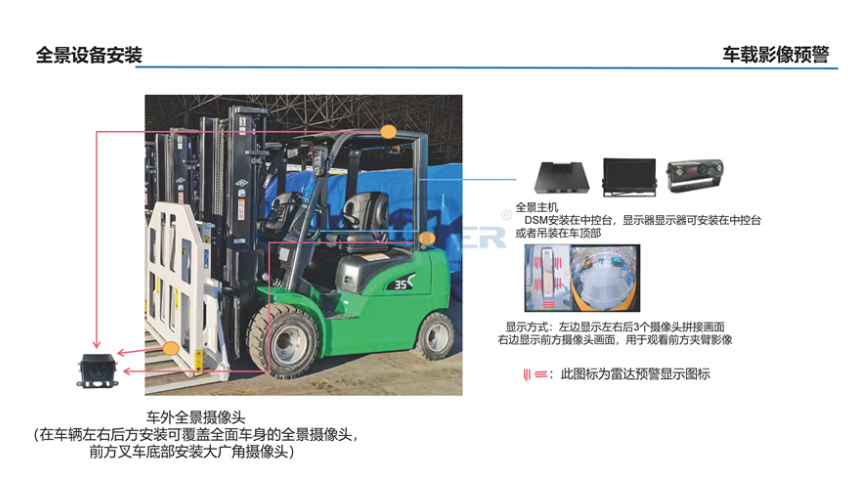
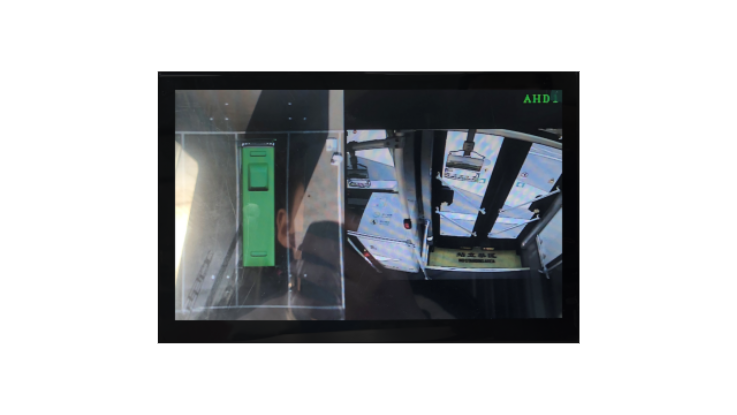
可见光AI视觉功能:包含人脸识别、ADAS预警、DMS驾驶员监控、BSD行人/车辆盲区检测和360°AVM全景,对车辆周边环境和盲区进行覆盖。BSD预警系统的行人检测视觉算法,当车辆周边报警区有行人、障碍物时,主动进行语音报警提醒;设备支持6路摄像头输入;⽀持IO信号/以太网/RS485/RS232/USB/CAN通讯接口,可接外设雷达障碍物检测,可针对不同客户的不同需求不断优化升级。
车联网功能:支持车辆CAN信息采集与处理,获取车辆GPS定位、速度、称重数据,作业里程统计、时长统计、状态信息统计。
功能特点:
1)可见光AI功能:一款高性能图像0.8T算力处理芯片,支持人脸识别、DMS(闭眼/打哈欠疲劳、墨镜、分神、抽烟、打电话、检测驾驶员、遮挡摄像头、司机更换、安全带、安全帽识别)、ADAS预警(前车碰撞预警、车距过近预警、行人碰撞预警、车道偏离预警)、4路BSD盲区监控系统、算法区域标定;
2)热成像AI功能:搭载640*512高分辨率热成像相机,可精细识别40m外行人与100m机动车,并输出距离至主机。
3)定位:⽀持单北斗定位、BD/GPS双模高精度定位、电子围栏;
4)无线模块:⽀持4G全⽹通;
视频输出是疲劳驾驶预警系统的一种重要功能,用于显示驾驶员的实时视频画面,预警信息或系统状态等.
(第6篇)驾驶员状态监测预警集成到AI360全景影像系统的功能及应用场景
6,扩展性与兼容性方面,传统独L系统为封闭系统,难以升级;本集成系统支持ONVIF协议、RTSP视频流输出,便于对接第三方平台,且支持USB远程升级固件。
7,用户体验方面,传统独L系统操作繁琐,会干扰驾驶;本集成系统拥有一体化人机交互界面,关键信息优先呈现,减少了认知负荷。
综上所述,该集成方案充分体现了现代智能网联汽车安全系统的发展趋势——以AI为核X,以数据为纽带,以人为中心,以预防为目标,是当前商用车智能安全领域极具代表性的先进解决方案。 疲劳驾驶预警系统通常利用机器视觉,人工智能以及传感器技术等多种技术手段来实现驾驶员的身份识别.贵州司机行为监测疲劳驾驶预警系统
精拓智能疲劳驾驶预警内置神经网络视觉算法实时识别疲劳,分心驾驶行为,触发多模态预警(方向盘/座椅震动).安徽baws疲劳驾驶预警系统
(第1篇)精拓智能自带算法的驾驶员状态监测仪的功能优势及定制
一、精拓智能驾驶员状态监测仪(自带算法)独L使用的优越性精拓智能这款自带算法的驾驶员状态监测仪可脱离其他系统独L运行,凭借自身硬件、算法体系适配多类场景,核X优越性体现在以下方面:
场景适配广,无需系统改造
中小规模商用车场景:
针对长途零散货运车辆:JIN靠设备就能实现疲劳驾驶核X监测,可检测驾驶员闭眼(超1.5-2秒)、打哈欠、分神等行为,通过本地语音+屏幕报警提醒,还能利用内置4G模块将危险数据上传至简易云端,方便个体或小型车队管理者远程查看基础报警信息,降低长途疲劳驾驶事故风险,无需复杂的多系统集成。
针对城乡客运小巴:可识别驾驶员视线偏离道路、扭头等分神行为,系统自检功能保障摄像头正常工作,适配城乡复杂道路环境,守护乘客安全。
特种作业车辆场景:
矿用短途转运车辆:能适应-30~70℃的极端工作温度,可应对矿场粉尘、强光等复杂环境,通过检测闭眼、打哈欠行为及时预警驾驶员单调环境下的疲劳状态。小型工程机械车辆:可识别驾驶员低头、视线偏离等分神或短暂疲劳行为,系统自检能监测摄像头是否被泥土遮挡,保障设备运行,避免因驾驶员状态问题引发作业事故。 安徽baws疲劳驾驶预警系统