(第2篇)AI 360°全景影像系统多路视频拼接技术原理与应用场景详解
线束系统,作用是提供电源、视频信号、控制通信的传输通道;
显示终端,采用中控屏或专Y显示器,用途是展示拼接后的全景画面。
2. 多路视频拼接核X技术流程
(1)图像采集阶段
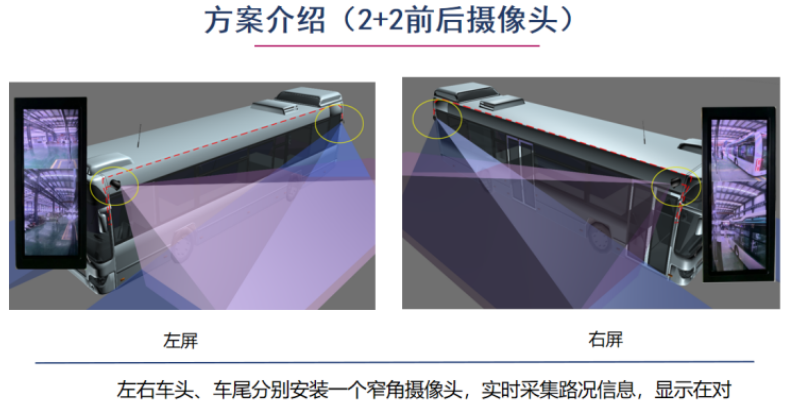
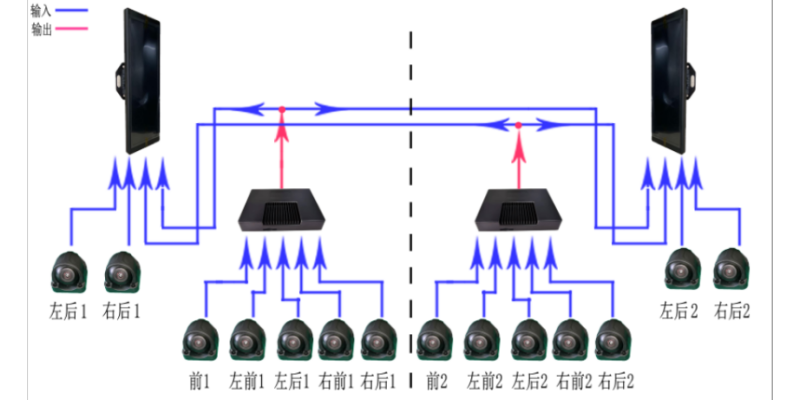
在车辆前后左右及两侧后方部署6路720P广角摄像头(最大支持8路AHD输入)
摄像头采用超广角镜头(通常FOV ≥ 170°),确保覆盖车身周边所有视野盲区
所有摄像头同步采集同一时刻的画面,保证时间一致性
(2)图像预处理:去畸变与标定
由于广角镜头存在严重桶形畸变,原始图像无法直接拼接。需执行以下步骤:
相机内参标定:确定每个摄像头的焦距、主点坐标、畸变系数
外参标定:确定各摄像头相对于车辆坐标系的空间位置和角度(即安装姿态)
畸变校正:使用多项式模型(如Brown-Conrady模型)对图像进行反向扭曲,还原真实几何结构
(3)视角变换:从鱼眼到鸟瞰
将每一路经过校正的图像,通过单应性矩阵(Homography Matrix) 投影至统一的地面平面(Top-Down View),实现“俯视视角”。
4)图像融合与拼接
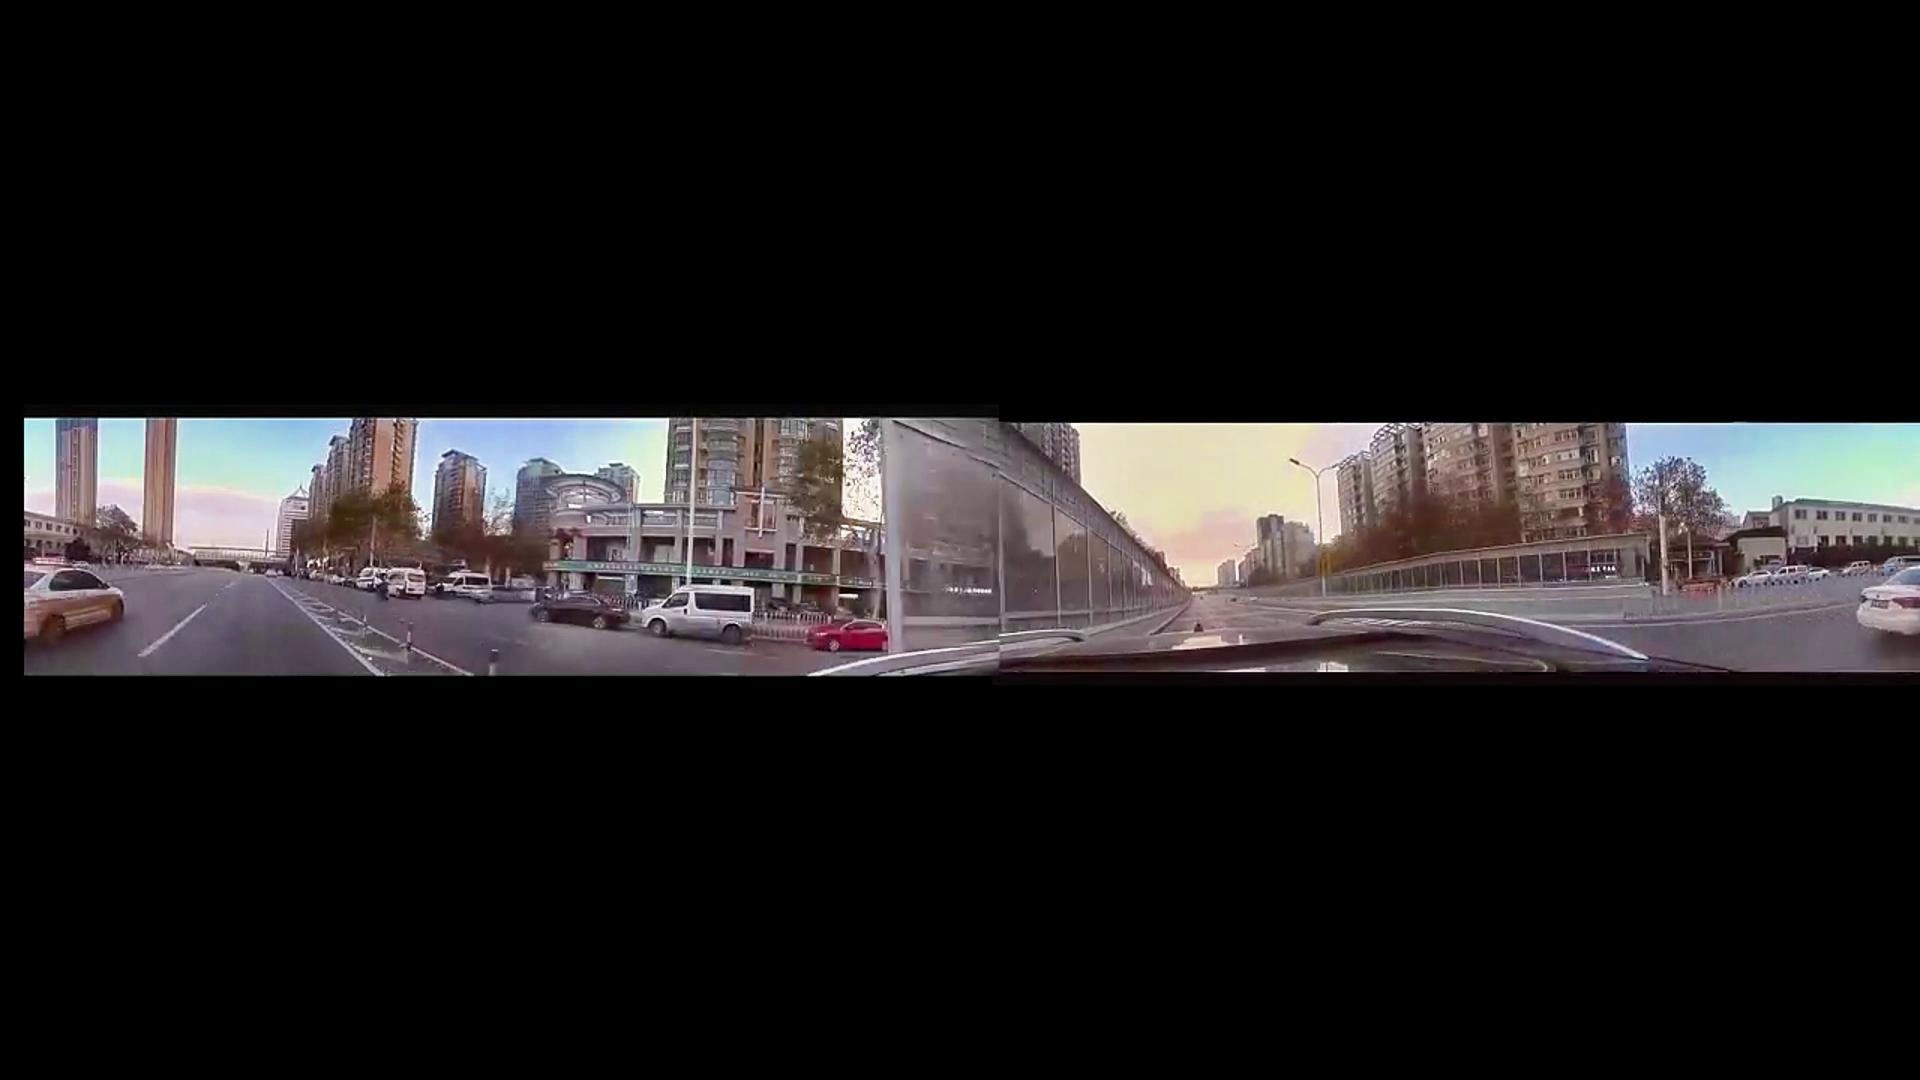
将六路投影后的图像进行空间对齐并融合成一张完整俯视图:
边缘对齐:基于重叠区域特征匹配(SIFT/SURF或模板匹配)微调位置
机场,港口等大的应用场景通过多路拼接实现无死角覆盖,支持智能追踪可疑目标,联动声光报警系统.中国台湾客车多路视频拼接系统厂家供应
(第4篇)多屏显示与AI360全景影像深度融合定制方案应用场景分析报告
(2)网络IP输出(ONVIF协议):支持长距离传输、跨设备集成,大型矿区、园区安防系统集中管控。
客户可根据现场布线条件与系统架构灵活选择,实现定制化部署。
五、智能座舱与用户体验优化:兼顾安全性与舒适性的人机交互设计
1. 多屏互动与个性化服务
构建“驾驶员—乘客—车辆”三方联动生态:
前排中控屏主导驾驶相关信息;
后排多媒体屏支持娱乐播放(音乐、视频);
乘客可通过触控界面自主切换查看:
当前行车视角
转弯时的盲区画面
全景倒车影像
用户体验升级:家庭出行或商务接待中增强安全感与参与感。
2. 环境自适应显示技术
屏幕支持多级亮度调节:
手动模式:用户自定义亮度;
自动模式:内置光感器检测环境光照,动态调节背光强度;
抗反光涂层设计,确保:白天强阳光下可视清晰;夜间弱光环境中不刺眼。
全时段可用性保障,提升人机交互舒适度。
核X技术支撑体系(底层能力保障)
(1)信号传输灵活性:AHD支持1080P@30fps高清实时传输;ONVIF协议实现跨品牌设备互联,保证画质流畅,便于系统集成;
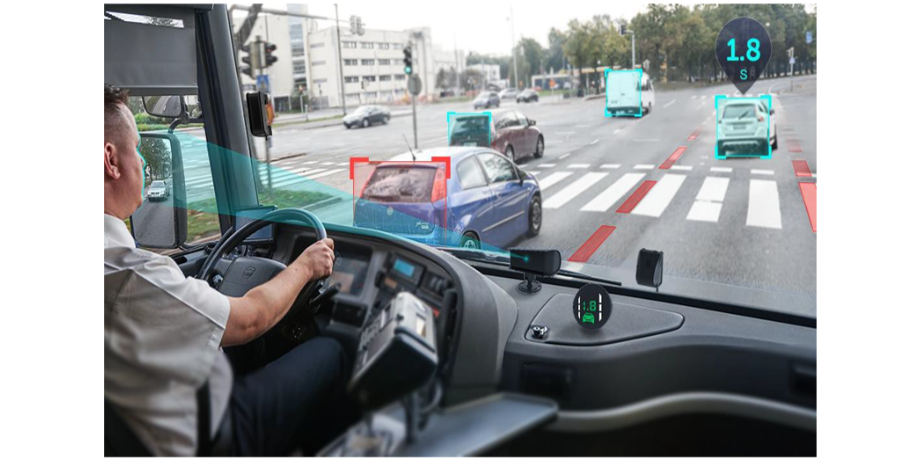
(2)AI算法增强处理:内嵌行人检测、交通锥识别、运动目标跟踪等功能,提升画面信息优先级排序,过滤冗余干扰;
江西矿卡多路视频拼接系统方案商多路视频拼接:处理的是视频数据.它涉及将多个视频流合并成一个完整的视频.
(第1篇)8路视频输入功能实用性与应用场景分析报告
一、产品概述
精拓智能基于ARMCortex-A53四核处理器的高性能360°全景影像系统,支持8路AHD高清视频输入,包括6路全景摄像头拼接输入、1路ADAS(高级驾驶辅助系统)输入和1路DSMS(驾驶员状态监测系统)输入。该系统广泛应用于智能驾驶辅助、智能泊车、商用车安全监控、特种车辆环境感知等领域,具备高度集成化、智能化和环境适应能力。
二、8路视频输入功能详解
1.视频输入配置
6路全景摄像头输入+1路ADAS输入+1路DSM输入
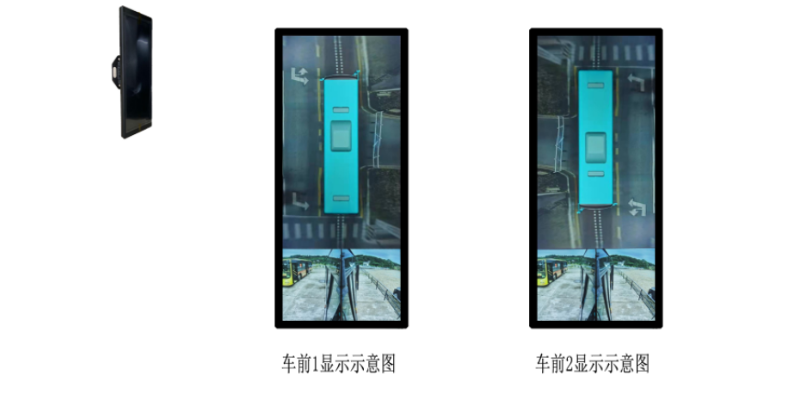
2. 视频处理能力支持 8路AHD 720P@25fps 视频输入支持 多路视频拼接融合,生成无缝360°全景俯视图像支持 实时ADAS叠加显示 与 DSMS驾驶员状态监控支持 双路视频输出(AHD+CVBS 或 双AHD)支持 RTSP视频流输出,便于远程监控或数据上传
三、功能实用性分析
1. 多路视频融合处理能力优势:6路全景摄像头 提供车身周围 360°无死角覆盖ADAS输入 实现 前向智能辅助驾驶DSMS输入 实现 驾驶员状态监控,提升行车安全实用性体现:在 狭窄道路、停车场、复杂交叉口 等场景中,提供全方W视野,降低碰撞风险在 高速行驶中,ADAS可提供车道保持、前车预警,提升驾驶安全性在 长途驾驶、疲劳易发场景 中,DSMS实时监测驾驶员状态,及时预警
(第2篇)多源信号采集实现AI360全景影像系统多路视频拼接的技术原理及应用场景分析
信号预处理与校准
原始视频需经过畸变矫正(鱼眼镜头矫正算法)、曝光与白平衡统一(消除摄像头间参数差异)、色彩一致性校准(基于标定板的像素级校准),确保不同摄像头图像在几何与色彩空间中对齐。
2.时空同步:多源数据的精细对齐
时间同步:通过硬件PTP(精确时间协议)或软件时间戳机制,确保多路视频流与传感器数据的时间偏差<1ms,避免运动场景下的拼接错位(如车辆高速行驶时的画面撕裂)。
空间同步:基于相机标定(内外参数矩阵计算)与坐标系转换,将不同视角的图像投影至统一的鸟瞰图(BEV)或全景球面坐标系,建立像素点与物理空间位置的映射关系。
3. 图像融合拼接:算法层的无缝合成
拼接算法核X:
特征点匹配:采用SIFT/SURF或深度学习特征提取算法(如SuperPoint),识别图像重叠区域的关键特征(如边缘、角点),计算透S变换矩阵(Homography Matrix)。
接缝融合:通过加权平均、泊松融合或GAN-based图像修复技术,消除拼接缝处的亮度/色彩差异,实现“无接缝”全景效果。
6路的拼接系统通常需要更多的处理能力和存储空间,确保计算机和存储设备的性能足够支持拼接过程.
(第4篇)非对称全景拼接方案在船舶领域的实现及应用
船舶与陆地车辆多路视频拼接的核X差异对比
一、硬件布局逻辑:非对称定制VS规则均匀分布
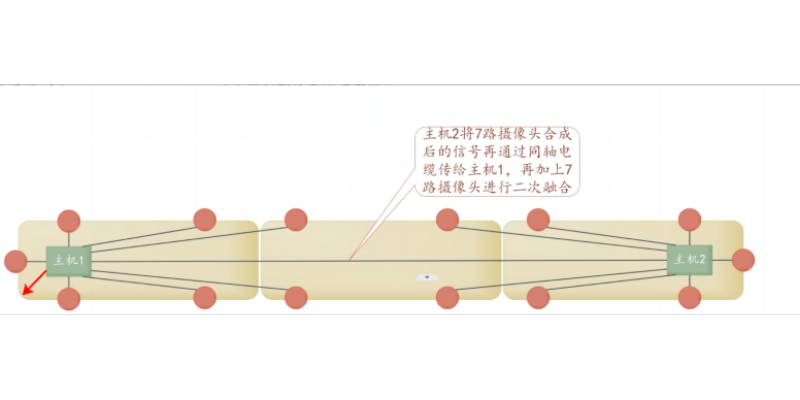
船舶端:完全围绕不规则船体结构采用非差异化布局,船头部署高密度摄像头组、船尾配置特写镜头、甲板与舷侧区域稀疏布置摄像机,针对性填补船首靠泊盲区、船周漂浮物监控盲区,适配船舶异形结构的监控需求。
陆地车辆端:基于规则的车身结构,采用4-6路摄像头均匀分布在车头、车尾、车身两侧的对称式布局,实现车身四周视野的无死角覆盖,适配陆地车辆方正、对称的车体特征。
二、核心算法需求:动态海况适配VS陆地场景校正
船舶端:算法重点聚焦船舶颠簸场景的动态补偿,可通过运动矢量计算实现拼接交界处障碍物的连续跟踪;同时解决海况下的强光、逆光色彩偏差问题,并集成DCPA/TCPA碰撞风险计算、AI航行动态预警等航海专属功能。
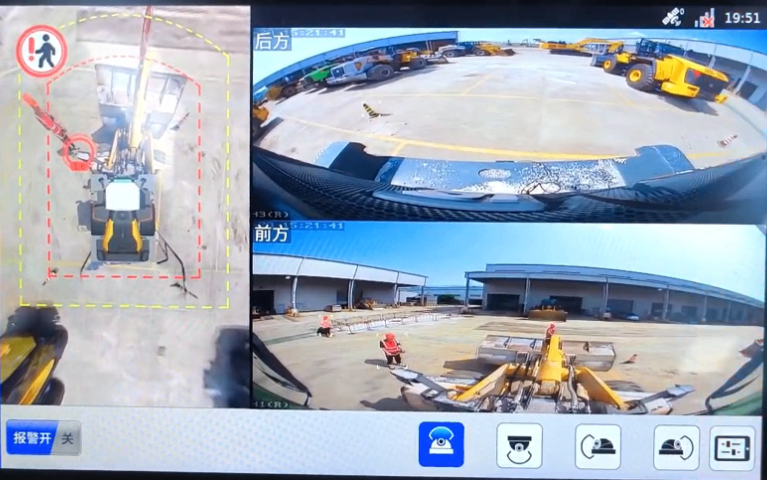
陆地车辆端:算法核X是校正陆地行驶中的画面拼接畸变,实现倒车、转向等场景的快速画面切换,重点针对行人、非机动车等陆地障碍物做近距离预警,适配复杂多变的城市或工地路况。
系统硬件模块化扩展和软件协议定制,应用于车载乘用车,工程车,智慧工地,港口码头集装箱起重机机场安防场景.工矿场所多路视频拼接系统定制
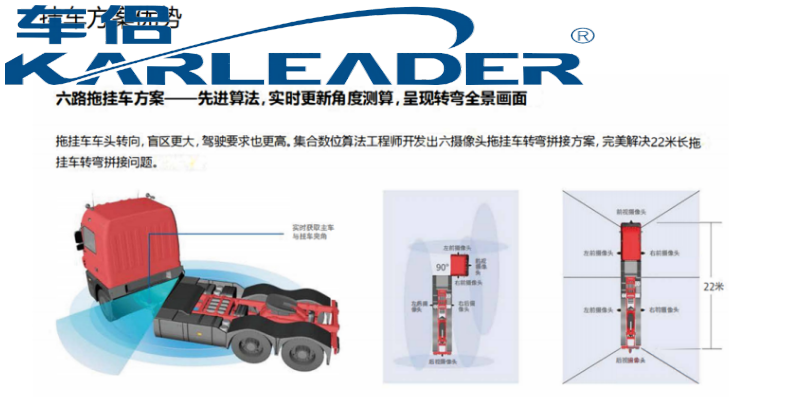
车侣提供360度无缝拼接解决方案,预留丰富接口,如RS232,RJ45,以太网,CAN等,便于集成多功能产品.中国台湾客车多路视频拼接系统厂家供应
(第7篇)非对称全景拼接方案在船舶领域的实现及应用
决策辅助更智能:双模式智能切换可同时满足靠泊时的近距离精细监控与航行时的全局风险预警,碰撞风险预警准确率达92%,有效降低航行事故率。
环境适应能力强:IP69K防护与宽温适配,可在海洋盐雾、极端高低温环境下稳定运行,相比陆地车辆设备的环境适应性提升40%以上。
合规集成更便捷:兼容海事监管协议,支持远程监控与轨迹记录,满足船舶运营的合规管理需求,无需额外搭建独L监控系统。 中国台湾客车多路视频拼接系统厂家供应