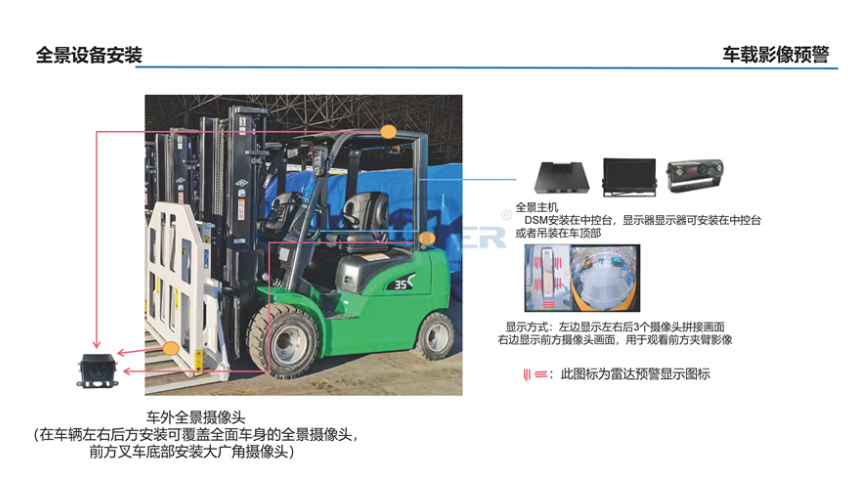
(第3篇)多源信号采集实现AI360全景影像系统多路视频拼接的技术原理及应用场景分析
动态场景适配:结合AI运动估计(如光流法),对移动物体(行人、车辆)进行轨迹预测,避免运动模糊导致的拼接错误。硬件加速:依托边缘计算单元(如FPGA或专YAI芯片),实现拼接算法的实时性(帧率≥25fps),满足商用车、自动驾驶等低延迟场景需求。
4. 智能分析与统一输出
AI增强功能:拼接后的全景图像结合深度学习模型(如YOLO目标检测、语义分割),实现障碍物识别(距离判断、类型分类)、盲区预警(BSD)、疲劳驾驶检测(DSM)等功能。
多模态输出:支持本地显示(如车载中控屏、机械操作台)、远程监控(4G/5G云端传输,支持GB28281协议)及数据存储(SD卡/硬盘录像),同时提供API接口对接第三方系统(如车队管理平台、自动驾驶决策模块)。
二、应用场景:从工业到交通的全领域覆盖
AI360全景影像系统的多路视频拼接技术已在重工机械、商用车队、智能物流、特种作业等场景实现规模化应用,核X价值体现在“安全提升+效率优化+智能化管理”:
1. 重工机械与特种车辆:高风险作业的安全防护
典型场景:铁矿车队、港口装载机、挖掘机、正面吊等大型机械。
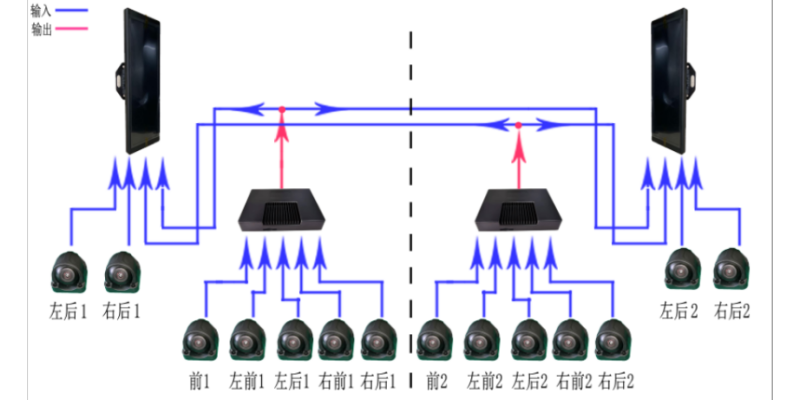
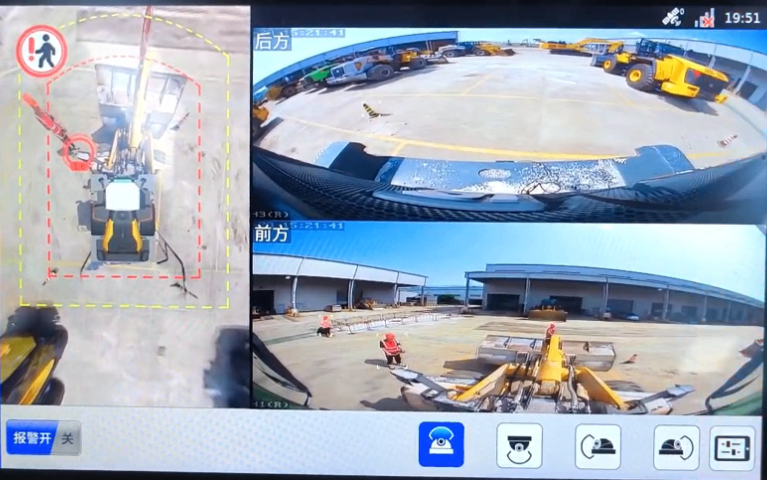
精拓智能通过“多分屏”模式(多路输入,多路输出)实现摄像头画面分屏显示,支持CAN信号切换单画面全屏模式.浙江矿卡多路视频拼接系统技术解决方案
(第6篇)非对称全景拼接方案在船舶领域的实现及应用
六、调试标定场景:海况约束VS地面静态标定
船舶端:标定作业受海况约束,必须在相对平稳的泊位或低海况海域完成,依赖AI动态补偿算法辅助校准,抵消船舶轻微晃动对拼接精度的影响。
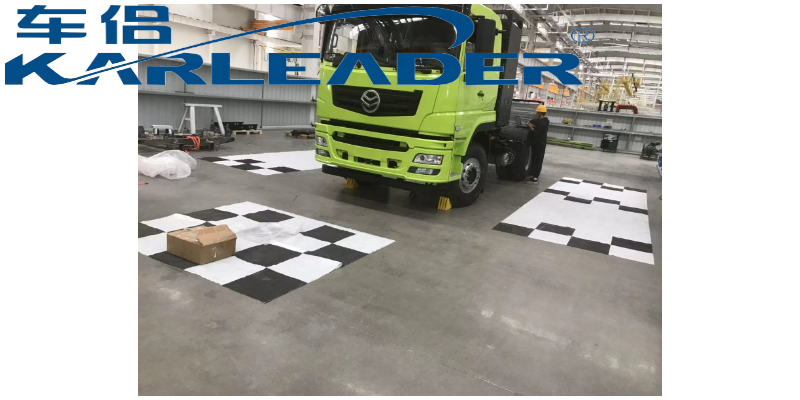
陆地车辆端:可直接在平整的硬化地面完成标定,通过静态井字格布即可实现精细的画面拼接校准,几乎不受环境动态干扰。
三、船舶非对称全景拼接方案的应用场景及优越性
(一)应用场景
船舶靠泊作业:通过真实视野模式聚焦缆桩、护舷等近距离障碍,实时显示与码头的相对距离,提升靠泊效率与安全性。
远洋/近海航行:通过俯视全景模式实现360°上帝视角监控,叠加AI障碍物分类识别与碰撞风险预警,提前规避渔船、渔网、漂浮物等航行风险。
码头/港口监管:通过对接海事监管平台,实现船舶运行轨迹的米级精度记录与远程监控,满足合规管理需求。
(二)方案优越性
盲区覆盖更精细:非对称布局针对性解决船舶不规则结构的盲区问题,船首盲区<2米、船周比较大盲区<1米,相比传统对称拼接方案盲区覆盖范围缩小60%以上。
动态监控更稳定:AI动态补偿算法在6级海况下画面抖动幅度≤1像素,保障航行中动态障碍物无拖影、无分割错误,适应船舶颠簸的特殊场景。
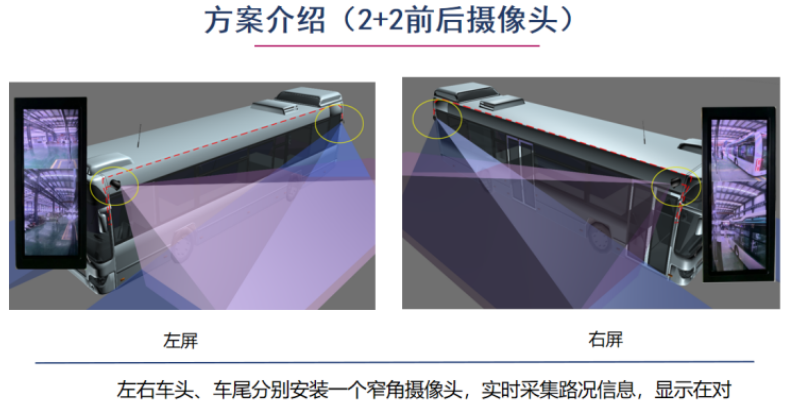
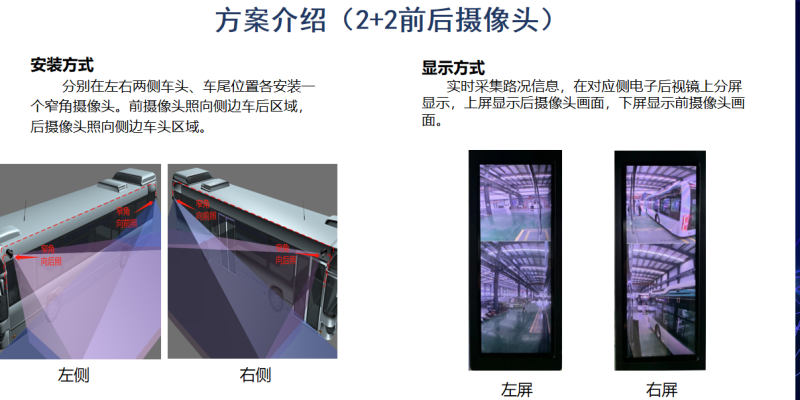
黑龙江5G多路视频拼接系统方案商处理单元将校正后的多路图像实时合成为360°全景俯视图,或分屏显示多视角画面.
(第3篇)非对称全景拼接方案在船舶领域的实现及应用
合规化数据管理满足监管需求 支持DVR录像存储(米级精度轨迹记录)及30天循环存储,兼容JT808、GB28281等协议,可接入海事监管平台实现远程监控。
二、船舶与陆地车辆(油罐车、工程车、特种车)多路视频拼接的异同
(一)核X相同点
基础功能目标一致 均以消除视野盲区、实现360°全景监控为核X目标,辅助驾驶员/操作人员感知周边环境,降低碰撞风险。
安装调试流程框架相似 都遵循“安装前准备-硬件安装-系统调试标定-验收优化”的基本流程,硬件安装均需考虑摄像头固定、防水处理、线束布置,调试阶段均需完成上电检查、画面验证等基础环节。都需适配场景化环境 都需要根据自身应用场景的特殊环境做定制化调整:如油罐车需考虑易燃易爆环境的防护,船舶需考虑盐雾、颠簸环境的适配,本质都是为了保障设备稳定运行。
(二)关键差异点
(第2篇)多源信号采集实现AI360全景影像系统多路视频拼接的技术原理及应用场景分析
信号预处理与校准
原始视频需经过畸变矫正(鱼眼镜头矫正算法)、曝光与白平衡统一(消除摄像头间参数差异)、色彩一致性校准(基于标定板的像素级校准),确保不同摄像头图像在几何与色彩空间中对齐。
2.时空同步:多源数据的精细对齐
时间同步:通过硬件PTP(精确时间协议)或软件时间戳机制,确保多路视频流与传感器数据的时间偏差<1ms,避免运动场景下的拼接错位(如车辆高速行驶时的画面撕裂)。
空间同步:基于相机标定(内外参数矩阵计算)与坐标系转换,将不同视角的图像投影至统一的鸟瞰图(BEV)或全景球面坐标系,建立像素点与物理空间位置的映射关系。
3. 图像融合拼接:算法层的无缝合成
拼接算法核X:
特征点匹配:采用SIFT/SURF或深度学习特征提取算法(如SuperPoint),识别图像重叠区域的关键特征(如边缘、角点),计算透S变换矩阵(Homography Matrix)。
接缝融合:通过加权平均、泊松融合或GAN-based图像修复技术,消除拼接缝处的亮度/色彩差异,实现“无接缝”全景效果。
车侣车载AI360全景影像系统设备具备车规级高性能图像处理芯片,支持多种视频输入输出,兼容多种通信协议.
(第2篇)非对称全景拼接方案在船舶领域的实现及应用
针对船舶颠簸场景,通过运动矢量计算与动态补偿算法,实现拼接交界处障碍物的连续跟踪,响应时间≤100ms;6级海况下画面抖动幅度≤1像素,避免动态障碍物(漂浮物、渔船)出现拖影或分割错误。
采用多通道ISP模块统一曝光参数(光圈、快门、ISO),通过直方图匹配消除强光/逆光导致的色彩偏差;夜间红外补光可达50米,确保15米内障碍物细节清晰。
双模式智能切换辅助航行决策
真实视野模式:保留原始透S感,靠泊时船头密集摄像头聚焦缆桩、护舷等近距离障碍,叠加离靠泊环视警戒线标识,实时显示船舶与码头的相对距离(精度±0.5m)。
俯视全景模式:提供360°上帝视角,航行时叠加AI障碍物分类识别(行船、浮标、渔网),碰撞风险预警准确率达92%,支持DCPA/TCPA动态计算。
(三)高可靠性适配极端海洋环境
工业级防护保障稳定运行 设备通过IP69K防护认证,摄像头加装遮光罩、防水胶塞,可适应-40℃~85℃宽温环境,以及盐雾、霉菌等海洋腐蚀场景;支持U盘/OTA远程升级,保障功能迭代。
精拓方案已对接多种云平台协议(如公安GAT1400,工控GB28281),确保与第三方系统(如智慧城市平台)无缝集成.广东客车多路视频拼接系统厂家供应
定制AI360全景影像集成雷达解决方案通过“视觉+雷达+AI”技术融合,构建了“感知-决策-执行”闭环.浙江矿卡多路视频拼接系统技术解决方案
(第2篇)6路拼接+2路监控(ADAS+DSMS)360全景影像系统的工作原理
2.多技术协同工作流程
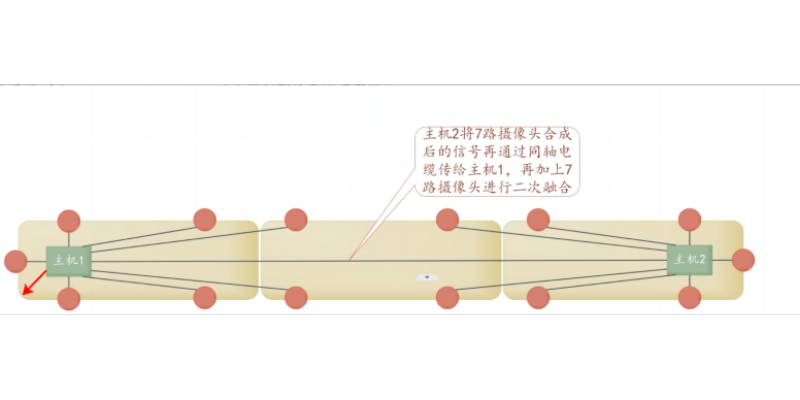
(1).影像采集与拼接:6路摄像头同步采集图像,经预处理(去噪、矫正)后,通过图像融合算法拼接成全景画面,实时显示在车载终端。
(2).ADAS/DSMS智能分析:ADAS摄像头持续监测前方路况,DSMS摄像头捕捉驾驶员状态,两者数据经AI算法并行分析,异常时通过车载终端(如蜂鸣器、语音)及云平台同步预警。
(3).远程监控与管理:拼接后的全景影像、ADAS/DSMS预警数据通过4G网络上传至云平台,管理人员可实时查看车辆周边环境、驾驶员状态及预警记录,实现远程调度与安全监管。
二、应用场景
1.工程与特种车辆安全作业
-场景需求:工程车(如渣土车、搅拌车)车身庞大、盲区多,作业环境复杂,需同时监控周边行人/障碍物及驾驶员状态。
-系统价值:-6路拼接全景消除转弯、倒车时的侧方/后方盲区,避免碰撞施工人员或设施;
-ADAS预警前方碰撞风险(如遇突发横穿行人),DSMS监测驾驶员疲劳(如夜间长途运输),双重保障作业安全;
-2路监控数据上传至管理平台,施工单位可远程监督驾驶员规范操作,降低事故率。
浙江矿卡多路视频拼接系统技术解决方案