
- 品牌
- 星地遥感
- 型号
- VIMOS-RX
- 产地
- 深圳
- 可售卖地
- 全国
- 是否定制
- 是
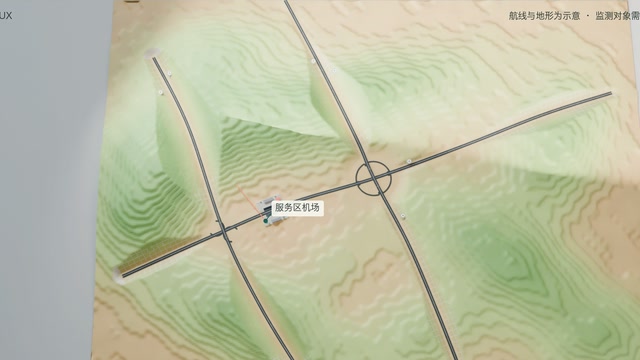
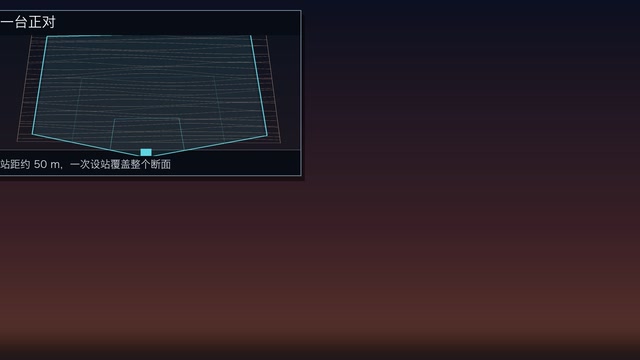
大范围场地往往需要多台旋转式视觉位移监测站协同工作。VIMOS-RX 的多台测站共用同一个数据平台。每台测站负责一片区域,测点不重复分配。相邻测站可以共同观测少量公共靶标,用于互相检核。各站的基准点分别设置,单独计算测站自身变化。全场数据按断面统一编号,便于集中查看。巡测时刻可以错开,也可以同步启动。平台按区域、断面和测点分级展示成果。星地遥感在方案中给出多站分区图。分区结果随站位一起确认。新增区域时,加一台测站并划入相应分区即可。多站数据可以合成一张全场位移分布图。 测点多、分布广的边坡,适合选用旋转式视觉位移监测站。隧道洞口边坡星地遥感旋转式视觉位移监测站
旋转式视觉位移监测站
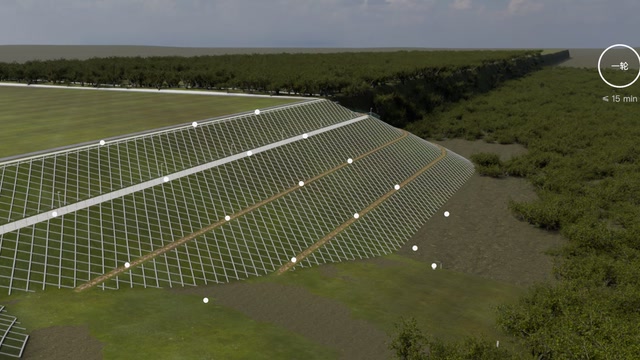
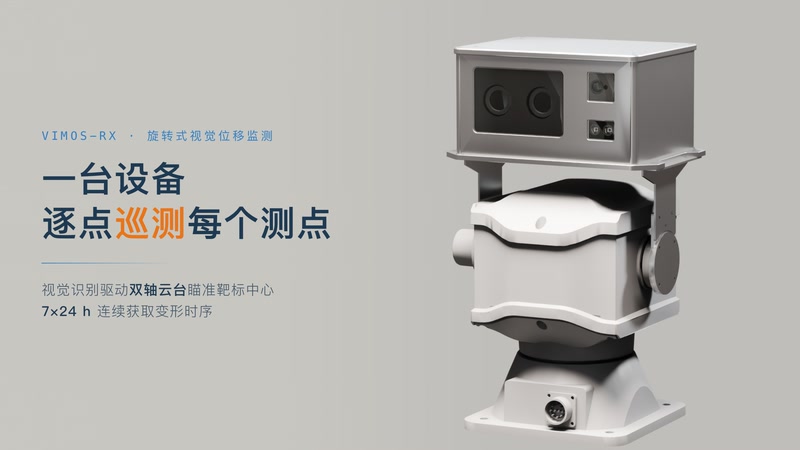
大范围边坡上的测点,往往分散在几百米的坡面上。如果每个测点都配固定相机,设备数量会跟着测点一起增长。VIMOS-RX 旋转式视觉位移监测站用伺服云台带动相机逐点巡测。一台测站覆盖水平 360°、垂直 60° 范围内的靶标。测点增加时,主要增加的是靶标,不必增加硬件。巡测路径由系统按测点分布自动规划。一轮巡测结束,再从头开始下一轮。现场设备数量少,供电和通信点位也随之减少。星地遥感在方案阶段会按坡面范围测算测站数量。站位确定后,再划分每台测站负责的测点。测站数量和单轮用时会一起写进方案。 隧道洞口边坡星地遥感旋转式视觉位移监测站雷达负责前缘和无靶标位置,无人机负责周期巡测,北斗提供坐标控制。
引用视觉位移监测的精度需要带上距离条件。按视觉位移监测的通用口径,观测距离不超过 50 m 时精度为 ±0.2 mm,观测距离不超过 200 m 时精度为 ±1 mm,置信水平 68%。旋转式视觉位移监测站在做方案时,会先量取测站到各靶标的实际距离,再按距离对应的精度判断是否满足监测要求。把精度写成一个与距离无关的数字,会让采购方对设备能力产生误解。星地遥感在报价和方案文件中,都会把精度指标与观测距离、置信水平放在一起表述。这一点对招标评审尤其重要,评审人员可以据此判断投标方提供的精度指标是否具备可比性。
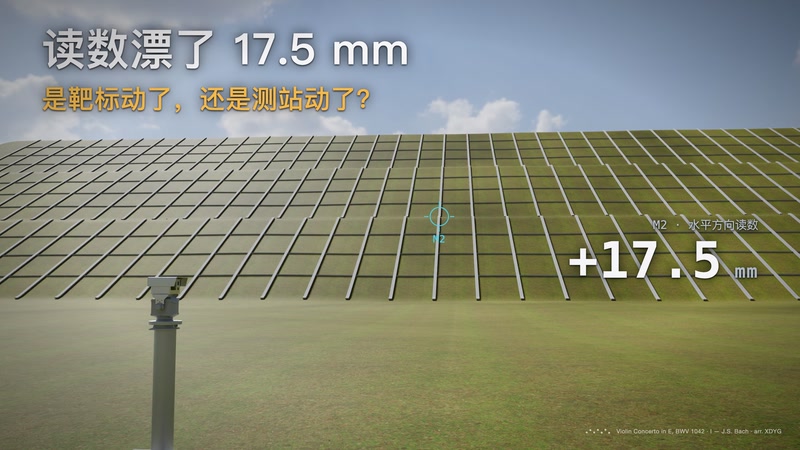
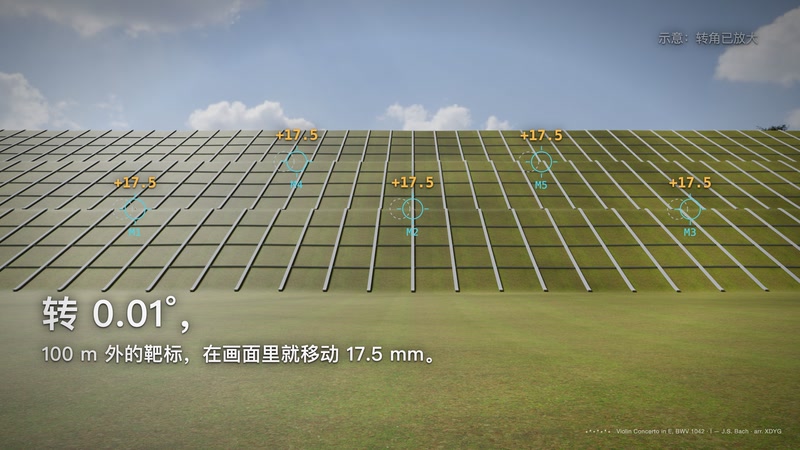
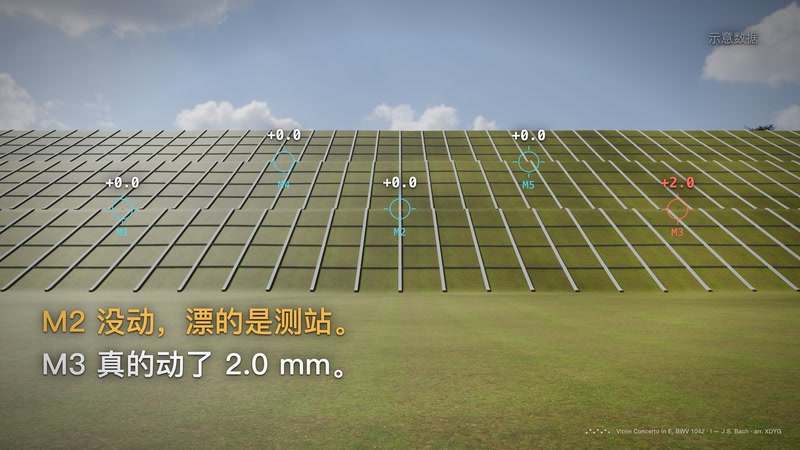
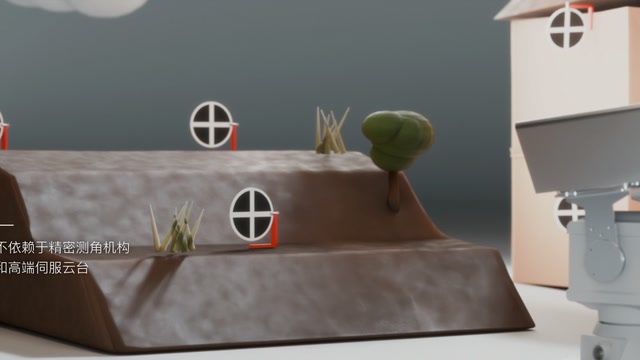
旋转式视觉位移监测站为什么要观测稳定参照点?云台和相机长期安装在室外,受温度变化、风荷载和支架微小形变影响,测站自身的姿态会发生缓慢变化,这种变化在图像上表现为所有靶标一起平移,与被测面真实位移混在一起。方案在测站视野中选取远处稳定的建筑、岩体或专门设置的参照靶标作为参照点,测站每一轮都同时观测这些参照点,用它们的像点变化扣除测站姿态的影响。参照点选得好不好,决定了数据底座是否可靠,是旋转式视觉位移监测站方案设计里需要专门核对的一项。旋转式视觉位移监测站的参照点方案越清晰,数据可信度越容易说明,验收和复核时也更方便举证。 没有市电的边坡,旋转式视觉位移监测站可采用太阳能加蓄电池供电。
很多采购人会问,旋转式视觉位移监测站为什么要在多个预置位之间转动。原因在于边坡很少只有一个断面,一条公路或一段铁路沿线往往分布着几十个需要关注的位置。如果每个位置配一台固定相机,设备数量和供电通信成本都会明显增加。旋转式测站把相机装在双轴云台上,通过预先标定的预置位反复回到同一视角,一台设备依次观测多个断面。预置位的重复定位能力决定了数据的一致性,所以旋转式视觉位移监测站在出厂和现场调试阶段都要对预置位做重复性检验。采购单位在评审方案时,可以让厂家说明预置位数量、转动顺序和单轮用时,这些信息能够直接反映测站的覆盖效率。 旋转式视觉位移监测站由双轴云台、高分辨率相机和控制采集单元组成。非接触多断面边坡监测厂家
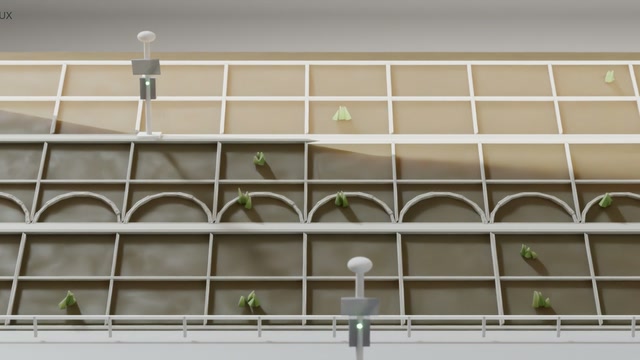
全场测点按区域和断面分级编号,查询时逐级展开。隧道洞口边坡星地遥感旋转式视觉位移监测站
旋转式视觉位移监测站的验收,可以分三步做。先查预置位重复性,确认每个测点都能稳定回到视场。再查静态读数,在靶标不动的一段时间里统计读数离散度。然后与人工精密水准对比,看两者差值。必要时,用带刻度的滑台施加已知位移,检查解算值。每项检查都记录观测距离和天气条件。VIMOS-RX 的验收记录随项目资料归档。验收标准在合同技术附件中预先约定。星地遥感可协助业主编写验收大纲。验收期间的原始影像全部保留。验收通过后,确定正式基准期。验收报告经双方确认后,作为正式运行的起点资料。 隧道洞口边坡星地遥感旋转式视觉位移监测站


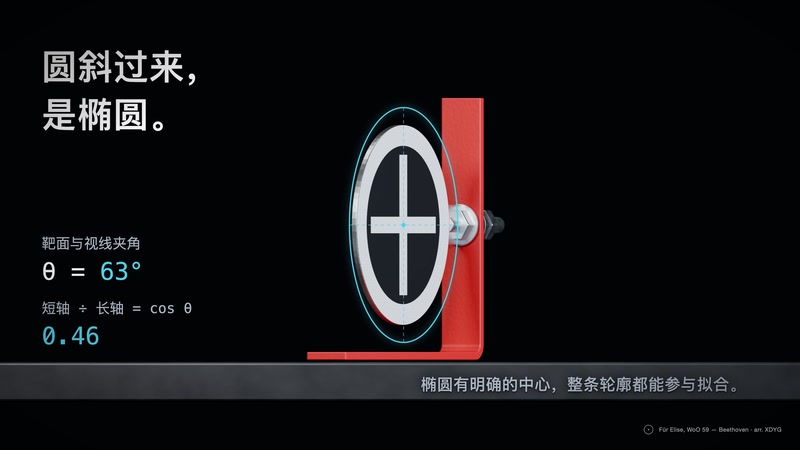
监测设备只提供数据,不替代专业判断。旋转式视觉位移监测站输出的是各测点的位移时序和分级提示,反映的是观测期间靶标相对基准的位置变化,不包含对边坡稳定性的评价。阈值由管理单位依据规范设定,安全判断由管理单位和专业人员结合地质、水文、荷载和其他监测数据作出。星地遥感作为设备提供方,负责提供数据的质量说明、精度条件和处理规则的透明,使用户可以放心引用数据,但不给出结构安全结论或处置建议,这是行业里监测与评估分工的基本边界。数据只说明位移的数值与趋势,至于是否需要处置、如何处置,应当由管理单位依据规范组织专业论证后决定。 基准点为什么要 3 个且不共线?测站姿态需要多个方向的参照才能解算。排土场边...
- 尾矿库坝体边坡位移监测系统 2026-11-16
- 矿山边坡旋转式视觉位移监测哪个品牌好 2026-11-15
- 高边坡云台视觉位移监测供应 2026-11-15
- 边坡连续监测系统哪家专业 2026-11-15
- 多断面视觉位移监测系统报价 2026-11-13
- 铁路边坡星地遥感旋转式视觉位移监测站 2026-11-13
- 库岸边坡旋转式视觉位移监测站方案 2026-11-12
- 排土场多断面边坡监测多少钱 2026-11-12
- 云台巡测边坡自动化监测公司 2026-11-12
- 施工边坡视觉位移监测站现货 2026-11-11
- 排土场多断面边坡监测方案 2026-11-08
- 隧道洞口边坡星地遥感旋转式视觉位移监测站 2026-11-07
- 自动化旋转式视觉位移监测供应商 2026-11-07
- 堤防边坡旋转式视觉位移监测生产厂家 2026-11-06
- VIMOS RX技术 2026-11-04
- 坝坡边坡连续监测系统 2026-11-04

- 矿山边坡旋转式视觉位移监测哪个品牌好 11-15
- 高边坡云台视觉位移监测供应 11-15
- 边坡连续监测系统哪家专业 11-15
- 露天矿边坡桥梁挠度监测雷达技术 11-14
- 远程无人机变形监测系统厂家直销 11-14
- 高陡边坡桥梁挠度监测雷达求购 11-14
- 三维滑坡体无人机边坡监测 11-14
- 多断面视觉位移监测系统报价 11-13
- 铁路边坡星地遥感旋转式视觉位移监测站 11-13
- 水库坝坡无人机位移监测系统多少钱 11-13