
- 品牌
- 星地遥感
- 型号
- VIMOS-RX
- 产地
- 深圳
- 可售卖地
- 全国
- 是否定制
- 是
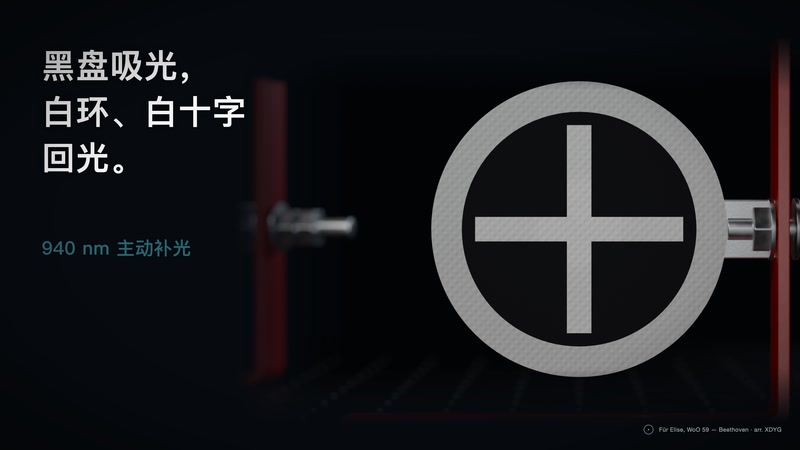
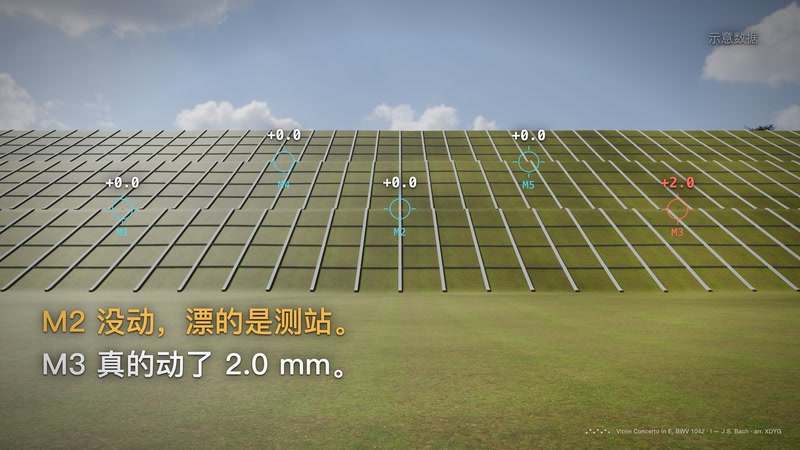
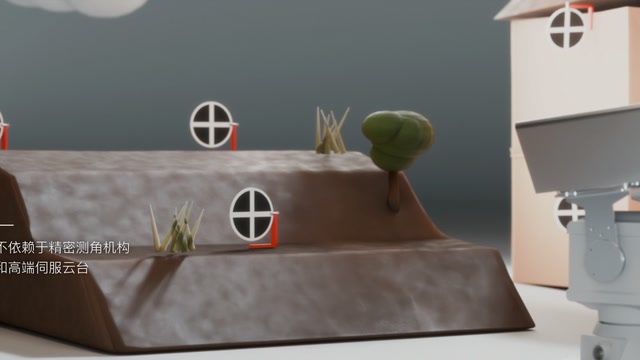
测站在室外长期运行,日晒、风吹、底座变形都会让它转动一点。相机转 0.01°,100 m 外的读数就会偏移约 17.5 mm。这时所有靶标会朝同一方向、同样大小地变化。VIMOS-RX 旋转式视觉位移监测站在测站背后的稳定地面设基准点。每轮巡测完坡面,再回头观测这些基准点。由基准点的变化算出测站自身转了多少,再改正全部读数。方案中每台测站配 3 个基准点,距离 20–60 m。基准点背离坡面,方位尽量分散,避免共线。星地遥感在选点时会实地确认基准点的地基条件。基准点的读数随成果一起输出。 雨雾天气会降低成像质量,不合格数据被剔除后,天气转好继续巡测。VIMOS RX解决方案
旋转式视觉位移监测站
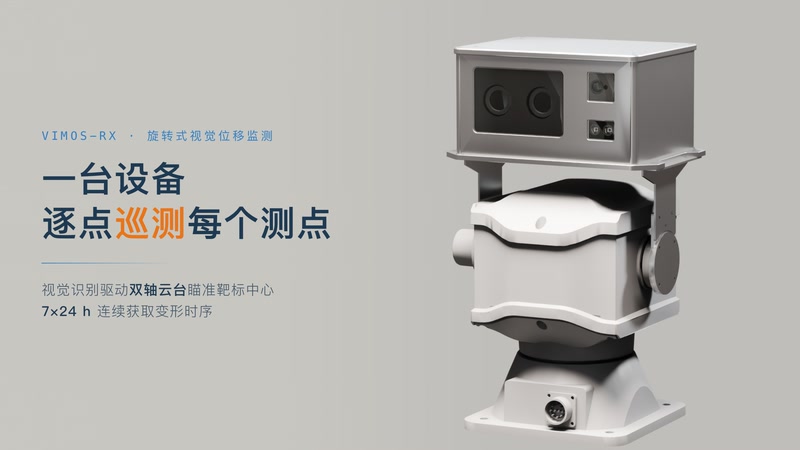
VIMOS-RX 和 VIMOS-FX 都是星地遥感的地面视觉位移监测设备,适用对象不同。固定式测站一直对着同一个视场,适合点位集中、需要高频读数的部位。旋转式视觉位移监测站逐点轮测,适合测点分散在大范围坡面上的场合。旋转式测站一轮巡测需要一定时间,同一测点的读数间隔比固定式长。所以快速变化、需要秒级数据的对象,更适合固定式。运营期边坡变化缓慢,按轮巡测已能满足需要。测点分布和频次要求是选型的两条主线。两类设备可以在同一项目中搭配。数据进入同一个平台。星地遥感在方案阶段给出具体配置。 VIMOS RX解决方案InSAR 做区域普查,旋转式视觉位移监测站对高风险坡连续观测。
现场网络不稳定是边坡监测常见的问题。旋转式视觉位移监测站内置本地存储,图像和位移结果先保存在测站本地,网络畅通时再上传,断网期间数据不会丢失。网络恢复后,历史数据按时间顺序补传,时序曲线保持完整。这对于地处山区、网络覆盖不稳定的边坡尤其重要。运维人员也可以在现场直接导出本地数据。方案设计时会评估通信方式的可靠性,必要时配置备用通信链路,让设备状态和数据连续性在长期运行中保持可追溯。本地存储容量与图像保存策略可以按项目需求设定,需要长期保留原始图像时可以另行配置存储。
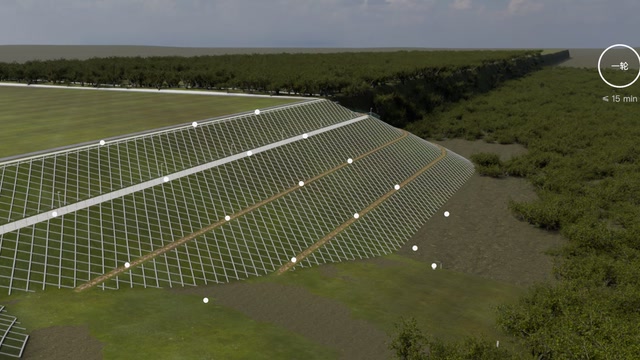
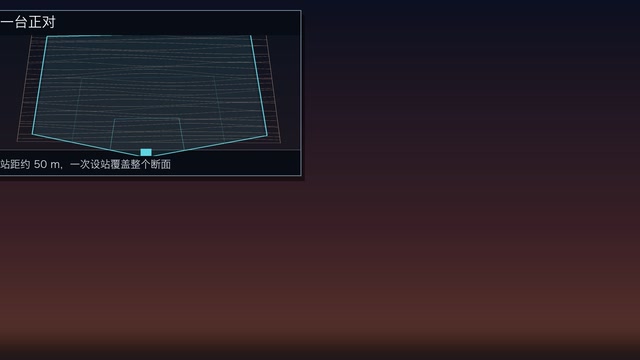
公路边坡的监测通常沿线路延伸,断面多、间距分散,且路堑、路堤、高边坡交替出现。旋转式视觉位移监测站适合布置在路侧稳定位置,对对面或同侧的多个断面靶标巡测,一台测站覆盖一段连续坡面。运营期公路不便封闭,自动采集可以减少人工上坡作业。方案设计时需要结合路线走向划分监测区段,确定每台测站的观测范围,避免相邻测站视野之间出现盲区。位移数据由监测设备提供,阈值由管理单位依据规范和设计要求设定。沿线站点的供电与通信条件往往参差不齐,方案会按路段分别设计,让每台测站都能稳定运行。 人工精密水准按季度复核,旋转式测站在两次复核之间连续巡测。
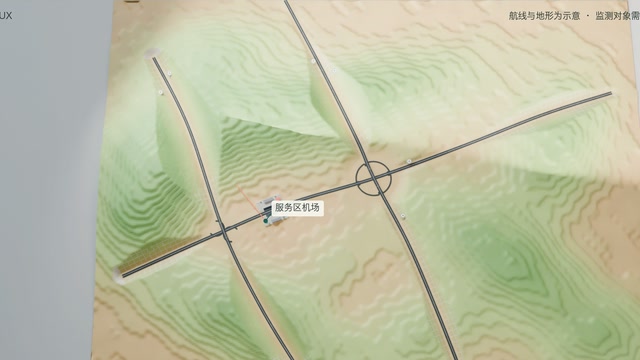
旋转式视觉位移监测站与无人机视觉位移监测系统是两种不同的节奏。VIMOS-UX 无人机视觉位移监测系统由无人机搭载相机,周期性飞行巡测,适合人员难以到达、需要按月或按季获取大范围变化的场景,不需要常设测站。旋转式视觉位移监测站则固定安装在现场,7×24 小时连续运行,一轮巡测不到 15 分钟,适合对高风险坡面做连续观测。很多项目把二者配合使用:无人机做周期性普查,旋转式测站盯住已识别出的重点断面,数据口径保持一致。在同一个监测体系里,无人机负责看得广,旋转式测站负责盯得紧,各自发挥长处,数据可以相互对照。 典型方案配置 6 台测站、37 个断面、122 个测点,一轮巡测不超过 15 分钟。VIMOS RX解决方案
夜间能否成像,取决于靶标反光和现场照明,需要在方案阶段试验确认。VIMOS RX解决方案
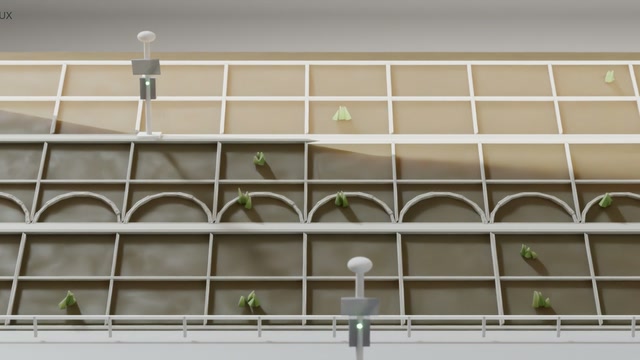
大跨钢结构屋盖的节点,分布在一个很大的平面上。固定相机的视场有限,往往需要多台才能覆盖。VIMOS-RX 旋转式视觉位移监测站装在场馆内的稳定位置,向上逐点观测节点靶标。云台水平可转 360°,垂直可转 60°,能照顾到四周的节点。每个节点轮到时,相机重新对准靶标中心读数。一轮读完全部节点,再开始下一轮。节点数量增加时,延长的是单轮用时,不增加设备。星地遥感会结合屋盖形状和观测距离确定站位。节点靶标在钢结构安装阶段同步布设。成果按节点编号输出沉降时序。场馆内测站可接入建筑原有的供电和网络。 VIMOS RX解决方案


监测设备只提供数据,不替代专业判断。旋转式视觉位移监测站输出的是各测点的位移时序和分级提示,反映的是观测期间靶标相对基准的位置变化,不包含对边坡稳定性的评价。阈值由管理单位依据规范设定,安全判断由管理单位和专业人员结合地质、水文、荷载和其他监测数据作出。星地遥感作为设备提供方,负责提供数据的质量说明、精度条件和处理规则的透明,使用户可以放心引用数据,但不给出结构安全结论或处置建议,这是行业里监测与评估分工的基本边界。数据只说明位移的数值与趋势,至于是否需要处置、如何处置,应当由管理单位依据规范组织专业论证后决定。 基准点为什么要 3 个且不共线?测站姿态需要多个方向的参照才能解算。排土场边...
- 尾矿库坝体边坡位移监测系统 2026-11-16
- 矿山边坡旋转式视觉位移监测哪个品牌好 2026-11-15
- 高边坡云台视觉位移监测供应 2026-11-15
- 边坡连续监测系统哪家专业 2026-11-15
- 多断面视觉位移监测系统报价 2026-11-13
- 铁路边坡星地遥感旋转式视觉位移监测站 2026-11-13
- 库岸边坡旋转式视觉位移监测站方案 2026-11-12
- 排土场多断面边坡监测多少钱 2026-11-12
- 云台巡测边坡自动化监测公司 2026-11-12
- 施工边坡视觉位移监测站现货 2026-11-11
- 排土场多断面边坡监测方案 2026-11-08
- 隧道洞口边坡星地遥感旋转式视觉位移监测站 2026-11-07
- 自动化旋转式视觉位移监测供应商 2026-11-07
- 堤防边坡旋转式视觉位移监测生产厂家 2026-11-06
- VIMOS RX技术 2026-11-04
- 坝坡边坡连续监测系统 2026-11-04

- 矿山边坡旋转式视觉位移监测哪个品牌好 11-15
- 高边坡云台视觉位移监测供应 11-15
- 边坡连续监测系统哪家专业 11-15
- 露天矿边坡桥梁挠度监测雷达技术 11-14
- 远程无人机变形监测系统厂家直销 11-14
- 高陡边坡桥梁挠度监测雷达求购 11-14
- 三维滑坡体无人机边坡监测 11-14
- 多断面视觉位移监测系统报价 11-13
- 铁路边坡星地遥感旋转式视觉位移监测站 11-13
- 水库坝坡无人机位移监测系统多少钱 11-13