

- 品牌
- 星地遥感
- 型号
- VIMOS-UX
- 类型
- 无人机视觉位移监测系统
- 测量精度
- 2mm@40m;5mm@100m
- 最大测量高度
- 150m
- 规格
- VIMOS-UX
- 厂家
- 星地遥感
- 产地
- 深圳
- 有效监测范围
- ≥500m条带地物/飞行架次
- 标靶尺寸
- 300x300mm
- 标靶安装方式
- 背胶粘贴/膨胀螺丝(M12/M6)
- 标靶反射率
- 90%
- 计算单元性能-操作系统
- Linux/鸿蒙
- 计算单元性能-运行内存
- 16G
- 计算单元性能-系统存储
- 512G
- 计算单元性能-AI算力
- 6TOPS NPU
- 光学参数-相机分辨率
- ≥8064x6048 像素
- 已适配飞行平台
- M4E/T/D/TD、机场3、M300/350/400
多期数据比较需要统一的坐标系统。原始解算结果在大地坐标系下输出,监测中通常再转换为边坡监测坐标系,即以临空面方向和坡顶走向为坐标轴,更符合工程人员的分析习惯。坐标转换使用固定参数,在整个监测周期内保持不变,以使各期成果保持一致。转换参数和方法也会写入监测报告,方便核查。坐标转换前后的结果都需要保留,转换参数一旦确定就不再修改。如果监测周期内因为参考点调整而需要更新转换参数,应当对所有历史成果重新计算,并在报告中说明变更的原因和影响范围。 无人机落回机场后,影像经机场与局域网自动流转到计算单元,全程不需要人工搬运数据。无人机位移监测生产厂家
无人机视觉位移监测系统
监测数据中不可避免会有无效期次,例如逆光、起雾、靶标被遮挡或被覆盖的时段。系统在处理时根据靶标识别结果和成像质量,对不合格的期次和测点做标记并剔除,不让它们进入时序曲线。在连续 31 天的监测中,经过这一步筛选后保留了 45 期有效影像。无效数据的数量和原因也会被记录,便于分析现场条件对监测的影响。系统会把被剔除的期次和对应原因单独记录,分为成像质量、遮挡、靶标缺失等类型,并在成果表中以空缺标示,而不是用插值补齐。这样使用者在看曲线时,可以清楚知道哪一段是真实观测,哪一段是缺测。 无人机位移监测生产厂家边坡是否稳定、要不要处置,由管理单位和专业技术人员判断,系统不替代这一环节。
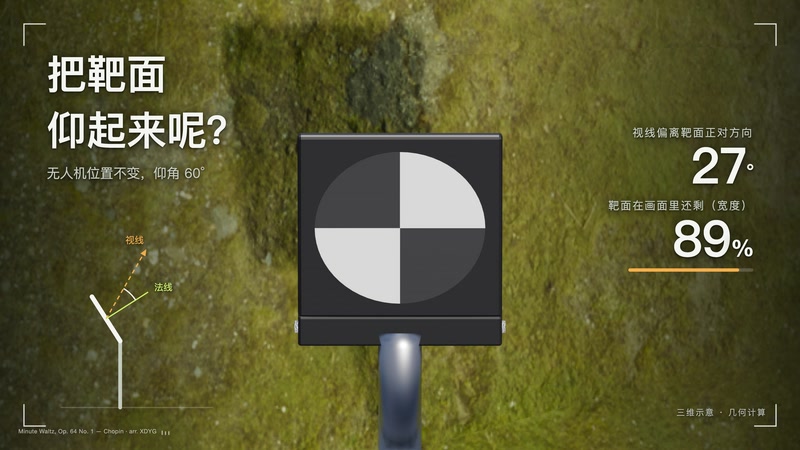
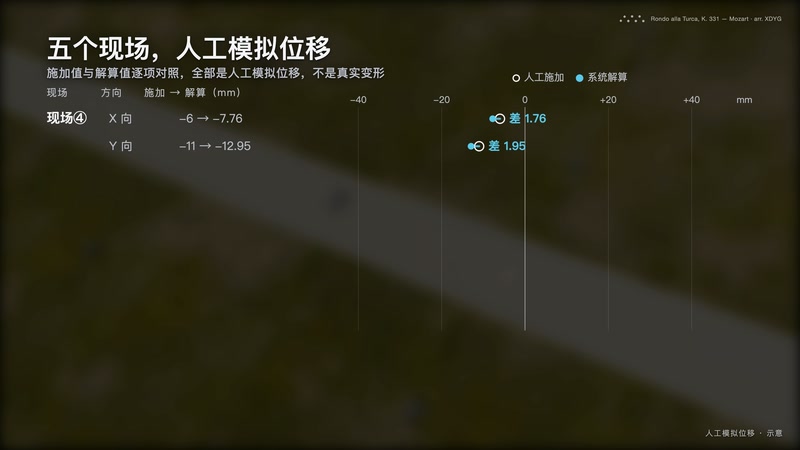
原始解算结果在大地坐标系下以东、北方向表示。为了贴合工程分析习惯,成果会转换到边坡监测坐标系:X 方向为边坡临空面方向,Y 方向为沿坡顶走向。同样的 23 mm 位移,在东、北方向上的真值分别为 20.3 mm 和 10.8 mm,观测值为 19.6 mm 和 7.9 mm。两种坐标表示的结果可以互相换算,数据本身是一致的。除了模拟变形,还可以用多期观测统计误差。如果监测期内测点没有发生明显真实位移,就可以把各期观测值视为观测误差,统计中误差。在 31 天的连续监测中,23 个监测点东、北、高程三个方向的观测中误差平均值分别为 1.10 mm、1.68 mm 和 1.51 mm,这组数据反映的是系统在连续运行条件下的稳定程度。
水库坝坡面积大、坡度缓,人工观测墩之间间距较大。VIMOS-UX 无人机视觉位移监测系统可以在坝坡马道上加密布设靶标。机场设在坝肩或管理房附近,按计划起降。每期飞行获取全部靶标的三维坐标变化。坝坡表面多为护坡块石或混凝土,靶标安装比较方便。库水位上升或下降期间,可以临时加密复测。视觉成果与已有的观测墩数据可以互相对照。人工观测仍按规程定期开展。星地遥感提供的成果只陈述位移数据,不对坝的状态作判断。数据可以通过接口送入水库现有的信息平台。坝坡靶标的编号可沿用原有观测断面的命名。 已有机场的单位,加装计算单元和靶标就能开展位移监测。
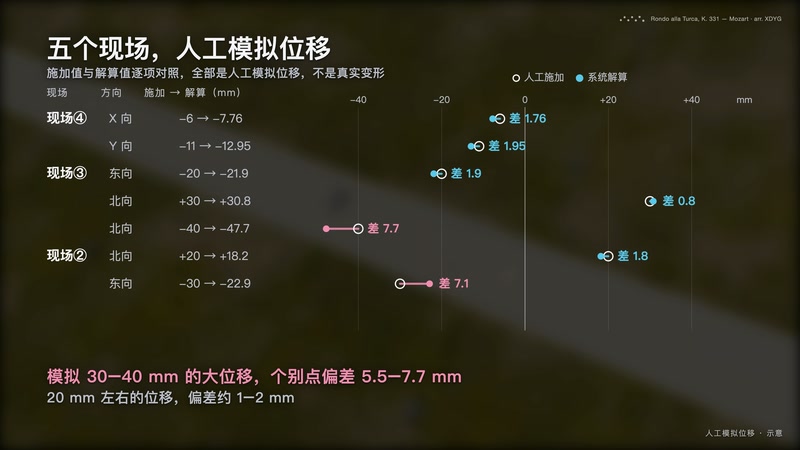
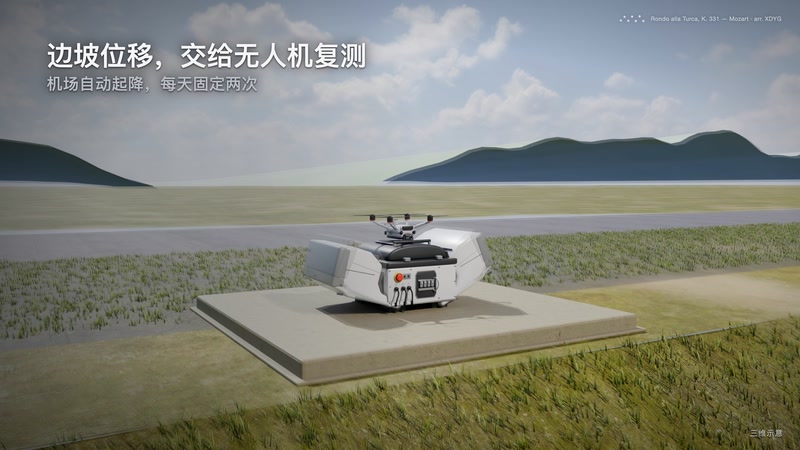
VIMOS-UX 无人机视觉位移监测系统对相机分辨率的要求是不低于 8064 × 6048 像素。分辨率越高,同样航高下靶标在影像里占的像素越多。像素多了,靶标中心的亚像素定位就更稳。航高和分辨率共同决定了每个靶标的成像尺寸。指标里的 ±5 mm,是在航高低于 100 m、靶标间距 15–20 m 的条件下给出的。航高抬高或靶标间距变大,精度会相应变化。所以引用精度时,需要把航高和间距一起写上。星地遥感会在航线设计中按精度要求反推航高。试飞影像用来确认靶标成像尺寸是否够用。条件不满足时,调整的是航线,而不是放宽指标。 机场把无人机的起飞、拍摄、返航和充电串成自动流程,现场无需人员值守。土石坝无人机边坡监测
河道挡墙、堤防和坝坡的表面比较规整,便于布设靶标,也适合大面积周期监测。无人机位移监测生产厂家
位移监测成果通常给出两类量:累计位移和位移速率。累计位移是相对于基准期的总变化量,反映坡体变化的大小;位移速率是单位时间内的变化量,反映变化的快慢。平台可以按测点、按方向给出两类曲线,并支持叠加降雨、水位等外部数据。管理单位可以按自己的管理要求,选用其中一类或两类作为关注指标。在实际使用中,累计位移用于判断总体变化是否超过设计关注值,位移速率用于判断变化是否在加快;两类指标需要放在同一时间轴上看,才能避免只盯着单个数字而忽略变化趋势。 无人机位移监测生产厂家


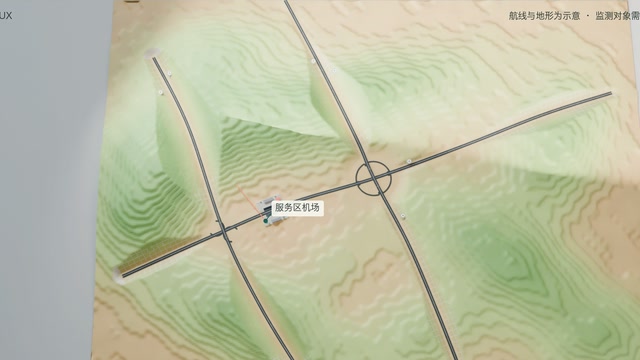
与 InSAR 配合使用时,分工是尺度不同。InSAR 适合大范围普查,找出区域内变形相对明显的部位;无人机视觉位移监测则对其中需要持续关注的边坡,提供毫米级的点位位移时程。前者告诉人们该看哪里,后者在选定的位置上连续给出数据,二者可以串成天空地一体化监测体系中的不同层次。在滑坡体的监测布置中,可以按“面、线、点”分层。无人机巡检覆盖全域,识别裂缝、塌落、鼓胀等宏观迹象;无人机视觉位移监测沿主滑方向的纵断面和横断面布点,常规每日一至两期;地面视觉位移监测站对前缘、后缘等重点部位连续观测。无人机视觉位移监测在其中承担“线”的角色,覆盖大范围分布的测点。星地遥感的 VIMOS-UX 无人机视觉...
- 路堑边坡视觉位移监测无人机哪家专业 2026-11-15
- 远程无人机变形监测系统厂家直销 2026-11-14
- 三维滑坡体无人机边坡监测 2026-11-14
- 水库坝坡无人机位移监测系统多少钱 2026-11-13
- 库岸边坡无人机位移监测 2026-11-12
- 尾矿库无人机视觉位移监测系统求购 2026-11-10
- 无人机机场边坡监测方案 2026-11-10
- 高精度水电站边坡无人机位移监测系统 2026-11-09
- 视觉位移监测无人机设备 2026-11-07
- 水电站边坡无人机位移监测安装 2026-11-07
- 无人机边坡监测代理 2026-11-02
- 星地遥感VIMOS-UX厂家哪家好 2026-11-01
- 高边坡无人机视觉位移监测生产厂家 2026-11-01
- 铁路边坡视觉位移监测无人机采购 2026-10-31
- 水库坝坡无人机视觉位移监测 2026-10-31
- 无人机视觉位移监测系统多少钱 2026-10-30

- 矿山边坡旋转式视觉位移监测哪个品牌好 11-15
- 高边坡云台视觉位移监测供应 11-15
- 边坡连续监测系统哪家专业 11-15
- 露天矿边坡桥梁挠度监测雷达技术 11-14
- 远程无人机变形监测系统厂家直销 11-14
- 高陡边坡桥梁挠度监测雷达求购 11-14
- 三维滑坡体无人机边坡监测 11-14
- 多断面视觉位移监测系统报价 11-13
- 铁路边坡星地遥感旋转式视觉位移监测站 11-13
- 水库坝坡无人机位移监测系统多少钱 11-13