
- 品牌
- 星地遥感
- 型号
- VIMOS-UX
- 类型
- 无人机视觉位移监测系统
- 测量精度
- 2mm@40m;5mm@100m
- 最大测量高度
- 150m
- 规格
- VIMOS-UX
- 厂家
- 星地遥感
- 产地
- 深圳
- 有效监测范围
- ≥500m条带地物/飞行架次
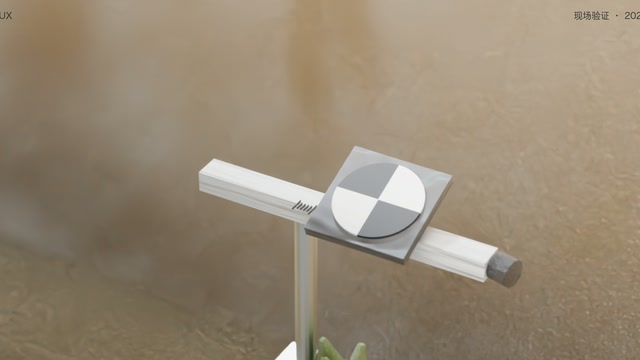
- 标靶尺寸
- 300x300mm
- 标靶安装方式
- 背胶粘贴/膨胀螺丝(M12/M6)
- 标靶反射率
- 90%
- 计算单元性能-操作系统
- Linux/鸿蒙
- 计算单元性能-运行内存
- 16G
- 计算单元性能-系统存储
- 512G
- 计算单元性能-AI算力
- 6TOPS NPU
- 光学参数-相机分辨率
- ≥8064x6048 像素
- 已适配飞行平台
- M4E/T/D/TD、机场3、M300/350/400
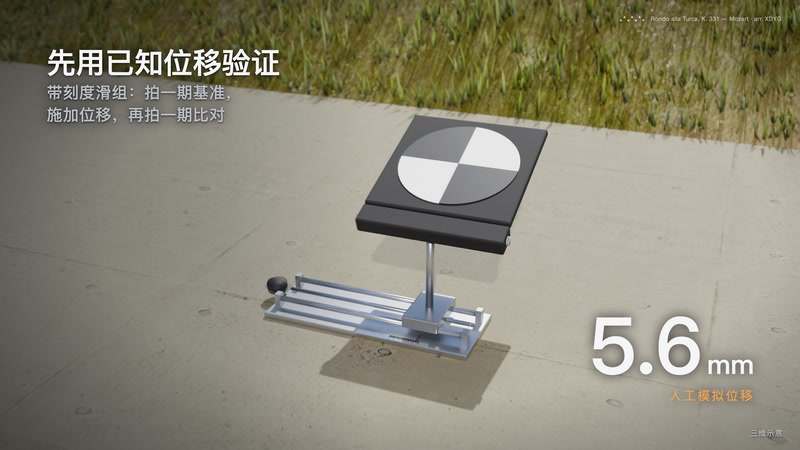
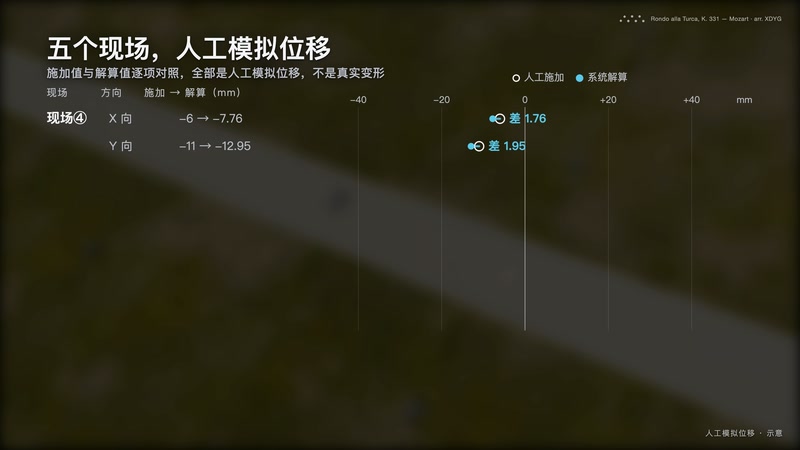
VIMOS-UX 无人机视觉位移监测系统的验收,可以从三方面看。一看静态重复性,靶标不动时各期读数的离散程度。二看已知位移比对,用刻度滑组施加位移后,解算值与刻度值的差。三看与常规测量的对照,用全站仪对部分靶标单独检核。三项结果都要注明航高、靶标间距和观测期数。单看一个精度数字,难以说明系统在现场的表现。在一组 23 个测点、45 期的连续观测中,三个方向的中误差均值分别为 1.10、1.68 和 1.51 mm。这是特定现场条件下的结果。星地遥感会协助业主制定验收方案。验收记录作为项目资料归档。 靶标无法布设、长时间浓雾或暴雨强风的条件下,应配合其他手段使用。无人机毫米级位移监测价钱
无人机视觉位移监测系统
基坑施工期变化快,围护结构顶部的位移是重点。VIMOS-UX 无人机视觉位移监测系统可以在冠梁和周边地面布设靶标。机场在场区内固定位置起降,按设定时段复测。开挖关键阶段,复测频次可以提到每天多期。无人机从上方观测,不受坑边堆料和施工机械遮挡的影响。夜间无法飞行的时段,可以由地面固定测站补足。成果按开挖工况标注,方便对照施工进度。数据只给出位移,是否调整施工由相关单位判断。星地遥感会结合场地空域条件评估是否适合无人机作业。城市中心区需要先确认飞行审批要求。开挖完成后,靶标可留用到回填阶段。 星地遥感无人机监测代理靶标可用背胶粘贴,也可用膨胀螺丝固定在混凝土面上。
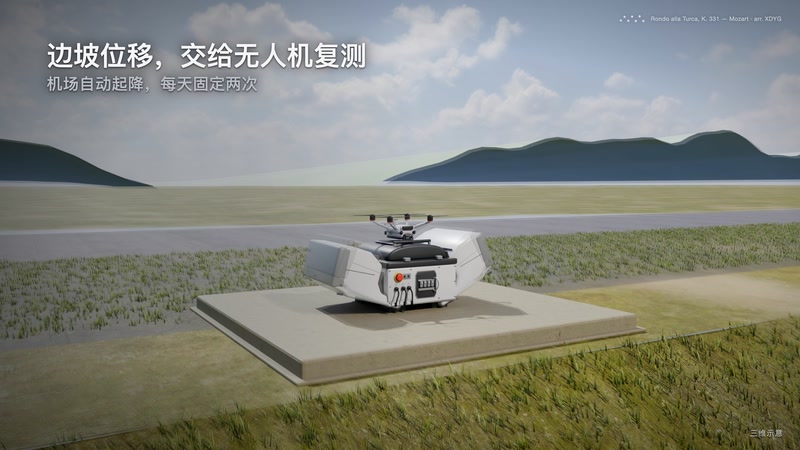
机场运行需要对电池和续航做规划。Matrice 4TD 续航约 40 分钟,一条典型航线的执行时间约 25 分钟,留出了返航和安全余量。多条航线依次执行时,需要考虑每次起飞前的充电时间和任务间隔,避免因电量不足中断任务。机场自带充电功能,可以在任务之间自动补电,按计划安排的采集时段需要预留足够的补电时间。实际运行中,还会在每次任务开始前检查电量、天气和空域状态,不满足条件时自动推迟或取消任务,并记录原因。这样的记录同样是数据质量说明的一部分,解释为什么某一天没有成果。
VIMOS-UX 无人机视觉位移监测系统的每个成果值都能往回查。从成果表里任意点一个数值,可以找到对应的期次。从期次可以找到当期的原始影像。从影像可以看到靶标识别框和中心定位结果。如果某一期读数跳变,先回看这张影像。靶标被树枝挡住、被泥沙覆盖,在影像里一眼就能看出来。观测问题和真实变化,由此可以分开。这种追溯能力也方便第三方复核数据。星地遥感在报告中附典型期次的影像截图。原始影像按项目周期完整保存。回查过程不需要专门软件,在平台上点选即可。每一期影像都标注拍摄时间和航线编号。 无人机巡检看全貌,视觉位移监测看测点,两者可以共用同一架无人机和同一座机场。
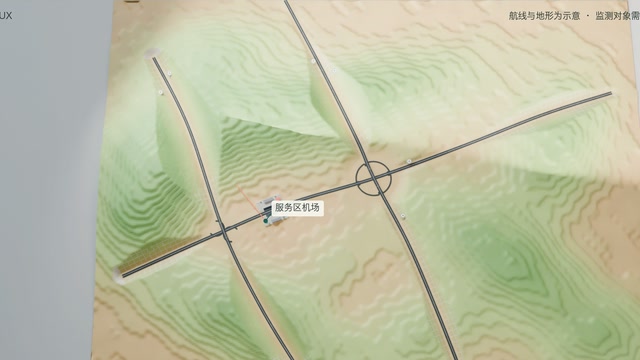
VIMOS-UX 无人机视觉位移监测系统的监测网由断面靶标和参考点组成。断面沿坡面走向排布,相邻断面间距不超过 15 m。每个断面在各级马道上布设靶标,从坡脚一直到坡顶。参考点设在边坡影响范围以外的稳定地面。参考点通常设置多个,彼此可以检核。所有靶标的编号在布设当天登记入台账。台账记录靶标类型、安装方式和安装日期。首期采集前,逐个核对靶标是否牢固、靶面是否干净。星地遥感现场技术人员负责布设质量检查。布设资料随基准期成果一起归档。参考点附近尽量避开施工和堆载。 提醒阈值由管理单位按设计文件与规范自行设定,系统只负责按设定值推送提示。无人机变形监测系统供应
成像质量不合格的期次会被标记并剔除,不进入时序曲线。无人机毫米级位移监测价钱
交付内容包括:靶标和监测点布置图,航线文件与拍摄参数,各期原始影像,各测点三维累计相对位移成果表与时序曲线,基准期与精度验证记录,监测报告,以及系统的接口说明。管理单位拿到的不只是几张图表,而是一套可以回溯、可以复核的监测数据,也便于后续接入其他系统。常有人问:无人机在空中悬停并不稳定,能做到毫米级吗?关键在于系统不依赖无人机“悬停得多稳”,而是用靶标作为固定参照,在解算中把相机的位置和姿态变化作为参数一并估计,并通过补偿模型消除悬停运动和气温变化的影响。验证数据显示,在 31 天连续监测的现场条件下,观测中误差平均为 1~2 mm 量级。 无人机毫米级位移监测价钱


与 InSAR 配合使用时,分工是尺度不同。InSAR 适合大范围普查,找出区域内变形相对明显的部位;无人机视觉位移监测则对其中需要持续关注的边坡,提供毫米级的点位位移时程。前者告诉人们该看哪里,后者在选定的位置上连续给出数据,二者可以串成天空地一体化监测体系中的不同层次。在滑坡体的监测布置中,可以按“面、线、点”分层。无人机巡检覆盖全域,识别裂缝、塌落、鼓胀等宏观迹象;无人机视觉位移监测沿主滑方向的纵断面和横断面布点,常规每日一至两期;地面视觉位移监测站对前缘、后缘等重点部位连续观测。无人机视觉位移监测在其中承担“线”的角色,覆盖大范围分布的测点。星地遥感的 VIMOS-UX 无人机视觉...
- 路堑边坡视觉位移监测无人机哪家专业 2026-11-15
- 远程无人机变形监测系统厂家直销 2026-11-14
- 三维滑坡体无人机边坡监测 2026-11-14
- 水库坝坡无人机位移监测系统多少钱 2026-11-13
- 库岸边坡无人机位移监测 2026-11-12
- 尾矿库无人机视觉位移监测系统求购 2026-11-10
- 无人机机场边坡监测方案 2026-11-10
- 高精度水电站边坡无人机位移监测系统 2026-11-09
- 视觉位移监测无人机设备 2026-11-07
- 水电站边坡无人机位移监测安装 2026-11-07
- 无人机边坡监测代理 2026-11-02
- 星地遥感VIMOS-UX厂家哪家好 2026-11-01
- 高边坡无人机视觉位移监测生产厂家 2026-11-01
- 铁路边坡视觉位移监测无人机采购 2026-10-31
- 水库坝坡无人机视觉位移监测 2026-10-31
- 无人机视觉位移监测系统多少钱 2026-10-30

- 矿山边坡旋转式视觉位移监测哪个品牌好 11-15
- 高边坡云台视觉位移监测供应 11-15
- 边坡连续监测系统哪家专业 11-15
- 露天矿边坡桥梁挠度监测雷达技术 11-14
- 远程无人机变形监测系统厂家直销 11-14
- 高陡边坡桥梁挠度监测雷达求购 11-14
- 三维滑坡体无人机边坡监测 11-14
- 多断面视觉位移监测系统报价 11-13
- 铁路边坡星地遥感旋转式视觉位移监测站 11-13
- 水库坝坡无人机位移监测系统多少钱 11-13