3.生产效率及安全性高机械手,顾名思义,通过仿照人类的手型而生产出来的机械手,它生产一件产品耗时是固定的。同样的生存周期内,使用机械手的产量也是固定的,不会忽高忽低。并且每一模的产品生产时间是固定化,产品的成品率也高,使用机器人生产更符合老板利益。 [4]工厂采用工业机器人生产,是可以解决很多安全生...
工业机器人基本参数
- 品牌
- 威孚迪
- 型号
- 齐全
工业机器人企业商机
20世纪70年代,日本引入工业机器人技术并加速产业化,发那科、安川电机等企业推出标准化产品,推动机器人在汽车、电子行业大规模普及,日本也成为当时全球比较大的工业机器人市场[5]。同期,中国启动相关研究,1972年清华大学研制出国内首台工业机器人原型机,开启自主研发进程。2025年12月,工业机器人“质量强链”项目累计完成33项关键任务,实现了从初步探索到系统推动、从技术研究到产业验证的重大转变项目在标准、计量、检测、认证领域取得标志性进展:制定7项工业机器人国标、5项人工智能国标;建成动态轨迹精度计量校准装置;研制润滑油黏度标准物质;发布了覆盖整机、系统与**部件的认证规则。项目促进产业发展成效***:重载机器人精度提升1倍;平均无故障工作时间达12万小时;2025年国产点焊机器人***在汽车主机厂批量应用。通过“一测双证”国际合作机制,企业认证成本降低50%、周期缩短40%,国产机器人已成功进入欧盟、北美市场。 [17]关节型机器人:具有多个旋转关节,灵活性高,适合复杂的操作。盐都区自主可控工业机器人服务热线
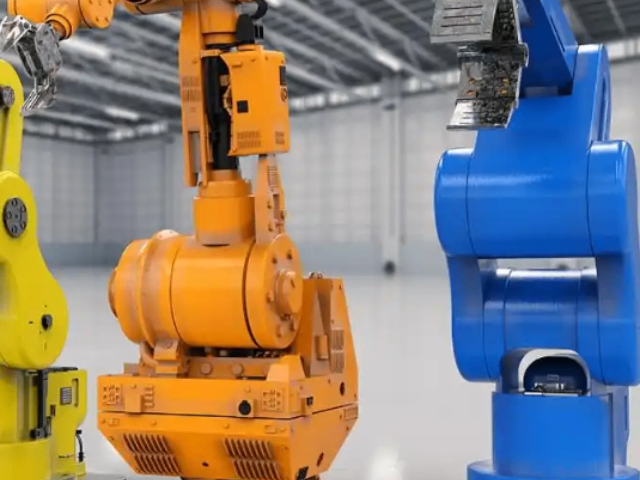
目前我国工业机器人发展迅速,国家相关政策鼓励机器人技术自主创新和应用推广,并将工业机器人作为推动制造业数字化、智能化转型的重要装备。近年来,中国工业机器人产量与应用规模不断扩大,反映出制造业对自动化和智能装备的持续需求。在智能制造的背景下,工业机器人与信息系统、自动化产线和生产调度系统集成,成为提升制造业效率、减少劳动强度和改善生产质量的关键技术单元。起源及发展历程工业机器人的技术雏形可追溯至20世纪中期:1954年,美国发明家乔治・德沃尔(George Devol)申请 “可编程移物装置” **,***提出通过程序控制机械臂运动的构想,为工业机器人奠定技术基础 [32];1961年,全球首台工业机器人Unimate在美国通用汽车工厂投入使用,用于汽车车身焊接作业,标志着工业机器人正式进入实际生产场景 [32]。亭湖区自主可控工业机器人推荐货源模块化设计支持快速更换末端执行器,缩短换产时间;
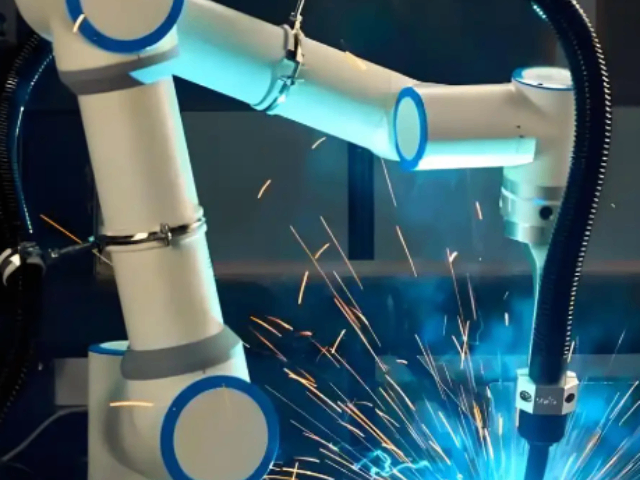
在工业机器人应用中,运动学模型用于轨迹规划和姿态控制,是实现自动化作业的基础环节。通过合理的机构设计与参数建模,可以提高机器人运动的可控性和稳定性。动力学分析有助于评估机器人在高速运行和负载变化条件下的性能表现,为控制策略设计和机械结构优化提供支持。控制系统与轨迹规划控制系统是工业机器人实现自动化运行的**,其主要任务是根据作业需求生成运动指令,并协调各关节执行相应动作。工业机器人控制系统通常采用多轴协同控制方式,对位置、速度和加速度进行统一调度,以保证运动过程的平滑性和精度 [25]。
具体而言,调试的过程中,需要对CC-link进行设置,但需要注意的是,调试人员设置的CC-ling信号必须要与PCC的型号、主站、从站、站信息保持一致,同时在信号设置结束后,还需要对所有信号进行列表化处理,并且在PLC编程时进行注释,要经过这样的信号调试后,工业机器人才能正式投入生产使用。 [1]运动学与动力学基础运动学与动力学是工业机器人实现精确运动控制的理论基础。运动学主要研究机器人关节变量与末端执行器位姿之间的几何关系,通过建立机器人正运动学和逆运动学模型,实现对机器人空间位置和姿态的描述与求解。动力学则关注机器人在运动过程中力、力矩与运动状态之间的关系,为驱动控制和负载分析提供理论依据 [24]。驱动系统:由伺服电机、减速器及传动机构构成,提供精确动力输出;

常见结构类型根据机械结构形式和运动特征的不同,工业机器人总体上可分为串联、并联和串并混联机器人三大类。不同类型工业机器人在工作空间、运动方式和适用场景方面各具特点。串联机构(serialmechanism)是从基座开始由连杆和关节顺序连接而构成的开式链机构。典型的串联机器人有坐标式机器人和关节式机器人。串联机器人分为坐标式机器人和关节式机器人。坐标式机器人通过线性轴和旋转轴的组合来定义工作空间,适用于固定路径的精确操作;而关节式机器人通过多关节的灵活运动来实现大范围和复杂轨迹的操作,更适合需要高灵活性和多自由度的任务。串联机构典型**:关节式工业机器人物流仓储:AGV(自动导引车)与码垛机器人优化货物搬运流程,降低人力成本40%。大丰区信息化工业机器人出厂价
它们通常由机械臂、控制系统、传感器和执行器等组成。盐都区自主可控工业机器人服务热线
戴沃尔提出的工业机器人有以下特点:将数控机床的伺服轴与遥控操纵器的连杆机构联接在一起,预先设定的机械手动作经编程输入后,系统就可以离开人的辅助而**运行。这种机器人还可以接受示教而完成各种简单的重复动作,示教过程中,机械手可依次通过工作任务的各个位置,这些位置序列全部记录在存储器内,任务的执行过程中,机器人的各个关节在伺服驱动下依次再现上述位置,故这种机器人的主要技术功能被称为“可编程”和“示教再现”。1962年美国推出的一些工业机器人的控制方式与数控机床大致相似,但外形主要由类似人的手和臂组成。后来,出现了具有视觉传感器的、能识别与定位的工业机器人系统。盐都区自主可控工业机器人服务热线
盐城威孚迪技术有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在江苏省等地区的通信产品中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同威孚迪供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!
与工业机器人相关的文章
滨海质量工业机器人服务热线
- 大丰区新款工业机器人供应 2026-09-30
- 阜宁耐用工业机器人成本价 2026-09-30
- 射阳本地工业机器人成本价 2026-09-30
- 东台定制工业机器人规格尺寸 2026-09-30
- 滨海自主可控工业机器人推荐厂家 2026-09-30
- 亭湖区质量工业机器人供应 2026-09-30
- 射阳定制工业机器人规格尺寸 2026-09-29
- 射阳定制工业机器人厂家电话 2026-09-29
- 阜宁新款工业机器人量大从优 2026-09-29
- 射阳新款工业机器人服务热线 2026-09-29
- 盐都区本地工业机器人供应 2026-09-29
- 滨海耐用工业机器人厂家电话 2026-09-29
与工业机器人相关的产品
与工业机器人相关的新闻
-
射阳自主可控工业机器人供应 2026-09-28 07:09:342025年上半年,工业机器人产品产量同比分别增长35.6%。 [13]2025年前八个月,工业机器人累计产量达到51.2万套,已接近去年全年水平;电动装载机销量超过1.8万台,比上年同期增加1万余台。 [15]2026年4月21日,***新闻办公室举行新闻发布会,介绍2026年一季度工业和信息化发展...
-
盐都区信息化工业机器人供应 2026-09-28 01:08:39工业机器人是指在工业生产中使用的自动化设备,能够执行各种重复性、精确度高的任务。它们通常由机械臂、控制系统、传感器和执行器等组成。工业机器人广泛应用于制造业、装配、焊接、喷涂、搬运、包装等领域。工业机器人的主要类型:关节型机器人:具有多个旋转关节,灵活性高,适合复杂的操作。直角坐标机器人:通过直线运...
-
东台信息化工业机器人销售公司 2026-09-28 00:21:28机器人的安装是在在现场进行的,而真正的生产作业环境会受空间利用率等方面影响,致使机器人的很多姿态受到一定的限制,而这就很容易导致工业机器人在实际工作中,出现震动、移位等现象,并**终导致工业机器人无法按照设计的速度运作,因此在工业机器人安装结束后,投入实际生产工作前,进行现场调试校准就显得至为重要,...
-
江苏耐用工业机器人供应 2026-09-28 01:08:39**零部件成本占比:减速器:35%(影响精度与寿命)伺服系统:20%(决定动力性能)控制器:15%(影响智能化水平)三、技术发展趋势智能化:融合AI、机器视觉与自主学习技术,提升环境适应性与决策能力。例如,通过深度学习优化焊接路径,减少人工干预;多机协调化:构建机器人集群,实现复杂任务的高效协作。如...
与工业机器人相关的问题
新闻资讯
产品推荐
-
滨海自主可控工业机器人推荐厂家
2026-09-30 -
东台质量工业自动化控制系统销售公司
2026-09-30 -
阜宁定制工业自动化控制系统销售公司
2026-09-30 -
盐都区本地工业自动化控制系统量大从优
2026-09-30 -

建湖新款工业自动化控制系统厂家电话
2026-09-30 -
射阳耐用工业自动化控制系统推荐厂家
2026-09-30 -
盐城本地工业自动化控制系统销售方法
2026-09-30 -
亭湖区质量工业机器人供应
2026-09-30 -
亭湖区质量工业自动化控制系统出厂价
2026-09-30