
———— P ————
Product
产品中心


计算机及网络技术与控制系统的发展有着紧密的联系。**早在50年代中后期,计算机就已经被应用到控制系统中。60年代初,出现了由计算机完全替代模拟控制的控制系统,被称为直接数字控制(Direct Digi...
20世纪60年代,***代远程终端单元在发电厂进行了布设。20世纪70年代中期,集中式数字控制系统逐渐被离散式控制系统所取代。可编程逻辑控制器与数据采集与监控系统开始应用 [6-7]。20世纪80年代...
目前我国工业机器人发展迅速,国家相关政策鼓励机器人技术自主创新和应用推广,并将工业机器人作为推动制造业数字化、智能化转型的重要装备。近年来,中国工业机器人产量与应用规模不断扩大,反映出制造业对自动化和...
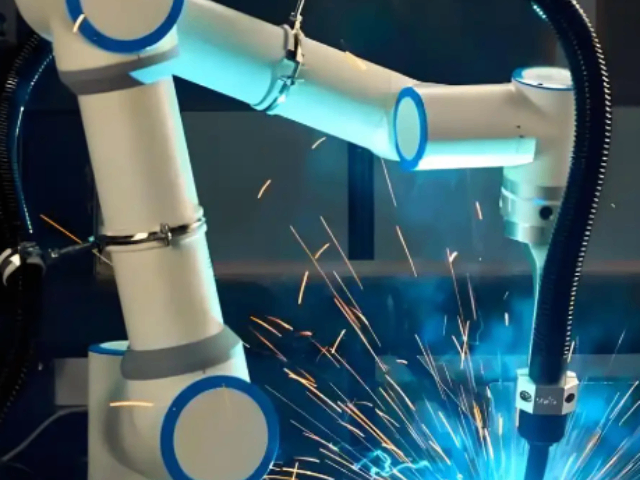
常见结构类型根据机械结构形式和运动特征的不同,工业机器人总体上可分为串联、并联和串并混联机器人三大类。不同类型工业机器人在工作空间、运动方式和适用场景方面各具特点。串联机构(serialmechani...

近年来,随着人机协作需求的增加,工业机器人在安全控制和协作技术方面不断发展。通过引入力控制、碰撞检测和安全监控机制,工业机器人能够在限定条件下与人员协同作业,拓展了其在装配、检测等场景中的应用范围。安...
查看详情 >
工业自动化控制系统的研发伴随工业生产需求与技术发展而演进,传统控制系统时期难以满足工业自动化控制的需求,工业控制系统向智能化方向演进,随着各类新技术的高度集成,工业控制正处于新的技术转折点 [7]。工...
查看详情 >
对于高可靠性要求的系统,可采用3只(或更多)同类型仪表并行测量同一变量来提高测量的可靠性。这一原理同样适用于测量仪表的故障检测与诊断由于需要多只仪表,所以称为硬件冗余。在一组三倍冗余的仪表中,如果某一...
查看详情 >
发展现状2020年,中国机器人产业营业收入***突破1000亿元。“十三五”期间,工业机器人产量从7.2万套增长到21.2万套,年均增长31%。从技术和产品上看,精密减速器、高性能伺服驱动系统、智能控...
查看详情 >