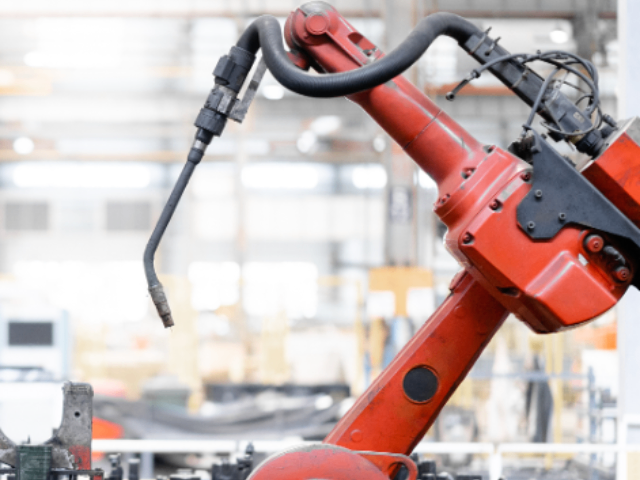
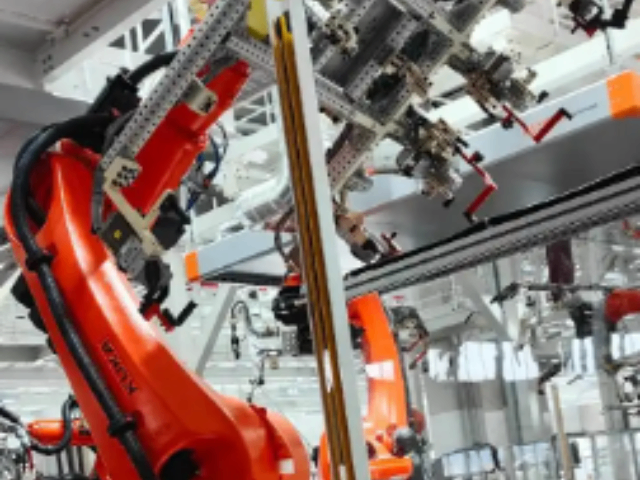
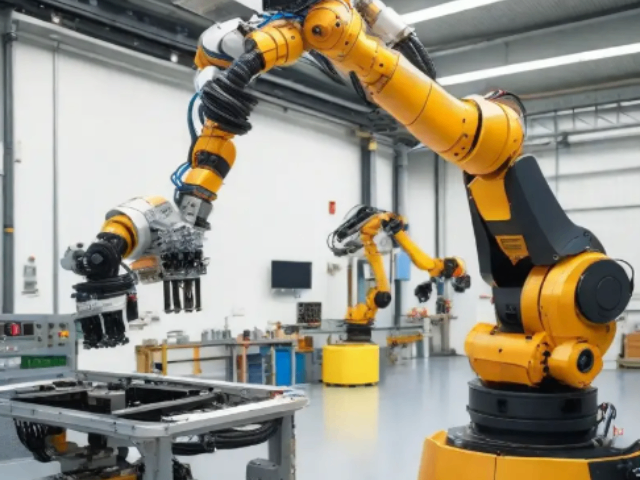
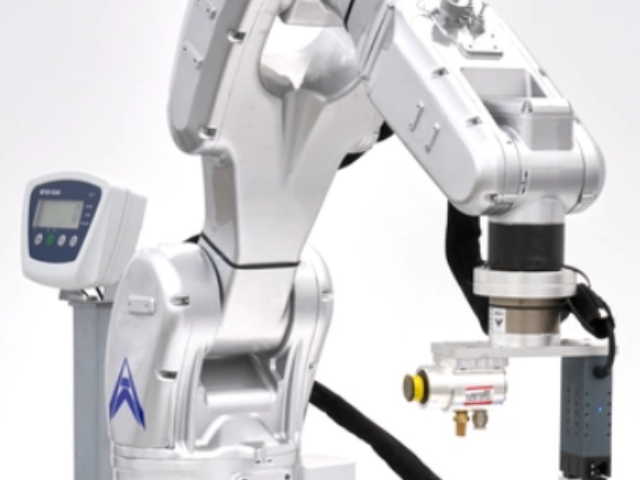
常见结构类型根据机械结构形式和运动特征的不同,工业机器人总体上可分为串联、并联和串并混联机器人三大类。不同类型工业机器人在工作空间、运动方式和适用场景方面各具特点。串联机构(serial mechanism)是从基座开始由连杆和关节顺序连接而构成的开式链机构。典型的串联机器人有坐标式机器人和关节式机器人。串联机器人分为坐标式机器人和关节式机器人。坐标式机器人通过线性轴和旋转轴的组合来定义工作空间,适用于固定路径的精确操作;而关节式机器人通过多关节的灵活运动来实现大范围和复杂轨迹的操作,更适合需要高灵活性和多自由度的任务。模仿人类手臂的多关节设计,实现类似人手的灵活操作。新吴区推荐工业机器人供应商家
食品医药包装机器人采用食品级材质,避免人工污染;分拣与搬运机器人通过视觉系统精细作业。新兴领域光伏/锂电行业:用于硅片切割、电池片焊接、电芯装配,要求超高精度与防静电能力。建筑行业:探索钢筋绑扎、墙体喷涂等应用场景。四、技术发展趋势智能化融合AI、机器视觉等技术,提升自主感知、决策与适应能力。向“认知智能”阶段演进,推动机械手从程序驱动向认知驱动升级。协作化人机协作机器人成为主流,实现人与机器人安全高效协同作业。滨湖区应用工业机器人单价钢铁行业机器人可完成钢水测温取样、激光打码等20余个场景。
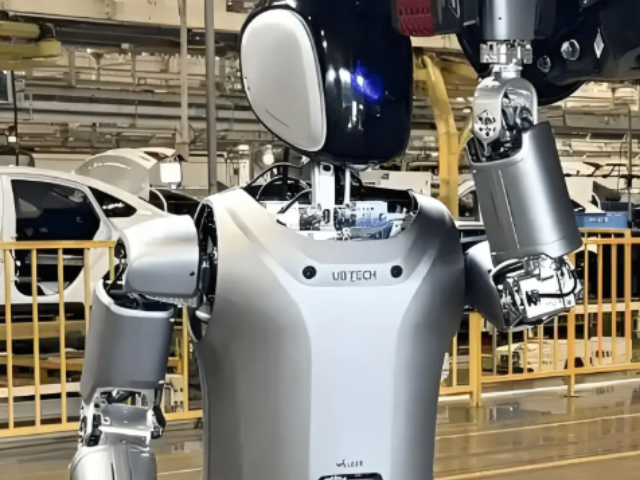
感知系统感知系统用于获取机器人本体状态及作业环境信息,包括位置、速度、力或外部环境特征等数据,为控制系统提供反馈依据。通过传感信息的引入,工业机器人能够在复杂工况下保持稳定运行,并在一定程度上实现对作业过程的调整与优化。末端执行器是工业机器人直接与工件或工具接触的部件,其形式根据作业任务不同而有所差异,如夹持器、焊枪、喷枪或**工装等,是实现具体工业操作的重要接口 [29]。机器人-环境交互系统机器人-环境交互系统是实现机器人与外部环境中的设备相互联系和协调的系统。机器人与外部设备集成为一个功能单元,如加工制造单元、焊接单元、装配单元等。当然也可以是多台机器人集成为一个去执行复杂任务的功能单元 [29]。
控制系统是工业机器人实现自动化运行的**,其主要任务是根据作业需求生成运动指令,并协调各关节执行相应动作。工业机器人控制系统通常采用多轴协同控制方式,对位置、速度和加速度进行统一调度,以保证运动过程的平滑性和精度 [31]。轨迹规划是控制系统中的关键技术之一,其目标是在满足工艺要求和机械约束的前提下,为机器人生成合理的运动路径和时间规律。轨迹规划需要综合考虑关节极限、运动平稳性和作业效率等因素,以避免冲击、振动或碰撞问题。在实际工业应用中,轨迹规划结果直接影响生产节拍和加工质量,是衡量工业机器人性能的重要方面。汽车制造:焊接、喷涂、装配等。
串并混联机器人(Serial-Parallel Hybrid Robot)是一种结合了串联机器人和并联机器人优点的机器人。它通过将串联机构的大范围运动能力和并联机构的高精度和高刚性特性有机地结合起来,实现了在三维空间内的高灵活性、高精度和高负载能力。这种机器人并没有特定的结构形式,现有的串并混联机器人通常以并联机构为底座,提供稳定精确的定位能力,以串联机构作为延展,提高辅助末端执行器的可达性和避障能力。其在精密装配、零件加工、医疗手术辅助、物料搬运等多个领域展现出***的性能,适用于复杂运动任务。“质量强链”项目推动重载机器人精度提升1倍,国产点焊机器人实现汽车主机厂批量应用。梁溪区推荐工业机器人厂家现货
分拣机器人搭配视觉识别系统,效率是人工的3-5倍。新吴区推荐工业机器人供应商家
焊接机器人定位精度±0.1mm,涂装机器人漆料利用率达90%以上。电子电气承担高精度装配(如SCARA机器人重复定位精度±0.01mm)、打磨抛光及视觉检测任务。视觉检测机器人搭配AI算法,检测速度与准确率***提升。金属加工应用于机床上下料、焊接、切割、锻造等工序,替代高危作业。钢铁行业机器人可完成钢水测温取样、激光打码等20余个场景。物流仓储码垛机器人负载能力强、速度快;AGV/AMR移动机器人实现物料智能调度。分拣机器人搭配视觉识别系统,效率是人工的3-5倍。新吴区推荐工业机器人供应商家
无锡博测半导体设备有限公司汇集了大量的优秀人才,集企业奇思,创经济奇迹,一群有梦想有朝气的团队不断在前进的道路上开创新天地,绘画新蓝图,在江苏省等地区的安全、防护中始终保持良好的信誉,信奉着“争取每一个客户不容易,失去每一个用户很简单”的理念,市场是企业的方向,质量是企业的生命,在公司有效方针的领导下,全体上下,团结一致,共同进退,**协力把各方面工作做得更好,努力开创工作的新局面,公司的新高度,未来博测供应和您一起奔向更美好的未来,即使现在有一点小小的成绩,也不足以骄傲,过去的种种都已成为昨日我们只有总结经验,才能继续上路,让我们一起点燃新的希望,放飞新的梦想!