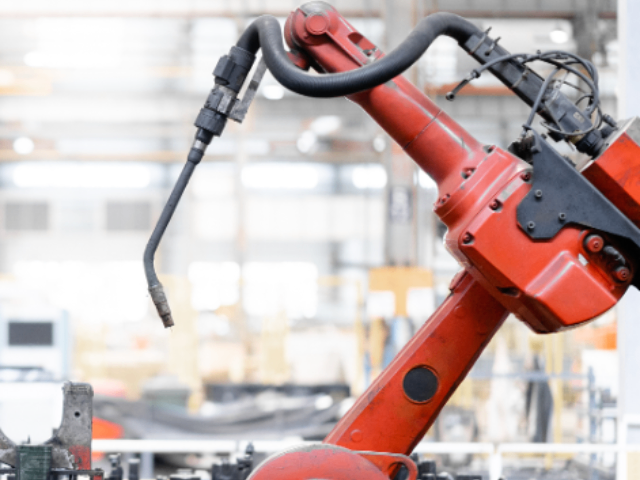
运动学与动力学基础运动学与动力学是工业机器人实现精确运动控制的理论基础。运动学主要研究机器人关节变量与末端执行器位姿之间的几何关系,通过建立机器人正运动学和逆运动学模型,实现对机器人空间位置和姿态的描述与求解。动力学则关注机器人在运动过程中力、力矩与运动状态之间的关系,为驱动控制和负载分析提供理论依据 [30]。在工业机器人应用中,运动学模型用于轨迹规划和姿态控制,是实现自动化作业的基础环节。通过合理的机构设计与参数建模,可以提高机器人运动的可控性和稳定性。动力学分析有助于评估机器人在高速运行和负载变化条件下的性能表现,为控制策略设计和机械结构优化提供支持。提高生产效率:能够24小时不间断工作,显著提高生产速度。滨湖区推广工业机器人服务热线
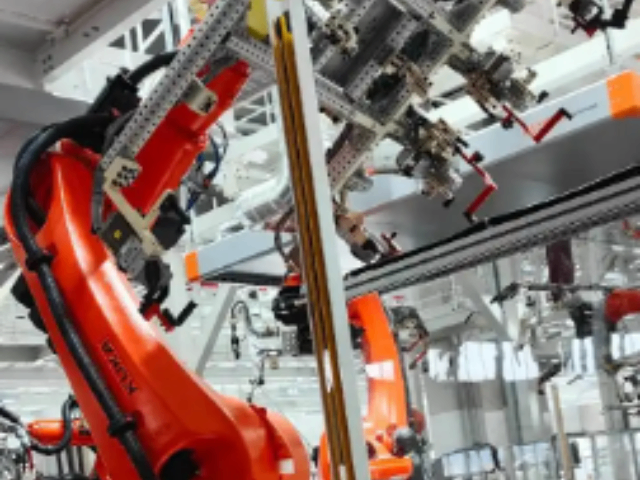
自20世纪60年代中期开始,美国麻省理工学院、斯坦福大学、英国爱丁堡大学等陆续成立了机器人实验室。美国兴起研究第二代带传感器的、“有感觉”的机器人,并向人工智能进发。 [6]20世纪70年代,随着计算机和人工智能技术的发展,机器人进入了实用化时代。像日立公司推出的具有触觉、压力传感器,7轴交流电动机驱动的机器人;美国Milacron公司推出的世界***台小型计算机控制的机器人,由电液伺服驱动,可跟踪移动物体,用于装配和多功能作业;适用于装配作业的机器人还有像日本山梨大学发明的SCARA平面关节型机器人等。 [6]滨湖区应用工业机器人推荐货源电子产品:组装、测试、搬运等。
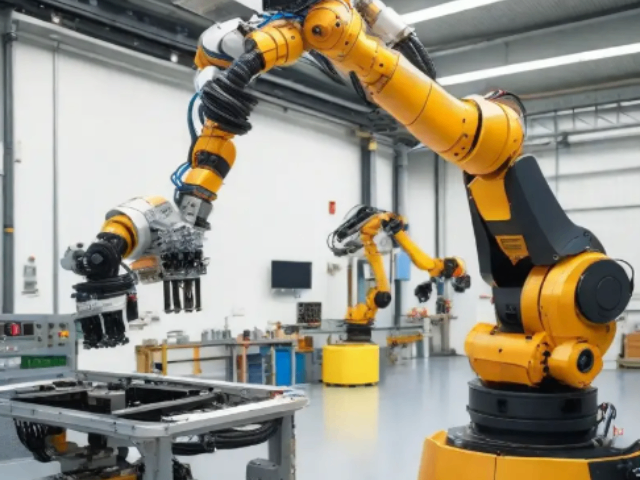
通常情况下,工业机器人的各个轴臂上会留下回零点的标志,只需操作各轴回到该位置,就表示各轴调试归零,另外在机器人的底座上也会贴有各轴原点6个轴对应的角度,这都是调试中的重要参考依据。但具体的调试还需根据现场环境和需要完成的任务做出特定的分析,如在这个过程中,相关的调试人员可以特定规划出一条合理的归零“路线”,再通过示教器依次将机器人移动到各个点,然后对相关数据进行记录,***调试人员结合自身的校对经验反复实验,将工业机器人各轴按照实际生产作业要求进行归零调试。 [1]
支持示教再现(手动操作记录动作)和离线编程(通过计算机模拟生成程序)。拟人化结构模仿人类手臂的多关节设计,实现类似人手的灵活操作。通用性通过更换末端执行器和调整程序,可完成不同作业任务(如搬运、装配、焊接)。机电一体化融合机械、电子、控制、计算机等技术,形成高度集成的智能系统。高精度与高可靠性重复定位精度可达±0.02mm,满足精密制造需求。平均无故障工作时间超12万小时,保障长期稳定运行。、应用领域汽车制造冲压、焊接、涂装、总装四大工序自动化率超90%。人机协作机器人成为主流,实现人与机器人安全高效协同作业。
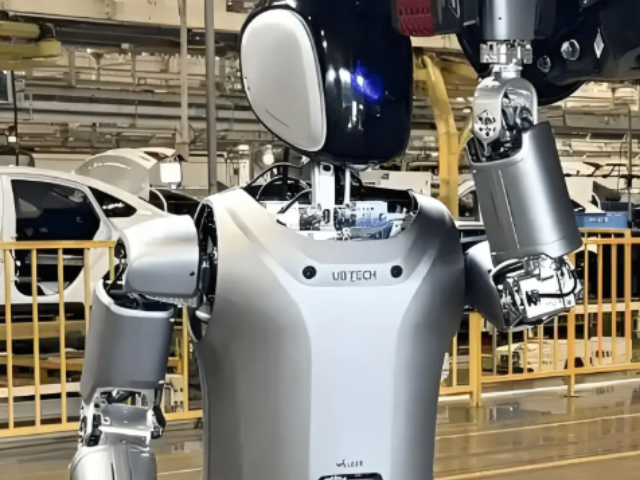
并联机构有两个构成部分,分别是手腕和手臂。手臂活动区域对活动空间有很大的影响,而手腕是工具和主体的连接部分。与串联机器人相比较,并联机器人具有刚度大、结构稳定、承载能力大、微动精度高、运动负荷小的优点。在位置求解上,串联机器人的正解容易,但反解十分困难;而并联机器人则相反,其正解困难,反解却非常容易 [29]。驱动系统驱动系统负责为机器人各关节提供动力支持,通常由电机、减速机构和传动部件等组成,其性能对机器人的速度响应、运动平稳性和定位精度具有重要影响。控制系统是工业机器人的**组成部分,主要用于执行程序指令、协调各关节运动以及管理输入输出信号,实现对机器人运动轨迹、姿态和作业流程的统一控制 [29]。改善工作环境:可以在危险或恶劣的环境中工作,保护人类工人。滨湖区推荐工业机器人现货
通过标准化接口降低系统集成难度。滨湖区推广工业机器人服务热线
在产业发展层面,工业机器人产业将更加注重产业链协同与生态体系建设。**零部件、自主控制系统和系统集成能力的提升,将成为影响产业竞争力的重要因素。同时,“具身智能”成为产业重要的战略发展方向之一,相关企业正致力于构建从**零部件到行业本体机器人的全产业链体系,推动机器人技术与特定场景的深度融合 [35]。同时,工业机器人与工业互联网、数据平台和生产管理系统的融合,有助于推动制造过程的数据化和智能化管理,提升整体制造系统的运行效率和质量水平。滨湖区推广工业机器人服务热线
无锡博测半导体设备有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在江苏省等地区的安全、防护中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同博测供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!