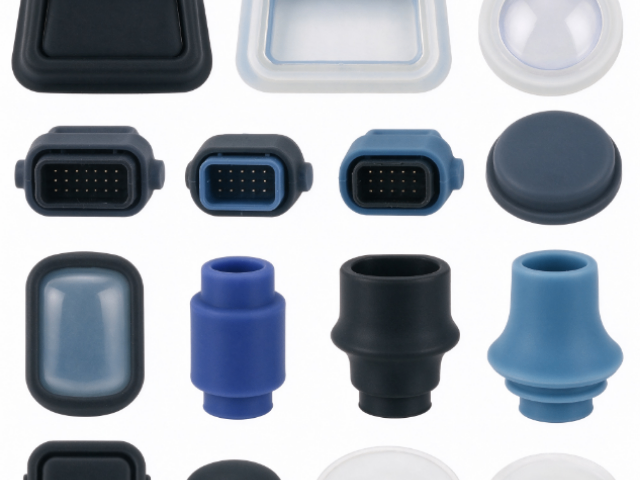
扭转蠕变是机器人硅胶关节较容易被低估的材料特性,很多工程师在静态测试时一切正常,连续跑机之后,机器人硅胶关节的零点位置慢慢偏移,根源在于机器人硅胶长时间承受扭转载荷之后无法完全回弹。用于机器人硅胶关节的机器人硅胶,在持续往复扭转中会产生缓慢的塑性形变,蠕变值越高,机器人硅胶关节的位置漂移就越明显,机器人控制系统需要不断补偿误差,增加算法负荷。普通硅胶的蠕变指标很难满足高频运动的机器人硅胶关节,即便初始手感柔软,经过数十万次循环运动,机器人硅胶就会出现形变累积,造成关节运动区间偏离预设参数。面向协作机器人、人形机器人的机器人硅胶关节,所用机器人硅胶会在配方阶段补强交联体系,降低蠕变倾向,同时通过成型工艺保证硫化充分,减少未反应小分子带来的弹性衰减。不少研发团队只做短时静态扭转测试,跳过长期疲劳蠕变验证,等到样机进入长时间可靠性测试,才发现机器人硅胶关节零点漂移超标,不得不重新更换机器人硅胶材质,拉长整个项目验证周期。把蠕变指标纳入机器人硅胶关节物料准入标准,才能从材料层面守住机器人运动定位精度。普通橡胶难以稳定导电,机器人硅胶均匀分散导电填料。阻燃机器人硅胶外壳
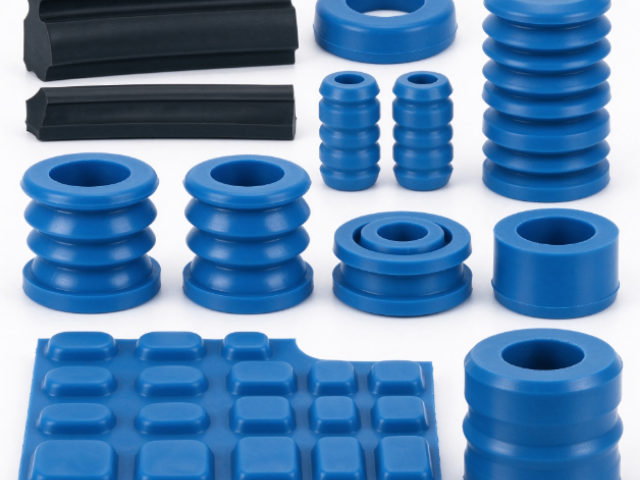
鸿富翔同时布局精密固态硅胶与 LSR 液态硅胶产线,可以按照机器人硅胶关节的负载、运动频次、精度要求灵活调配机器人硅胶方案,不会被单一工艺限制设计空间。低负载、结构简洁、主打成本可控的机器人硅胶关节,选用固态模压机器人硅胶,配方调配灵活,硬度、配色调整方便,适合批量稳定生产;面向人形机器人高自由度、高频扭转、需要细腻表面与高精度尺寸的机器人硅胶关节,则采用 LSR 液态注射成型机器人硅胶,成型精度更高,硫化均匀,能够承受数十万次往复扭转而弹性衰减更低。所有投入生产的机器人硅胶原料入厂必检,对基础力学、析出物、耐老化指标进行核验,生产全程遵循标准化质量体系,混料、硫化、后处理工序都留存可追溯记录。如果客户需要带触觉传感的机器人硅胶关节,还可以定制改性导电机器人硅胶,控制填料分散均匀度,降低信号迟滞与噪声。工程师会客观评估使用场景,不会为简单缓冲结构强行推荐高成本液态机器人硅胶,也不会用普通固态机器人硅胶应付高精度、高耐久机器人硅胶关节,协助客户平衡产品性能与 BOM 成本。高回弹机器人硅胶皮肤缺少抗疲劳机器人硅胶,连续高速摆动后表面滋生细密裂纹。
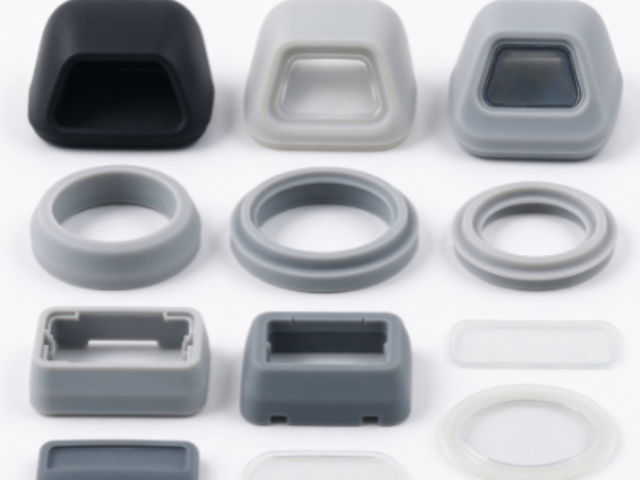
当一款灵巧手产品从样机走向批量出货,机器人灵巧手硅胶供应链的稳定性,会直接决定订单交付能力。很多可以做出合格样品的小厂,在放大产能之后,很难守住机器人灵巧手硅胶配方、成型参数、品控标准,样品阶段表现良好的机器人灵巧手硅胶,量产之后性能下滑、不良率飙升,甚至出现断供。一旦机器人灵巧手硅胶供货不稳,整机装配线被迫停工,已经签下的订单面临延期赔付风险。靠谱的配套厂商,不但可以交付合格的机器人灵巧手硅胶,还拥有稳定原料渠道、标准化生产流程、可追溯品控体系以及弹性产能,能够持续稳定输出一致性达标的机器人灵巧手硅胶,同时配合客户后续改款、升级需求迭代方案。鸿富翔依托闭环的模具、材料、成型、后处理体系,能够持续为客户提供稳定的机器人灵巧手硅胶配套,不管是稳步提升的常规订单,还是突发增量需求,都具备相应承接能力,帮助机器人企业规避量产阶段物料失控风险,值得有量产规划的机器人品牌深入了解。
一家人形机器人研发企业正在推进商用样机定型,早期自研全掌柔性表皮选用市面通用硅胶,制作而成的机器人灵巧手硅胶触感生硬,压力信号迟滞严重,内置触觉阵列采集的噪声很高,抓取水果、软质织物等易损物件时控制效果不理想。同时这批机器人灵巧手硅胶皮纹模糊,批次色差、表面麻点较多,对外展示样机观感达不到商业化标准,很难获得投资方与渠道的认可。该企业找到鸿富翔定制新一代全掌机器人灵巧手硅胶,团队调配低迟滞、高回弹的专属机器人灵巧手硅胶配方,搭配自研精密复刻模具还原细腻仿生皮纹,使用 LSR 注射成型保证表皮壁厚均匀,锁定整套成型参数稳定光泽与色调。多轮加速老化测试证实,这款机器人灵巧手硅胶在反复捏合弯折之后回弹保持能力远优于旧方案,传感信号迟滞大幅收窄。小批量交付之后,搭载这款机器人灵巧手硅胶的仿生灵巧手,在抓取交互演示当中动作顺滑可控,样机外观一致性明显提升。后续该团队持续开发不同负载规格的灵巧手,统一选用同体系机器人灵巧手硅胶,依靠稳定配套加快整机定型进度,顺利进入线下体验与渠道对接阶段。工业自动化供应链之中,机器人硅胶正成为柔性配件主流选择。
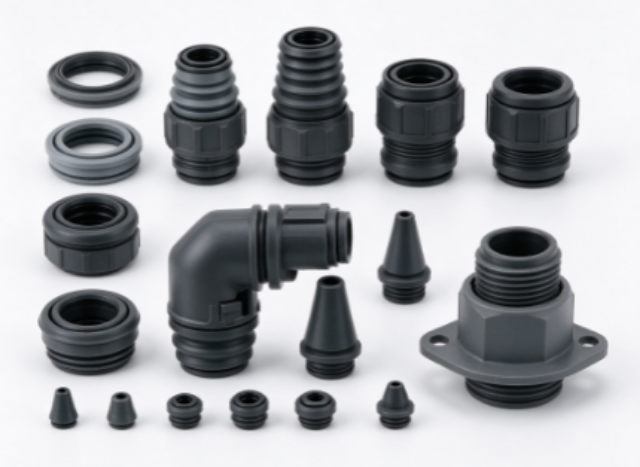
一家人形机器人研发企业正在推进商用样机定型,早期自研肩颈柔性关节选用市面通用硅胶,制作而成的机器人硅胶关节迟滞偏高,机器人硅胶在反复扭转之后回弹缓慢,内置触觉传感信号噪声大,人机交互时柔顺反馈生硬,很难达到商业化展示标准。而且自制机器人硅胶关节外观一致性差,批次色差、表面麻点频发,对外展示样机观感难以打动渠道与投资方。该企业找到鸿富翔定制新一代肩颈机器人硅胶关节,团队调配低迟滞、高回弹的专属机器人硅胶配方,搭配自研精密模具复刻流畅曲面轮廓,使用 LSR 注射成型保证关节壁厚均匀,锁死整套成型参数稳定光泽与色调。多轮加速老化测试证实,这款机器人硅胶在持续扭转拉伸之后回弹保持能力远优于旧方案,传感信号迟滞明显收窄。小批量交付之后,搭载这款机器人硅胶关节的人形机器人,在转头、抬肩交互演示当中动作顺滑稳定,样机外观一致性大幅提升。后续该团队陆续开发腕部、髋部机器人硅胶关节,统一选用同体系机器人硅胶,依靠稳定配套加快整机定型进度,顺利进入线下体验与渠道对接阶段。机器人灵巧手硅胶依托 LSR 液态成型,可以复刻细腻仿生指尖纹路。耐高温机器人硅胶手板
别家只能固定少数硬度,机器人灵巧手硅胶按需调整邵氏硬度区间。阻燃机器人硅胶外壳
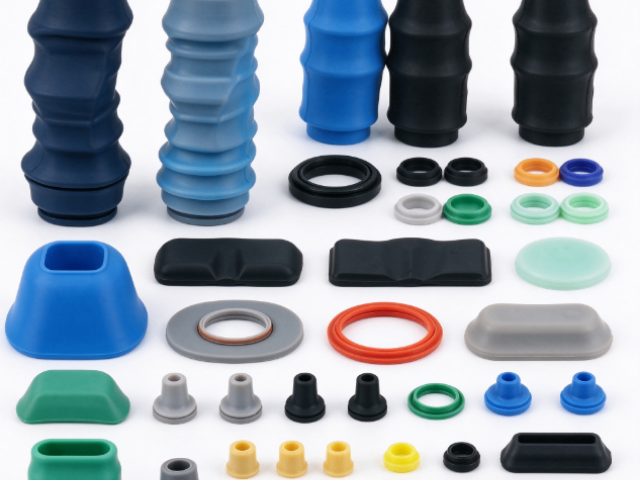
很多机器人研发工程师在选型机器人硅胶时,容易把普通模压硅胶和 LSR 液态硅胶混为一谈,机器人硅胶作为人形机器人、工业协作机器人柔性部件的关键材料,不同工艺路线直接决定机器人硅胶产品的表现上限。机器人硅胶主要分为固态精密模压与液态硅胶注射成型两类,固态机器人硅胶更适合结构相对规整、批量需求稳定的缓冲垫、防尘护套、减震垫块,配方调配空间大,硬度区间宽广,成本可控;LSR 液态的机器人硅胶依靠双组份精确配比、高压注射入模,能够成型极薄壁厚、复杂曲面、微纹理仿生皮肤,也是当下人形机器人仿生柔性表皮优先选用的机器人硅胶。不少设计团队存在误区,觉得只要标注机器人硅胶,就可以实现柔性抓取或者仿生触感,忽略成型工艺带来的收缩率、分模线、内部微小气孔控制差异。如果用普通固态模压去做高保真仿生皮肤,很容易出现表面纹路失真、回弹不均;如果一味选用液态机器人硅胶来生产简单密封垫圈,又会造成不必要的物料与制造成本浪费。想要用好机器人硅胶,需要提前根据部件功能定位选定成型方式,兼顾触感、力学指标与量产稳定性,避免在样机阶段敲定难以规模化落地的设计方案。阻燃机器人硅胶外壳
鸿富翔(广东)橡塑科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在广东省等地区的橡塑中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同鸿富翔橡塑供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!