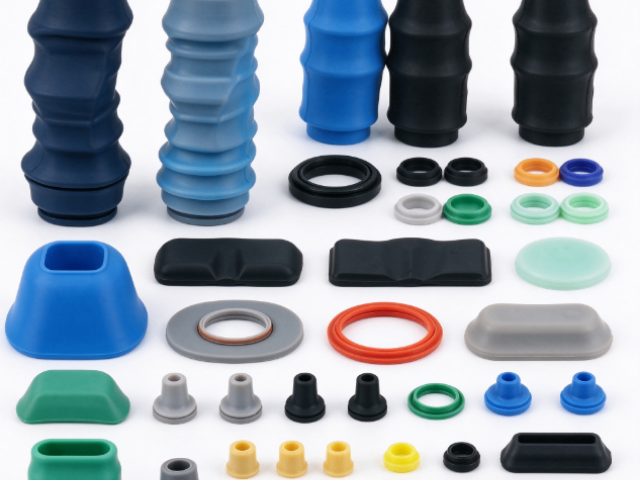
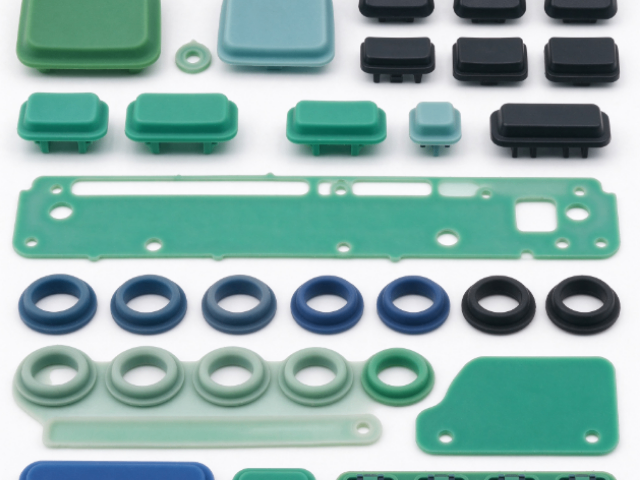
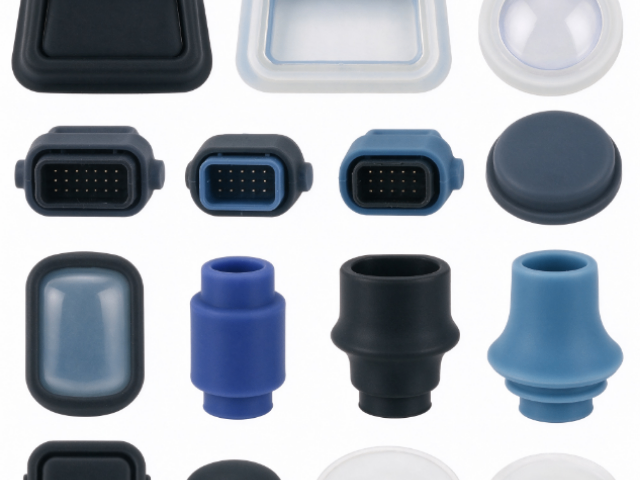
一家人形机器人研发企业正在推进商用样机定型,早期自研肩颈柔性关节选用市面通用硅胶,制作而成的机器人硅胶关节迟滞偏高,机器人硅胶在反复扭转之后回弹缓慢,内置触觉传感信号噪声大,人机交互时柔顺反馈生硬,很难达到商业化展示标准。而且自制机器人硅胶关节外观一致性差,批次色差、表面麻点频发,对外展示样机观感难以打动渠道与投资方。该企业找到鸿富翔定制新一代肩颈机器人硅胶关节,团队调配低迟滞、高回弹的专属机器人硅胶配方,搭配自研精密模具复刻流畅曲面轮廓,使用 LSR 注射成型保证关节壁厚均匀,锁死整套成型参数稳定光泽与色调。多轮加速老化测试证实,这款机器人硅胶在持续扭转拉伸之后回弹保持能力远优于旧方案,传感信号迟滞明显收窄。小批量交付之后,搭载这款机器人硅胶关节的人形机器人,在转头、抬肩交互演示当中动作顺滑稳定,样机外观一致性大幅提升。后续该团队陆续开发腕部、髋部机器人硅胶关节,统一选用同体系机器人硅胶,依靠稳定配套加快整机定型进度,顺利进入线下体验与渠道对接阶段。机器人硅胶严控小分子析出,满足洁净机器人内部使用标准。东莞弹性体机器人硅胶按键
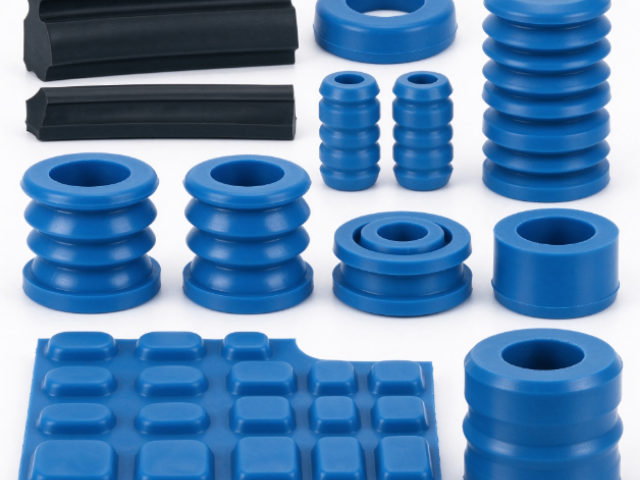
机器人硅胶关节是依靠弹性硅基材料分担转动冲击的柔性结构,很多研发人员容易把机器人硅胶关节简单等同于一块加厚硅胶垫片,忽略机器人硅胶本身的力学特性对关节动态表现的决定性作用。机器人硅胶作为机器人硅胶关节的重要基材,能够在关节旋转、扭转、弯折的过程中吸收瞬时冲击,降低刚性齿轮、转轴之间的碰撞噪音,当机器人碰到障碍物时,机器人硅胶可以快速形变卸力,保护内部精密减速器与传感元件。市面上不少样机直接选用普通通用硅胶来制作机器人硅胶关节,这类材料没有针对往复扭转工况优化,内部交联结构稳定性不足,持续反复转动之后容易出现蠕变。真正适配机器人硅胶关节的机器人硅胶,需要控制扭转滞后、压缩长久变形与抗疲劳性能,保证在数万次往复运动之后,弹性不会明显衰减。如果机器人硅胶的回弹速率和关节运动节奏不匹配,柔性缓冲反而会带来运动迟滞,让位置控制精度下滑。理解机器人硅胶关节的缓冲底层逻辑,研发团队才能够根据关节负载、活动角度、运动频率,精确挑选配方定制的机器人硅胶,避免柔性结构变成整机运动控制的短板。广东缓冲减震机器人硅胶部件没有配套 LSR 工艺的机器人硅胶,薄壁密封件成型时频繁缺料。
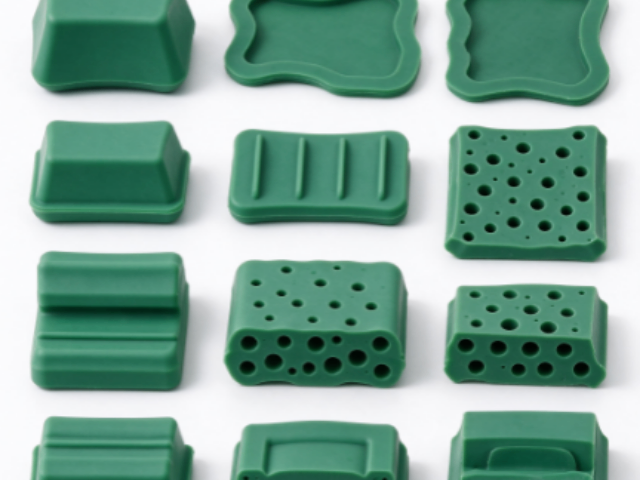
机器人对机器人硅胶力学指标一致性要求较高,但是很多供应链无法稳定控制不同批次机器人硅胶的性能,给整机标定带来麻烦。机器人硅胶的硬度、回弹、压缩长久变形、撕裂强度,会受原料批次、混料时长、硫化温度与时间影响,如果工厂没有标准化的配料与成型管控流程,先后两批机器人硅胶性能差异明显。用于柔性抓取的机器人硅胶,如果批次之间回弹浮动过大,抓取算法需要反复重新标定,增加调试工作量;用于密封的机器人硅胶压缩性能不稳定,部分批次密封合格,另一批次出现渗漏。很多供应商没有建立原料留样、工艺卡片制度,调色、调配方依靠工人经验,更换生胶或者色母之后,机器人硅胶性能随之漂移。机器人硅胶又是外观与功能一体件,仿生表皮还要求表面质感统一,如果成型参数随意改动,机器人硅胶表面会出现流痕、麻点、光泽不一。品牌方和研发团队不得不投入大量人力,每一批到货都抽样做全套力学检测,一旦指标偏离,整批机器人硅胶拒收,造成交期延误与物料浪费。
人形机器人的柔性皮肤一直是行业热点,很多采购误以为柔软就等同于仿生手感,实际上机器人硅胶的触感是一套复合指标,并非只看邵氏硬度。用于表皮、柔性触觉衬层的机器人硅胶,除基础软度之外,还需要匹配合适的回弹速率、阻尼特性、表面摩擦系数,高质量机器人硅胶可以模拟人体皮肤的形变反馈,让触觉传感器精确捕捉压力、滑动信号。机器人硅胶内部配方当中的生胶、补强填料、硫化体系,都会改变受力形变曲线,低端机器人硅胶受压之后形变滞后严重,传感器采集信号漂移,无法实现精细抓取。部分研发团队直接选用消费级硅胶替代专属机器人硅胶,这类材料没有针对动态反复弯折、持续微形变工况调校,短时间样机演示尚可,长时间连续运行之后,机器人硅胶会出现蠕变,形变无法复原,触觉反馈持续失真。面向人机交互场景的机器人硅胶,还要控制表面析出物,防止出油污染贴附的薄膜传感器。读懂机器人硅胶触感背后的力学逻辑,研发团队才能够跳出单纯摸样板选型的方式,用量化指标锁定机器人硅胶,保障触觉系统长期稳定输出。想要减少密封渗漏故障,可以评估耐温耐油的机器人硅胶。
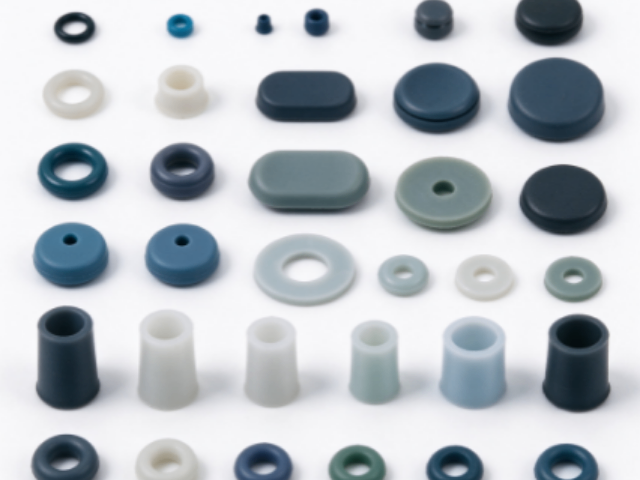
很多机器人研发团队卡在机器人硅胶关节的样品开发环节,机器人硅胶关节看似体积不大,但属于动态功能件,一旦尺寸、壁厚、曲面不合适,就需要反复改模,拉长研发周期。大部分外协厂商没有自研模具能力,承接机器人硅胶关节订单之后向外发外加工模具,图纸评审、型腔加工、试模、寄送样品需要跨多方对接,沟通链条冗长。试模之后如果发现机器人硅胶关节存在气孔、扭转位置壁厚不均、脱模撕裂,就要重新修模,再次等待试模,每一轮改模都要耗费大量时间。很多模具厂商并不熟悉机器人硅胶的收缩特性,不会针对机器人硅胶关节的扭转形变区域做收缩补偿,样品出来之后才发现运动干涉,只能返工。更棘手的是,很多供应商打样使用高质量机器人硅胶,等到准备转量产,私自更换低价原料,量产出来的机器人硅胶关节回弹、抗疲劳性能和样板差距巨大,研发团队又要重新开展全套可靠性测试。在新品窗口期紧张的机器人赛道,机器人硅胶关节打样的不可控,会直接拖累整机集成、调试和样机参展计划,很多团队前期比价只看单品报价,忽略这项隐性时间成本。选错硬度的机器人硅胶,柔性执行器往复动作后回弹持续衰减。广州耐高温机器人硅胶定制厂家
没有耐油脂配方的机器人灵巧手硅胶,接触润滑油后快速溶胀失效。东莞弹性体机器人硅胶按键
灵巧手的控制算法高度依赖机器人灵巧手硅胶稳定的力学表现,但是很多配套厂商无法锁定每一批机器人灵巧手硅胶的指标,给整机标定带来沉重负担。机器人灵巧手硅胶的硬度、回弹、压缩模量、抗撕裂性能,受原料批次、混料时长、硫化温度与保压时间影响,如果生产没有标准化管控,先后两批机器人灵巧手硅胶的力学曲线会出现明显偏移。当机器人灵巧手硅胶回弹浮动超出阈值,每一批新到货的配件,工程师都要重新调整抓取阈值、触觉反馈参数,持续占用研发资源。面向商业化出货的灵巧手,如果每台设备搭载的机器人灵巧手硅胶性能不一致,终端设备抓取手感、碰撞响应各不相同,品牌产品一致性遭到破坏。很多供应商没有原料留样制度,配方、调色依靠工人经验,更换生胶或者助剂之后,机器人灵巧手硅胶性能悄然漂移。外观层面,机器人灵巧手硅胶还容易出现流痕、麻点、皮纹清晰度不一,既影响样机展示观感,也侧面说明成型参数不稳定。采购与品控团队只能对每一批机器人灵巧手硅胶抽样开展全套力学测试,一旦指标偏离标准,整批拒收,造成交期延误与物料浪费。东莞弹性体机器人硅胶按键
鸿富翔(广东)橡塑科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在广东省等地区的橡塑中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同鸿富翔橡塑供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!