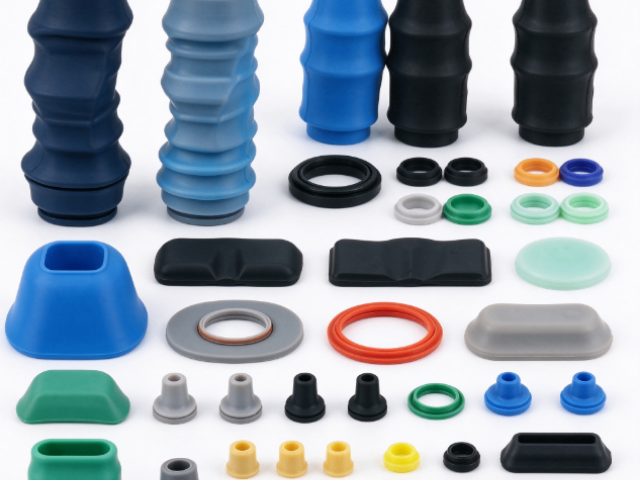
大量集成硬质骨架、传感衬底的灵巧手指节,都会采用嵌件包胶结构,机器人灵巧手硅胶牢牢包覆内部支撑基材,兼顾刚性定位与柔性接触。很多包胶方案失效的根源并不是机器人灵巧手硅胶弹性不足,而是机器人灵巧手硅胶和嵌件之间的粘接界面失效,机器人灵巧手硅胶沿着基材边缘起边、剥离,指尖外皮脱落,直接让整根手指丧失触觉与缓冲能力。只依靠滚花、开槽这类机械咬合,只能应付低频次、轻负载抓取,当机器人灵巧手硅胶反复弯折、冷热交替,界面应力持续拉扯,微小缝隙会不断扩大。等离子活化搭配专属底涂是成熟可靠的处理方案,提升基材表面能,让机器人灵巧手硅胶在硫化阶段形成化学键合,而不是简单物理包裹。尖角嵌件会造成应力集中,即便粘接工艺达标,机器人灵巧手硅胶也容易从尖角位置撕裂。机器人灵巧手硅胶包胶方案需要在结构设计之初同步规划嵌件造型、表面处理流程以及机器人灵巧手硅胶配方,从源头规避界面剥离,避免模具全部加工完成之后才发现粘接缺陷,产生高额改模成本。机器人灵巧手硅胶借助自研型腔,一体成型复杂曲面柔性夹持表层。东莞防磕碰机器人蒙皮硅胶
一家专注轻型协作机器人的设备厂商,原有柔性关节采用普通硅胶自制机器人硅胶关节,在连续抓取作业中暴露出明显短板。原有机器人硅胶抗扭转疲劳性能不足,连续运行不到一百五十小时就出现明显蠕变,机器人硅胶关节零点持续偏移,每过一段时间就需要停机重新标定运动参数,设备有效作业时长被压缩。同时不同批次来料性能波动大,下线设备的柔顺反馈手感参差不齐,售后维护压力持续走高。该厂商对接鸿富翔之后,团队根据关节负载、较大扭转角度以及日均运动循环次数,定制低蠕变、高抗疲劳的机器人硅胶,采用 LSR 液态硅胶一体成型机器人硅胶关节,模具阶段优化扭转区域壁厚分布,分散转动带来的集中应力。经过多轮样品迭代与数万次扭转疲劳验证,这款机器人硅胶关节正式投入量产。改造完成之后,机器人硅胶关节蠕变漂移量下降 82%,设备连续无标定运行时长大幅提升,单台设备的月度维护频次下降近六成。稳定的机器人硅胶关节让这款协作机器人顺利落地电子装配、轻量物料分拣产线,设备运行一致性得到客户认可,后续该品牌新机型全部沿用这套机器人硅胶关节方案,依托稳定供应链加快产品线拓展。固态硅胶机器人硅胶线束机器人灵巧手硅胶严控小分子析出,满足洁净实验室使用标准。
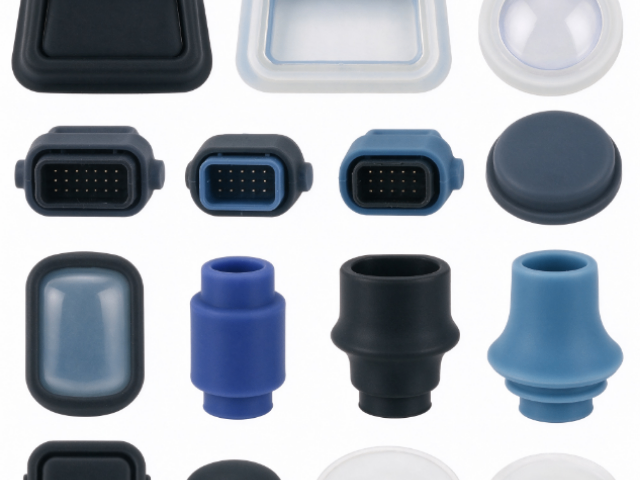
一家研发康复辅助机器人的科创企业,需要安全柔和的机器人硅胶关节,用于带动患肢做被动康复训练,早期选用外购硅胶配件,成品机器人硅胶关节触感偏硬,而且机器人硅胶析出管控不严,长期贴近人体皮肤存在刺激风险,同时反复缓慢扭转之后弹性衰减较快,柔顺力度难以精确控制。康复设备对安全性、触感柔和度以及力度稳定性有着严苛要求,不合适的机器人硅胶关节会影响康复体验,甚至带来使用隐患。鸿富翔为其调配低析出、生物相容性良好的机器人硅胶,成型一体化机器人硅胶关节,调整邵氏硬度适配缓慢康复运动节奏,优化曲面轮廓避免局部应力集中。样品完成皮肤刺激测试与长期扭转疲劳测试之后交付小批量试用。投入康复中心实测之后,机器人硅胶关节力度输出平稳,没有出现快速形变衰减,使用者反馈佩戴接触触感柔和,皮肤不适投诉清零。这款机器人硅胶关节顺利纳入设备定型方案,帮助企业拿到医疗器械配套相关准入测试样品,随着康复机器人订单增长,稳定的机器人硅胶供应持续支撑项目商业化推进。
一家专注柔性抓取协作机器人的设备厂商,原有夹爪护套选用普通硅胶替代专属机器人硅胶,在长时间抓取测试当中暴露明显短板。原有材料持续挤压之后回弹衰减迅速,抓取软质物料时力度难以稳定控制,连续运行两百小时之后,护套局部出现微小撕裂,同时不同批次来料性能浮动大,每一批到货都要重新调试抓取算法,调试成本居高不下。该团队对接鸿富翔之后,我们针对抓取工况定制高抗撕、低迟滞的机器人硅胶,采用 LSR 液态硅胶一体成型柔性夹爪护套,模具阶段优化内壁弧度与壁厚分布,让这款机器人硅胶在反复挤压时应力均匀分散,降低疲劳蠕变。经过多轮样品迭代与疲劳测试,这款机器人硅胶通过上千次连续抓取验证,性能指标稳定。量产后,夹爪抓取力度波动下降 70%,护套疲劳撕裂故障率降至极低水平,不再需要随每一批物料重新标定抓取参数。稳定可靠的机器人硅胶,让这款协作机器人顺利落地食品分拣、电子元器件装配产线,设备停机维护频次明显下降,品牌后续开发多规格夹爪,全部选用同体系机器人硅胶方案,依托稳定供应链加快产品线扩充速度。搭载定向调配的机器人硅胶,高速关节疲劳开裂故障减少六成。
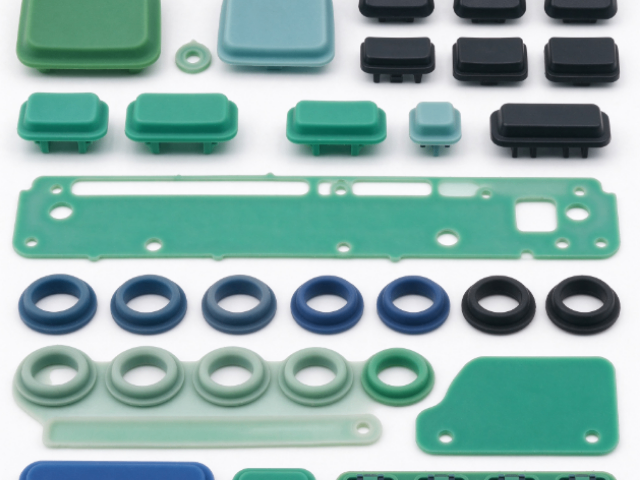
针对机器人硅胶动态、高负荷的使用特性,鸿富翔搭建一套适配机器人工况的专属品控流程,规避市面上普通机器人硅胶常见的蠕变大、疲劳差、析出超标等问题。投入生产的机器人硅胶配方,提前完成高低温循环、溶剂浸泡、持续压缩、反复弯折疲劳加速测试,评估长期运行之后回弹衰减、溶胀、开裂风险,严控助剂析出,避免机器人硅胶出油污染贴附的薄膜传感器。每一批机器人硅胶原料留样归档,生产批次全程可追溯,一旦出现品质异常,能够快速锁定工序与原料来源,防止大批量不良流出。成型依靠自动化设备稳定控温、控压、管控硫化时长,减少人为操作带来的参数波动,降低机器人硅胶气孔、流痕、光泽不均等外观与功能缺陷。仿生表皮这类外观功能一体的机器人硅胶,安排专人全检;密封、夹爪类功能性机器人硅胶抽样开展压缩长久变形、抗撕裂专项测试,确认动态耐久达标。如果客户有第三方检测需求,可配合送出样品完成资质核验,满足项目样机送检、商业化准入要求。这套品控贯穿机器人硅胶配料、成型、去飞边、清洗、包装,不让品质隐患留到整机测试环节,减少客户现场调试的意外故障。同行还在外协开模试产,机器人灵巧手硅胶由自有模具车间同步落地。防磕碰机器人面罩硅胶
打算升级触觉采集,不妨评估导电配方的机器人灵巧手硅胶。东莞防磕碰机器人蒙皮硅胶
不少机器人研发团队都遭遇过机器人硅胶打样周期过长的困扰,一款柔性夹爪套或者仿生表皮,光是等待机器人硅胶样品就消耗数周时间。多数外协工厂不具备自研精密模具能力,接到机器人硅胶订单之后,需要外发开模,从图纸评审、型腔加工、试模到寄送机器人硅胶样品,整条链路涉及多方对接,沟通损耗巨大。一旦测试发现机器人硅胶表面有气孔、纹路失真、装配尺寸偏差,就需要重新修改模具,再次等待试模,进一步拉长项目进度。很多工厂拿到图纸之后直接加工,不会提前针对机器人硅胶的收缩率、排气难点、薄壁成型风险给出优化建议,等到机器人硅胶样品产出,才发现结构本身很难稳定成型。机器人硅胶部件往往是样机验证后期才确认的物料,如果打样卡壳,会拖累整机集成、调试以及参展节点。更麻烦的是,部分供应商打样使用高质量原料,等到准备转量产,私自更换低成本原料,产出的机器人硅胶力学、触感和样板完全不一致,研发团队又要重新开展一轮可靠性验证。这类隐性时间成本,很容易在前期比价时被忽略,等到项目临近关键节点,才意识到机器人硅胶供应链响应速度会直接左右研发进度。东莞防磕碰机器人蒙皮硅胶
鸿富翔(广东)橡塑科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在广东省等地区的橡塑中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同鸿富翔橡塑供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!