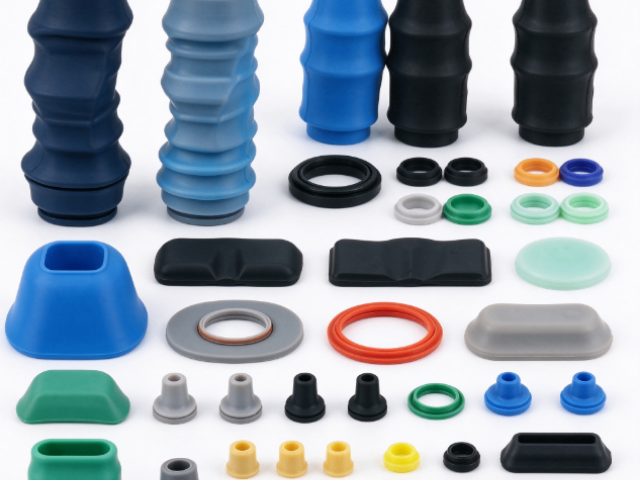
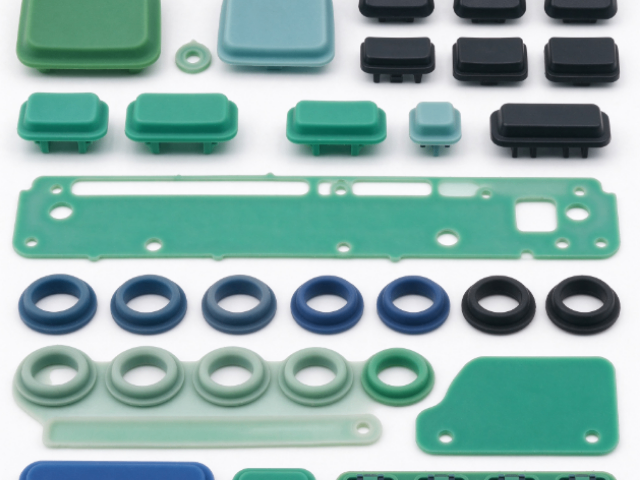
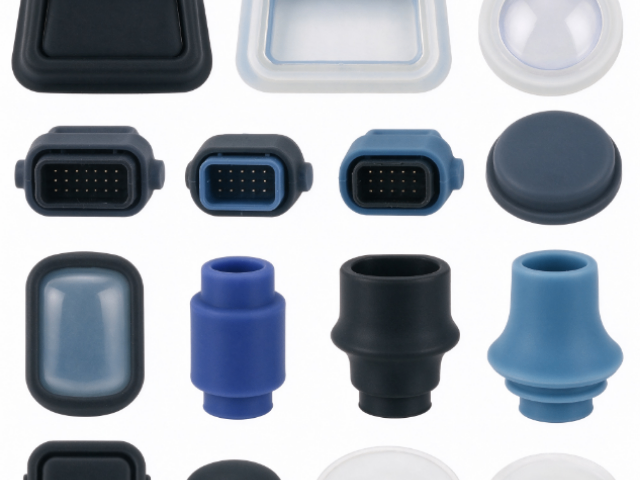
鸿富翔提供产品协同设计、快速打样、成型加工、嵌件包胶、后处理乃至小件预组装一站式服务,客户开发机器人硅胶关节,无需分头对接模具厂、硅胶成型厂、表面处理供应商。客户只需提交功能需求或者初步三维草图,技术团队同步评估机器人硅胶关节成型可行性,依托机器人硅胶材料特性优化结构,兼顾运动干涉、装配便利性与量产良率;图纸确认之后同步启动模具开发与样品试制,样品验证通过转入量产,还可承接等离子清洗、精密去毛刺、组件预装配等后工序,直接交付可送入整机装配的成品机器人硅胶关节。对于同时开发多款柔性运动部件的机器人企业,一站式模式减少大量沟通对接窗口,研发与采购团队不必耗费精力协调多家外协厂商排产、处理异常。当客户并行开发不同自由度、不同负载规格的机器人硅胶关节时,能够统筹排产与交付节奏。这种模式尤其适合规模有限的机器人创业团队,把繁琐的机器人硅胶关节供应链管理交由我们完成,客户可以集中资源投入电控调试、算法迭代与市场验证,不用持续被物料对接琐事消耗精力。定制柔性机器人硅胶,抓取易碎件破损率下降接近七成五。东莞耐老化机器人硅胶面罩
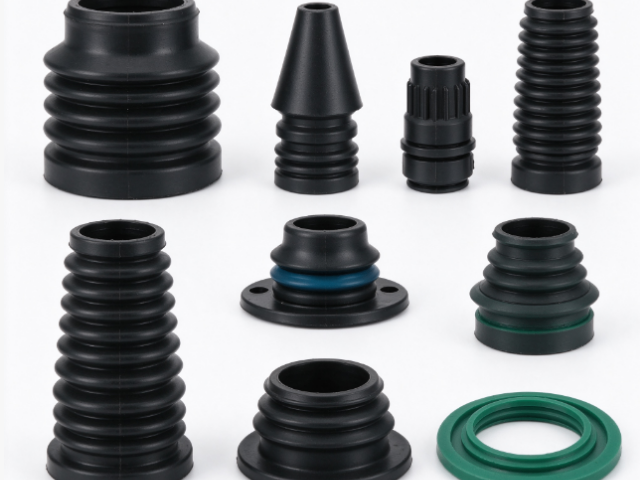
不少硅胶配套厂商只掌握单一成型工艺,只能提供固态模压或者液态注射其中一类方案,客户想要开发差异化机器人灵巧手硅胶时,设计思路很容易被供应链限制。如果供应商只有固态模压能力,客户想要做超薄连续表皮、高精密内嵌传感层的机器人灵巧手硅胶,就无法实现,只能被迫简化曲面与纹路,丢失灵巧手触感与感知精度;如果只做液态硅胶,简单低负载防滑指尖套的报价偏高,抬高整机物料成本。单一工艺路线也意味着缺少灵活调配机器人灵巧手硅胶的空间,很难同时满足食品接触、医疗配套、工业抓取等不同场景的机器人灵巧手硅胶需求。鸿富翔同时具备固态硅胶、LSR 液态硅胶精密成型能力,自研模具团队配合材料研发,可以根据客户目标自由切换工艺,定制匹配工况的机器人灵巧手硅胶,无论是低成本量产基础款机器人灵巧手硅胶,还是高精度仿生感知表皮机器人灵巧手硅胶,都有成熟落地路径。这种不受单一工艺束缚的配套能力,可以给机器人研发团队更大的设计自由度,不用为适配供应链而妥协产品性能,值得正在开发仿生灵巧手的机器人企业深入了解。广东抗UV机器人硅胶手指越来越多康复设备研发团队,选用机器人灵巧手硅胶制作缓冲衬垫。
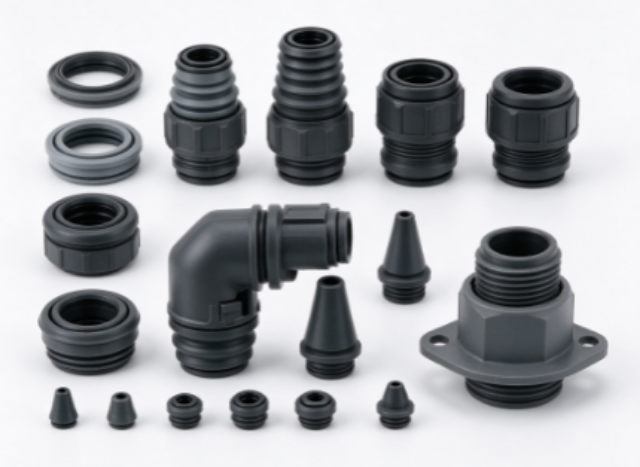
面向厂区室内巡检的移动机器人厂商,原有转向柔性防护机器人硅胶关节,选用低价回收混炼硅胶,机器人硅胶在频繁转向扭转之后很快老化发黏,防尘密封能力下降,粉尘顺着缝隙侵入转向电机,电机故障频发。每一台巡检机器人都需要定期拆解更换机器人硅胶关节,运维团队需要定期奔赴各个站点维护,运维人力投入居高不下。该厂商联系鸿富翔重新开发转向位置机器人硅胶关节,选用抗老化、低析出的机器人硅胶,一体成型带防尘唇边结构的机器人硅胶关节,提升动态扭转之下的密封贴合度。经过沙尘老化、高低温交变、持续转向循环测试达标之后批量供货。更换新方案之后,机器人硅胶关节老化失效周期大幅拉长,电机因粉尘侵入引发的故障率下降 70%,站点定期更换备件的工作量明显减轻。稳定可靠的机器人硅胶关节提升了巡检机器人整机可靠性,也降低了客户长期运维成本,该厂商后续新增多型号巡检机器人,全部采用这套机器人硅胶关节方案。
灵巧手的控制算法高度依赖机器人灵巧手硅胶稳定的力学表现,但是很多配套厂商无法锁定每一批机器人灵巧手硅胶的指标,给整机标定带来沉重负担。机器人灵巧手硅胶的硬度、回弹、压缩模量、抗撕裂性能,受原料批次、混料时长、硫化温度与保压时间影响,如果生产没有标准化管控,先后两批机器人灵巧手硅胶的力学曲线会出现明显偏移。当机器人灵巧手硅胶回弹浮动超出阈值,每一批新到货的配件,工程师都要重新调整抓取阈值、触觉反馈参数,持续占用研发资源。面向商业化出货的灵巧手,如果每台设备搭载的机器人灵巧手硅胶性能不一致,终端设备抓取手感、碰撞响应各不相同,品牌产品一致性遭到破坏。很多供应商没有原料留样制度,配方、调色依靠工人经验,更换生胶或者助剂之后,机器人灵巧手硅胶性能悄然漂移。外观层面,机器人灵巧手硅胶还容易出现流痕、麻点、皮纹清晰度不一,既影响样机展示观感,也侧面说明成型参数不稳定。采购与品控团队只能对每一批机器人灵巧手硅胶抽样开展全套力学测试,一旦指标偏离标准,整批拒收,造成交期延误与物料浪费。康复灵巧执行器依托机器人灵巧手硅胶,轻柔夹持辅助病患抓握。
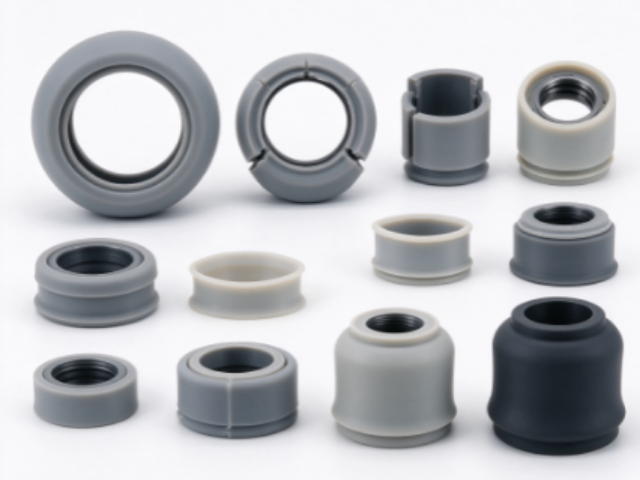
依托自动化设备与标准化换线流程,鸿富翔产线可以灵活承接不同体量的机器人硅胶订单,兼顾研发阶段小批量样机打样与商业化大规模量产,解决行业供应链 “大单愿意接、小单难排产” 的痛点。新品研发阶段,客户只需要少量机器人硅胶用于集成调试、可靠性测试、展会样机,我们开启快速排产通道,优先保障样品与小试订单交付;产品定型进入批量落地之后,产线可以扩容持续输出同标准机器人硅胶,不会出现小样品品质优于大货的情况。针对多型号并行迭代的机器人项目,产线建立标准化清料、换模、留样规范,切换不同配方、硬度、造型的机器人硅胶时,降低混料、串料风险,每一款产品留存单独工艺卡片,锁定原料规格、成型参数与后处理标准。专属项目对接人员跟进机器人硅胶全流程,同步方案评估、打样进度、质检结果与物流信息,遇到临时调整需求,在产能允许范围内灵活调整计划,不会用刚性起订门槛限制研发迭代。这套柔性体系适配机器人行业快速试错、持续迭代的节奏,不管是初创人形机器人团队,还是成熟工业机器人厂商,都能够拿到贴合自身节奏的机器人硅胶供货方案。机器人硅胶可做导电改性,为触觉传感器提供稳定的感应基底。广州真人级机器人蒙皮硅胶
找不到可嵌件包胶的机器人灵巧手硅胶,软硬结合位置容易剥离。东莞耐老化机器人硅胶面罩
机器人灵巧手硅胶是整只仿生灵巧手实现柔顺抓取与触觉感知的重要载体,很多研发团队容易把机器人灵巧手硅胶当成一层简单的防护外皮,忽略机器人灵巧手硅胶内部力学传递对传感器信号的决定性作用。机器人灵巧手硅胶覆盖在柔性压感阵列之上,当指尖接触物体,外力透过机器人灵巧手硅胶均匀传递至下方薄膜传感器,材料本身的回弹、迟滞、压缩模量,直接决定压力信号采集是否精确。如果机器人灵巧手硅胶迟滞过大,手指松开之后形变恢复缓慢,传感器会持续输出残留压力信号,造成抓取判断混乱。不少样机项目直接选用普通食品硅胶替代专属机器人灵巧手硅胶,这类材料没有针对薄层传感场景调校,填料分散不均,压力传递局部失真,抓取轻薄易碎物件时极易发生夹碎或者滑脱。真正适配触觉方案的机器人灵巧手硅胶,需要控制小分子析出,防止长期运行之后出油污染电极,同时保证在反复捏合、弯折的工况下力学曲线稳定。只有读懂机器人灵巧手硅胶的触觉传导原理,设计团队才能避开单纯以手感软硬选型的误区,用可量化的材料指标去匹配抓取算法,让灵巧手真正具备接近人手的感知能力。东莞耐老化机器人硅胶面罩
鸿富翔(广东)橡塑科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在广东省等地区的橡塑中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,鸿富翔橡塑供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!