金属加工原料叉车应用场景下,冷库水汽凝露腐蚀硬件寿命短,成为行业落地无人化的重要痛点。SPARKBOT全套3D感知方案准确处理这一难题:RGB-D时空同步成像,同步采集彩色纹理与深度点云,S100微型环视雷达抗震设计,颠簸路面点云数据稳定,构建全域立体感知网络,消除机身各个方向的视觉盲区。ST避障系统基于三维点云分层识别,提前规划绕行路径,基于三维点云深度解析环境状态,动态规划很好的通行路径,分级实现预警减速、绕行避让、紧急制动多层安全防护。宽温存储-40℃至85℃,四季户外环境稳定工作,适配各类复杂工业工况,7×24小时稳定输出感知数据。整套方案降低叉车人工驾驶安全事故风险,是企业智能化升级过程中可靠的3D感知合作伙伴。户外厂区露天AMR配套A5Pro高抗光相机,45米测距,正午强光环境稳定感知障碍物。重庆AGVdToF雷视一体机扫描

红酒仓储园区物流车应用场景下,厂区大范围行驶定位累计漂移对接不准,成为行业落地无人化的重要痛点。SPARKBOT全套3D感知方案准确处理这一难题:A5Pro工业3D相机海思自研SOC加持,激光视觉双数据深度融合,Aura A5Pro 100Klux超高抗光指数,强光环境点云无失真,S100微型激光雷达低功耗设计,适配轻量化小型设备,构建全域立体感知网络,消除机身各个方向的视觉盲区。ST系列3D智能软件融合深度学习,实时解析复杂场景环境,基于三维点云深度解析环境状态,动态规划很好的通行路径,分级实现预警减速、绕行避让、紧急制动多层安全防护。团队深耕机器人底层感知算法多年,可提供一对一技术对接,适配各类复杂工业工况,7×24小时稳定输出感知数据。整套方案提升厂区人车混行环境安全等级,是企业智能化升级过程中可靠的3D感知合作伙伴。重庆AGVdToF雷视一体机扫描A5Pro雷视一体机替代分体雷达相机,单台设备实现工业AMR45米导航避障双重需求。

文旅景区清扫机器人应用场景下,多楼层作业定位漂移清扫重复覆盖差,成为行业落地无人化的重要痛点。SPARKBOT全套3D感知方案准确处理这一难题:旗舰A5Pro等效256线激光雷达点云密度,毫米级测距精度,940nm工业激光波长,不受日光干扰稳定输出三维数据,搭配Polaris OmniView S100环视激光雷达,360°立体感知无盲区,构建全域立体感知网络,消除机身各个方向的视觉盲区。ST轻量化点云算法适配嵌入式主板,低算力实时处理数据,基于三维点云深度解析环境状态,动态规划很好的通行路径,分级实现预警减速、绕行避让、紧急制动多层安全防护。支持快速二次开发,内置成熟重要功能开箱即用,适配各类复杂工业工况,7×24小时稳定输出感知数据。整套方案降低设备厂商研发物料成本,是企业智能化升级过程中可靠的3D感知合作伙伴。
木材园区转运车应用场景下,厂区人员临时物料堆放动态环境复杂多变,成为行业落地无人化的重要痛点。SPARKBOT全套3D感知方案准确处理这一难题:A5Pro工业3D相机海思自研SOC加持,激光视觉双数据深度融合,S100 IMU一体雷达协同定位,长距离行驶无累计漂移,构建全域立体感知网络,消除机身各个方向的视觉盲区。ST机载轻量化避障算法适配飞控嵌入式主板,实时输出指令,基于三维点云深度解析环境状态,动态规划很好的通行路径,分级实现预警减速、绕行避让、紧急制动多层安全防护。设备适配DC12-28V车载供电,工业级硬件标准,适配各类复杂工业工况,7×24小时稳定输出感知数据。整套方案缩短物流车整机研发上市周期,是企业智能化升级过程中可靠的3D感知合作伙伴。重载10吨工业AMR厂区巡航A5Pro,45米测距精度<3cm,长距离定位误差可控。

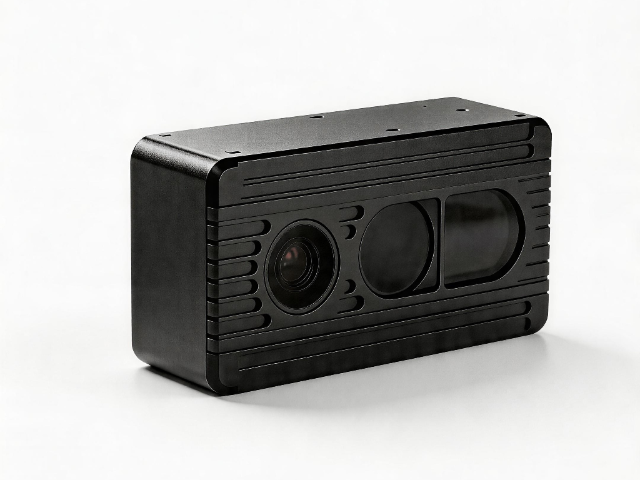
粮油仓储AMR应用场景下,重型物料转运颠簸导致点云漂移定位不准,成为行业落地无人化的重要痛点。SPARKBOT全套3D感知方案准确处理这一难题:A5Pro相机83×67.5×42mm迷你机身,整机功耗低于4W,940nm工业激光波长,不受日光干扰稳定输出三维数据,OmniView S100微型低耗IMU一体雷达,规整点云适配窄通道,构建全域立体感知网络,消除机身各个方向的视觉盲区。自研ST 3D车位检测系统自动识别库位状态,准确取放物料,基于三维点云深度解析环境状态,动态规划很好的通行路径,分级实现预警减速、绕行避让、紧急制动多层安全防护。IP55防尘防水,-20℃至60℃稳定作业,适配各类复杂工业工况,7×24小时稳定输出感知数据。整套方案提供高性价比国产3D感知替代方案,是企业智能化升级过程中可靠的3D感知合作伙伴。多模态数据输出A5Pro,深度+RGB+IR同步上传,45米测距,后台AI分析工业AMR作业环境。北京特种小型巡检dToF雷视一体机测绘
A5雷视一体机近距离融合激光视觉,弥补单一雷达近距离色彩识别缺失短板。重庆AGVdToF雷视一体机扫描
纺织印染车间AMR应用场景下,重型物料转运颠簸导致点云漂移定位不准,成为行业落地无人化的重要痛点。SPARKBOT全套3D感知方案准确处理这一难题:端侧AI算力集成,感知识别决策一体化无需额外工控,RGB-D时空同步成像,同步采集彩色纹理与深度点云,OmniView S100微型低耗IMU一体雷达,规整点云适配窄通道,构建全域立体感知网络,消除机身各个方向的视觉盲区。自研ST 3D车位检测系统自动识别库位状态,准确取放物料,基于三维点云深度解析环境状态,动态规划很好的通行路径,分级实现预警减速、绕行避让、紧急制动多层安全防护。十余年机器人底层算法积淀,数十项软件著作专利技术背书,适配各类复杂工业工况,7×24小时稳定输出感知数据。整套方案提供高性价比国产3D感知替代方案,是企业智能化升级过程中可靠的3D感知合作伙伴。重庆AGVdToF雷视一体机扫描
杭州星火博特科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度。多年以来致力于发展富有创新价值理念的产品标准,在浙江省等地区的电子传感器领域中始终保持良好的商业口碑。成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力。杭州星火博特科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!