区别于脑氧监测,近红外光谱(NIRS)传感器以特定间距(30~40mm)的光源-探测器对,贴附于目标肌群(如股外侧肌、肱三头肌),发射760nm和850nm双波长,利用空间分辨算法消除表层血液影响,精细测量肌内氧合血红蛋白(O₂Hb)和脱氧血红蛋白(HHb)浓度变化,从而计算肌肉组织氧饱和度(SmO₂)。在重复收缩运动中,SmO₂的下降速率与恢复半衰期(T₁/₂)直接反映局部血流灌注能力和线粒体氧化效率。当SmO₂持续低于基线25%且T₁/₂延长超过2倍时,提示代谢需求超过氧供,运动疲劳阈值即将到来。系统将实时数据与心率、加速度组合,生成个体化的“氧耗-负荷”双曲线,指导训练强度和间歇时间。在康复场景中,每日SmO₂恢复曲线的逐步改善可作为血运重建或神经再支配的客观标尺。传感器将肌肉的“缺氧时刻”可视化,让运动员和康复者清晰看见自身耐力的化学边界,实现科学训练与安全边界之间的比较好平衡。 IMU在骑行头盔中识别突发撞击,触发紧急求救信号发送功能。浙江6轴惯性传感器校准
口腔医学中的下颌运动轨迹追踪技术借助微型IMU传感器将颞下颌关节的复杂运动转化为可供临床诊断的量化参数。三轴加速度计与陀螺仪以数百赫兹采样率封装于口内牙套或颌面佩戴的微型托架,持续捕获下颌在开闭口、前伸及侧方运动过程中的三维角速度与线加速度变化,经刚体运动学解算后重建髁突在关节窝内的完整运动轨迹与旋转轴位置。在颞下颌关节紊乱综合征的评估中,系统通过分析开闭口阶段髁突运动轨迹的平滑度与对称性,识别关节盘移位或关节韧带松弛引起的运动模式异常,为临床提供超越触诊与影像静态评估的动态功能信息。在咬合重建与修复***中,系统记录的个性化下颌运动参数输入虚拟牙合架,使修复体设计的动态咬合接触点与实际功能运动路径保持一致。传感器以刚体运动学为理论基础,将下颌在每一次咀嚼、说话与吞咽中的微小运动转化为可供牙科医师分析的三维髁突轨迹数据。 人形机器人传感器参数IMU的自诊断功能定期检查传感器状态,确保输出数据的有效性与可靠性。
传感器作为穿戴式脑电设备的**感知**,是实现脑电信号精细采集、保障设备功能落地的关键,直接决定设备的监测精度与穿戴体验。穿戴式脑电设备搭载的**传感器,已从传统刚性电极升级为柔性干电极传感器,无需导电凝胶,可紧密贴合头皮,减少皮肤刺激,同时有效抑制肌电、眼电等干扰,实现长时间稳定采集。这类传感器体积微型化,可无缝集成到设备中,搭配低功耗技术,大幅延长续航,满足用户全天监测需求。辅助传感器与**脑电传感器协同,实时监测佩戴状态,确保信号采集的稳定性,为轻量化解码算法提供可靠数据支撑。依托传感器技术的迭代,穿戴式脑电设备才能实现便携化、低成本升级,在健康、教育、办公等领域广泛应用,串联起传感器、柔性采集、低功耗、信号降噪等**关键词,助力脑电技术走向**普惠。
电容式接近传感技术为人机交互增添了预感知的智能维度。微型电容传感器以高频振荡电路检测电极周围电场分布的变化,当手指或人体其他部位逐渐接近时,电极对地的等效电容发生微弱偏移,经高分辨率模数转换后可定量输出接近距离信息,响应时间优于毫秒级。在穿戴设备的交互设计中,接近传感器预先感知手指的靠近动作,在触摸发生前即唤醒系统**模块,消除从休眠到响应的等待延迟,让每一次交互都呈现即触即应的流畅体验。更进阶的应用包括悬停手势识别——通过多个接近传感器的空间布局与信号强度比例关系,识别手指在设备上方滑动、旋转或停留的不同动作模式,实现非接触式的菜单浏览与选项切换。传感器将电场变化转化为数字化的接近距离与空间位置信息,让交互的起点从物理接触瞬间向前延伸至接近过程,为人机对话创造出更加充裕的响应时间窗口与更加自然的操作过渡体验。 IMU 支持多传感器融合,搭配各类设备提升导航整体可靠性。
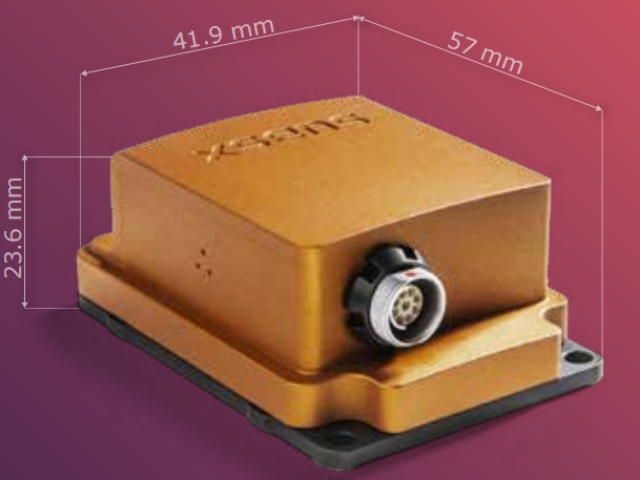
汽车耐久性道路试验中的IMU路面载荷记录系统将车辆在实际行驶中承受的动态载荷转化为结构疲劳分析的精确输入。三轴加速度计以数kHz采样率安装于悬架控制臂、副车架及车身接附点等关键位置,在试验场或公共道路行驶中持续捕获各测点垂向、纵向与侧向的加速度时间历程,经雨流计数法统计后生成载荷幅值与循环次数的分布矩阵。当与应变片测量的局部应力数据进行同步采集时,系统通过频响函数法重构悬架系统在实际路面激励下的动态应力分布,识别结构疲劳热点在特定频段载荷下的累积损伤速率。系统生成的各通道载荷谱直接输入台架耐久试验程序,使实验室内的模拟加载更加贴近真实道路的载荷特征。传感器以结构动力学与疲劳累积理论为计算依据,将试验车辆在每一段颠簸路面上的振动响应转化为可复现的载荷谱数据,使汽车结构耐久性验证从基于经验的路面循环升级为基于实测载荷的精确实验室复现,***缩短开发周期并提升验证结果与用户实际使用工况的相关性。 IMU在安全帽上监测头部倾斜角度,预防高空作业时的颈椎过载。惯性传感器推荐
IMU支持外部同步信号输入,便于多传感器系统统一时间基准。浙江6轴惯性传感器校准
行人过街安全监测与碰撞风险预警系统利用多IMU节点协同感知行人运动状态,为弱势道路使用者提供主动防护。三轴加速度计与陀螺仪分别安装于行人手机及智能手表,以数百赫兹采样率同步捕获上肢摆动与躯干运动的加速度特征与角速度变化,通过双节点数据融合识别人行横道上的直行、加速、急停及侧向闪避等典型动作模式。当系统检测到行人启动横穿且加速度持续增加但预计无法在信号灯周期内通过时,通过振动与声音提示建议减速或退回。在盲区或视距受限的路口,IMU推算的行人位置与移动速度数据通过短距离通信广播至邻近车辆,使存在碰撞风险的车辆驾驶员获得额外的预警时间窗口。传感器以行人运动学与交通***理论为理论基础,将行人在路口处的每一步加速与减速转化为可被周围车辆感知的数字信号,使传统完全依赖视觉的行人安全防护获得了基于惯性运动状态的非视距预警能力。 浙江6轴惯性传感器校准


- 浙江高精度平衡传感器模块 2026-11-06
- 原装惯性传感器应用 2026-11-05
- 浙江国产平衡传感器校验标准 2026-11-05
- 浙江IMU融合传感器品牌 2026-11-02
- 浙江IMU数字传感器应用 2026-11-02
- 上海6轴惯性传感器厂商 2026-11-01
- IMU无线传感器生产厂家 2026-11-01
- 浙江高精度IMU传感器生产厂家 2026-11-01
- 上海9轴惯性传感器校准 2026-11-01
- 上海导航传感器测量精度 2026-11-01
- 惯性传感器厂商 2026-10-31
- 上海人形机器人传感器推荐 2026-10-31