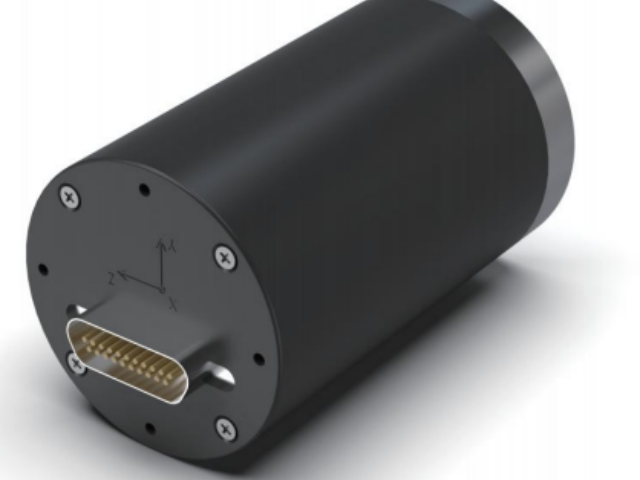
呼吸气体分析正借助微型化学传感器走进消费级穿戴设备。基于金属氧化物半导体的**敏感元件,以低至百万分之一量级的检测限捕获呼出气中**浓度的实时波动,该指标与脂肪氧化速率高度相关,在生酮饮食或长时间有氧运动中可作为燃脂效率的客观生物标记。当**浓度持续升高而糖代谢指标保持稳定时,系统提示脂肪供能占比提升,辅助用户优化运动前后的营养补给策略。在糖尿病管理中,异常升高的**伴同特定挥发性有机化合物谱,可为酮症酸中毒提供早期嗅探信号。传感器将每一次呼气中微量的有机分子转化为电导率的变化脉冲,使代谢底物的动态切换从生化实验室走进腕上终端。IMU的数据输出频率与系统控制环路匹配,实现快速响应的闭环调节。上海机器人传感器参数
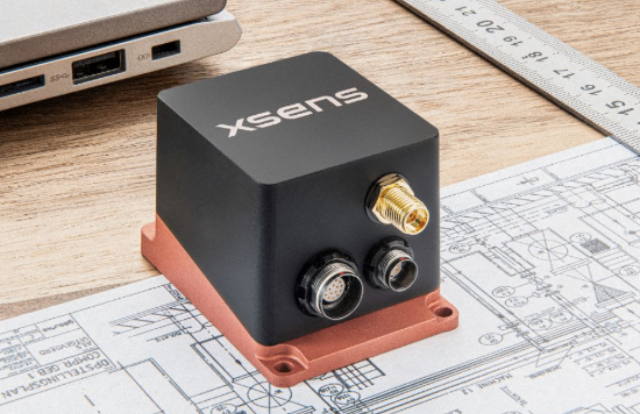
穿戴设备不再局限于人体体征感知,正延伸至人体所处微环境的实时监控。微型化MEMS温湿度传感器以±℃与±2%RH的高精度,连续测量皮肤微气候区的温度梯度与相对湿度,结合热流传感器(热通量测量),计算人体与环境间的显热与潜热交换量,精确评估热舒适指数(PMV-PPD)。紫外光传感器(UVA/UVB双通道)以10mW/cm²分辨率累积紫外线暴露剂量,当超过皮肤类型对应的比较大无风险辐照量时,通过振动与屏幕警示推送防晒建议;而大气压力传感器(分辨率达hPa)则用于海拔变化监测,辅助登山者预防急性高原反应,同时结合加速度计数据修正运动能耗模型。更有空气品质传感器(VOC与CO₂等效检测)可识别周遭挥发性有机物浓度,当环境污染物升高时,联动智能家居净化设备自动开启。这些环境传感数据与生理参数交织融合,构建出“人体-衣物-环境”三元感知网络,让设备从被动记录进化为主动微环境调控的智慧节点,为健康防护筑起无形的缓冲层。 江苏进口惯性传感器校准IMU 可同步采集六轴运动数据,感知物体的空间运动状态。
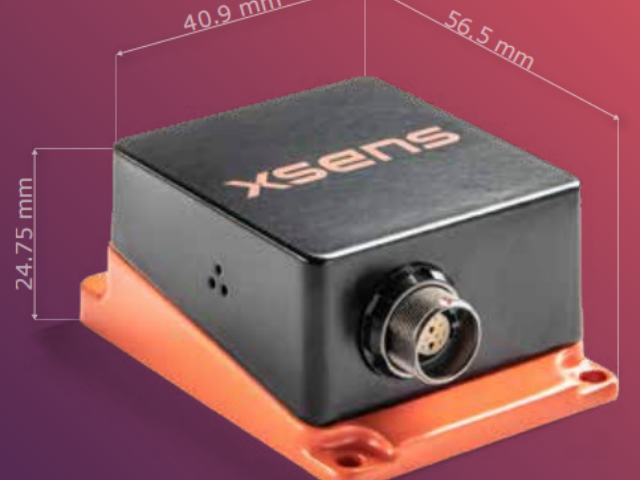
网球发球与击球技术分析系统将IMU传感器嵌入球拍手柄内部,以数千赫兹采样率捕获击球全过程的拍头运动轨迹与姿态变化。三轴加速度计记录球拍在挥拍加速阶段与击球瞬间的线加速度变化率,陀螺仪测量拍面在击球点处的俯仰与偏航旋转角速度,通过姿态解算还原拍头在空间中的完整轨迹曲线与击球瞬间的拍面朝向。在发球分析中,系统通过加速度变化曲线识别抛球高度、拍头比较低点位置及击球点高度,结合拍面角度重建发球的平击或上旋特征,为不同发球策略的效果评估提供量化依据。在底线击球中,IMU测量的拍头速度峰值与击球后的减速度变化率用于估算击球力量的有效传递效率,识别出力量在击球点因拍面角度不当而损失的具体数值。传感器以碰撞力学与运动生物力学为理论基础,将网球拍在每一次挥拍与击球中的力学响应转化为完整的拍头运动参数序列,使业余爱好者在户外球场即可获得接近专业雷达测速系统的***击球技术分析。
大型旋转机械的动平衡状态直接决定设备寿命与运行安全,IMU传感器正以连续振动监测替代传统的定期停机检测。三轴加速度计以数kHz采样率捕获转轴在径向与轴向的振动加速度波形,经阶比跟踪与全息谱分析提取工频及其倍频分量的幅值与相位分布,当工频振动幅值持续攀升或倍频能量异常增长时,即时反映转子不平衡、轴弯曲或联轴器对中偏差等机械故障的早期征兆。在汽轮机、离心压缩机或大型风机等关键设备中,多节点IMU网络以同步时钟获取轴承座各测点的振动相位差,通过轴心轨迹重建精确诊断动静碰摩或油膜振荡等复杂故障模式。系统自动生成振动趋势报告并推送维护窗口建议,将预测性维护从固定周期升级为基于实际健康状态的精细决策。传感器以旋转动力学为理论框架,将大型转机在高速运转中的每一微米级振动转化为可量化的频谱特征,使设备管理者远程即可掌握关键机组每一轴承的实时健康状态,将非计划停机风险降至比较低。 车载级 IMU 抗电磁干扰能力强,适配汽车复杂的工作环境。
在呼吸健康领域,传感器的灵敏触角正逐渐深入每一个呼吸周期。胸腹呼吸感应体积描记带采用拉伸应变传感技术,精确追踪吸气与呼气的容积变化,计算潮气量与分钟通气量的动态趋势,识别浅快呼吸、潮式呼吸等异常模式。声学传感器阵列拾取气道气流产生的呼吸音,经小波变换与频谱分析可区分正常呼吸音、喘鸣音与湿啰音,为***或慢阻肺患者的居家管理提供声学指纹级的精细分型。血氧饱和度与呼气末二氧化碳联合监测构成气体交换效率的完整画像,对睡眠呼吸暂停综合征进行定性分型与严重度分级。当呼吸频率与心率解耦合超过阈值时,系统自动标记潜在风险窗口并留存波形数据供医师远程调阅。传感器将每一次无形的气体交换转化为可量化、可追溯的数字呼吸日志,为呼吸慢病管理筑起一道全天候的数字防波堤。 电竞外设搭载 IMU,实现体感操控与动作映射。浙江原装平衡传感器模块
IMU在智能床垫中感知体动频率,整夜监测睡眠中的翻身与呼吸变化。上海机器人传感器参数
无人机抗风扰控制与机动飞行领域,高带宽IMU传感器为飞控系统提供不可或缺的姿态参考基准。加速度计与陀螺仪以数千赫兹采样率感知机体在三轴上的线性加速度与角加速度变化,经捷联姿态解算后输出更新率与飞控环路频率匹配的姿态角与角速度信号。在阵风突然来袭或急转弯等瞬时扰动下,IMU先于GPS等***定位传感器感知到机体的姿态突变,为飞控系统提前引入前馈补偿争取宝贵的时间提前量。当加速度计的线运动测量结合气压计高度数据融合后,系统还能分辨机体的真实机动加速度与重力分量变化之间的细微差异,提升姿态估计在加速状态下的准确性。传感器以刚体动力学为基础感知框架,将无人机在空中每一个瞬时扰动的物理效应转化为可测量的惯性参数变化,让飞行控制系统在任何风向与风速条件下始终具备快速响应扰动、维持姿态稳定的感知闭环能力。 上海机器人传感器参数


- 浙江高精度平衡传感器模块 2026-11-06
- 原装惯性传感器应用 2026-11-05
- 浙江国产平衡传感器校验标准 2026-11-05
- 浙江IMU融合传感器品牌 2026-11-02
- 浙江IMU数字传感器应用 2026-11-02
- 上海6轴惯性传感器厂商 2026-11-01
- IMU无线传感器生产厂家 2026-11-01
- 浙江高精度IMU传感器生产厂家 2026-11-01
- 上海9轴惯性传感器校准 2026-11-01
- 上海导航传感器测量精度 2026-11-01
- 惯性传感器厂商 2026-10-31
- 上海人形机器人传感器推荐 2026-10-31