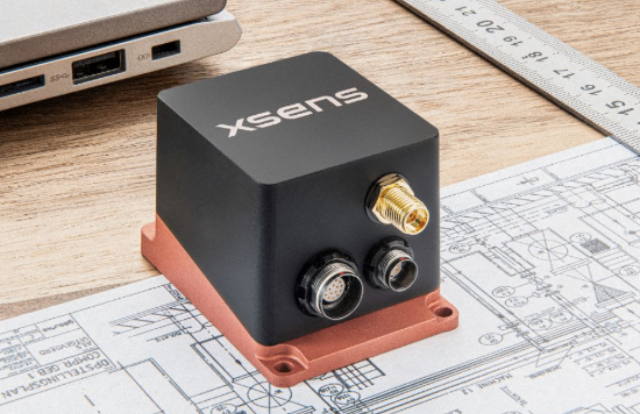
IMU辅助的滑翔伞与悬挂滑翔飞行轨迹记录系统将无动力飞行器的空中运动转化为完整的飞行参数档案。三轴加速度计与陀螺仪以数百赫兹采样率安装于座袋或头盔顶部,持续捕获飞行器在上升气流、下降气流及水平滑翔过程中的三维加速度与姿态角变化,通过捷联惯导解算重建完整的三维飞行轨迹与速度矢量序列。当飞行器进入热气流盘旋上升时,系统检测到横滚角与转弯角速度的组合模式切换,自动标记上升气流的中心位置与高度范围,生成热气流分布图供飞行员参考航线规划。在着陆进场阶段,IMU测量的下滑角与接地前的速度变化率实时显示于蓝牙连接的终端设备,辅助飞行员判断拉飘时机与着陆点位置。传感器以飞行力学与大气运动学为理论基础,将无动力飞行器在天空中的每一段滑翔、盘旋与下降转化为可完整回放的三维轨迹与姿态参数,使滑翔伞飞行训练与越野飞行记录获得超越GPS速度与高度显示的完整运动参数档案。 无人配送车搭载 IMU,在楼宇内完成无 GPS 环境下的导航。浙江9轴惯性传感器性能
传感器作为物理世界与数字系统的**接口,其灵敏度与可靠性直接决定了工业自动化、智慧城市与精细医疗的发展水平。如今,传感器已从单一物理量检测升级为多模态融合感知,集成微型处理器与通信模块,能够实时采集温度、压力、振动、气体等多维信号,并完成边缘计算与异常预判,大幅提升系统响应速度与鲁棒性。在智能驾驶、环境监测、生命科学等应用中,高可靠性传感器已成为基石,直接关联着系统的安全底线与决策质量。随着边缘计算节点数以百亿计部署,传感器不*承担海量数据采集,更在源头实现噪声抑制与特征提取,为云端AI提供高信噪比的真实数据。无论是桥梁健康监测中的微应变感知,还是可穿戴设备中的心率变异性追踪,传感器都在构建一张全时空、全要素的数字镜像网络,让物理实体可模拟、可诊断、可超前干预。面向未来,量子传感、柔性电子与生物仿生技术的突破,将使传感器向自供能、自修复、共形贴合方向进化,广泛应用于深地探测、脑机接口与太空制造等极端场景,成为驱动科技创新、保障社会安全与推进可持续发展战略的基础支撑。 浙江九轴惯性传感器价格智能车载导航通过 IMU,在隧道内持续提供导航服务。
运动场景中,传感器化身全天候在岗的数字化教练。九轴惯性测量单元以每秒数百次的采样密度追踪身体各节段的空间方位与运动速度,结合人体逆向动力学模型解算关节力矩与功率输出,精细识别跑步时的触地时间、摆动对称性及垂直振幅等关键生物力学指标。气压高度计以厘米级分辨率记录海拔变化,配合步频与心率数据综合评估登山或爬坡训练的心肺负荷指数。汗液分析贴片中的离子选择电极实时检测钠、钾、氯离子浓度以及乳酸代谢产物,当电解质流失速率超标或乳酸堆积加速时,系统即时推送补给建议与强度调整提示。所有运动数据经本地化处理后生成直观的负荷-恢复平衡图,让训练不再凭感觉盲目加量,而是有据可循、有数可依,科学化运动从此触手可及。
无人机抗风扰控制与机动飞行领域,高带宽IMU传感器为飞控系统提供不可或缺的姿态参考基准。加速度计与陀螺仪以数千赫兹采样率感知机体在三轴上的线性加速度与角加速度变化,经捷联姿态解算后输出更新率与飞控环路频率匹配的姿态角与角速度信号。在阵风突然来袭或急转弯等瞬时扰动下,IMU先于GPS等***定位传感器感知到机体的姿态突变,为飞控系统提前引入前馈补偿争取宝贵的时间提前量。当加速度计的线运动测量结合气压计高度数据融合后,系统还能分辨机体的真实机动加速度与重力分量变化之间的细微差异,提升姿态估计在加速状态下的准确性。传感器以刚体动力学为基础感知框架,将无人机在空中每一个瞬时扰动的物理效应转化为可测量的惯性参数变化,让飞行控制系统在任何风向与风速条件下始终具备快速响应扰动、维持姿态稳定的感知闭环能力。 IMU可为仓储搬运设备提供姿态感知,预防货叉倾斜导致的货物滑落。
海洋波浪滑翔机运动响应与波浪谱分析系统借助IMU传感器在广袤海面上持续记录无人航行器的六自由度运动特征。三轴加速度计与陀螺仪以数百赫兹采样率安装于滑翔机水密舱体内,在无卫星信号覆盖的远海区域持续捕获航行器在纵摇、横摇与艏摇三个旋转自由度以及垂荡、纵荡与横荡三个平移自由度的加速度与角速度变化。通过谱分析提取各自由度运动响应的主频分量与能量分布,与实时测量的风速风向数据进行互相关分析,推算出波浪有效波高、谱峰周期及波向等海洋环境参数。在海流影响***的区域,IMU连续记录的航行器姿态变化与预设航向指令之间的偏差累积量用于估算海流矢量的大小与方向,辅助航线规划系统进行实时航向补偿。传感器以船舶耐波性与波浪统计学为分析依据,将波浪滑翔机在万顷波涛中的每一段起伏与摇摆转化为包含波谱特征的海况参数序列,使海洋监测系统在无任何岸基支持的远海环境中持续获取波浪环境数据。 IMU的温度漂移自校正技术,让极寒酷暑下的姿态数据始终可信。上海高精度IMU传感器
IMU在手机游戏中感知设备倾斜,将物理姿态映射为游戏控制指令。浙江9轴惯性传感器性能
IMU辅助的深井钻探姿态与钻压控制系统为地下资源开采提供了高精度定向测量手段。三轴加速度计与陀螺仪以数百赫兹采样率封装于钻具近钻头位置,在数十摄氏度高温与超高压力环境下持续测量钻具在井眼内的倾斜角、方位角及工具面角,通过对连续测量的井眼轨迹坐标进行**小曲率法外推,实时更新井底位置相对于井口的空间坐标。当系统检测到井斜角偏差超出设计轨迹允许范围时,即时通知地面操作人员调整钻压或工具面设定。在定向钻井与水平井作业中,IMU提供的高更新率姿态数据使滑动钻进与旋转钻进交替过程中的工具面保持更加精确,显著提高靶点命中率。传感器以定向钻井理论为运算基础,将数千米井下钻具的每一段前进与转向转化为连续可追溯的井眼轨迹坐标,使地下资源开采在无任何无线信号传输的极端深度中依然获得精确的空间姿态感知与轨迹控制能力。 浙江9轴惯性传感器性能


- 浙江高精度平衡传感器模块 2026-11-06
- 原装惯性传感器应用 2026-11-05
- 浙江国产平衡传感器校验标准 2026-11-05
- 浙江IMU融合传感器品牌 2026-11-02
- 浙江IMU数字传感器应用 2026-11-02
- 上海6轴惯性传感器厂商 2026-11-01
- IMU无线传感器生产厂家 2026-11-01
- 浙江高精度IMU传感器生产厂家 2026-11-01
- 上海9轴惯性传感器校准 2026-11-01
- 上海导航传感器测量精度 2026-11-01
- 惯性传感器厂商 2026-10-31
- 上海人形机器人传感器推荐 2026-10-31