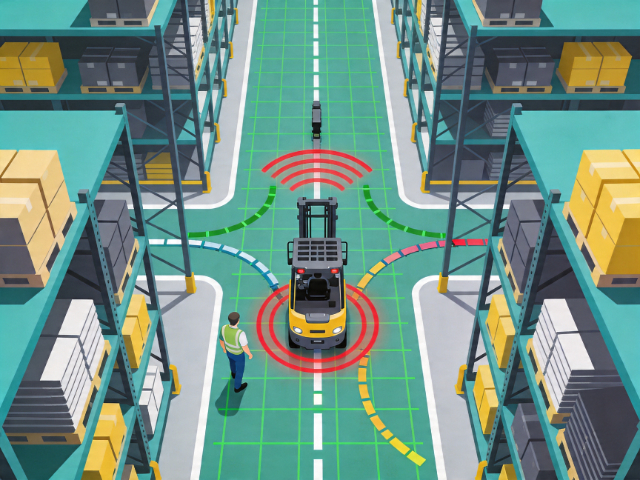
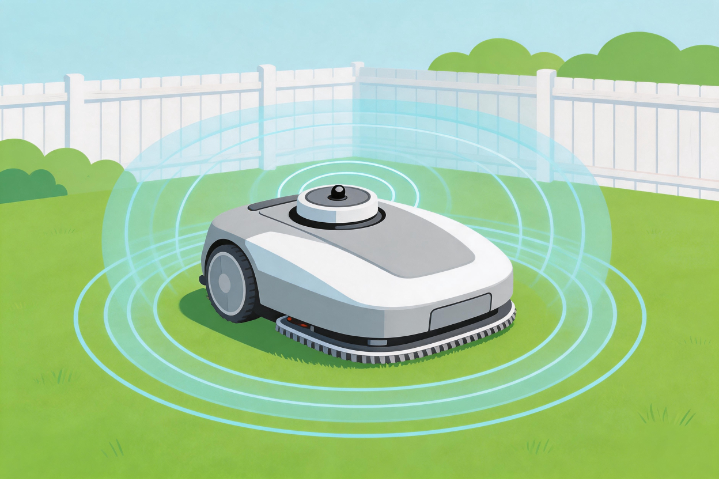
市面上激光雷达种类繁多,但OmniView S40凭什么胜出?首先,它采用自研SPAD芯片,而非通用方案,确保了性能与成本的平衡;其次,360°×120°的超大视场角远超同类产品,真正实现“无死角”感知;再次,支持多机集群抗干扰,适合大规模部署场景;后,IP67防护+宽温域设计,适应各种严苛环境。更重要的是,Sparkbot团队提供从算法调试到批量供应的全链条服务,让客户无需担心技术落地难题。选择S40,不是选择一款产品,更是选择一个可靠的长期合作伙伴。私立校园庭院割草机器人搭载40线雷达,多分区同步修剪无雷达串扰,识别校园雕塑、花坛路沿、运动器材围栏。江苏无人叉车环视激光雷达探测

激光雷达普遍价格高昂 ,普通低价雷达性能残缺、故障频发 ,行业长期存在 “高价高配、低价低 配” 的两极分化问题。 星火博特OmniView S40雷达打破行业价格壁垒 ,以国产自研技术优势 ,实现顶 配性能、 普惠定价 ,真正做到 “高配低价、性价比” 。产品性能对标千元级进口雷达 ,拥有 全域视场、SPAD高灵敏探测、 多机抗串扰、全天候工况适配、 高精度建图等全套顶配功能 ,无性能阉 割、无功能缺失。 同时砍掉代理、 关税、溢价成本 ,定价贴合国内厂商量产预算 ,批量采购性价比优 势更为突出。 以中端定价、 性能、全周期技术服务、 长效迭代升级 ,让大中小厂商都能低成本用 上工业级感知硬件 ,助力国产机器人行业整体提质降本、升级迭代。上海室内外商用清洁机器人环视激光雷达定位大型物流园区户外扫地机搭载40线S40,90m远距离识别园区大门、货车、仓储立柱,提前规划绕行清扫路线。

自主上下楼梯是人形机器人的难点 ,传统雷达垂直视场狭窄 ,无法识别台阶层级、扶手、顶 部横梁 ,易出现踏空、碰撞故障。 OmniView S40 180°超大垂直视场完整覆盖楼梯全高度区间 ,向下 识别台阶层级、 高度差、 台阶边缘杂物 ,±2cm高精度测算台阶间距与落差 ,支撑机器人动态调 整步态 ,稳定上下楼梯。 中层线束清晰识别楼梯扶手、护栏 ,上层线束规避楼梯顶部横梁、 吊顶设 施 ,彻底杜绝踏空、碰撞、 卡滞问题。稠密点云完整还原楼梯三维轮廓 ,SLAM算法实时匹配地形变 化 , 自主规划通行路径。 内置IMU惯性单元融合机身姿态 ,楼梯行走过程定位无漂移、地图无断 层。设备自适应室内外楼梯光照变化 ,强光、 暗光环境台阶识别稳定。无需额外加装台阶补盲传感 器 ,精简人形机器人硬件结构 ,大幅提升人形机器人自主通行的安全性与稳定性。
电商分拣仓储订单高峰期数百台分拣 AMR 高速穿梭,行人、周转箱、叉车频繁动态穿插,对雷达实时动态感知、多机抗干扰能力提出较高要求,传统雷达易出现动态障碍物识别延迟、多机串扰碰撞。星火博特 OmniView S40 雷达 10Hz 高稳定帧率,每秒 288000 点稠密点云实时刷新周边环境,动态移动的行人、周转箱毫秒级识别,提前规划减速、绕行路径;自研多机激光编码抗干扰技术,数百台分拣 AMR 集群同步高速运行,激光信号区分,不会出现定位漂移、避障失效。360°×180° 半球视场无高低盲区,地面散落包裹、高层分拣货架、顶部分拣横梁同步捕捉,±2cm 高精度测算动态物体移动距离,高速行驶 AMR 安全制动距离可控。100M 以太网高速数据输出,点云无延迟传输至控制器,动态避障算法响应无滞后;IP67 防尘机身适配分拣仓库纸箱粉尘,宽温设计适配仓库空调温差变化。星火博特针对电商分拣场景优化动态障碍物过滤算法,过滤短暂路过行人冗余噪点,保留货架、周转箱静态地图轮廓,工程师远程快速调试适配分拣产线作业节奏,单台 S40 雷达支撑高速集群分拣 AMR 稳定、安全全天作业。S40整机功耗控制在6.5W以内,小型锂电扫地、割草设备无需大容量电池,整机减重降低设备制造成本。
星火博特 OmniView S40 半球雷达搭载自研 SPAD 芯片,100k lux 强光自适应技术完美应对商场落地玻璃逆光、橱窗反光,正午商场采光顶强光环境测距精度维持 ±2cm 无失真;360°×180° 全域半球视场向下识别商场台阶、地面线缆、小型展台,向上捕捉吊顶灯具、商铺招牌,无高低探测死角,杜绝台阶卡机、顶部碰撞事故。10Hz 高帧率每秒 288000 点稠密点云,实时动态识别穿梭行人,毫秒级触发减速避让逻辑,保障人流密集时段安全清洁;多机集群抗干扰技术适配商场数十台清洁机器人同步分区作业,激光信号互不串扰,定位地图不会错乱漂移小型桌面配送机器人选用OmniView S40,单雷达实现全向感知,无需搭配侧方辅助传感器。陕西园林割草机器人环视激光雷达导航
大米粮食仓储转运AMR搭载40线S40,粮仓扬尘IP67防尘防护,识别粮袋吨包、仓储货架、粮仓巡检人员自主转运。江苏无人叉车环视激光雷达探测
人形巡检、服务机器人需要构建完整、无畸变的室内外三维环境模型,用于导航、安防巡检、空间数字化存档,雷达点云稠密程度、测距精度直接决定三维建模质量。星火博特 OmniView S40 雷达每秒输出 288000pts/s 超高稠密三维点云,40 线高密度激光线束均匀分布 180° 垂直视场,地面、中层、高空空间细节完整采集,无点云空洞、轮廓畸变;±2cm 全测距区间毫米级测距精度,三维模型尺寸与真实环境偏差极小,立柱、管线、家具细节复刻。内置 IMU 惯性单元与点云时间同步融合,消除人形机身行走姿态晃动带来的地图漂移,SLAM 生成连续完整三维立体地图,无需后期人工修补模型。远 90 米长距测距适配园区、变电站大范围建模,自研 SPAD 芯片强光、暗光环境点云密度无衰减,昼夜建模效果统一。整机轻量化机身适配人形头部集成,单台雷达即可完成三维建模、自主定位、动态避障全部功能,无需搭配摄像头辅助建模。星火博特配套三维点云导出工具,支持主流建模软件直接读取巡检点云数据,大幅简化人形机器人空间数字化开发流程。江苏无人叉车环视激光雷达探测
杭州星火博特科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度。多年以来致力于发展富有创新价值理念的产品标准,在浙江省等地区的电子传感器领域中始终保持良好的商业口碑。成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力。杭州星火博特科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!