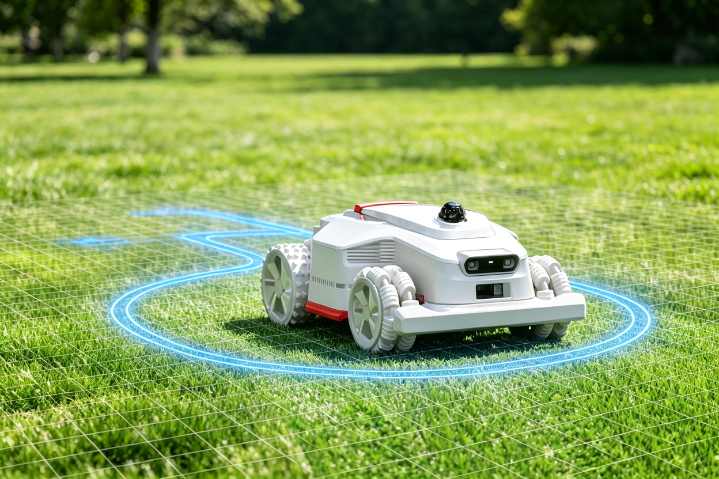
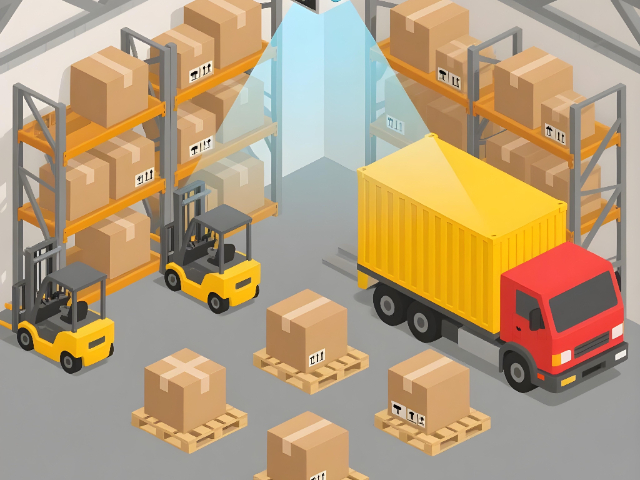
高铁站、机场交通枢纽空间开阔、人流全天候密集、采光顶强光、高低立柱、候车座椅、地面行李混杂,数十台大型洗地、扫地机器人同步集群作业,传统雷达多机串扰、强光失效、远距离测距不足三大痛点突出。星火博特 OmniView S40 雷达自研多机激光编码抗干扰技术,百台清洁机器人同步运行无信号串扰,定位地图不会漂移错乱;SPAD 芯片抵御采光顶 100k lux 强光,金属座椅、玻璃幕墙反光场景探测无失真;远 90 米长距测距适配高铁站开阔大厅远距离定位,±2cm 高精度清晰识别远处立柱、散落行李。360°×180° 全域半球视场向下识别地面行李箱、座椅腿、台阶,向上捕捉吊顶指示牌、立柱顶部,开阔大厅无高低探测死角;10Hz 高帧率毫秒级识别穿梭客流,动态避让逻辑持续生效,保障全天候人流高峰安全清洁。IP67 防水机身适配大型洗地机清水作业,宽温设计适配车站冬夏温差变化。单台雷达替代多传感器组合,降低大型清洁设备整机成本,星火博特配套交通枢纽专属人流降噪算法,过滤密集行人冗余噪点稳定大厅地图,工程师上门调试大面积场景 SLAM 参数,为高铁站、机场大型集群清洁机器人打造一体化全域感知硬件。40线半球无外露云台,工业AMR穿梭密集货架时不易磕碰损坏雷达镜头,圆润机身降低货架剐蹭设备维修成本。浙江无人叉车环视激光雷达探测

星火博特深知技术只是起点,客户成功才是终点。Sparkbot团队始终坚持“从客户实际场景出发”,提供从样品测试、算法调试到批量交付的全流程服务。无论是初创公司还是行业,团队都能根据其具体需求定制感知方案。多年来,这种“陪伴式”服务赢得了诸多TOP客户的信赖,也助力多家机器人企业打造出市场爆款产品。选择Sparkbot,不是选择一款产品,更是选择一个懂你、陪你成长的长期伙伴。在智能仓储领域,货物堆叠、库位状态识别一直是痛点。星火博特自研的ST智能3D库位检测系统,融合深度学习与点云处理算法,能自动识别货架与库位状态,判断货物有无及堆叠情况。该系统无需额外部署大量摄像头或RFID标签,凭一台3D相机即可实现、高精度的库存管理。它不提升了仓储管理的数字化水平,更大幅减少了人工盘点错误与时间成本,是物流自动化升级不可或缺的“智慧大脑”。浙江无人叉车环视激光雷达探测DC9-27V宽压供电S40雷达,适配各类配送机器人车载电源,以太网UDP高速点云输出,导航算法数据传输无延迟。

物流园区转运 AMR 需要室内仓库、露天园区跨场景切换作业,露天场景正午强光、雨天积水、高低落差路沿、高空树枝多重复杂环境,传统雷达室内外性能割裂,户外极易失效。星火博特 OmniView S40 雷达依托自研 SPAD 芯片实现 100k lux 强光稳定探测,园区露天暴晒、集装箱金属反光场景测距无失真;IP67 防水机身适配雨天户外转运,短时淋雨、积水路面无硬件故障;-30℃~55℃宽温覆盖冬夏极端气温,全年户外不间断作业。半球 180° 垂直视场向下识别园区路沿、减速带、地面杂物,向上捕捉行道树枝、园区路灯,彻底解决户外高低障碍物漏检问题;远 90 米长距测距适配园区长距离转运路线,±2cm 高精度保障园区道路厘米级定位,AMR 不会偏离规划行驶车道。多机集群抗干扰技术适配园区数十台转运 AMR 同步运行,无激光串扰导致定位漂移;整机轻量化紧凑机身适配户外转运机器人顶部集成,单台雷达替代室内外两套感知硬件,削减整机物料成本。星火博特配套室内外通用 SLAM 算法,一键切换仓库 / 园区地图模式,工程师上门完成跨场景适配调试,一站式解决物流转运机器人室内外全域感知难题。
激光雷达集成适配难度高、兼容性差 ,是很多厂商产品研发落地的主要阻碍 ,进口雷达协议封闭、 国 产通用雷达适配受限问题尤为突出。 OmniView S40雷达具备全维度软硬件兼容优势 ,硬件搭载标准化 通用接口 ,支持DC9V-27V宽电压供电 ,适配市面上99%以上的机器人动力电池与整机结构。软件层面 深度兼容ROS、 ROS2、 C++、 Python等主流开发环境 ,配套开源SDK、详细调试文档、⽰例程序 ,大 幅降低二次开发门槛。设备支持以太网高速数据传输 ,适配各类主流机器人控制器、SLAM算法、 三维 建模系统 ,即插即用无需复杂适配。 同时 ,支持自定义固件调试、参数微调 ,可根据客戶专属设备、 定制化场景适配调试 ,兼顾通用性与定制性。无论是初创团队简易集成 ,还是大厂精细化开发 ,都能 快速完成适配落地 ,大幅缩短产品研发周期。S40较小盲区10cm,配送机器人可感知地面电源线、防滑垫等低矮物体,避免碾压线缆造成短路停机故障。

机器人行业普遍采用多传感器堆叠方案 ,主雷达、补盲雷达、外接IMU多设备叠加 ,物料采购成本居高 不下 ,压缩整机厂商利润空间。 OmniView S40雷达实现多功能一体化集成 ,单台设备整合全域探测、 高精度测距、 IMU惯性定位、 动态避障多重功能 ,可直接替代传统主雷达+底部补盲雷达+外接惯性模 块的组合方案 ,一次性削减30%以上的感知硬件物料成本。依托全自研技术体系 ,设备出厂定价极具 性价比 ,远低于多传感器套装采购总价 ,批量采购可进一步压缩硬件成本。 同时 ,设备无需搭配摄像 头辅助避障建模 ,减少视觉传感器采购支出 ,进一步精简感知硬件配置。标准化通用接口适配全品类 机器人 ,无需针对不同机型定制传感器 ,减少多型号物料备货库存成本。从硬件精简、采购降价、库 存减负多维度 ,优化机器人感知物料成本 ,助力厂商提升产品盈利空间与市场竞争力 。小区地下车库自动扫地机选用S40雷达,明暗灯光交替无感知断层,识别车库立柱、停放车辆、地面减速带。山东室内外商用清洁机器人环视激光雷达探测
40线垂直角分辨率1.5°,工业AMR精细识别产线台阶、高低流水线落差,避免上下坡道颠簸导致物料倾倒散落。浙江无人叉车环视激光雷达探测
作为一家专注于3D智能感知技术的高新技术企业,杭州星火博特科技有限公司不是硬件制造商,更是机器人行业的赋能者。公司秉承“感知,智启未来”的理念,致力于构建“硬件+算法+场景”三位一体的商业闭环。从自主研发的Aura系列3D相机到代理销售的Polaris系列激光雷达,再到ST系列智能软件,Sparkbot团队提供了从底层传感器到上层应用的全栈式支持。依托原厂资源与深厚的行业经验,我们为割草机、人形机器人等前沿领域提供端到端解决方案,帮助客户解决实际问题,成就客户价值。浙江无人叉车环视激光雷达探测
杭州星火博特科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度。多年以来致力于发展富有创新价值理念的产品标准,在浙江省等地区的电子传感器领域中始终保持良好的商业口碑。成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力。杭州星火博特科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!