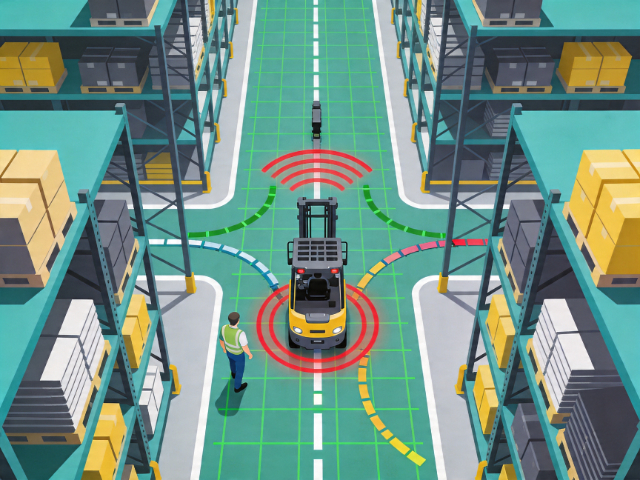
生鲜、 医药冷链仓库常年处于零下低温高湿环境 ,普通雷达易出现低温精度漂移、镜头凝露、设备停 机等故障 ,无法持续作业。 OmniView S40雷达采用全工业级宽温元器件 ,工作温度覆盖-30℃⾄ 55℃ , 可长期在冷库低温环境稳定运行 ,储存低温低至-40℃也不会造成硬件损伤。设备搭载低温专属 温漂校准算法 ,实时修正低温环境下的测距偏差 ,全程维持±2cm高精度探测 ,杜绝远距离测距跳 变、定位失效问题。镜头防凝露镀膜与IP67全密封结构 ,有效隔绝冷库水汽、冰霜 ,避免镜头起雾、 内部受潮 ,始终保持光路通透、点云纯净。全域半球视场完整覆盖冷库高低货架、地面托盘、顶部制 冷管线 ,识别堆叠货品与通道边界 ,保障冷链AMR安全通行。 多机抗干扰技术适配冷库多台搬运 机器人同步作业 ,无惧低温环境信号干扰 ,适配冷链仓储全天候、不间断、 高稳定的自动化转 运作业需求。40线垂直全覆盖FOV 180°,洗地机器人无需加装下视雷达,单颗设备即可感知地面低矮杂物、台阶高差。山东移动测绘环视激光雷达测绘

当前机器人行业同质化严重 ,多数厂商采用通用传感器方案 ,产品功能、性能高度雷同 ,只能陷入低 价价格战。 OmniView S40雷达凭借半球全域视场、SPAD单光子探测、 多机抗串扰、功耗等 差异化性能 ,为整机产品打造独特卖点 ,助力厂商跳出同质化内卷。 区别于普通雷达有盲 区、怕强光、易串扰、 高功耗的短板 ,搭载S40雷达的机器人具备全场景适配、全天候稳定、集群协 同、 节能长效的独特优势 ,形成明显产品差异化。无论是商用清洁、仓储转运、戶外割草还是智能巡 检设备 ,均可凭借更安全、更智能、更稳定的作业表现 ,区别于同行通用产品 ,抢占中细分市 场 ,提升产品溢价能力与品牌辨识度。河南工业级环视激光雷达测绘OmniView S40自研SPAD感光芯片,弱光地下仓库、强光露天园区两种场景无缝切换,配送机器人全天无感知盲区。
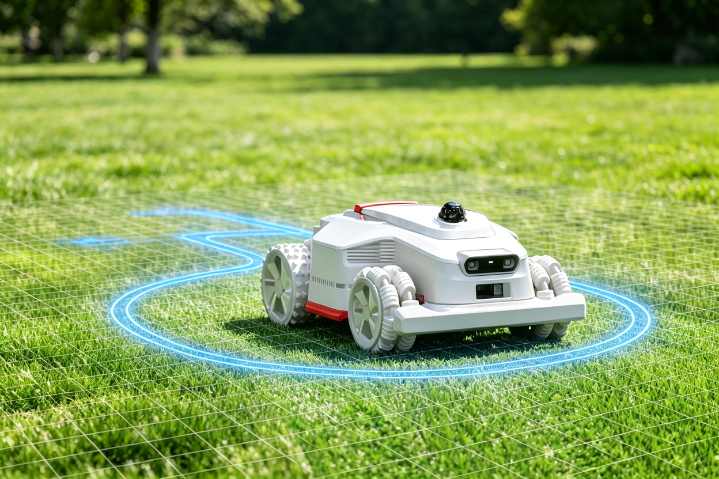
多数激光雷达适配室内常温环境 ,戶外高低温、 雨雪、暴晒等工况极易故障 ,无法满足全天候作业 需求。 OmniView S40雷达采用工业级全工况硬件配置 ,工作温度覆盖-30℃至55℃超宽温域 ,可从容 应对极寒霜冻、夏季暴晒、 车间高温等极端环境。低温环境下设备无启动卡顿、无精度温漂 ,高温持续作业无降频、无性能衰减 ,四季工况性能稳定统一。搭配IP67级防尘防水全密封机身 ,可抵御暴雨 喷淋、地面积水、扬尘风沙、霜冻积雪 ,无惧戶外恶劣天气侵袭。机身专属防凝露、 防结霜设计 ,可 杜绝高湿低温环境镜头起雾、 光路结冰问题 ,保障雨雪、霜冻天气正常探测。的极端环境适配 能力 ,让S40雷达打破室内外场景壁垒 ,实现室内商用 、戶外工业、庭院作业等全场景、全天候、无间 断稳定作业。
传统平面激光雷达具备水平 360° 探测能力,垂直视场普遍不足 30°,存在地面低矮障碍物、高空管线、机身顶部盲区,需要额外加装多台补盲雷达,大幅增加整机成本与结构复杂度。星火博特 OmniView S40 创新采用半球一体化光学机身,实现 360° 水平 ×180° 垂直全域超大视场,单台雷达覆盖机器人地面、周身、高空全维度空间探测,彻底省去多传感器堆叠需求。垂直 180° 视场可向下识别 10cm 以内低矮台阶、线缆、路沿,向上捕捉吊顶管线、树枝、货架顶层障碍物,小盲区控制在 10cm 以内,从根源杜绝漏检碰撞事故。40 线高密度激光线束均匀分布在半球视场内,1.5° 垂直角分辨率,高低空间障碍物区分清晰,0.5° 水平分辨率保障远距离环境轮廓还原。整机紧凑 Φ65mm 半球造型,210g 轻量化机身,便于各类机器人顶部集成,无需预留多雷达安装空间,简化整机结构设计、压缩物料成本。设备内置 IMU 惯性单元,半球全域点云搭配姿态数据融合,SLAM 建图无高度断层,单台设备即可完成自主定位、全域动态避障全功能,是移动机器人一体化感知硬件选择。S40 Class1安全激光认证,中小学校园配送机器人可合规投放,学生近距离接触雷达无任何眼部安全隐患。
写字楼办公场景遍布桌椅腿、 电线、地毯压条、低矮门槛等小型障碍物 ,高度普遍低于20cm ,传统雷 达盲区过大 ,极易漏检碾压 ,造成设备故障与物品损坏。 OmniView S40雷达小盲区低于10cm ,垂 直视场全覆盖地面区域 ,底层加密激光线束可捕捉10cm以上的低矮障碍物 ,细微线缆、桌腿、 门 槛均可清晰识别 ,从根源杜绝碾压、碰撞事故。 ±2cm超高精度测算障碍物间距 ,提前规划绕行 路线 ,保障清洁机器人平稳通行。 上半区180°视场可识别吊顶管线、 空调出风口 ,避免顶部碰撞 ,实 现全高度无盲区探测。设备自适应写字楼落地窗自然光 ,早晚光照变化场景探测稳定;轻量化小巧机 身适配中小型扫地、洗地机器人 ,无需加装补盲雷达 ,简化设备结构。 多机抗干扰技术适配多层写字 楼多台设备同步作业 ,楼层地图互不干扰 ,完美适配办公场景精细化、静音化、 安全化的自主清洁需 求。S40 DC9-27V宽电压兼容各类工业锂电、直流车载电源,工厂供电电压波动不会改变雷达测距精度与点云质量。湖北低空无人飞行器环视激光雷达避障
烘焙门店自动扫地机配40线半球雷达,低矮烘焙操作台、展柜分层识别,店内客流高峰动态避让顾客完成清扫。山东移动测绘环视激光雷达测绘
人形巡检、服务机器人需要构建完整、无畸变的室内外三维环境模型,用于导航、安防巡检、空间数字化存档,雷达点云稠密程度、测距精度直接决定三维建模质量。星火博特 OmniView S40 雷达每秒输出 288000pts/s 超高稠密三维点云,40 线高密度激光线束均匀分布 180° 垂直视场,地面、中层、高空空间细节完整采集,无点云空洞、轮廓畸变;±2cm 全测距区间毫米级测距精度,三维模型尺寸与真实环境偏差极小,立柱、管线、家具细节复刻。内置 IMU 惯性单元与点云时间同步融合,消除人形机身行走姿态晃动带来的地图漂移,SLAM 生成连续完整三维立体地图,无需后期人工修补模型。远 90 米长距测距适配园区、变电站大范围建模,自研 SPAD 芯片强光、暗光环境点云密度无衰减,昼夜建模效果统一。整机轻量化机身适配人形头部集成,单台雷达即可完成三维建模、自主定位、动态避障全部功能,无需搭配摄像头辅助建模。星火博特配套三维点云导出工具,支持主流建模软件直接读取巡检点云数据,大幅简化人形机器人空间数字化开发流程。山东移动测绘环视激光雷达测绘
杭州星火博特科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在浙江省等地区的机器人视觉传感器中汇聚了大量的人脉以及市场口碑,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同杭州星火博特科技供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!


