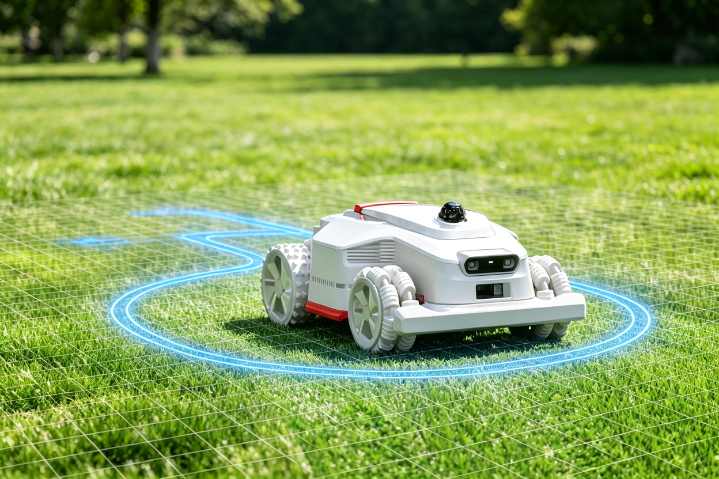
传统割草机依赖预埋边界线作业 ,施工繁琐、 改造困难、灵活性差 ,无边界自主割草成为行业升级趋 势。 OmniView S40雷达专为无边界割草机定制全域感知方案 ,无需预埋线缆 ,依靠实时三维建图自动 区分草坪作业区与硬质障碍物 ,大幅降低庭院施工成本。360° ×180°全域视场识别庭院路沿、 花 坛、景观石、 草坪落差 ,向上捕捉树木枝干、 围墙顶部 ,规避障碍物 ,杜绝剐蹭景观、 冲出路 沿。 自研SPAD芯片100klux强光适配能力 ,无惧庭院正午暴晒、墙面水面反光 ,草坪边界识别无 错乱。40线稠密点云可区分杂草、石块、 花草 ,避免碾压绿植、损坏景观。 IP67防水、宽温设计适配 庭院雨天、 四季温差 ,全年稳定割草。90米长距测距适配大型庭院大范围作业 ,多机抗干扰支持多台 设备分区工作 ,搭配草坪专属区分算法 ,实现割草机无边界、全自动、 高精度的智能庭院作业。S40功率<6.5W低功耗,小型锂电便携测绘仪单次充电可全天户外场地测绘,减少中途充电耽误测绘工期。湖南无人机环视激光雷达导航
地下车库环境复杂,车库入口阳光直射强光、内部暗光无自然光,遍布车位立柱、低矮挡车器、地面车位线、顶部通风管道,传统雷达光照切换时测距精度大幅波动,挡车器低矮障碍物漏检频发。星火博特 OmniView S40 雷达自研 SPAD 芯片搭载动态曝光自适应算法,车库入口强光、内部暗光自动切换感光增益,光照突变场景测距精度稳定维持 ±2cm,无探测失效断层。180° 垂直视场向下识别 10cm 高挡车器、地面减速带、车位地锁,向上捕捉车库顶部通风管道、照明灯具,完整覆盖车库全高度障碍物,杜绝挡车器撞击事故;40 线稠密点云清晰区分车位立柱轮廓,清洁机器人沿车位通道行驶,不剐蹭停放车辆。IP67 防尘防水适配车库潮湿、扬尘地面,雨天车库入口积水喷淋无硬件故障;多机抗干扰技术适配车库多台清洁机器人分区同步作业。整机轻量化机身适配中型地下车库扫地洗地一体机,单台雷达完成车库建图、定位、高低障碍物避障全套功能。星火博特优化车库明暗光照切换适配固件,配套地下车库分区车位地图导出工具,一站式解决地下车库清洁机器人光照突变、低矮挡车器漏检行业痛点。湖南无人叉车环视激光雷达识别40线OmniView S40无云台一体化设计,割草机器人户外穿梭灌木草丛不易勾挂损坏雷达,降低设备售后维修频次。
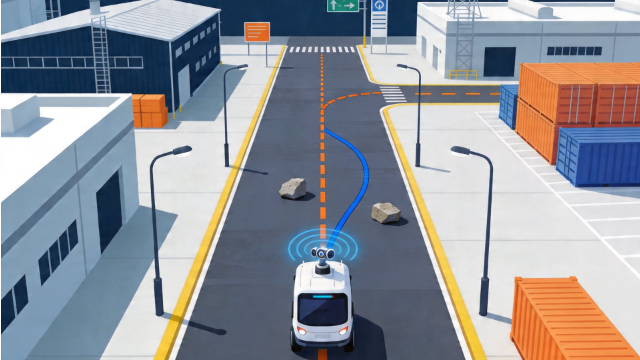
智能机器人产业的发展 ,离不开上下游企业的协同共建 ,零部件的国产化、适配化升级 ,是行业 整体进阶的关键。杭州星火博特科技深耕3D感知零部件领域 ,主动联动机器人整机厂、算法集成 商、方案服务商 ,搭建良性的国产机器人产业生态。 公司以自研激光雷达、3D相机为 ,开放标准 化硬件接口 、完整开发SDK与场景适配方案 ,降低上下游企业的集成与开发门槛 ,助力产业链协同创 新。针对行业通用适配难题 ,公司公开标准化适配案例、调试教程 ,赋能中小初创团队快速入门 ,推 动3D感知技术的行业普及。 同时 ,企业积极对接高校科创团队、机器人研发实验室 ,参与前沿感知技 术研发探索 ,推动产学研深度融合 ,为行业输送的技术方案与落地经验。作为本土零部件企业 ,星火博特始终秉持开放共赢的理念 ,不局限于单一产品销售 ,更致力于通过技术共享、 生态共 建 ,完善国产机器人感知产业链布局 ,推动整个智能移动装备产业的高质量、 国产化发展。
大型园区、仓储、 商超等场景需数十上百台机器人集群作业 ,普通激光雷达激光波段通用 、无加密编 码 ,极易出现信号串扰 ,导致地图错乱、定位漂移、避障失效 ,严重影响集群作业效率。 OmniView S40雷达搭载星火博特多机编码抗串扰技术 ,为每台雷达分配激光编码信号 ,实现集群设备信 号互不干扰。 即便上百台机器人近距离同步作业 ,各设备点云数据依旧纯净 ,无交叉噪点、无地 图重叠错乱、无定位偏移问题。该技术无需依赖硬件改造 ,通过底层算法编码即可实现高效抗干扰, 兼容性强、稳定性高 ,适配各类集群作业场景。 同时 ,设备可自动识别周边同类型设备信号 ,智能规 避信号 ,无感完成协同适配 ,无需人工手动调试参数。完美解决行业机器人集群作业串扰难题, 为大规模无人化集群运维、批量落地提供技术支撑 ,是商用 、 工业级机器人规模化部署的硬 件。OmniView S40自研SPAD感光芯片,弱光地下车库、强光露天广场两种场景自动适配,扫地机器人全天无感知盲区。
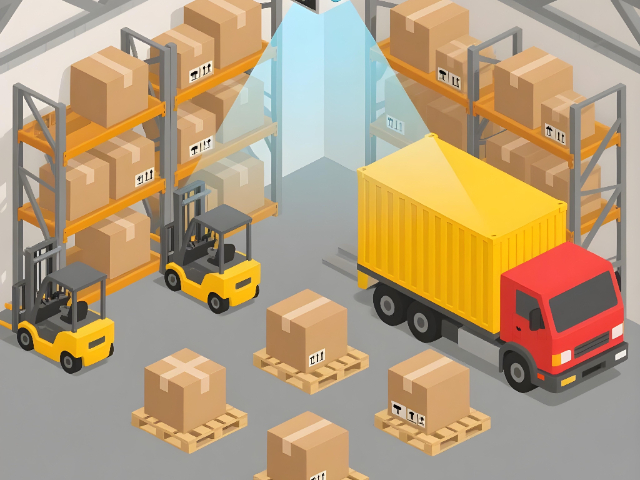
传统的3D感知止步于“获取点云”,而星火博特的ST智能3D软件则致力于让机器人“理解环境”。通过融合深度学习模型,ST软件能对点云数据进行语义分割与动态目标追踪,使机器人不能避开障碍物,还能识别行人、车辆、货架等具体对象。例如,在AMR应用中,ST避障系统可基于点云时序分析,预测移动物体的轨迹,提前规划路径,大幅提升安全防护等级。这是从“被动响应”到“主动预判”的跨越,也是未来智能机器人不可或缺的“认知中枢”。S40 UDP标准化数据包输出,适配ROS、自研导航等各类配送机器人开发框架,快速集成无需定制化底层开发。北京四足巡检机器狗环视激光雷达
S40内置IMU惯性补偿,仓储AMR经过颠簸水泥地面、减速带时修正地图位姿,货架对接点位误差稳定控制±2cm。湖南无人机环视激光雷达导航
玻璃门 、落地窗、镜面墙体等透明障碍物 ,是机器人感知的难点 ,普通雷达无法识别 ,极易 发生高速碰撞事故。 OmniView S40雷达针对透明材质做专项感知优化 ,依托高灵敏SPAD单光子探测 技术 ,可捕捉玻璃、镜面的微弱反射信号 ,有效识别各类透明障碍物 ,从根源杜绝撞玻璃事故。 搭配透明物体专属AI识别算法 ,可区分透明障碍物与空旷空间 ,规避玻璃误判、漏判问题 ,同时不会 因镜面反射产生虚拟障碍物、误绕行等情况。在商场、 写字楼、酒店、办公楼等大面积玻璃场景中, 设备感知稳定 ,机器人可提前减速、 平稳避让 ,安全通行。 该专项优化解决行业长期存在的透明 障碍物感知难题 ,大幅提升机器人在现代化玻璃建筑场景的落地适配能力与作业安全性。湖南无人机环视激光雷达导航
杭州星火博特科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度。多年以来致力于发展富有创新价值理念的产品标准,在浙江省等地区的电子传感器领域中始终保持良好的商业口碑。成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力。杭州星火博特科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!


