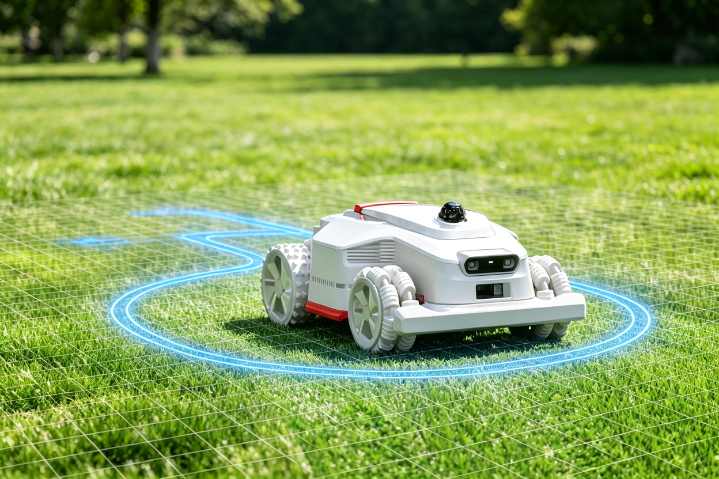
机器人行业技术迭代快速 ,感知硬件性能滞后会导致产品淘汰升级 ,频繁更换传感器会产生高额的迭 代成本与适配成本。 OmniView S40雷达具备可持续迭代升级能力 ,企业长期提供固件更新、算法 优化、功能升级服务 ,无需客戶更换硬件设备 ,即可实现产品性能迭代升级 ,大幅降低硬件迭代替换 成本。设备通用化接口 、标准化数据协议可适配机器人长期产品迭代 ,无需因机型升级重新适配传感 器 ,减少二次集成调试成本。 同时 ,星火博特持续更新场景适配算法库 ,针对新增场景、新增作业需 求优化感知逻辑 ,客戶可升级适配 ,拓展设备场景适配能力 。一套硬件可支撑多代机器人产品迭 代 ,无需频繁更换感知 ,从源头规避硬件淘汰、 重复采购、 重复适配的高额迭代成本 ,为厂商产 品长期迭代升级提供高性价比支撑。OmniView S40轻量化210g机身,小型轻量化配送机器人搭载不影响载重续航,顶部嵌入式安装美观不突兀。福建AMR环视激光雷达测绘
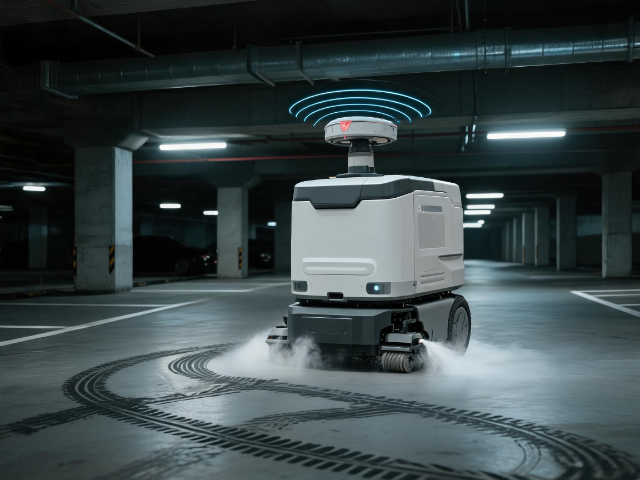
地下车库环境复杂,车库入口阳光直射强光、内部暗光无自然光,遍布车位立柱、低矮挡车器、地面车位线、顶部通风管道,传统雷达光照切换时测距精度大幅波动,挡车器低矮障碍物漏检频发。星火博特 OmniView S40 雷达自研 SPAD 芯片搭载动态曝光自适应算法,车库入口强光、内部暗光自动切换感光增益,光照突变场景测距精度稳定维持 ±2cm,无探测失效断层。180° 垂直视场向下识别 10cm 高挡车器、地面减速带、车位地锁,向上捕捉车库顶部通风管道、照明灯具,完整覆盖车库全高度障碍物,杜绝挡车器撞击事故;40 线稠密点云清晰区分车位立柱轮廓,清洁机器人沿车位通道行驶,不剐蹭停放车辆。IP67 防尘防水适配车库潮湿、扬尘地面,雨天车库入口积水喷淋无硬件故障;多机抗干扰技术适配车库多台清洁机器人分区同步作业。整机轻量化机身适配中型地下车库扫地洗地一体机,单台雷达完成车库建图、定位、高低障碍物避障全套功能。星火博特优化车库明暗光照切换适配固件,配套地下车库分区车位地图导出工具,一站式解决地下车库清洁机器人光照突变、低矮挡车器漏检行业痛点。辽宁无人叉车环视激光雷达检测烘焙门店糕点配送小车搭载40线雷达,低矮烘焙操作台、展柜分层识别,店内人流穿行实时动态避让顾客。
在移动机器人飞速发展的,如何看得更清、更远、更稳?杭州星火博特科技推出的OmniView S40激光雷达给出了完美答案。这款专为商用清洁、配送及巡检机器人打造的“眼睛”,搭载了自研SPAD传感芯片,不拥有360°×120°的超大垂直视场角,更能实现半球一体化的紧凑机身设计。其的优势在于极强的环境适应性,无惧100k lux强光干扰,即使在户外烈日或室内复杂光线下也能探测。对于追求高性能与低成本平衡的机器人厂商而言,单台S40即可完成建图定位避障,极大降低了整机传感器成本,是赋能机器人全场景自主行走的硬核利器。
机器人SLAM建图、 动态避障、 姿态融合 ,对数据实时性、 同步性要求较高 ,数据延迟、 时序错位会直 接导致地图漂移、避障失效。 OmniView S40雷达搭载高速以太网数据传输与时序同步技术 ,100M有 线以太网实现毫秒级数据传输 ,每秒288000点稠密点云无延迟、无丢包、无压缩失真。设备内置高精 度时钟模块 ,可实现点云数据、 IMU姿态数据、设备运行数据时序对齐 ,时间戳高度统一 ,无需客 戶二次开发数据同步程序。 多类数据实时融合输出 ,直接适配主流机器人控制器与SLAM算法 ,快速实 现高精度定位建图与动态避障。 同时 ,传输协议适配ROS、 C++等主流开发环境 ,兼容性极强 ,大幅降 低客戶集成开发难度。 高速实时的数据同步能力 ,保障机器人高速行驶、 动态避障、集群作业过程 中 ,感知数据实时更新、 姿态定位无误 ,提升机器人智能化作业响应速度。40线OmniView S40低功耗设计,无外接大功率电源小型轻量化AMR适配搭载,减少设备供电模组简化整机结构。
传统平面激光雷达具备水平 360° 探测能力,垂直视场普遍不足 30°,存在地面低矮障碍物、高空管线、机身顶部盲区,需要额外加装多台补盲雷达,大幅增加整机成本与结构复杂度。星火博特 OmniView S40 创新采用半球一体化光学机身,实现 360° 水平 ×180° 垂直全域超大视场,单台雷达覆盖机器人地面、周身、高空全维度空间探测,彻底省去多传感器堆叠需求。垂直 180° 视场可向下识别 10cm 以内低矮台阶、线缆、路沿,向上捕捉吊顶管线、树枝、货架顶层障碍物,小盲区控制在 10cm 以内,从根源杜绝漏检碰撞事故。40 线高密度激光线束均匀分布在半球视场内,1.5° 垂直角分辨率,高低空间障碍物区分清晰,0.5° 水平分辨率保障远距离环境轮廓还原。整机紧凑 Φ65mm 半球造型,210g 轻量化机身,便于各类机器人顶部集成,无需预留多雷达安装空间,简化整机结构设计、压缩物料成本。设备内置 IMU 惯性单元,半球全域点云搭配姿态数据融合,SLAM 建图无高度断层,单台设备即可完成自主定位、全域动态避障全功能,是移动机器人一体化感知硬件选择。五金仓储立体库无人叉车搭配S40雷达,立体货架多层货位分层扫描,精细对接高层低层五金货物托盘转运作业。福建AMR环视激光雷达测绘
S40 Class1安全激光认证,中小学校园配送机器人可合规投放,学生近距离接触雷达无任何眼部安全隐患。福建AMR环视激光雷达测绘
不同于行业多数硬件厂商销售雷达单品,杭州星火博特 Sparkbot “硬件 + 算法 + 场景” 三位一体商业闭环,重构机器人感知赛道服务体系,实现从单一硬件供应商到全场景技术赋能伙伴的转型。硬件端布局双线产品:自研 Aura 系列 3D 工业相机与 OmniView S40 半球激光雷达,S40 作为主力雷达产品,搭载自研 SPAD 芯片,40 线高密度扫描,半球一体化紧凑机身 Φ65×H68mm,210g 轻量化设计,适配各类小型机器人内部集成;算法端配套自研点云处理、SLAM 建图、动态避障全套调试工具,提供完整 SDK 开发包,降低客户二次开发门槛;场景端深耕仓储 AMR、商用清洁、人形巡检、智能割草四大赛道,积累海量场景落地数据,输出标准化适配方案。公司依托原厂战略合作资源,拥有稳定批量供应链,可支撑客户小批量样机测试到大批量量产交付全流程,同时提供样品测试、线上线下算法培训、售后快速技术支持。作为杭州未来科技城高新企业,团队始终围绕机器人厂商真实生产、落地痛点打磨产品,以三位一体商业模式简化客户开发流程,减少多供应商对接成本,用一站式 3D 感知解决方案助力全球机器人企业打造高稳定自主行走装备。福建AMR环视激光雷达测绘
杭州星火博特科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在浙江省等地区的机器人视觉传感器中汇聚了大量的人脉以及市场口碑,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同杭州星火博特科技供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!