
-
河南通用智能机器人生产厂商
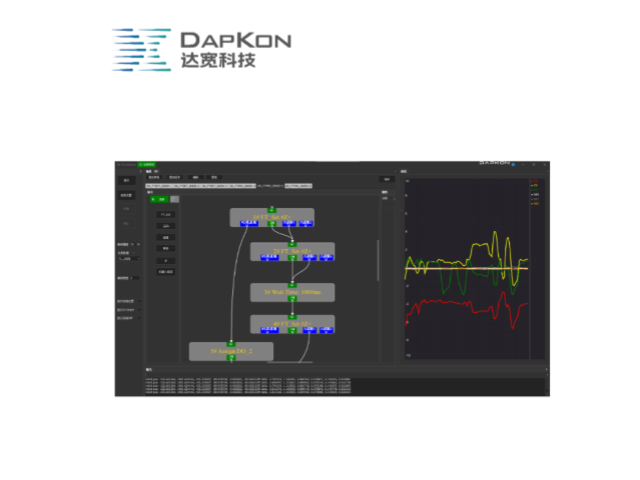
在服务器装配、汽车制造等领域,线束装配涉及高压接口与精密端子,操作力度不当可能引发部件损伤或安全隐患。达宽科技的力控系统采用双闭环控制策略,在插接过程中同步监测力矩与位移曲线,一旦检测到阻力超出设定阈...
查看详细 -
宁夏智能机器人设计
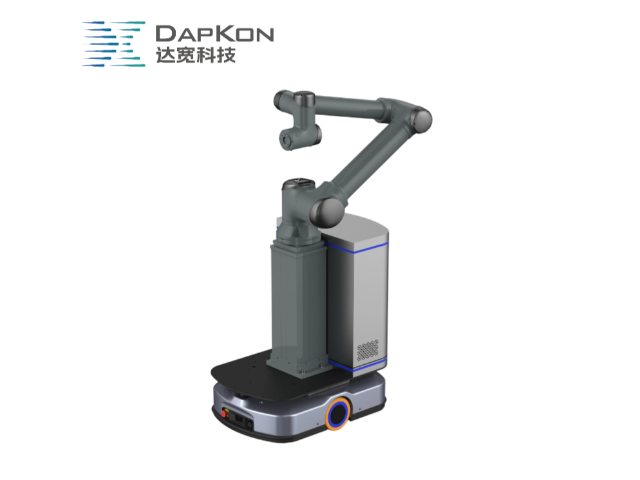
面对小批量、多品种的订单需求,柔性制造能力成为企业竞争的关键。达宽科技的机器人力控系统通过实时力反馈调节,让机器人具备自主适应能力,应对不同批次零件的细微尺寸差异或装配过程中的轻微位置偏移,系统能自动...
查看详细 -
中国澳门柔性通用机器人推荐
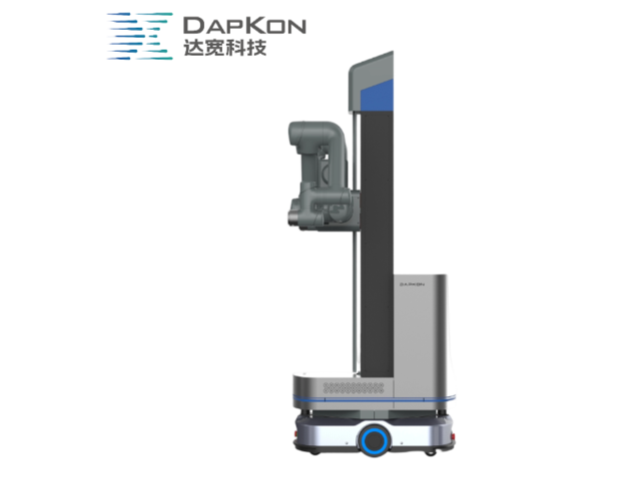
大型齿圈的装配是另一番景象:部件重量可观,人工搬运对位费力,起吊设备的定位能力又难以满足压装要求,作业质量难以稳定。达宽科技的力控系统与重载机器人配合,让大件装配同样具备柔顺能力:机器人夹持齿圈低速接...
查看详细 -
新疆智能力控机器人怎么用
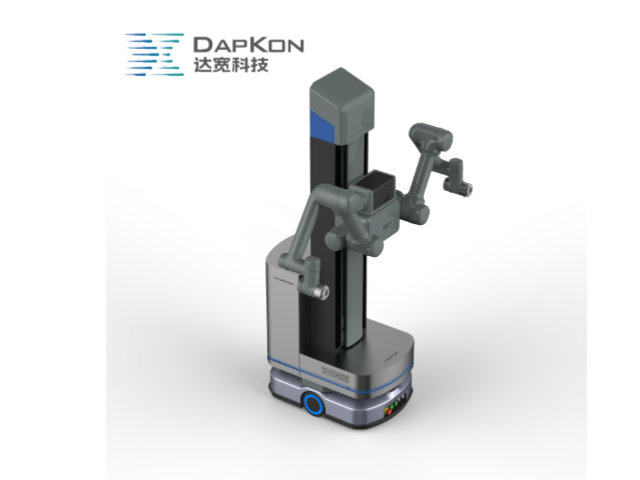
齿轮压入过程有着清晰的力学脉络,压装力随行程推进逐级变化,这条力值曲线正是观察装配质量的窗口。达宽科技的机器人力控系统让机器人在装配全程同步采集力与位移数据,并在软件界面实时呈现:齿轮与轴对正时曲线平...
查看详细 -
陕西通用人形机器人配置
齿轮装配完成后的质量检查,同样能借助机器人力控完成升级。传统方式靠人工转动齿轮凭手感判断啮合状态,结果因人而异且难以留档。达宽科技的力控系统让机器人化身检测助手:压装完成后,机器人以预设动作转动齿轮,...
查看详细 -
新疆人形机器人方案
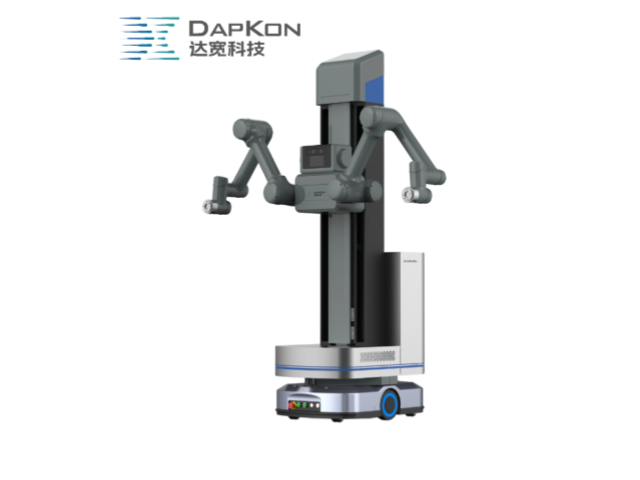
力与位置的协同是机器人力控装配的技术精髓。齿轮压装场景中,单纯的位置控制难以应对零件公差与轴的细微形变,单纯的压力控制又无法保证压入深度的一致性。达宽科技的机器人力控系统采用力位混合控制策略,在引导机...
查看详细 -
北京柔性机器人供应商
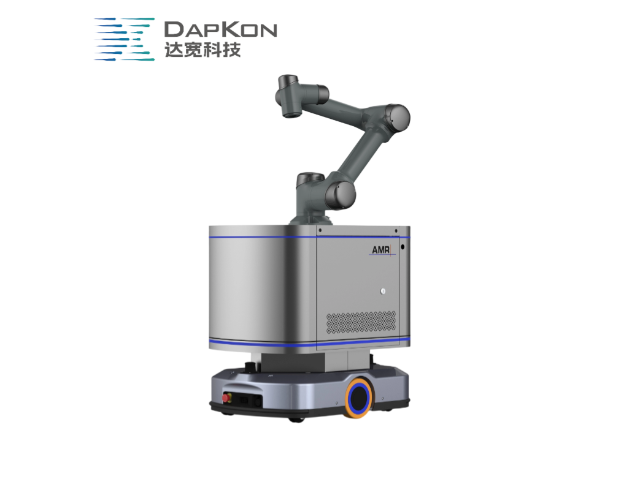
机器人力控技术为齿轮装配这道传统工序注入了新的活力。齿轮配合质量直接影响传动性能与整机表现,传统机器人按照固定轨迹执行装配,遇到零件公差或定位偏差时容易卡滞,甚至划伤齿面。达宽科技的机器人力控系统赋予...
查看详细 -
海南复合机器人厂商
涂胶与压合是齿轮箱密封装配中的常见组合工序,胶量分布不均会导致局部渗漏。机器人末端集成力控后,可在压合过程中感知贴合面反力,据此判断胶层是否均匀铺展,并对偏斜姿态进行修正。达宽科技提供力位协同的控制方...
查看详细 -
中国澳门柔性人形机器人优点
与现有产线的融合方式,是企业在引入机器人力控方案时普遍关心的问题。达宽科技在系统设计上充分考虑集成便捷性:力控软件支持与主流机器人控制器和力觉传感器对接,无需大规模改造即可完成升级,实施周期得到压缩。...
查看详细 -
湖北智能柔性机器人介绍
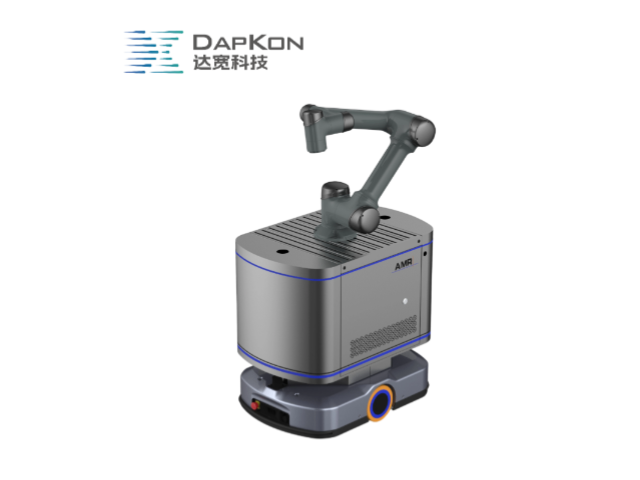
涂胶与压合是齿轮箱密封装配中的常见组合工序,胶量分布不均会导致局部渗漏。机器人末端集成力控后,可在压合过程中感知贴合面反力,据此判断胶层是否均匀铺展,并对偏斜姿态进行修正。达宽科技提供力位协同的控制方...
查看详细 -
中国澳门柔性力控机器人系统
从汽车变速箱齿轮到减速器齿圈,从行星齿轮组到电动工具传动机构,机器人力控装配的应用边界持续拓宽。在汽车零部件行业,达宽科技的力控系统被用于变速箱齿轮的压装,机器人凭借力反馈应对不同批次零件的公差波动,...
查看详细 -
山西柔性力控机器人设计
节拍是装配产线的生命线,齿轮压装容易成为节拍短板:压装不到位需要人工返工,压歪了要停机换件,等待时间在无形中侵蚀产能。达宽科技的力控系统让机器人在装配中具备自恢复能力,遇到轻微卡阻时自动调整姿态重新施...
查看详细
