智能控制(IntelligentControl)利用人工智能技术(如神经网络、模糊逻辑、遗传算法)解决传统控制难以处理的非线性、时变问题。模糊控制模仿人类经验规则,适用于语言描述复杂的系统(如洗衣机水位控制);神经网络控制通过训练学习系统动态特性,在无人驾驶中实现环境适应性;遗传算法则用于优化控制器参数。近年来,深度学习与强化学习的引入进一步扩展了智能控制的应用场景,例如AlphaGo的决策系统本质上是基于强化学习的控制策略。然而,智能控制通常需要大量数据训练,且存在“黑箱”问题,可解释性较差。自控系统的安全联锁功能防止误操作导致事故。安徽污水处理自控系统检修
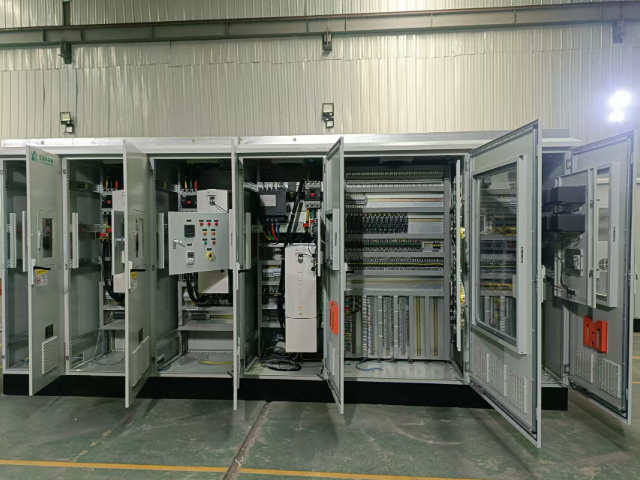
在流程工业中,保护人员、设备和环境安全是比较高优先级,这超出了基本过程控制系统的职责范围,需要一套独特的安全仪表系统(SIS)来实现。SIS也称为紧急停车系统(ESD)或安全联锁系统,它专门负责在生产过程即将偏离安全状态、达到危险条件时(如超压、超温、可燃气体泄漏),及时将其干预到一个预定义的安全状态(停车或降级运行)。SIS采用经过安全认证的专门使用PLC(安全PLC)、传感器和执行机构,其硬件架构采用冗余容错设计(如2002),软件逻辑经过严格验证,确保其失效概率极低且失效导向安全。SIS与基本的过程控制系统(DCS/PLC)并行运行但又物理独特,一同构成了保障现代工厂安全运行的“双重保护”。扬州中央空调自控系统维修工业无线传感器网络(WSN)降低布线成本,提高灵活性。
PID控制器是闭环控制中很常用的算法之一,它结合比例(P)、积分(I)和微分(D)三种控制作用,以实现对系统的精确调节。比例控制通过放大误差信号来快速响应变化,但可能导致稳态误差;积分控制通过累积误差来消除稳态误差,但可能引入超调;微分控制通过预测误差变化趋势来抑制超调,提高系统稳定性。PID控制器通过调整这三个参数的权重,能够在各种工况下实现比较好控制。其广泛应用涵盖从简单的温度控制到复杂的飞行器姿态控制,展现了强大的适应性和鲁棒性。
自动控制系统按其结构可分为开环控制(Open-loopcontrol)和闭环控制(Closed-loopcontrol),两者存在根本性差异。开环控制系统没有反馈回路,其控制指令是预先设定好的,与很终的输出结果无关。例如,一个定时运作的洗衣机:它按照预设的时间程序进行洗涤、漂洗和脱水,但并不会检测衣服是否已洗干净或是否已脱水完毕。这种系统结构简单、成本低,但无法自动补偿外部干扰(如电源电压波动、衣物数量变化)带来的误差,控制精度和抗扰性较差。相反,闭环控制系统引入了反馈通道,能够实时监测输出并将其与输入期望进行比较,从而根据偏差实时调整控制动作。正如巡航驾驶的汽车,它能持续监测实际车速并与设定巡航速度对比,自动调节油门开度以维持车速恒定。闭环控制虽结构复杂,但精度高、抗干扰能力强,是绝大多数高要求工业应用的优先。自控系统的节能控制策略可降低工厂能耗。
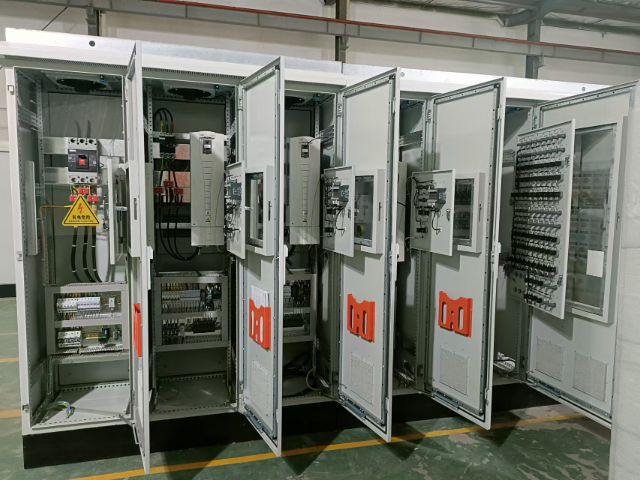
随着物联网和工业互联网的发展,控制系统的网络化已成为不可逆转的趋势。网络化控制系统通过通信网络将分散的传感器、控制器和执行器连接起来,实现信息的实时共享和远程监控。这种架构提高了系统的灵活性和可扩展性,支持远程故障诊断和维护,降低了运维成本。然而,网络化也带来了新的挑战,如网络安全威胁、数据传输延迟和通信协议兼容性等。为了应对这些挑战,系统需采用加密技术、实时通信协议和边缘计算等手段,确保数据的安全性和实时性。网络化控制系统正逐步渗透到智能家居、智慧城市和工业自动化等领域,推动社会向智能化转型。使用PLC自控系统可以减少人工操作,降低人为错误。泰安消防自控系统安装
无锡祥冬电气的PLC系统操作简单,易于维护和升级。安徽污水处理自控系统检修
稳定性是自控系统的首要要求,常用分析方法包括劳斯判据(Routh-Hurwitz)、奈奎斯特判据(NyquistCriterion)和李雅普诺夫理论(LyapunovTheory)。劳斯判据通过特征方程系数判断线性系统稳定性;奈奎斯特判据利用开环频率响应分析闭环稳定性;李雅普诺夫方法则通过构造能量函数处理非线性系统。在实际设计中,需权衡响应速度与稳定性:例如,增大PID比例系数可加快响应,但可能导致振荡。相位裕度、增益裕度等指标常用于评估系统鲁棒性。此外,仿真工具(如MATLAB/Simulink)大幅简化了稳定性验证过程。安徽污水处理自控系统检修