vvc两种编程方式XD系列PLC支持两种编程方式,即命令语和梯形图,两者之间可相互切换编辑。丰富的指令集指令丰富,除具备基本的顺序控制、数据的传送和比较、四则运算、数据的循环和移位,还支持脉冲输出、高速计数、中断、PID等特殊指令。实时时钟XD系列PLC可内置时钟,用于时间控制。外形小巧、安装方便XD系列PLC拥有小巧的外形,安装方便,导轨和螺丝两种方式任选。多通讯口基本单元具备1~4个通讯口,包括USB、RS232、RS485、RJ45,可连接多种外部设备,如变频器、仪表、打印机等。多通讯口基本单元具备1~4个通讯口,包括USB、RS232、RS485、RJ45,可连接多种外部设备,如变频器、仪表、打印机等。同款不同型号价格差在哪里,怎么选性价比高?高速定位精度怎么样,重复定位误差能做到多少?信捷MS6H-80CM30B(Z)4-21P0厂家直供
通讯接口XD系列一般拥有USB口(个别机型无此口)、COM0(RS232,*XD1/XD2支持)、COM1(RS232)、COM2(RS485,XDC为RS485/RS232)、以太网口(XD3E/XD5E/XDME/XDH支持)。XL系列一般拥有USB口(XL1/XL5E/XLME无此口)、COM0(RS232,*XL1支持)、COM1(RS232)、COM2(RS485)、以太网口(XL5E/XL5N/XLME/XLH/XL5H支持)。【注】:*硬件版本H4及以上的XL1系列才具备COM0(RS232口)。各通讯口的主要功能如下:USB口可用于高速下载程序和数据;COM0口支持X-NET和Modbus通讯模式(默认为X-ENT),主要用于下载程序和监控;COM1和COM2口主要用于通讯,也可用来下载程序;以太网口可用于下载程序、监控,也可用于和局域网内的其他设备通讯,XDH的LAN2口用于EtherCAT总线控制,可同时控制多达64轴。30KW信捷伺服推荐的购买渠道定位精度高、重复定位误差小,适合机械手、裁切、搬运、精密走位各类设备。

绝对值编码器消除多圈编码器消除圈数需要在伺服bb状态完成,消除圈数可通过伺服面板消除和SDO通讯消除。F1-06写入1,多圈***值当前圈数U0-91将被置零,绝对值编码器当前位置反馈U0-57~U0-60、U0-94~97中的多圈圈数也会被消除,保留单圈以内的位置。1)伺服驱动面板消除通过F1-06可以面板消除绝对值编码器位置的圈数。伺服处于bb状态下,进入参数F1-06显示:按【INC】键加至1并长按【ENT】确认退出:)EtherCAT总线通讯消除在伺服bb状态下,通过EtherCAT总线SDO通讯对#0x4106写1即可消除圈数;给D0写1即可消除圈数。
SI输入信号使用继电器或者集电极开路的晶体管电路来连接。使用继电器连接时,请选定微小电流用继电器。如果不使用微小电流用继电器,则会造成接触不良。分类输入端子功能开关量输入SI1~SI5多功能输入信号端子输入端子的出厂分配端子SI1SI2SI3SI4SI5功能P-OT/禁止正转N-OT/禁止反转Home原点信号未分配未分配750W及以下驱动器的SI1SI2为高速SI输入,SI3为低速,支持NPN接法;1~7.5kW驱动器的SI1SI2两路是高速SI输入,响应速度小于等于2μs,支持NPN接法;SI3SI4SI5三路是低速SI输入,响应时间小于等于2ms,支持NPN和PNP接法(SI1~SI5同一时刻只能均NPN或均PNP);典型电压DC24V,小不低于DC18V,最大允许电压不高于DC28V买信捷伺服就找常州三禾工。
在激光切割领域,信捷伺服系统助力实现高效准确的切割作业。在切割复杂图形时,伺服系统能够根据切割程序快速计算切割头的运动轨迹和速度,驱动切割头在金属板材上高速移动。通过对电机的精确控制,切割头能够在拐角处实现平滑过渡,避免因速度突变导致的切割质量下降。在切割不锈钢管材时,信捷伺服系统可以根据管材的壁厚和材质特性,自动调整切割速度和激光功率,确保切割过程稳定,切口整齐无毛刺。实际应用表明,采用信捷伺服系统的激光切割机,切割效率比传统设备提高了40%,同时切割废品率降低了30%,为金属加工企业创造了更高的经济效益。信捷 PLC 继电器输出和晶体管输出怎么选?信捷DS5K2-21P5-PTA优惠报价
这款信捷伺服适配多大负载、多大功率适合我设备用?信捷MS6H-80CM30B(Z)4-21P0厂家直供
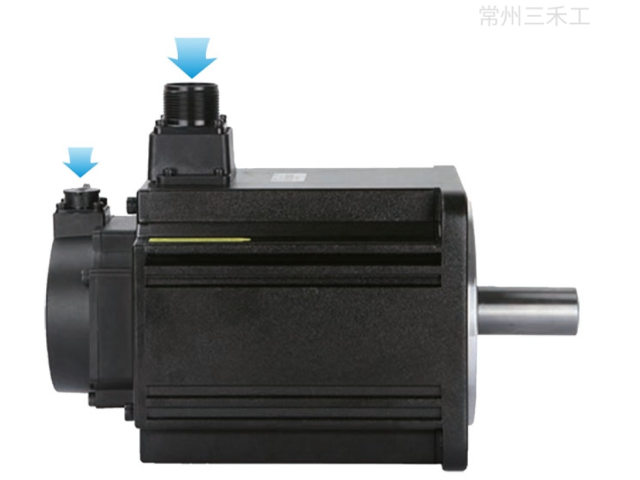
负载惯量计算:设备负载惯量由连接在电机轴上的所有部件决定,比如机床的工作台、夹具、丝杠以及工件等。需将这些线性和旋转运动部件的惯量等效到电机轴上,计算出总的负载惯量JL。例如,已知某机床工作台质量m=100kg,丝杠导程p=10mm,丝杠转动惯量Ja¨¸æ=5A~10−5kgA^⋅m2,根据公式JLa˚⋅¥a¨½a˚°=4I¨2mA~p2,可得工作台等效到电机轴上的惯量约为2.53A~10−4kgA^⋅m2,加上丝杠惯量,总负载惯量JL=3.03A~10−4kgA^⋅m2。负载运动状态:若设备需频繁启停、快速加减速,宜选低惯量或中惯量电机。如3C产品组装设备中的机械手臂,运动频繁,MS6系列的中惯量机型(如MS6G系列)可快速响应指令,缩短动作周期,提高生产效率;若负载较大且运行平稳,高惯量电机(如MS6H系列)更合适,像机床主轴驱动,高惯量电机能更好地维持稳定运行,抑制负载波动引起的速度变化。信捷MS6H-80CM30B(Z)4-21P0厂家直供