- 品牌
- 恒骏电机
- 型号
- 齐全
- 是否定制
- 是
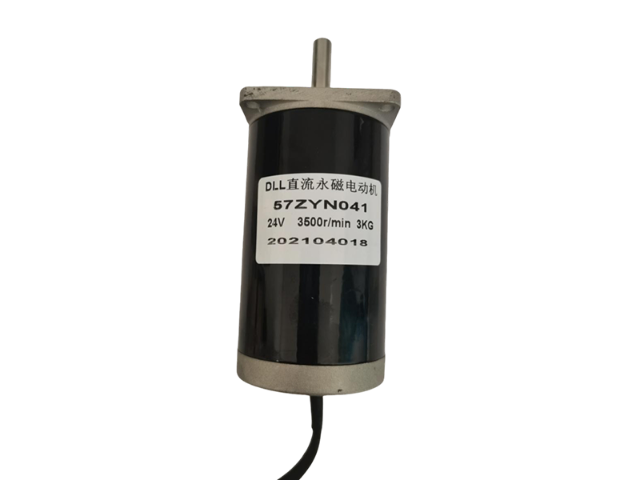
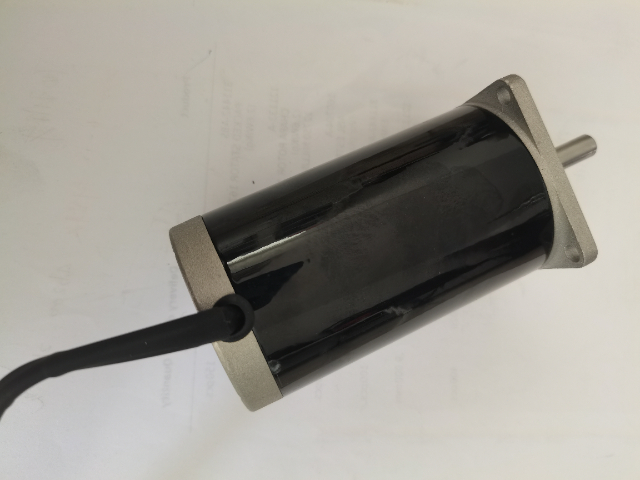
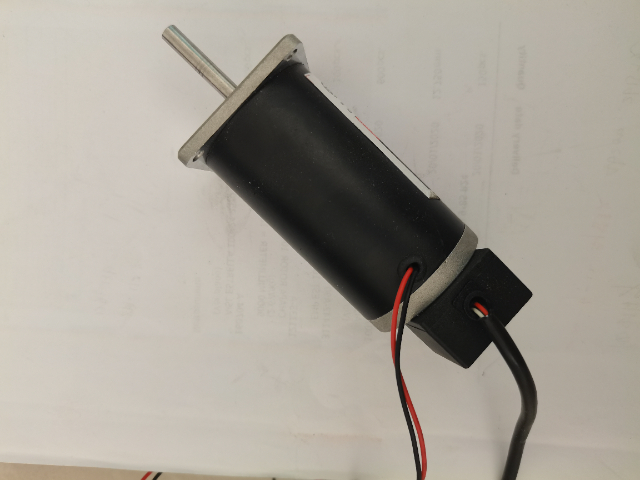
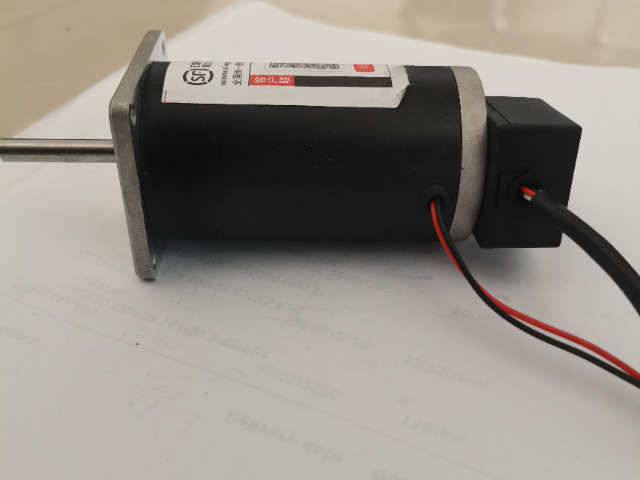
直流电机应用于医疗机器人,手术机器人中驱动精密器械,确保操作稳定性和微米级控制,减少热风险。无人机与飞行器,作为螺旋桨动力源,轻量化提升续航,高动态响应增强飞行稳定性。仿生与微型机器人,驱动仿生机械手、昆虫机器人翅膀或微型机器人的运动部件,实现快速仿生动作。传感器与云台系统,用于激光雷达扫描、摄像头云台稳定,确保高速扫描和图像防抖。潜在限制与考量,扭矩与功率限制:适合中小功率场景,大扭矩需求需结合减速机构。成本因素:制造工艺复杂可能导致单价较高,需权衡性能与成本。常州市恒骏电机有限公司为您提供直流电机 ,有需要可以联系我司哦!金华节能直流电机哪家好
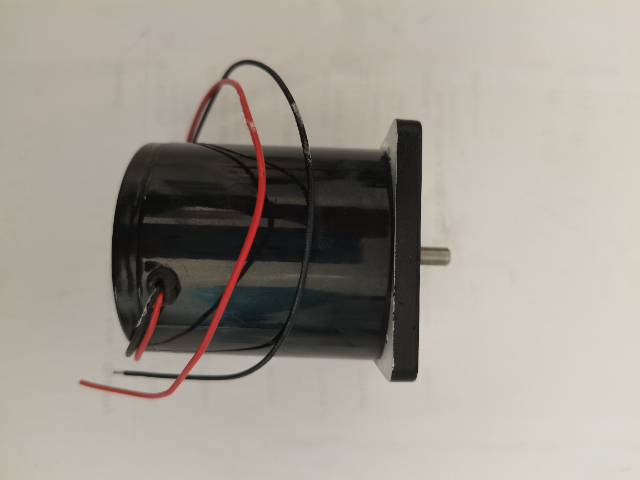
选步进电机:需要低成本开环定位(如桌面设备)。低速、高精度、中低功率场景(如自动化仪器)。无需复杂反馈系统,但对振动和噪音不敏感。选直流电机:需要高速、高效率、连续运动(如电动车轮、无人机螺旋桨)。高动态响应场景(如伺服控制)。对噪音、寿命、维护要求高时优先选BLDC。技术趋势,步进电机升级:闭环步进电机(集成编码器)弥补传统开环缺陷,接近伺服性能。BLDC普及:随着控制器成本下降,BLDC逐步替代有刷电机和部分步进电机应用。混合驱动方案:步进与直流电机结合(如线性电机),满足特殊场景需求。通过对比可见,步进电机与直流电机在控制方式和动态性能上差异,选择时需结合精度、速度、成本及系统复杂度综合考量。宿迁低压直流电机商家常州市恒骏电机有限公司为您提供直流电机 ,有想法的不要错过哦!
换向逻辑·六步换向(梯形波驱动):·o每个电周期分为6个换向区间(60°电角度),根据霍尔信号或反电动势时序切换逆变器导通相。oo导通模式:两相导通(如AB→AC→BC→BA→CA→CB),形成旋转磁场。oo电流波形:近似梯形波,转矩脉动较大,但控制简单。驱动策略与调制技术1.基本驱动架构·三相全桥逆变器:由6个功率开关(MOSFET/IGBT)组成,拓扑如下:调制方式:·o方波驱动(六步换向):开关管按换向时序全开/全关,效率高但转矩脉动大。oo正弦波驱动(SPWM/SVPWM):通过PWM调制生成正弦电流,转矩平滑,噪音低。oo磁场定向控制(FOC):将电流分解为d-q轴分量,控制转矩与磁通,实现动态性能。
直流电机的电磁力驱动转子旋转通电导体在磁场中受力:当电枢绕组通电时,电流流经导体,根据弗莱明左手定则(电动机定则),导体在磁场中会受到力的作用,方向垂直于磁场和电流方向。转矩生成:多个绕组的合力形成旋转力矩(转矩),驱动转子旋转。换向器的作用:电流方向切换:当转子旋转时,换向器与电刷的接触点周期性切换,确保电枢绕组中的电流方向在磁场中始终产生同一方向的转矩,从而维持连续旋转消除转矩波动:通过多组绕组和换向片的配合,平滑输出转矩(例如:两极电机需至少3组绕组)。常州市恒骏电机有限公司为您提供直流电机 ,欢迎新老客户来电!
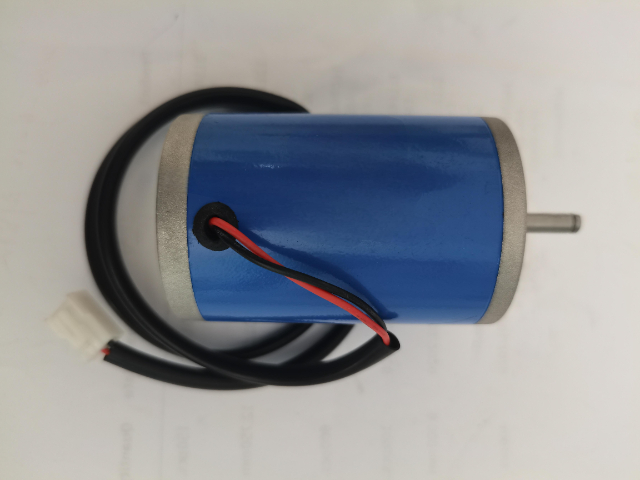
直流电机的选择建议,选有刷电机:预算有限、控制简单、短时运行(如玩具、基础家电)。选BLDC:追求高效率、长寿命、低噪音或复杂控制(如电动汽车、医疗设备、工业应用)。随着技术进步,BLDC成本逐步下降,未来在多数领域可能逐步取代有刷电机,尤其在节能和智能化趋势下。步进电机(Stepper Motor)与直流电机的异同点,相同点:供电方式:均需直流电源驱动(步进电机通常由脉冲信号控制,但供电为直流;传统直流电机直接使用直流电源)。能量转换:均将电能转换为机械能,通过电磁作用产生转矩。基础应用场景:均用于工业自动化、机器人、消费电子等领域。常州市恒骏电机有限公司是一家专业提供直流电机的公司,有想法的可以来电咨询!宿迁燃气阀门直流电机商家
直流电机 ,就选常州市恒骏电机有限公司,用户的信赖之选。金华节能直流电机哪家好
直流电机正反转控制的H桥电路设计与实现,H桥电路的基本结构,H桥由4个功率开关器件(如MOSFET、IGBT或晶体管)构成桥臂,形似字母“H”而得名。典型拓扑如下:开关组合:正转:Q1和Q4导通,Q2和Q3关断,电流路径:VCC→Q1→电机→Q4→GND。oo反转:Q2和Q3导通,Q1和Q4关断,电流路径:VCC→Q3→电机→Q2→GND。制动:短接电机两端(如Q1+Q2或Q3+Q4导通),快速消耗电机动能。停止:所有开关关断,电机自由滑行。死区时间(Dead Time),必要性:防止上下桥臂直通短路(如Q1和Q2同时导通),导致电源短路烧毁器件。··实现方式:·o硬件:通过RC延时电路或驱动芯片的DeadTime控制。oo软件:在控制信号切换时插入微秒级延时(如2-5μs)。o金华节能直流电机哪家好


- 湖州防水直流电机供应商 2026-11-07
- 金华水处理直流电机生产厂家 2026-11-07
- 滁州无刷直流电机报价 2026-11-07
- 蚌埠24V直流电机多少钱一台 2026-11-07
- 无锡无刷直流电机价格 2026-11-07
- 镇江水处理直流电机销售 2026-11-07
- 丽水水处理直流电机哪家好 2026-11-07
- 苏州伺服直流电机生产厂家 2026-11-07